


 อังกฤษ
 จีน
 สเปน
 รัสเซีย
 โปรตุเกส
 ฝรั่งเศส
 เยอรมัน
 อินโดนีเซีย
 เวียดนาม
 อาหรับ
 อิตาลี
 ตุรกี
 โปแลนด์
 ญี่ปุ่น


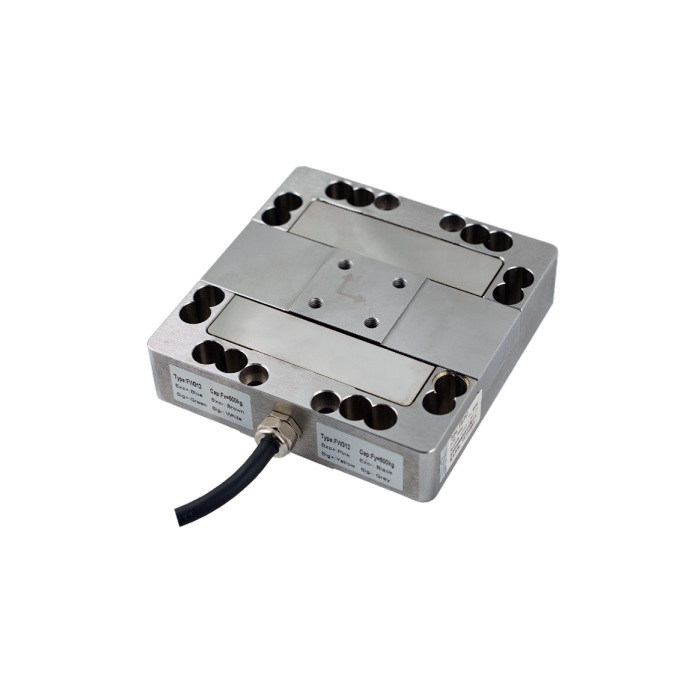
การเลือกเซ็นเซอร์แรงหลายแกนเริ่มจากรายการปริมาณที่การทดสอบต้องรายงาน องค์ประกอบแรงสามค่าคือ Fx, Fy และ Fz ไม่ได้แยกวัดโมเมนต์ Mx, My และ Mz อย่างอิสระ ก่อนเปรียบเทียบพิกัดหรือเส้นผ่านศูนย์กลางภายนอก ต้องตัดสินใจว่างานต้องการเพียงแรงตามทิศหรือการวัดแรงกับโมเมนต์ครบชุด
การเลือกเซ็นเซอร์แรงหลายแกน: นับองค์ประกอบที่วัดก่อน
| รุ่น METRAVON | แกนที่วัด | สิ่งที่ต้องตรวจ |
|---|---|---|
| MV-LC0240 | Fx, Fy และ Fz; พิกัดอ้างอิงแต่ละแกน 500 kg | งานต้องการองค์ประกอบแรงสามค่าในช่วงนี้ โดยพิจารณาโมเมนต์เป็นขีดจำกัดโหลดภายนอกหรือไม่? |
| MV-LC0242 | Fx และ Fy: 1 t; Fz: 3 t | ฟิกซ์เจอร์ต้องการช่วงแรงตามแกนมากขึ้น โดยยังแยกวัดแรงด้านข้างหรือไม่? |
| MV-LC0241 | Fx, Fy, Fz, Mx, My และ Mz | ต้องวัดโมเมนต์อย่างอิสระควบคู่กับแรงหรือไม่? |
พิกัดสามแกนข้างต้นคงหน่วย kg และ t ตามแค็ตตาล็อก บันทึกหน่วยวิศวกรรมที่ตกลงกันในการตั้งค่าสอบเทียบและเก็บข้อมูล ป้ายที่เรียกเซ็นเซอร์ว่าขนาดเล็กหรือหลายมิติไม่เพียงพอที่จะยืนยันองค์ประกอบที่มี ต้องใช้เอกสารช่องสัญญาณและแกนจริง
ค่าแรงหนึ่งค่ากับแขนโมเมนต์ที่ทราบใช้คำนวณโมเมนต์ได้เฉพาะภายใต้เรขาคณิตโหลดที่สมมติไว้ ไม่ได้ทำให้อุปกรณ์สามช่องเป็นระบบวัดหกองค์ประกอบอย่างอิสระ หากอาจมีแรงหรือคู่แรงอื่นกระทำต่อฟิกซ์เจอร์ ต้องใช้รูปแบบการวัดที่แยกแยะได้
เลือกจากโหลดที่เกิดพร้อมกัน ไม่ใช่ตัวเลขสูงสุดในตาราง
ระบุองค์ประกอบสูงสุดที่คาดในแต่ละแกนสำหรับแต่ละกรณีทำงาน รวมน้ำหนักฟิกซ์เจอร์และจุดลงแรงเยื้องศูนย์ โมเมนต์จากโหลดเยื้องยังคงกระทำทางกลต่อเซ็นเซอร์สามแกน แม้เครื่องมือจะไม่รายงานค่าโมเมนต์นั้น
อย่าสมมติว่าทุกแกนลงโหลดถึงค่าสูงสุดรายแกนพร้อมกันได้ ขอขีดจำกัดโหลดผสมและโมเมนต์ที่อนุญาตของเซ็นเซอร์รุ่นย่อยนั้น หากไม่ได้เผยแพร่ ข้อมูลเหล่านี้ยังเป็นข้อกำหนดค้างสำหรับการเลือก ไม่ใช่การอนุญาตให้ใช้พิกัดทั้งหมดในแค็ตตาล็อกพร้อมกัน
เลือกพิกัดโดยคำนึงถึงสัญญาณน้อยที่สุดที่ใช้ประโยชน์ได้ด้วย พรีโหลดตามแกนสูงกับแรงด้านข้างต่ำอาจต้องใช้เกนแต่ละช่องต่างกัน กำหนดขั้นการเปลี่ยนแปลงและช่วงใช้งานที่ต้องการแต่ละองค์ประกอบ ไม่คัดลอกเป้าหมายความแม่นยำหรือความละเอียดเดียวไปทุกแกน
ความไวแต่ละช่องเป็นส่วนหนึ่งของการจัดอุปกรณ์
MV-LC0242 มีความไวระบุอ้างอิง 2.0 mV/V สำหรับ Fx และ Fy แต่ 1.2 mV/V สำหรับ Fz ตัวอย่างแรงดันกระตุ้น 5 V ให้การเปลี่ยนสัญญาณระบุเต็มพิกัด 10 mV และ 6 mV ตามลำดับ ตัวคูณสเกลร่วมเพียงค่าเดียวจึงผิดอยู่แล้ว แม้ยังไม่พิจารณาพิกัดแต่ละแกนที่ต่างกัน
MV-LC0240 ระบุความไวอ้างอิง 1 mV/V ในช่องแรงทั้งสาม ค่าครอสทอล์กอ้างอิงที่เผยแพร่คือ 2% F.S. ไม่ใช่หลักฐานว่าละเลยผลข้ามแกนได้กับทุกฟิกซ์เจอร์ ยืนยันข้อมูลสอบเทียบที่ใช้และวิธีที่เครื่องอ่านค่าที่เลือกจัดการผลกระทบระหว่างช่อง
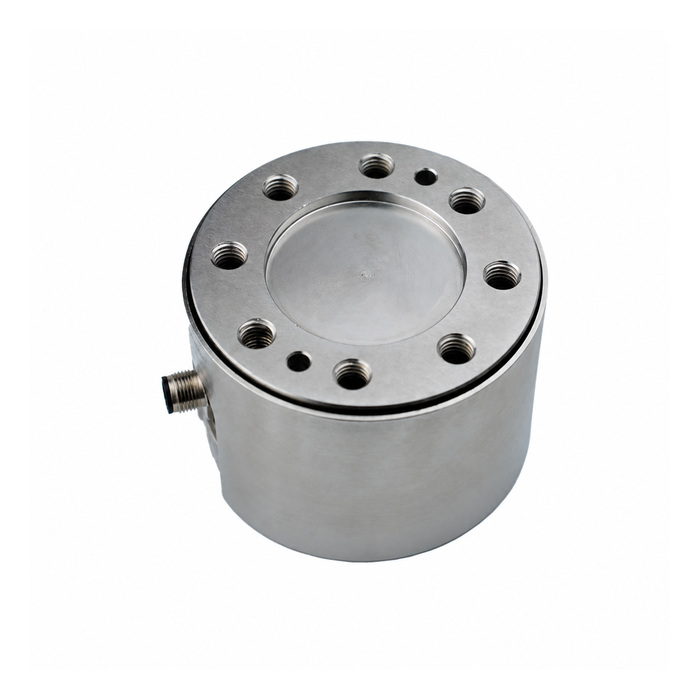
ขอข้อมูลระบุช่อง ข้อกำหนดแรงดันกระตุ้น สัมประสิทธิ์สอบเทียบ และเมทริกซ์ชดเชยที่ส่งมอบ ตรวจว่าชุดปรับสภาพสัญญาณชดเชยแล้วหรือต้องทำในซอฟต์แวร์ การชดเชยสองครั้ง การไม่ชดเชย หรือใช้สัมประสิทธิ์ของเลขประจำเครื่องอื่นอาจทำให้ข้อมูลที่ดูสมเหตุผลผิดได้
ตรวจระบบพิกัดด้วยโหลดจริง
กำหนดแกนเซ็นเซอร์บนแบบฟิกซ์เจอร์และบันทึกความสัมพันธ์กับพิกัดเครื่องจักรหรือการทดสอบ ทิศขั้วต่ออย่างเดียวไม่พอสำหรับกำหนดแกน ป้อนแรงทราบค่าในทิศที่ระบุ แล้วตรวจเครื่องหมายและการกระจายองค์ประกอบก่อนทดสอบปกติ
สำหรับการวัดหกองค์ประกอบ ทั้งทิศระบบพิกัดและจุดอ้างอิงรายงานโมเมนต์มีความสำคัญ การย้ายจุดรายงานเปลี่ยนค่าโมเมนต์ แม้โหลดจริงไม่เปลี่ยน เก็บค่าโหลดที่จุดกำเนิดเซ็นเซอร์ไว้ให้ตรวจขีดจำกัดทางกล การเปลี่ยนจุดกำเนิดในซอฟต์แวร์ไม่ได้กำจัดโหลดบนเซ็นเซอร์
ตรวจยืนยันแต่ละช่องและกรณีโหลดผสมที่เป็นตัวแทนด้วยวิธีอ้างอิงที่ตกลงกัน บันทึกการตอบสนองที่ไม่ต้องการในช่องอื่นด้วย ไม่ตรวจเพียงแกนเป้าหมาย การตรวจสอบเทียบแกนเดียวไม่พิสูจน์ว่าการวัดหลายทิศทั้งระบบถูกต้อง
คำถามเมื่อกำหนดการทดสอบตามทิศ
Q1. ใช้แอมพลิไฟเออร์แยกสำหรับแต่ละแกนได้หรือไม่?
อาจได้หากแรงดันกระตุ้น เกน และเวลาตอบสนองเหมาะกับเซ็นเซอร์และการทดสอบ สำหรับโหลดที่เปลี่ยน ต้องยืนยันว่าค่าที่นำมารวมเป็นเวกเตอร์เดียวอ้างถึงช่วงเวลาเดียวกัน ช่องที่กรองหรือหน่วงแยกกันอาจบิดเบือนทิศที่ปรากฏระหว่างสภาวะชั่วขณะ
Q2. ควรส่งอะไรกับข้อมูลสอบถามรุ่น?
ระบุองค์ประกอบที่ต้องการ โหลดแต่ละแกน กรณีโหลดพร้อมกัน แบบฟิกซ์เจอร์ จุดลงแรง ขั้นการเปลี่ยนแปลงที่ต้องวัด และอัตราบันทึก แนบอุปกรณ์เก็บข้อมูลที่เสนอผ่านช่องทางสอบถาม METRAVON สำหรับข้อมือหุ่นยนต์ ให้ใช้คู่มือการรวมระบบหุ่นยนต์ เพื่อประเมินระยะเยื้องเครื่องมือและข้อกำหนดตัวควบคุมด้วย
สรุป
เลือกองค์ประกอบที่จะวัดก่อนเลือกพิกัด ผูกช่วง ความไว และการสอบเทียบแต่ละแกนกับช่องที่ถูกต้อง แล้วตรวจโหลดผสมกับระบบพิกัดในฟิกซ์เจอร์ที่ประกอบแล้ว การตรวจเหล่านี้แยกข้อมูลทิศทางที่ใช้ประโยชน์ได้ออกจากตัวเลขหลายค่าที่เพียงเปลี่ยนเมื่อลงโหลด
