


 อังกฤษ
 จีน
 สเปน
 รัสเซีย
 โปรตุเกส
 ฝรั่งเศส
 เยอรมัน
 อินโดนีเซีย
 เวียดนาม
 อาหรับ
 อิตาลี
 ตุรกี
 โปแลนด์
 ญี่ปุ่น


เซ็นเซอร์ข้อมือหุ่นยนต์วัดมากกว่าแรงสัมผัสชิ้นงาน น้ำหนักเครื่องมือ ระยะเยื้อง ความเร่ง และแรงจากสายก็ถึงส่วนตรวจวัดด้วย การเลือกเซ็นเซอร์แรงและแรงบิดหุ่นยนต์ต้องแยกผลเหล่านี้และกำหนดว่าตัวควบคุมจะใช้ผลอย่างไร หน้าแปลนที่เข้ากันและสัญญาณหกค่าที่เปลี่ยนไม่ได้ยืนยันว่าระบบควบคุมแรงใช้งานได้
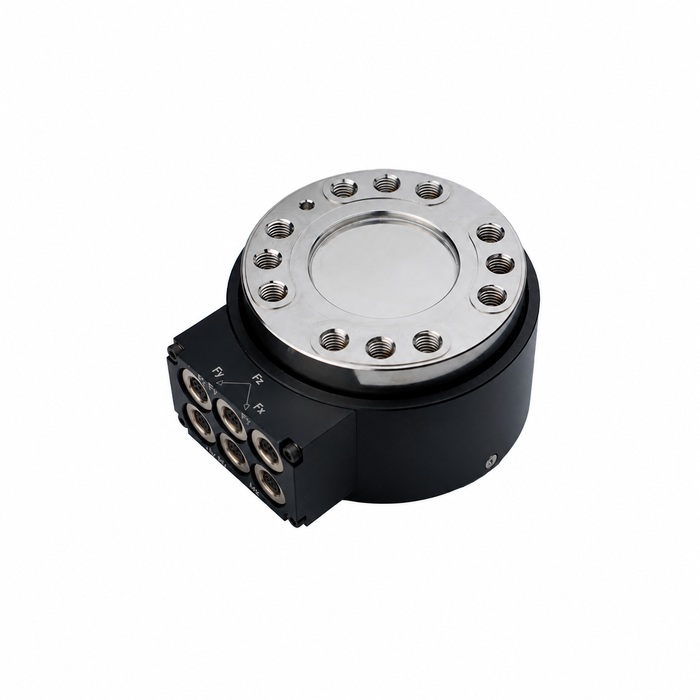
การเลือกเซ็นเซอร์แรงและแรงบิดหุ่นยนต์เริ่มจากงาน
ระบุว่าระบบบันทึกแรงกระบวนการ ปรับการเคลื่อนระหว่างสัมผัส ตรวจสัมผัสผิดปกติ หรือทำหน้าที่ป้องกัน ข้อกำหนดเหล่านี้ต่างกัน เซ็นเซอร์ที่บันทึกข้อมูลได้อาจยังไม่มีการยืนยันเวลาตอบสนองและการรวมกับตัวควบคุมที่จำเป็นสำหรับควบคุมแรงแบบวงปิด
อธิบายการเข้าหา สัมผัส เคลื่อนทำงาน และถอนออก ระบุแรงหรือโมเมนต์ที่ใช้ตัดสินใจแต่ละขั้นกับระยะเวลาเหตุการณ์ที่คาด รวมการเปลี่ยนเครื่องมือ ความแปรผันชิ้นงาน และท่าหุ่นยนต์ที่เกี่ยวข้อง เพื่อเป็นฐานเลือกช่วงและทดสอบงานทั้งชุด ไม่ตัดสินเซ็นเซอร์จากการกดค้างครั้งเดียว
พิจารณาโหลดข้อมือรวมระยะเยื้องเครื่องมือ
ระบุเซ็นเซอร์ อะแดปเตอร์ เครื่องมือ และชิ้นงานที่ยกอยู่ในการประเมินพิกัดบรรทุกหุ่นยนต์ สำหรับการคำนวณโหลดเซ็นเซอร์ ให้ระบุชิ้นส่วนที่อยู่ฝั่งเครื่องมือของส่วนตรวจวัด น้ำหนักและความเร่งของชิ้นส่วนเหล่านั้นอาจเพิ่มแรงและโมเมนต์ก่อนเริ่มสัมผัส
ตัวอย่างแรงตั้งฉาก 100 N ที่ระยะ 0.20 m จากจุดกำเนิดเซ็นเซอร์สร้างโมเมนต์ 20 N m ค่านี้มาจากแรงคูณแขนตั้งฉาก ไม่ใช่โหลดกระบวนการที่แนะนำ อะแดปเตอร์ยาวจึงอาจทำให้พิกัดโมเมนต์เป็นข้อจำกัด แม้แรงไม่มาก
พิจารณาท่าและกรณีเคลื่อนที่ที่เกี่ยวข้องเทียบกับขีดจำกัดข้อมือของหุ่นยนต์เอง ขีดจำกัดโหลดเกินเซ็นเซอร์กับพิกัดบรรทุกหุ่นยนต์ตอบคนละประเด็น การเพิ่มเซ็นเซอร์เปลี่ยนความสูงชุดติดตั้งและอาจกระทบระยะเอื้อม การเคลื่อนสาย และระยะห่างฟิกซ์เจอร์ อย่าสมมติว่าเซ็นเซอร์หรืออะแดปเตอร์ป้องกันการชนได้
อ่านช่วง MV-LC0241 เป็นชุดการจัดอุปกรณ์ที่จับคู่กัน
METRAVON MV-LC0241 มีข้อมูลอ้างอิงสามชุดช่วงวัด ตารางด้านล่างแสดงชุดเล็กที่สุดที่ระบุครบกลุ่ม ไม่ใช่การรับประกันสมรรถนะที่แรงต่ำ
| องค์ประกอบ | ชุดช่วงเล็กที่สุดที่ระบุ | สิ่งที่ต้องตรวจสำหรับเครื่องมือที่เสนอ |
|---|---|---|
| Fx / Fy | 2 kN | รวมโหลดสัมผัสด้านข้างและโหลดจากการเคลื่อน แล้วตรวจขั้นแรงด้านข้างน้อยที่สุดที่ใช้ประโยชน์ได้ |
| Fz | 10 kN | รวมพรีโหลดตามแกนและโหลดสัมผัสที่เกี่ยวข้อง โดยไม่สมมติว่ามีความละเอียดพอสำหรับแรงขนาดเล็ก |
| Mx / My | 150 N m | คำนวณโมเมนต์ดัดจากจุดศูนย์กลางมวลเครื่องมือและระยะเยื้องของจุดสัมผัส |
| Mz | 150 N m | รวมการสัมผัสแบบบิดและทิศโมเมนต์ที่ต้องการ |
ห้ามผสมช่วงตามแกนจากชุดหนึ่งกับช่วงโมเมนต์จากอีกชุดเมื่อสั่งซื้อ ขอเงื่อนไขโหลดผสมที่อนุญาต ข้อกำหนดติดตั้ง และข้อมูลสอบเทียบของการจัดอุปกรณ์ที่แน่นอน ตารางช่วงสาธารณะอย่างเดียวไม่ยืนยันว่าทุกช่องรับถึงขีดจำกัดพร้อมกันได้
ความไวอ้างอิงต่างกันตามองค์ประกอบด้วย: ค่าระบุ Fx/Fy คือ 1.5 mV/V, Fz คือ 1.3, Mx/My คือ 1.4 และ Mz คือ 1.2 แรงดันกระตุ้นตามเอกสารคือ 10 V AC/DC และค่าสูงสุด 15 V AC/DC กำหนดชุดปรับสภาพสัญญาณให้เข้ากับอุปกรณ์ที่ส่งมอบจริง อย่าใช้เกนค่าเดียวกับทั้งหกช่อง
ตรวจระบบพิกัดและแรงโน้มถ่วงก่อนควบคุมการสัมผัส
ทำเครื่องหมายแกนเซ็นเซอร์ ระบุกรอบพิกัดเครื่องมือและจุดกำเนิดที่ใช้รายงาน ตรวจเครื่องหมายด้วยโหลดทราบค่าในท่าที่ควบคุม การหมุนระบบพิกัดกับการย้ายจุดกำเนิดโมเมนต์เป็นคนละการดำเนินการ ทั้งสองต้องตรงกับงานหุ่นยนต์
การตั้งศูนย์ในท่าหนึ่งลบค่าอ่านในท่านั้น ไม่ได้ชดเชยแรงโน้มถ่วงเครื่องมือขณะข้อมือหมุนด้วยตัวมันเอง กำหนดข้อมูลมวลและจุดศูนย์กลางมวลที่วิธีชดเชยที่เลือกต้องใช้ แล้วตรวจค่าอ่านเมื่อไม่มีโหลดผ่านทุกแนววางตัวที่อนุญาต
เก็บค่าที่จุดกำเนิดเซ็นเซอร์สำหรับประเมินโหลดเกินควบคู่กับค่าที่จุดเครื่องมือ โมเมนต์ที่แปลงแล้วอาจต่ำที่จุดสัมผัส แต่ตัวเซ็นเซอร์ยังรับโมเมนต์มากจากระยะเยื้อง การชดเชยเปลี่ยนข้อมูลที่รายงาน ไม่ได้เปลี่ยนโหลดทางกล
ตรวจเส้นทางข้อมูลถึงตัวควบคุมหุ่นยนต์
เอาต์พุตตามเอกสารของ MV-LC0241 เป็นสัญญาณบริดจ์ระดับต่ำ ข้อมูลอ้างอิงที่มีไม่ได้ยืนยันไดรเวอร์หุ่นยนต์พร้อมใช้ อินเทอร์เฟซ EtherCAT อัตราอัปเดตตัวควบคุม หรือความหน่วงสื่อสาร ขอรายละเอียดเหล่านี้สำหรับชุดเก็บข้อมูลและตัวควบคุมที่เสนอก่อนตัดสินใจรวมระบบควบคุมแรง
กำหนดการซิงโครไนซ์ช่อง การกรอง หน่วยเอาต์พุต สถานะความใช้ได้ และการตอบสนองต่อข้อมูลค้างหรือหาย ตรวจ ณ จุดที่หุ่นยนต์ใช้ค่าการวัด อัตราเก็บตัวอย่างระบุที่เร็วไม่เพียงพอ หากการสื่อสารหรือการกรองเพิ่มความหน่วงที่รับไม่ได้
เริ่มเดินระบบด้วยขั้นตอนทดสอบที่อนุมัติ: ตรวจโหลดอ้างอิงและเครื่องหมาย ตรวจการชดเชยโดยไม่สัมผัส แล้วทดสอบงานเป้าหมายภายใต้เงื่อนไขควบคุม บันทึกแบบอะแดปเตอร์ ข้อมูลระบุการสอบเทียบ คุณสมบัติเครื่องมือ และค่าตั้งตัวควบคุม ทดสอบซ้ำในส่วนที่ได้รับผลหลังเปลี่ยนเครื่องมือ ชุดสายและท่อ อะแดปเตอร์ หรือซอฟต์แวร์ประมวลผล
คำถามจากโครงการรวมหุ่นยนต์
Q1. วัดหกองค์ประกอบได้แล้วเหมาะกับการประกอบอย่างนุ่มนวลโดยอัตโนมัติหรือไม่?
ไม่ กำหนดขั้นแรงที่ต้องแยกได้ แล้วเทียบกับช่วงจริง สัญญาณรบกวน และสมรรถนะที่สอบเทียบของโซ่ครบชุด แม้ชุดช่วงเล็กที่สุดที่เผยแพร่ก็ยังมีพิกัดสูง ขอหลักฐานที่โหลดทำงานของงาน แทนการตีความว่าการวัดหกแกนหมายถึงความไวต่อแรงขนาดเล็ก
Q2. ใช้เอาต์พุตเป็นสัญญาณชนที่มีระดับความปลอดภัยได้หรือไม่?
ไม่อาจสรุปจากข้อกำหนดการวัดอย่างเดียว หน้าที่ป้องกันต้องมีโครงสร้างระบบ การประเมิน และการตรวจยืนยันความใช้ได้ที่มีเอกสารของตัวเอง แยกการติดตามกระบวนการทั่วไปออก เว้นแต่ระบบครบชุดได้รับอนุมัติสำหรับหน้าที่ป้องกันที่ต้องการแล้ว
Q3. ควรส่งข้อมูลใดเพื่อสอบถามความเป็นไปได้?
ส่งข้อมูลระบุหุ่นยนต์และตัวควบคุม มวลกับจุดศูนย์กลางมวลเครื่องมือ แบบอะแดปเตอร์ ลำดับงาน โหลดแต่ละแกน ขั้นการเปลี่ยนแปลงที่ต้องวัด และเวลา แนบข้อเสนอชุดเก็บข้อมูลผ่านช่องทางสอบถาม METRAVON และใช้คู่มือการเลือกหลายแกน เพื่อตรวจช่องสัญญาณและการสอบเทียบให้ครบก่อนรวมระบบ
สรุป
ประเมินโหลดข้อมือ คุณภาพสัญญาณ และความเข้ากันได้กับตัวควบคุมร่วมกัน MV-LC0241 มีเอกสารองค์ประกอบที่วัดหกค่า แต่ไม่ได้ยืนยันว่าเหมาะกับหุ่นยนต์หรืองานสัมผัสทุกแบบ ข้อเสนอที่มีประโยชน์ต้องระบุชุดช่วงและการจัดอุปกรณ์เก็บข้อมูลที่แน่นอน พร้อมชี้ข้อกำหนดเวลา การติดตั้ง และการตรวจยืนยันความใช้ได้ที่ยังไม่ตกลงให้ชัดก่อนซื้อ
