


 Englisch
 Chinesisch
 Spanisch
 Russisch
 Portugiesisch
 Französisch
 Indonesisch
 Thailändisch
 Vietnamesisch
 Arabisch
 Italienisch
 Türkisch
 Polnisch
 Japanisch


Was ist das HART-Protokoll?
– HART steht fürHighway Addressable Remote Transducer. Es handelt sich um ein bidirektionales digitales Kommunikationsprotokoll, das für die industrielle Prozessmessung und -steuerung entwickelt wurde.
Seine wichtigste Eigenschaft ist:
Die digitale Kommunikation wird auf einer traditionellen analogen Stromschleife (4–20 mA) aufgefügt.
Dadurch kann ein HART-kompatibler intelligenter Sender gleichzeitig zwei Arten von Informationen übermitteln.
, 4–20 mA – Analogsignal;
– Das analoge Signal dient der kontinuierlichen Übertragung der Hauptprozessvariablen, beispielsweise:
Druck;
Pegel;
Temperatur;
Durchfluss;
Differenzdruck;
HART-Digitalkommunikation.
Gleichzeitig kann die HART-digitale Kommunikation zur Auswertung zusätzlicher Informationen eingesetzt werden – beispielsweise:
Primärvariable (PV);
Sekundär-, Tertiär- und Quartärvariablen;
Messbereich des Messgeräts;
Ingenieur-Einheiten;
Geräte-ID;
Gerätestatus;
Diagnoseinformationen;
Kalibrierparameter;
Sensorstatus;
Fehlerinformationen.
Dies macht HART besonders geeignet für Industrieanlagen, in denen bereits eine große Anzahl von 4–20 mA Feldinstrumenten eingesetzt wird.
Für die Integration digitaler Kommunikation ist bei HART nicht erforderlich, dass ein bestehendes analoges System vollständig ausgetauscht wird; stattdessen werden digitale Informationen zur bestehenden Stromschleife hinzugefügt.
Das Kernkonzept von HART besteht daher darin, es zu ermöglichen, dass das traditionelle 4–20 mA Prozesssignal und die digitalen Geräteinformationen auf derselben Feldverkabelung gleichzeitig vorhanden sind.
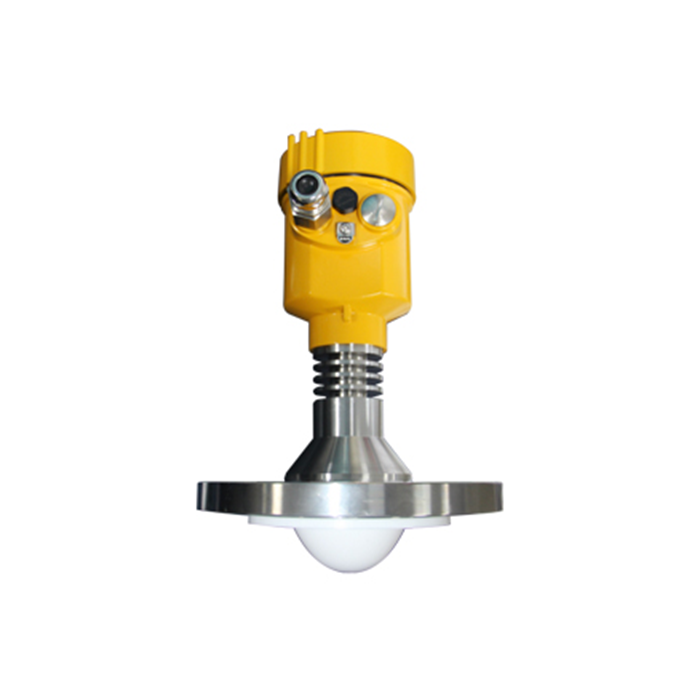
: Wie funktioniert das HART-Protokoll?
Das klassische kabelgebundene HART-Kommunikationsverfahren verwendet die FSKsowie die Frequenzverschiebungsmodulationsmethode.
basiert auf der Bell-202-FSK-Technologie und überlagert zwei Wechselstromfrequenzen auf das DC-Stromsignal 4–20 mA.
Die Hauptparameter sind:
| Parameter | Typische HART-FSK-Charakteristik |
|---|---|
| Analoges Prozesssignal | 4–20 mA |
| Digitale Modulation | FSK, Frequenzverschiebungsmodulation |
| Logik-1 | 1200Hz |
| Logik-0 | 2200Hz |
| Kommunikationsgeschwindigkeit | 1200bit/s |
| Digitale Signalamplitude | Näherungsweise 1 mA Spitze-zu-Spitze-Wert,Oder über ±0.5 mA, |
| – Kommunikationsart: | (zweidirektional, halbduplex); |
| – Basis der physischen Schicht; | – Bell 202 FSK; |
| – Typische Topologien; | – Point-to-Point- sowie Multidrop-Verbindungen; |
| – Datenaustausch; | – Request-Reply-Verfahren mit optionaler Burst-Modus; |
– Das digitale HART-FSK-Signal ist ein Wechselstromsignal mit einem durchschnittlichen Wert von etwa null.Unter normalen Schleifen-Design-Bedingungen verändert dies daher nicht das ursprüngliche 4–20 mA-DC-Prozesssignal. Das
-HART-System kann daher als zwei Kommunikationskanäle verstanden werden, die auf einer 4–20 mA-Stromschleife arbeiten: – Analogkanal
: 4–20 mA → Überträgt die Hauptprozessgröße
– Digitalkanal: HART FSK → Überträgt Konfiguration, Status, Diagnosen sowie zusätzliche Prozessinformationen
– Warum beeinflusst die HART-Kommunikation nicht das 4–20 mA-Signal?
Dies ist eines der zentralen Konzepte zum Verständnis von HART.
– Beispielsweise: Angenommen, ein Druckübertragungsgerät gibt derzeit folgende Ausgangswerte aus:
, 12 mA
Der SPS liest das 12 mA-Signal über sein analoges Eingangsmodul aus und konvertiert es in einen Druckwert.
Gleichzeitig überlagert der HART-Transmitter ein kleines AC-FSK-Kommunikationssignal auf den 12 mA-DC-Strom.
Da der Mittelwert des digitalen FSK-Signals näherungsweise null beträgt, erfasst der SPS weiterhin einen mittleren DC-Strom von etwa:
12 mA
Daher:
– Der SPS liest weiterhin die Prozessvariable mA 4–20 mA
des 4–20 mA, während:
ein HART-Handheld-Kommunikator, ein HART-Modem oder ein HART-fähiges I/O-Modul die digitalen Informationen gleichzeitig ablesen kann.
Dies ist einer der Hauptgründe, warum HART mit traditionellen 4–20 mA-Systemen koexistieren kann.
– Welche Kommunikationslagen verwendet HART?
Das HART-Protokoll kann mit mehreren Schichten des OSI-Modells in Verbindung gebracht werden.
Physikalische Schicht
– Die physikalische Schicht definiert:
elektrische Signalübertragung;
FSK Frequenzen;
Signalamplitude;
Übertragungsverkabelung;
Schleifenimpedanz;
Anschlussanforderungen.
– Die klassische kabelgebundene HART-Technologie verwendet die Bell-202-FSK-Technologie.
Datenkonnektionsschicht
– Die Datenkonnektionsschicht ist für folgende Funktionen verantwortlich:
Rahmenstruktur;
Geräteadressierung;
Host-Zugriff;
Fehlerüberprüfung;
Anfrage- und Antwortzeitpunkt.
HART verwendet asynchrone Kommunikation. Im klassischen FSK-Netzwerk mit einer Baudrate von 1200 Baud enthält jedes Zeichen:
1 Startbit + 8 Datenbits + 1 Ungerade-Paritätsbit + 1 Stop-Bit.
Dies ergibt insgesamt:
11 Bits pro Zeichen.
Anwendungsschicht.
Die Anwendungsschicht bestimmt, welche Informationen tatsächlich zwischen dem Host und dem Feldinstrument ausgetauscht werden.
Typische Funktionen umfassen:
Lesen der Primärvariablen;
Lesen der Geräteinformationen;
Lesen des konfigurierten Messbereichs;
Ändern von Parametern;
Lesen des Diagnosestatus;
Ausführen von Geräteoperationen.
HART definiert eine standardisierte Befehlsstruktur, sodass Hostsysteme und Feldgeräte auf konsistente Weise kommunizieren können.
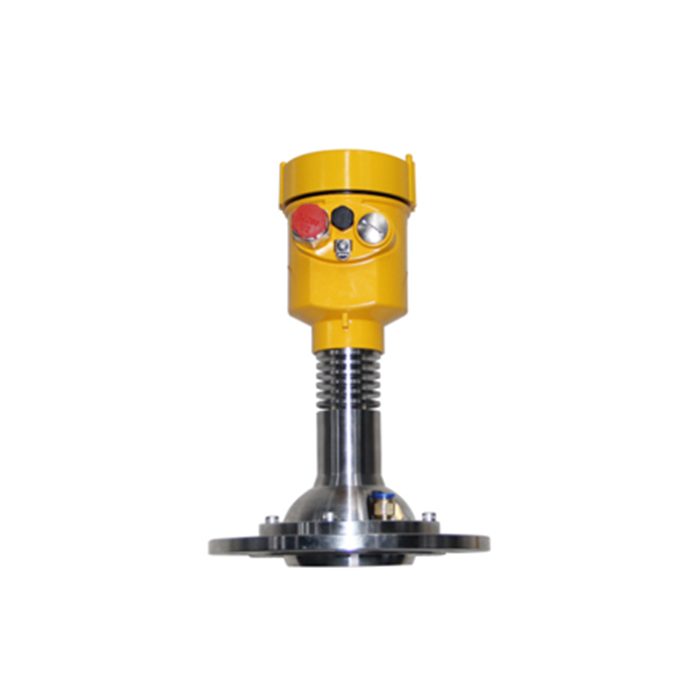
Welche Arten von HART-Befehlen sind verfügbar?
Aus ingenieurwissenschaftlicher Sicht lassen sich HART-Befehle in drei Hauptkategorien einteilen.
Universelle Befehle
Alle Geräte, die der jeweiligen HART-Spezifikation entsprechen, müssen die erforderlichen universellen Befehle unterstützen.
Diese Befehle können zur Auswertung von Informationen wie beispielsweise:
Geräteidentifikation;
Primäre Variable;
Gerätestatus;
Dynamische Variablen verwendet werden.
Diese Kategorie weist den höchsten Grad an Standardisierung auf und bildet die Grundlage für die grundlegende Interoperabilität zwischen verschiedenen Geräten und Host-Systemen.
– Standardanweisungen für häufig verwendete Funktionen;
– Standardanweisungen für häufig verwendete Funktionen – bieten häufig benötigte Gerätefunktionen; jedoch muss nicht jedes Instrument jeden einzelnen Befehl unterstützen.
Typische Beispiele umfassen:
Einstellung von Parametern;
Anpassung des Messbereichs;
Abfrage zusätzlicher Geräteinformationen;
Ausführung von Wartungsfunktionen für Messgeräte.
Die tatsächlich unterstützten Befehle hängen von den Funktionen des jeweiligen Messgeräts ab.
Gerätespezifische Befehle;
Hersteller können gerätespezifische Befehle implementieren, um Funktionen bereitzustellen, die ausschließlich für bestimmte Messgeräte bestimmt sind.
Beispielsweise kann ein intelligenter Radar-Füllstandmessumformer, ein Druckübertrager oder ein Multivariable-Instrument folgende Funktionen unterstützen:
Spezielle Echo-Parameter;
Sensor-Diagnose;
Spezielle Kalibrierfunktionen;
Fortgeschrittene Konfigurationsparameter.
Daher bedeutet die Aussage „unterstützt HART" nicht, dass jedes HART-Instrument genau dieselben fortgeschrittenen Funktionen bietet.
HART-Point-to-Point-Kommunikation;
Die Point-to-Point-Kommunikation ist die am häufigsten verwendete HART-Konfiguration in industriellen Feldanwendungen.
Eine typische Architektur lautet:
24 VDC Stromversorgung → HART-Smart-Transmitter → 4–20 mA Schleife → SPS / DCS;
Ein HART-Handheld-Kommunikator oder HART-Modem kann ebenfalls an die Schleife angeschlossen werden.
In diesem Modus wird weiterhin das Signal von 4–20 mA zur Übertragung der Hauptprozessvariablen verwendet.
Beispielsweise kann ein Radar-Füllstandmessumformer so konfiguriert werden:
4 mA = 0m
20 mA = 10m
Der SPS kann den Flüssigkeitsstand direkt aus dem Signal des 4–20 mA ablesen.
Gleichzeitig kann das Wartungspersonal die HART-Kommunikation nutzen, um Daten abzulesen:
Echtzeit-Niveau;
Distanz;
Geräteetikett;
Messbereich;
Gerätestatus;
Diagnoseinformationen;
Konfigurationsparameter;
Die wesentliche Merkmal von Point-to-Point-HART ist daher:
Das analogen Signal liefert den schnellen, kontinuierlichen Primärprozesswert, während die digitale HART-Kommunikation zusätzliche Gerätinformationen bereitstellt.
Was ist HART-Multidrop-Kommunikation?
HART unterstützt ebenfalls die Multidrop-Kommunikation.
In dieser Architektur können mehrere HART-Instrumente an dasselbe Paar Kommunikationsleitungen angeschlossen werden und über unterschiedliche Polling-Adressen adressiert werden.
Eine vereinfachte Topologie ist folgende:
HART-Host
|
Zwei-Kabel-Bus
|
+-- HART-Gerät 01
+-- HART-Gerät 02
+-- HART-Gerät 03
+-- HART-Gerät ...
In älteren technischen Dokumenten findet sich häufig folgende Aussage:
HART kann maximal 15 Messgeräte verbinden.
Diese Aussage gilt jedoch nicht für alle HART-Protokollversionen.
Die Multidrop-Funktion variiert je nach Version:
HART 5: bis zu 15 Feldgeräte;
HART 7: bis zu 62 Feldgeräte;
HART 7 verwendet einen größeren Polling-Adressraum – daher sollten 15 Geräte nicht als universelle Obergrenze für alle modernen HART-Systeme angesehen werden.
Im klassischen Multidrop-Modus werden Prozessvariablen hauptsächlich digital ausgelesen. Der Schleifenstrom jedes Feldgeräts bleibt in der Regel nahe seinem Minimumwert – typischerweise bei etwa 4 mA – konstant, anstatt den sich ändernden 4–20 mA-Strom zur Darstellung des primären Prozesswerts zu verwenden. Daher eignet sich der
Multidrop-HART-Standard für bestimmte Anwendungen; die Point-to-Point-Architektur mit einer 4–20 mA-Schleife pro Instrument bleibt jedoch in herkömmlichen SPS- und Prozesssteuerungssystemen sehr verbreitet.
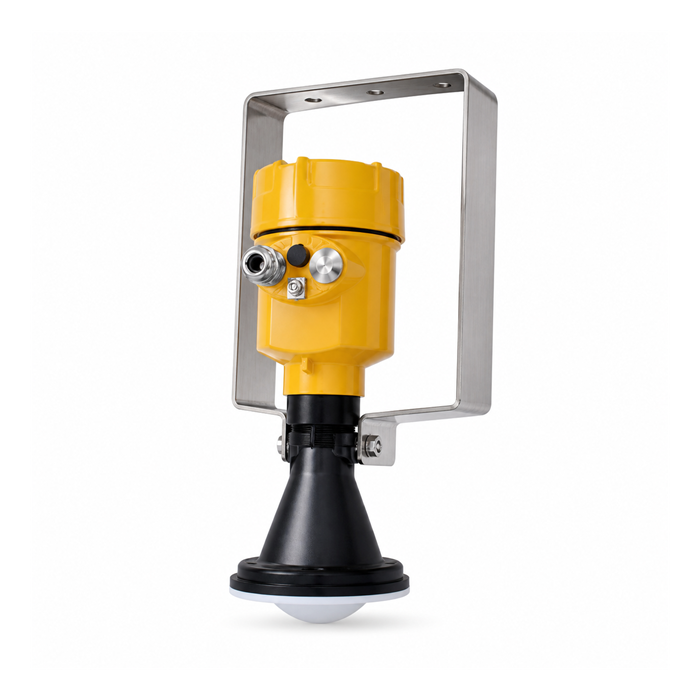
– HART-Request-Reply- sowie Burst-Modus;
– Der grundlegende HART-Kommunikationsmechanismus lautet:
Anfrage → Antwort
Der Ablauf ist wie folgt:
Der Host sendet einen Befehl;
Das Feldinstrument empfängt den Befehl;
Das Instrument gibt die angeforderten Daten zurück.
Beispielsweise:
, SPS / HART-Host → Lesen von PV:
. Das Messgerät kann folgende Antwort senden:
, PV = 6.25m,
. Diese Kommunikationsstruktur ist einfach zu verwalten und hilft dabei, zu verhindern, dass mehrere Geräte gleichzeitig Daten übertragen.
HART unterstützt zudem optional denBurst-Modus..
Im Burst-Modus kann das Feldinstrument – nachdem der Host das Gerät konfiguriert hat – ausgewählte Daten kontinuierlich veröffentlichen, ohne jedes Mal auf einen normalen Polling-Anfrage warten zu müssen.
Warum verwendet ein HART-System häufig einen 250-Ohm-Widerstand?
Dies ist eine der häufigsten Fragen bei der HART-Inbetriebnahme.
Ein HART-Modem oder ein Handgerät muss das AC-FSK-Signal in der Stromschleife erkennen.
Wenn die AC-Impedanz der gesamten Schleife zu niedrig ist, kann die durch das HART-Signal erzeugte Spannung für eine zuverlässige Kommunikation zu gering sein.
Das Ergebnis kann sein:
4–20 mA funktioniert normal, jedoch kann keine HART-Kommunikation aufgebaut werden.
Aus diesem Grund wird im Allgemeinen ein Lastwiderstand von etwa
250 Ω bei der HART-Inbetriebnahme verwendet.
Eine typische Testschleife lautet:
24 VDC → HART-Transmitter → 250 Ω-Widerstand → Stromkreis
Der HART-Modem wird in der Regel parallel an einen geeigneten HART-Signalmesspunkt angeschlossen.
Es ist jedoch wichtig zu beachten:
Nicht jedes HART-System erfordert einen zusätzlichen externen 250 Ω-Widerstand.
Das analoge Eingangsmodul SPS, ein Isolator, eine Barriere oder ein anderes Schleifengerät kann bereits einen ausreichenden Widerstand bereitstellen.
Die Gesamtzweigs-Impedanz sollte daher vor dem Hinzufügen eines weiteren Widerstands berechnet und geprüft werden.
Warum funktioniert 4–20 mA, während die HART-Kommunikation fehlschlägt?
Dies ist eine häufige Praxis bei der Fehlerbehebung im Feld.
1.Unzureichende Schleifenimpedanz
– Beispielsweise:
, 24 VDC + 2-wire (Transmitter
) kann zwar als Schleife mit 4–20 mA korrekt funktionieren, liefert jedoch bei unzureichendem Lastwiderstand nicht ausreichende HART-Signalspannung.
– Das Ergebnis ist, dass der HART-Modem kein stark genug FSK-Signal erkennen kann.
2. Der Signalisolator unterstützt nicht die HART-Pass-Through-Funktion.
Einige ältere Signalisolatoren können das DC-Signal 4–20 mA korrekt übertragen, können jedoch die für HART verwendeten Wechselspannungsfrequenzen nicht leiten.
3. Sicherheitsbarriere oder intrinsisch sichere Geräte sind nicht mit HART kompatibel –
Bei Anwendungen in gefährlichen Bereichen müssen Sicherheitsbarrieren und Isolatoren auf HART-Kompatibilität geprüft werden.
4. Übermäßige Kabelkapazität –
Sehr lange Kabel oder ungeeignete Kabeltypen können das HART-Signal mit höheren Frequenzen dämpfen.
5.Falsche Verkabelung
: Das HART-Modem sollte gemäß den Anweisungen des Messgeräts verbunden werden – in der Regel parallel an der entsprechenden Stelle –, und nicht willkürlich in Serie mit der Schleife geschaltet werden.
6. Das Messgerät unterstützt oder aktiviert HART nicht.
Bei der Beschaffung ist zu prüfen, dass:
4–20 mA
sowie:
4–20 mA + HART
nicht notwendigerweise dieselbe Ausgangskonfiguration aufweisen.
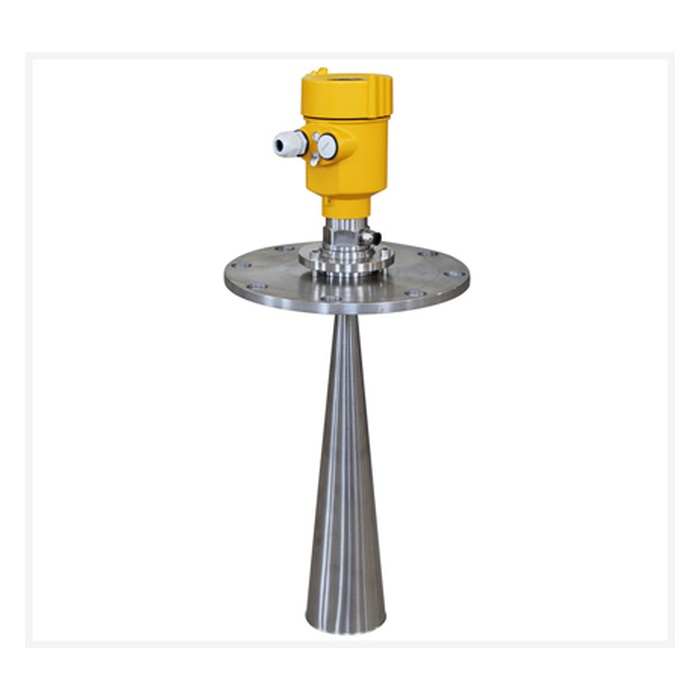
Welche Vorteile bietet das HART-Protokoll?
1. Kompatibilität mit bestehenden 4–20 mA-Systemen
Dies ist einer der wichtigsten technischen Vorteile von HART.
Eine große Anzahl von SPS- und DCS-Installationen nutzt bereits analoge Eingänge von 4–20 mA.
Wenn das Feldinstrument zudem HART unterstützt, kann die bestehende analoge Steuerungsarchitektur beibehalten werden, während die digitale Kommunikation hinzugefügt wird.
Daher muss eine Industrieanlage nicht notwendigerweise das gesamte Feldverkabelungssystem neu gestalten, nur um Informationen über Smart-Devices zu erhalten.
2. Analog- und digitale Informationen über demselben Kabelpaar
Ein herkömmlicher 4–20 mA-Sender informiert das Steuerungssystem hauptsächlich darüber:
Welchen aktuellen Messwert wird gemessen?
HART kann zudem Informationen wie beispielsweise bereitstellen:
Welches Messgerät ist angeschlossen;
Welcher Messbereich ist konfiguriert;
Welche technische Einheit wird verwendet;
Ob ein Alarm aktiv ist;
Welcher Status des Sensors ist;
Ob Wartungsarbeiten erforderlich sein könnten;
Welche zusätzlichen Variablen verfügbar sind;
Dies erhöht die Menge an verfügbaren Informationen von einem intelligenten Feldinstrument erheblich.
3.Remote-Konfiguration unterstützt:
Das Wartungspersonal kann bestimmte Parameter mithilfe eines HART-Handheld-Kommunikators oder einer Software konfigurieren, ohne das Instrumentenbehältnis zu öffnen.
Typische Funktionen umfassen:
Einstellung des Messbereichs;
Änderung des Tags;
Änderung der technischen Einheiten;
Ablesen von Prozessvariablen;
Überprüfung diagnostischer Informationen.
Dies kann die Feldwartungsarbeiten in Anlagen mit einer großen Anzahl an Messgeräten reduzieren.
4. Unterstützung der Gerätediagnose
Die HART-Digitalkommunikation kann mehr Informationen zum Gerätestatus liefern als ein einfaches 4–20 mA-Signal.
Je nach Messgerät können folgende Informationen enthalten sein:
Sensorfehler;
Gerätestatus;
Ausgangsstatus;
Konfigurationsänderungen;
Diagnoseinformationen.
– Diese Information kann zur präventiven Wartung sowie zur Fehlerdiagnose genutzt werden.
5. Hoher Grad an Standardisierung:
– HART definiert standardisierte Kommunikationsmechanismen sowie universelle Befehle.
– Kompatible Messgeräte müssen die entsprechenden universellen Befehle korrekt umsetzen; dies bildet die Grundlage für eine grundlegende Interoperabilität zwischen Feldgeräten und Host-Systemen.
– Welche Nachteile hat das HART-Protokoll?
– HART ist nicht die ideale Kommunikationsmethode für jede industrielle Anwendung.
1.Relativ niedrige digitale Kommunikationsgeschwindigkeit – Die klassische HART-FSK-Kommunikation mit Modell
funktioniert bei folgenden Geschwindigkeiten:
, 1200bit/s,
. Diese Lösung eignet sich für:
– Instrumentenkonfiguration;
– Gerätediagnose;
– Langsame Prozessdaten;
– Wartungsinformationen.
Sie eignet sich jedoch nicht für:
– große Datenmengen mit hoher Geschwindigkeit;
– Hochfrequenzabtastung;
– Bilder.
Große Dateien;
Hochgeschwindigkeits-Bewegungssteuerung.
Dies ist einer der deutlichsten Unterschiede zwischen klassischen HART- und modernen Hochgeschwindigkeits-Industrie-Ethernet-Systemen.
2. Begrenzte Effizienz bei der großskaligen Mehrparameter-Datenaufnahme.
Obwohl HART mehrere Geräte verbinden kann, kann die Busbandbreite des 1200bit/s zu einer Einschränkung werden, wenn viele Messgeräte häufig für mehrere digitale Variablen abgefragt werden müssen.
Daher:
Die Fähigkeit, zahlreiche Geräte zu verbinden, bedeutet nicht automatisch, dass das Netzwerk für die Hochfrequenzdatenerfassung aus mehreren Geräten geeignet ist.
3. Beachten Sie die Schleifenimpedanz sowie die Gerätekompatibilität
Eine grundlegende 4–20 mA-Schleife ist relativ einfach zu realisieren, sofern Stromversorgung, Last und Messbereich korrekt sind.
Bei der Integration von HART müssen zusätzliche Faktoren berücksichtigt werden:
HART-Impedanz;
Kabelkapazität;
Sicherheitsbarrieren;
Signalisolatoren;
Analog-Eingangsmodule;
HART-Modems;
Verkabelungstopologie.
Bestimmte Geräte können die Signale korrekt übertragen, jedoch möglicherweise nicht die HART-Kommunikation unterstützen. mA 4–20 mA
4. Fortgeschrittene Funktionen können Gerätedescriptionsdateien (
) erfordern; falls ausschließlich standardmäßige Universal-Befehle benötigt werden, ist die Kompatibilität relativ einfach.
Allerdings kann es vorkommen, dass dem Host Zugriff auf folgende Funktionen erforderlich ist:
Fortgeschrittene Parameter;
Herstellerspezifische Diagnosefunktionen;
Spezielle Konfigurationsfunktionen;
– in diesem Fall kann das System folgende Komponenten erfordern:
EDD / DD / FDI-Gerätepack
– Dies macht die Systemintegration komplexer als die einfache Abfrage eines 4–20 mA-Signals.
Was ist der Unterschied zwischen HART und RS-485 Modbus RTU?
– Dies ist eine häufig gestellte Frage bei der Auswahl industrieller Sensoren und Sender.
| – Artikel | , 4–20 mA + HART, | , RS-485, Modbus RTU, |
|---|---|---|
| – Basis-Signal, | , 4–20 mA – analoge + digitale FSK, | – vollständig digitale Kommunikation, |
| – physische Schnittstelle, | – Stromschleife, | – RS-485 – differentieller Bus, |
| – typische Kommunikationsgeschwindigkeit, | – 1200bps, | – häufig verwendete Modelle: 9600bps, 19200bps.und weitere: |
| Analogausgang; | Ja; | Normalerweise nein; |
| Digitale Parameterabfrage; | Unterstützt; | Unterstützt; |
| Multi-Device-Bus; | Unterstützt; | Unterstützt; |
| Kompatibilität mit herkömmlichen SPS-Systemen; | Sehr hohe Kompatibilität; | Erfordert eine RS-485-Schnittstelle |
| Primäre analoge Variable – falls die digitale Kommunikation fehlschlägt: | ; 4–20 mA kann die Übertragung von PV fortsetzen: | – abhängig von der digitalen Kommunikation; |
| – Integration in ein IoT-Gateway; | – möglich, wenn das Gateway HART unterstützt; | – sehr verbreitet; |
| – typische Anwendungen; | – Prozessindustrie, DCS, intelligente Transmitter; | – SPS, RTU, IoT, industrielle Datenerfassung; |
– Kein Protokoll ist universell besser.Die richtige Wahl hängt von der Steuerungs- und Kommunikationsarchitektur ab.
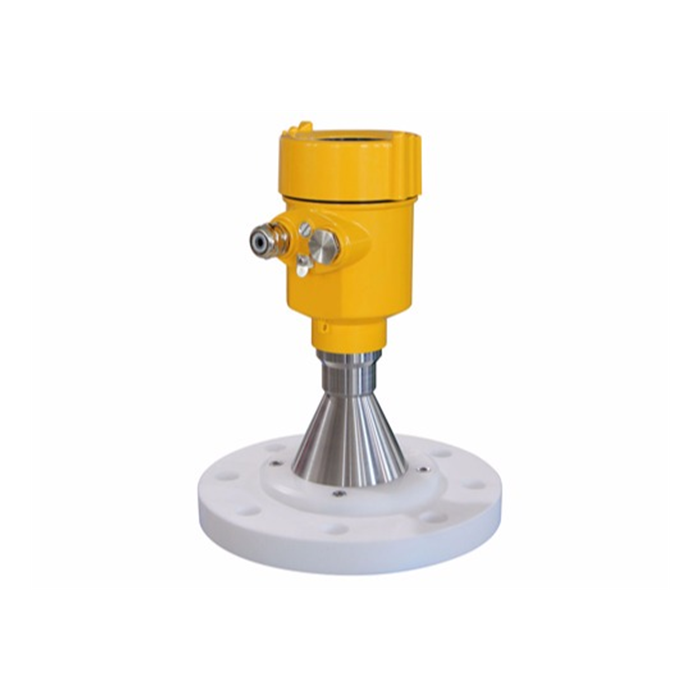
Wann sollte HART ausgewählt werden?
Wenn das bestehende System bereits folgende Komponenten verwendet:
4–20 mA + SPS / DCS
, aber das Projekt zudem folgende Funktionen erfordert:
Parameterabfrage;
Fernkonfiguration;
Statusdiagnose;
Geräteverwaltung;
, dann ist:
4–20 mA + HART häufig eine geeignete Wahl.
Beispielsweise:
Radar-Füllstandmessumformer → 4–20 mA/HART → SPS / DCS
Selbst wenn eine digitale HART-Kommunikation nicht unmittelbar eingesetzt wird, kann der SPS den primären Sollwert aus dem Signal des 4–20 mA ermitteln.
Wann sollte der RS-485 bzw. Modbus RTU ausgewählt werden?
– Wenn sich das System auf folgende Funktionen konzentriert:
– Integration mehrerer Sensoren;
– Digitale Datenakquisition;
– RTU Kommunikation;
– 4G Gateways;
– MQTT;
– HTTP;
IoT-Cloud-Plattformen;
, dann RS-485, Modbus RTU – diese Anordnung ist oft direkter.
: Eine typische Architektur lautet:
Sensor → RS-485, Modbus RTU → IoT-Gateway → 4G / Ethernet → MQTT / HTTP → Cloud-Plattform
; daher kommt Modbus RTU häufig bei der Fernüberwachung des Wasserstands, der landwirtschaftlichen Überwachung, der Umweltüberwachung sowie in industriellen IoT-Systemen zum Einsatz.
– Welche industriellen Messgeräte verwenden üblicherweise HART?
HART wird weit verbreitet in Anlagen zur Prozessautomatisierung eingesetzt.
Radar-Füllstandmessumformer;
Typische Architektur:
Radar-Füllstandmessumformer → 4–20 mA/HART → SPS / DCS;
Das System ermöglicht es, gleichzeitig das analoge Spiegelsignal sowie die digitalen Geräteinformationen zu erfassen.
Druckübertragungsgeräte;
Der Druckwert wird über 4–20 mA an den SPS übertragen; HART kann für die Bereichskonfiguration, Statusabfrage sowie Wartungsarbeiten verwendet werden.
Differenzdruckübertragungsgeräte;
Häufige Anwendungen umfassen:
Durchflussmessung;
Pegelmessung;
Filterdifferenzdruck;
Prozessdruck.
Temperaturübertragungsgeräte;
RTDs oder Thermoelemente können an einen Temperaturübertragungsgeber angeschlossen werden, der das Sensorsignal in 4–20 mA/HART umwandelt, um es an das Steuerungssystem zu übertragen.
Durchflussmessgeräte;
Einige Durchflussmessgeräte nutzen HART für:
Messung von Prozessvariablen;
Einheitenkonfiguration;
Diagnose;
Parameterverwaltung.
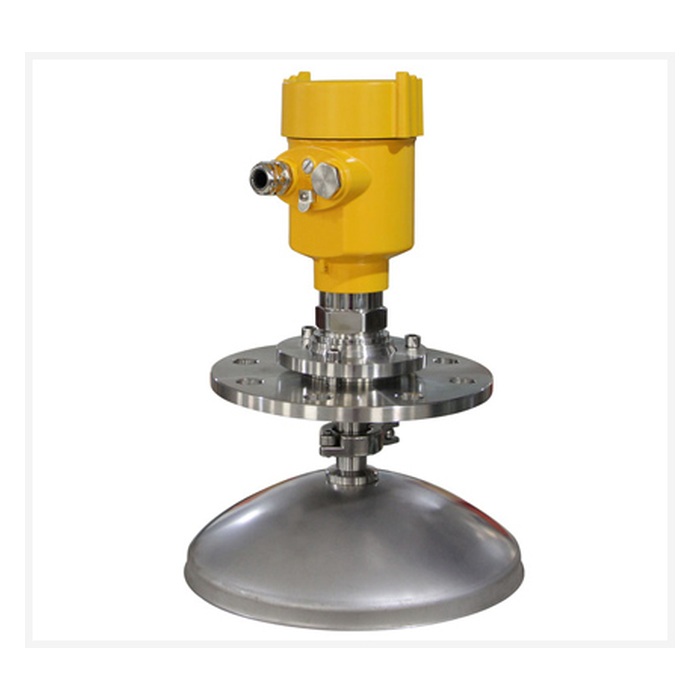
Wie können industrielle Messgeräte (METRAVON) in ein HART-System integriert werden?
– Für industrielle Mess- und Regeltechnik-Projekte mit METRAVON: Falls ein bestimmtes Messinstrumentmodell die 4–20 mA/HART-Ausgabe unterstützt, kann die Kommunikationsarchitektur entsprechend dem bestehenden Steuerungssystem gestaltet werden.
– Beispielsweise:
– Feldinstrument
|
4–20 mA / HART
|
SPS / DCS
– Das System kann zudem folgende Komponenten enthalten:
HART-Handheld-Kommunikator / HART-Modem / HART-I/O-
– Falls im Projekt Gerätedaten auf eine Industrie-Internet-Plattform oder eine Fernüberwachungsplattform hochgeladen werden sollen, kann die Architektur wie folgt gestaltet werden:
HART-Instrument → HART-Gateway oder HART-kompatible Datenerfassungsgeräte → Ethernet / 4G → SCADA oder IoT-Plattform
. Wichtig:
– Nicht alle industriellen METRAVON-Instrumente unterstützen HART standardmäßig.
Die erforderliche Ausgabe muss je nach spezifischem Modell bestätigt werden:
, 4–20 mA;
, 4–20 mA/HART;
, RS-485, Modbus RTU;
. Was muss bei der Integration eines HART-Systems bestätigt werden?
: Bei dem Kauf oder der Integration eines HART-Instruments sollten die folgenden Parameter bestätigt werden:
HART-Protokollversion; Konfiguration
, 2-wire oder 4-wire; Stromversorgungsspannungsbereich für
; Messskalierung für
, 4–20 mA; maximal zulässiger Schleifenwiderstand für
; Unterstützung von HART durch das analoge Eingangsmodul SPS für
; Installation einer Sicherheitsbarriere oder eines Signalisolators für SPS
; Unterstützung von HART-Through-Communication durch den Isolator für
; Erforderlichkeit eines HART-Handheld-Kommunikators für
;
– Ob ein PC-HART-Modem erforderlich ist;
– Ob DD-, EDD- oder FDI-Gerätedateien erforderlich sind;
Ob herstellerspezifische Parameter gelesen werden müssen –
: Bei Anwendungen in gefährlichen Bereichen müssen zudem intrinsische Sicherheitsparameter, Sicherheitsbarrieren, die Stromversorgung sowie das vollständige Schleifen-Design berücksichtigt werden. Ein alleiniges Kommunikationsprotokoll ist für das Systemdesign nicht ausreichend –
; FAQ: Häufig gestellte Fragen zum HART-Protokoll –
; Q1: Ist HART ein analoges oder digitales Signal?
Es umfasst beide Funktionen. Das Modell
„Classic HART" kombiniert die digitale FSK-Kommunikation mit dem analogen Signal des Modells 4–20 mA, sodass analoge Prozessdaten und digitale Geräteinformationen auf derselben Schleife koexistieren können.
/ Q2: Wie hoch ist die HART-Kommunikationsgeschwindigkeit?
Die klassische kabelgebundene HART-FSK-Kommunikation funktioniert bei den folgenden Adressen:
, 1200bit/s,
. Diese Methode eignet sich für die Konfiguration von Messgeräten, die Diagnose sowie die Auswertung von Prozessdaten – jedoch nicht für die Hochgeschwindigkeitsdatenübertragung.
Q3: Erfordert HART den RS-485?
Nein.
– Der klassische kabelgebundene HART nutzt eine FSK Kommunikation in einer 4–20 mA Stromschleife; der RS-485 dagegen stellt eine differenzielle serielle physische Schnittstelle dar.
– Es handelt sich um unterschiedliche physische Kommunikationstechnologien.
Q4: Wie verhält sich HART zu 4–20 mA?
– Der 4–20 mA überträgt die primäre Prozessgröße.
– HART fügt der gleichen Schleife eine digitale Kommunikation hinzu.
Daher:
– 4–20 mA/HART ist nicht identisch mit dem einfachen 4–20 mA.
, Q5: Warum wird ein 250-Ohm-Widerstand häufig für die HART-Kommunikation verwendet?
Ein HART-Modem benötigt eine ausreichende Wechselstrom-Signalspannung für eine zuverlässige Kommunikation.
Eine Last von 250 Ω ist eine gängige ingenieurtechnische Konfiguration.
Wenn das SPS-Eingangsmodul oder ein anderes Gerät bereits einen ausreichenden Schleifenwiderstand bereitstellt, ist möglicherweise kein zusätzlicher Widerstand erforderlich.
Q6: Wie viele Geräte können in einem HART-Multidrop-Netzwerk verbunden werden?
Die Antwort ist nicht immer „15 Geräte".
Die Anzahl hängt von der HART-Version ab:
HART 5: bis zu 15 Geräte;
HART 7: bis zu 62 Feldgeräte;
Die tatsächliche Systemkapazität hängt zudem von der Stromversorgung, dem Stromverbrauch, der Kommunikationsbandbreite, der Netzwerktopologie sowie der Gerätekompatibilität ab.
Q7: Kann ein HART-Transmitter an einen normalen SPS-Analogeingang angeschlossen werden?
Dieser 4–20 mA-Teil kann dies in der Regel tun.
Allerdings muss das Analog-Eingangsmodul des SPS oder ein externes Kommunikationsgerät die HART-Technologie unterstützen, falls auch die Abfrage digitaler HART-Informationen erforderlich ist.
Q8: Kann ein herkömmlicher 4–20 mA-Sensor per Software in HART umgewandelt werden?
Nein, nicht allein durch Software.
Die HART-Technologie erfordert geeignete Hardware für die Modulation und Demodulation auf der physikalischen Schicht, einen HART-Protokollstack sowie eine kompatible Geräteimplementierung.
, Q9: Welches ist für das industrielle IoT besser – HART oder Modbus?
; falls die Hauptarchitektur wie folgt aussehen sollte:
, RS-485 – Sensor → Gateway → 4G → MQTT / HTTP
Modbus RTU ist in der Regel direkter.
– Falls das bestehende Industriesystem auf folgendem basiert:
Für 4–20 mA → SPS / DCS
sowie zusätzliche Konfigurations-, Diagnose- und Geräteinformationen ist HART möglicherweise geeigneter.
Q10: Wenn die HART-Kommunikation ausfällt, hört auch das 4–20 mA-Signal mit seiner Funktion auf?
: Nicht unbedingt.
: Eine der wesentlichen Eigenschaften von HART besteht darin, dass digitale Kommunikation und das primäre Prozesssignal 4–20 mA gleichzeitig genutzt werden können.
: Beispielsweise kann das Prozesssignal 4–20 mA auch dann weiterhin normal funktionieren, wenn die HART-Kommunikation aufgrund von Modem-Problemen, unzureichendem Schleifenwiderstand oder Kompatibilitätsproblemen ausfällt.
Dies stellt einen wichtigen ingenieurwissenschaftlichen Vorteil von HART in herkömmlichen Prozessautomatisierungssystemen dar.
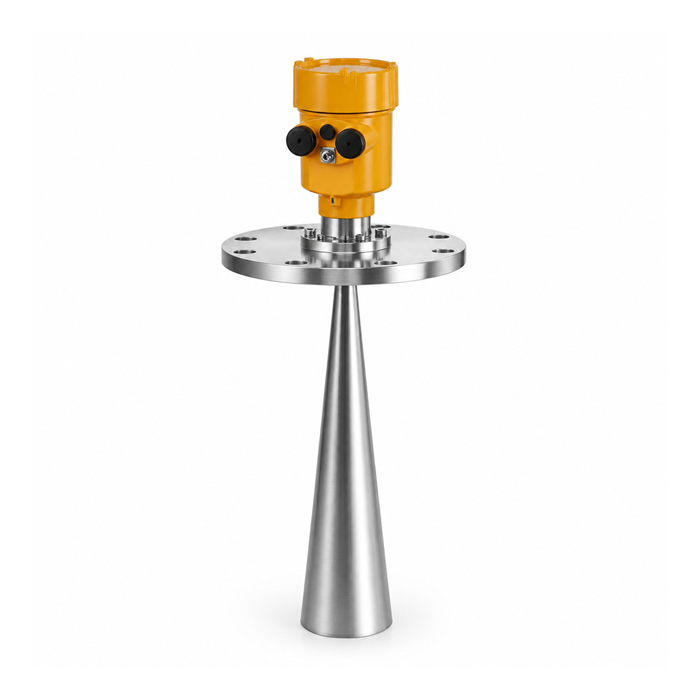
Fazit: Der zentrale Wert von HART liegt in der digitalen Kommunikation – unter Beibehaltung der 4–20 mA-Kompatibilität.
Das HART-Protokoll wurde nicht primär für Hochgeschwindigkeitskommunikation entwickelt.
Sein Hauptvorteil besteht darin:
Dadurch, dass das reife und zuverlässige analoge Prozesssignal 4–20 mA beibehalten wird, wird gleichzeitig eine bidirektionale digitale Kommunikation über dieselbe Feldverkabelung ermöglicht.
Daher kann ein mit HART kompatibler Druckübertrager, Radar-Levelübertrager, Temperaturübertrager oder Durchflussmessgerät die primäre Prozessvariable für den SPS bereitstellen sowie gleichzeitig Konfigurations-, Status- und Diagnoseinformationen an Wartungs- und Asset-Management-Systeme übermitteln.
Aus Sicht des Systemauswahls:
Für die traditionelle Prozesssteuerung, SPS/DCS-Anwendungen sowie die Modernisierung bestehender 4–20 mA-Systeme ist 4–20 mA/HART häufig eine sinnvolle Option.
Für die digitale Datenerfassung mit mehreren Sensoren, RTUs, 4G-Gateways sowie Industrie-IoT-Projekte kann der RS-485 oder Modbus RTU einen direkteren Integrationsweg bieten.
Bei Industrie-Instrumentationsprojekten mit der Modellnummer METRAVON muss die SPS/DCS-Schnittstelle, die Übertragungsstrecke, die Anzahl der Messgeräte, die diagnostischen Anforderungen, die Anforderungen an die IoT-Plattform sowie die Wiederverwendung der bestehenden 4–20 mA-Feldverkabelung vor der Auswahl der Modelle 4–20 mA, 4–20 mA/HART oder RS-485 bzw. Modbus RTU bestimmt werden.
