


 İngilizce
 Çince
 İspanyolca
 Rusça
 Portekizce
 Fransızca
 Almanca
 Endonezce
 Tayca
 Vietnamca
 Arapça
 İtalyanca
 Lehçe
 Japonca


Radar seviye okuması dalgalanıyor mu? Yedi neden ve sönümleme gerçekte nasıl çalışır
Kararsız radar seviye değeri gerçek yüzey hareketinden, hedef değiştirmeden, zayıf ekolardan veya sinyal zincirinden kaynaklanabilir. Sönümlemeyi değiştirmeden önce yerel mesafeyi, cihaz durumunu, ölçülen akımı ve PLC trendini karşılaştırın. Yanlış hedefi filtrelemek kararlı fakat hatalı bir seviye üretebilir.
Yüzey hareketini hedef değişiminden ayırt etme
İç mesafeyi, analog çıkışı ve bağımsız seviye trendini karşılaştırın.
- Yerel mesafe kararlıyken ölçülen akım veya PLC değeri değişiyorsa çıkış yapılandırmasını, çevrim koşullarını ve giriş işlemeyi inceleyin. Mesafenin kendisi değişiyorsa seçilen ekoyu gerçek yüzey hareketiyle ve referansla karşılaştırın. Bu iki durumdan hiçbiri tek başına arızayı belirlemez.
- 3,42 m ve 3,87 m gibi iki mesafe arasında tekrarlanan geçiş, rakip yansıtıcıları düşündürür. Daha geniş bir değişim gerçek yüzey hareketi, köpük ve seçilen yankıya karşı kontrol edilmelidir.
Kontrol edilecek yedi neden
1. Tank iç parçalarından rekabet eden yankı
Merdiven basamakları, karıştırıcı milleri, ısıtma serpantinleri, daldırma boruları ve kaynak dikişleri enerji döndürür. Yüzey yankısı zayıfladığında — uzun menzil, düşük dielektrik sabiti, köpük — iç yankı onu yakalayabilir. Verici o zaman ikisi arasında gidip gelir.
Sabit yansımayı belirleyin ve bastırma, nozul taşıma veya uyumlu bir sakinleştirme düzeneğini değerlendirin. Sönümleme, yanlış seçilen bir yankının gerçek yüzeyi temsil etmesini sağlayamaz.
2. Türbülans ve yüzey dalgaları
Karıştırma tankında veya alttan girişli bir kapta yüzey asla düz değildir. Yansıyan yol uzunluğu sürekli değişir ve okuma yüzeyi izler — bu teknik olarak doğru davranıştır. Soru, kontrol döngüsünün o çözünürlüğe ihtiyacı olup olmadığıdır.
Gerçek yüzey hareketi için uygun sönümleme ve güncelleme ayarlarını seçin veya daha sakin bir montaj konumu değerlendirin. Sonuçtaki yanıtın kontrol ve alarmlar için yeterince hızlı kaldığını doğrulayın.
3. Köpük
Köpük, yapısına ve kimyasal özelliklerine bağlı olarak sinyali iletebilir, yansıtabilir veya zayıflatabilir. Değişen köpük tabakası seçilen hedefi veya sapmayı değiştirebilir; ancak etkinin yönü ve büyüklüğü evrensel değildir.
Seçilen hedefin sıvı mı köpük mü olduğunu doğrulayın. Kalıcı bir sapma varsa, gerçek köpürme koşullarında uygun radar veya prob düzeneklerini karşılaştırın; tek başına filtreleme onu gidermez.
4. Sıçrama ve girdap oluşumu
Bir girdap, ışının içini görebileceği bir huni oluşturur; sıçrayan damlacıklar kısa ömürlü yalancı yankılar yaratır. İkisi de büyük, hızlı sapmalar üretir.
Giriş bozulmasını azaltın veya mümkünse ölçüm yolunu taşıyın. Nihai sönümleme ayarını seçmeden önce herhangi bir perde veya sakinleştirme düzeneğinin proses uyumluluğunu kontrol edin.
5. Antende yoğuşma
Islak veya kirlenmiş anten yüzey ekosunu zayıflatabilir ya da yakın mesafeli parazit oluşturabilir. Cihazın kendi anten yüzeyine geçtiği sonucuna varmadan önce seçilen mesafeyi ve tanılama izini antenin durumuyla karşılaştırın.
Uyumlu bir anten yüzünü ve onaylı temizleme, ısıtma veya gazla süpürme düzenini değerlendirin. Sönümlemeyi artırmak antendeki birikintiyi veya yanlış yansımayı gidermez.
6. Elektriksel parazit
Motor kalkışlarıyla ilişkili değişimler parazite veya besleme sorunlarına işaret edebilir. Kablo güzergahı, ekranlama, eşpotansiyel bağlantılar ve giriş yapılandırması montaj tasarımına göre incelenmelidir. Ekranın iki noktadan topraklanması tek başına arıza kanıtı değildir; teşhis için koruyucu veya gerekli eşpotansiyel bağlantıları ayırmayın.
Kablo güzergahını, güç kalitesini, ekranlamayı ve eşpotansiyel bağlantıları onaylı çizime göre kontrol edin. PLC filtrelemesini yalnızca arızalar giderildikten ve gerekli tepki süresi kontrol edildikten sonra seçin.
7. Düşük dielektrik sabitli ürünler
Düşük yansıtıcılıklı ürünler, özellikle uzun mesafede veya engelli montajda daha az sinyal payı sağlayabilir. Yansıtıcılık, anten, dinamik aralık ve proses koşulları birlikte etkilidir; bağıl dielektrik sabitinin 2 olması evrensel bir algılama sınırı değildir.
Anten kazancını, dinamik aralığı, çalışma mesafesini ve montajı gözden geçirin. Uygun bir kılavuzlu dalga probu veya sakinleştirme düzeneği yardımcı olabilir, ancak tek başına daha yüksek taşıyıcı frekansı zayıf ürün yankısının güvenilirliğini garanti etmez.
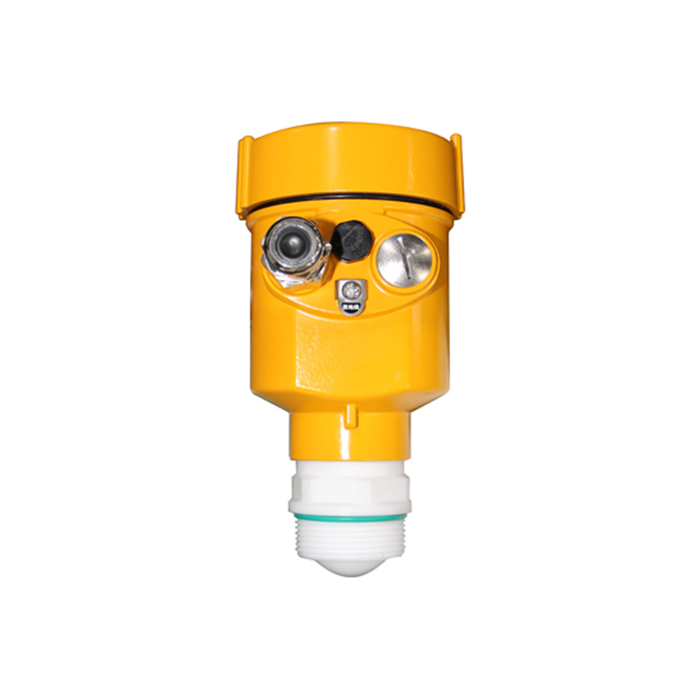
Sönümleme gerçekte nasıl çalışır
Parametre birinci dereceden zaman sabiti olarak tanımlandığında filtre, bir basamak değişiminin yaklaşık %63'üne bir zaman sabitinde, %95'ine üç zaman sabitinde ulaşır. Bazı cihazlar sönümlemeyi farklı tanımlar; sensör güncelleme süresi ve sonraki filtreler de gecikme ekler. Cihaz kılavuzunu doğrulayın.
| Örnek zaman sabiti | Yaklaşık %63 tepki süresi | Yaklaşık %95 tepki süresi |
|---|---|---|
| 0 s (kapalı) | Ek filtre gecikmesi yok; sensör güncellemesi geçerli | Ek filtre gecikmesi yok; sensör güncellemesi geçerli |
| 2 s | 2 s | 6 s |
| 5 s | 5 s | 15 s |
| 10 s | 10 s | 30 s |
| 20 s | 20 s | 60 s |
| 30 s | 30 s | 90 s |
Bunlar ideal birinci dereceden filtre örnekleridir; belirli tanklar için önerilen ayarlar değildir. Gerçek sistemi test ederken sensör güncellemesi ve sonraki işleme aşamalarının gecikmelerini de hesaba katın.
İki rakip hedefi filtrelemek pürüzsüz ama yanlış bir çıkış üretebilir. Ayrıca gecikme ekler; bu, parti kesme, dolum hızı ve alarm marjlarını kontrol ederken dahil edilmelidir.
İzin verilen bir seviye değişim testi sırasında bağımsız referansı filtrelenmiş çıkışla karşılaştırın. Hem kalan değişimi hem gecikmeyi ölçün; seçilen mesafedeki ani değişimler yine de yankı izleme incelemesi gerektirir.
Sönümlemeyi değiştirmeden önce kontroller
- Kararsızlığa yol açan olay boyunca yerel mesafeyi, ölçülen akımı ve PLC değerini kaydedin. Kayıt aralığını ve süresini rastgele bir gözlem süresine göre değil, olayı yakalayacak şekilde seçin.
- Okuma kararsızken bir yankı eğrisi alın.
- Sapmaların sabit değerlerde tekrarlayıp tekrarlamadığını not edin.
- Anten yüzünü ve nozulu birikinti açısından kontrol edin.
- Kontrollü bir sönümleme denemesinden önce orijinal ayarı kaydedin.
Sönümleme, yankı izleme ve çıkış tutma: hangisini kullanmalı
Sönümleme, izleme ve çıkış tutma ölçümün farklı aşamalarını etkiler ve ayrı ayrı yapılandırılmalıdır.
| Ayar | Ne yapar | Desteklenen kullanım amacı | Doğrulanacak sınır |
|---|---|---|---|
| Sönümleme | Geçerli kısa süreli değişimleri yumuşatır | Geçerli yüzey değişimlerini uygun tepki süresiyle filtreleme | Gecikme ekler; yanlış hedefi düzeltmez |
| Yankı izleme | Modele özgü ölçütlerle amaçlanan hedefi izler | Doğrulanmış hedefin modelin desteklediği yöntemle takibi | Kalıcı bir yanlış ekoyu da izleyebilir |
| Çıkış tutma | Tanımlanmış arıza yönetimi altında önceki değeri korur | Uygulamanın onaylı arıza davranışına göre | Değer güncel değildir; zaman aşımı, durum ve güvenli tepki tanımlanmalıdır |
| Eşik ayarı | Desteklenen bölgede aday eko algılamasını değiştirir | Kılavuzun izin verdiği bölgede algılama ayarı | Parazitle birlikte zayıf gerçek yüzeyi de reddedebilir |
Önce belirlenmiş montaj veya elektrik arızalarını düzeltin. Bastırmayı, hedef takibini ve filtrelemeyi yalnızca desteklenen amaçları için, doğrulanmış hedef ve kabul edilebilir tepkiyle kullanın. Tutulan son değer canlı ölçüm değildir; zaman aşımı ve arıza gösterimi uygulama gereksinimlerine uygun olmalıdır.
Çözülmüş örnek: 30 m³ karıştırma tankı
Bağımsız seviyesi 2,1 m olan ve göstergesi 1,8 ile 2,4 m arasında değişen bir 30 m³ karıştırma tankı düşünün. Aşağıdaki test yüzey hareketini hedef değişiminden ayırır.
- Adım 1. Karıştırıcı çalışırken ve dururken eğrileri karşılaştırın. Seçilen yüzey tepe noktası sıvıyla sürekli hareket ediyorsa, bozulmayı sabit yankılar arasında geçiş yerine gerçek yüzey hareketi olarak değerlendirin.
- Adım 2. Gerçek yüzey hareketi doğrulandıktan sonra izin verilen bir sönümleme ayarını deneyin; kalan değişimi ve gecikmeyi bağımsız referansa göre ölçün. Kabul edilebilir ayarı yalnızca tank hacmi değil, kontrol ve alarm gereksinimleri belirler.
- Adım 3. Proses ekibiyle taşıma veya akış sakinleştirmeyi değerlendirin, ardından aynı çalışma koşulunda trend testini tekrarlayın.
- Kabul. Alarmları veya parti kesmeyi izin verilen sınırın ötesine geciktirmeden belgelenmiş kararlılık gereksinimini karşılayan en kısa filtrelemeyi seçin.
SSS
Sönümleme doğruluğu azaltır mı?
Geçerli ve sabit bir girişte birinci dereceden filtre aynı son değere yaklaşır; sensör sapmasını veya yanlış hedefi düzeltmez. Dolum veya boşaltmada gecikme oluşturur. Bir ayarı alarmlar veya parti kesme için kabul etmeden önce verici güncelleme süresi ve sonraki filtrelerle birlikte toplam tepkiyi doğrulayın.
Ticari teslimat tankında hangi sönümlemeyi kullanmalıyım?
İzin verilen tepki ve çalışma koşullarıyla birlikte onaylı tank ölçüm yapılandırmasını ve metroloji prosedürünü kullanın. Genel bir zaman sabiti ticari teslimata uygunluğu kanıtlayamaz. Gerçek sönümlemeyi ve üst sistemdeki filtrelemeyi kaydedin; ardından uygulamanın gerektirdiği ölçüm zincirini doğrulayın.
Okuma neden yalnızca gece atlıyor?
Günün saati bir ipucudur, teşhis değildir. Olay boyunca anten durumunu, proses sıcaklığını, basıncı, karıştırıcı veya pompa programlarını, beslemeyi ve seçilen ekoyu karşılaştırın. Yoğuşma etkili olabilir; ancak anteni değiştirmeden veya okumaya sapma düzeltmesi uygulamadan önce bunu doğrulayın.
Verici sönümlemesi yerine sinyali PLC'de ortalayabilir miyim?
Verici geçerli ölçümler sağlıyorsa PLC filtrelemesi uygun olabilir. Her filtrenin nerede etki ettiğini, hangi gösterge ve alarmların sonucunu kullandığını ve toplam gecikmeyi karşılaştırın. Tepki testi yapmadan filtreleri üst üste eklemeyin; hedef değiştirmeyi veya eko kaybı durumunu gizlemek için ortalama almayın.
Atlayan bir okuma hiç normal olur mu?
Gerçek dalgalar veya karıştırma geçerli kısa süreli değişimler oluşturabilir. Seçilen ekoyu bağımsız gözlemle karşılaştırın ve kontrolün yerel anlık seviyeye mi yoksa temsili trende mi ihtiyaç duyduğunu tanımlayın. İlişkisiz mesafeler arasındaki tekrarlayan sıçramalar, geçersiz durum veya eko kaybı normal türbülans diye geçiştirilmemeli; araştırılmalıdır.
Yararlı bir trend incelemesi iç mesafeyi, PLC değerini, proses durumunu ve mevcut sönümleme ayarını içerir. Bir uygulama mühendisine sorun
İlgili okumalar: Radar Seviye Vericisi Arıza Giderme: 9 Arıza ve Çözümleri | Radar Yankı Eğrisi Nasıl Okunur (ve Her Şekil Ne Anlama Gelir)
