


 İngilizce
 Çince
 İspanyolca
 Rusça
 Portekizce
 Fransızca
 Almanca
 Endonezce
 Tayca
 Vietnamca
 Arapça
 İtalyanca
 Lehçe
 Japonca


Çok eksenli kuvvet sensörü seçimi, testin raporlaması gereken büyüklüklerin listesiyle başlar. Üç kuvvet bileşeni Fx, Fy ve Fz'yi tanımlar. Bunlar Mx, My ve Mz momentlerini bağımsız olarak ayırt etmez. Kapasiteyi veya dış çapı karşılaştırmadan önce işin yalnızca yönlü kuvvet ölçümü mü, yoksa eksiksiz kuvvet ve moment ölçümü mü gerektirdiğini belirleyin.
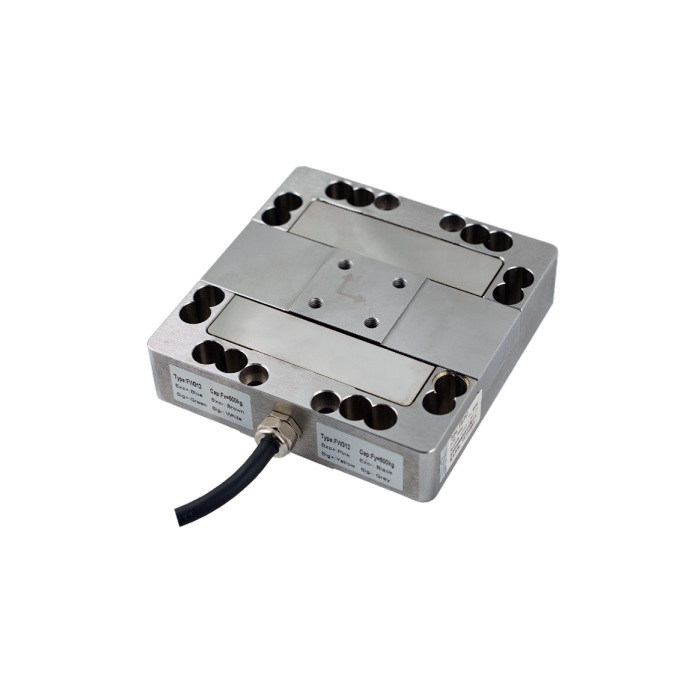
Çok eksenli kuvvet sensörü seçimi: önce ölçülen bileşenleri sayın
| METRAVON modeli | Ölçülen eksenler | Kontrol edilecek husus |
|---|---|---|
| MV-LC0240 | Fx, Fy ve Fz; her eksende referans anma yükü 500 kg | İş, momentlerin dış yükleme sınırları olarak ele alındığı bu aralıkta üç kuvvet bileşeni gerektiriyor mu? |
| MV-LC0242 | Fx ve Fy: 1 t; Fz: 3 t | Düzenek, yanal kuvvetleri ayrı ölçmeye devam ederken daha geniş bir eksenel aralığa ihtiyaç duyuyor mu? |
| MV-LC0241 | Fx, Fy, Fz, Mx, My ve Mz | Kuvvetlerin yanı sıra momentlerin de bağımsız olarak ölçülmesi gerekiyor mu? |
Yukarıdaki üç eksenli anma değerlerinde kataloğun kg ve t gösterimi korunmuştur. Üzerinde uzlaşılan mühendislik birimlerini kalibrasyon ve veri toplama yapılandırmasına kaydedin. Sensörü minyatür veya çok boyutlu olarak tanımlayan bir etiket, hangi bileşenlerin kullanılabildiğini belirlemek için yeterli değildir; gerçek kanal ve eksen belgelerini kullanın.
Tek bir kuvvet okuması ve bilinen bir moment kolu, yalnızca varsayılan yükleme geometrisi altında moment hesabını destekler. Bu, üç kanallı bir cihazı bağımsız altı bileşenli ölçüm sistemine dönüştürmez. Düzeneğe ek kuvvetler veya kuvvet çiftleri etkiyebiliyorsa bunları ayırt edebilen bir ölçüm düzeni kullanın.
Tablodaki en büyük sayıya göre değil, eşzamanlı yüklere göre seçin
Her çalışma durumu için her eksende beklenen en yüksek bileşeni listeleyin; düzenek ağırlığını ve merkez dışı kuvvet uygulamasını dahil edin. Kaçık bir yükün oluşturduğu moment, cihaz bunu raporlamasa bile üç eksenli sensöre mekanik olarak etki etmeye devam eder.
Her eksenin aynı anda kendi en yüksek yüküne kadar yüklenebileceğini varsaymayın. Tam olarak seçilen sensör için birleşik yük sınırlarını ve izin verilen momentleri edinin. Bu sınırlar yayımlanmamışsa açık bir seçim gereksinimi olarak kalır; tüm katalog anma değerlerini aynı anda uygulama izni anlamına gelmez.
Kapasiteyi seçerken kullanılabilir en küçük sinyali de göz önünde bulundurun. Büyük bir eksenel ön yük ve küçük bir yanal kuvvet farklı kanal kazançları gerektirebilir. Tüm eksenlere aynı doğruluk veya çözünürlük hedefini kopyalamak yerine her bileşen için gereken artımı ve kullanılabilir aralığı belirtin.
Kanal hassasiyeti yapılandırmanın bir parçasıdır
Referans verileri, MV-LC0242 için Fx ve Fy'de nominal 2.0 mV/V, Fz'de ise 1.2 mV/V hassasiyet verir. Örnek olarak 5 V uyartımda bunlar nominal tam ölçek sinyal değişimi olarak 10 mV ve 6 mV'ye karşılık gelir. Dolayısıyla eksenlerin farklı kapasiteleri hesaba katılmadan bile ortak tek bir ölçek katsayısı yanlış olur.
Referans verileri, MV-LC0240 modelinin üç kuvvet kanalında nominal 1 mV/V değerini listeler. Yayımlanan kanallar arası çapraz etki referansı 2% F.S.'dir; bu, eksenler arası etkilerin her düzenekte göz ardı edilebileceğini kanıtlamaz. Geçerli kalibrasyon verilerini ve seçilen okuma cihazının kanal etkileşimini nasıl işlediğini doğrulayın.
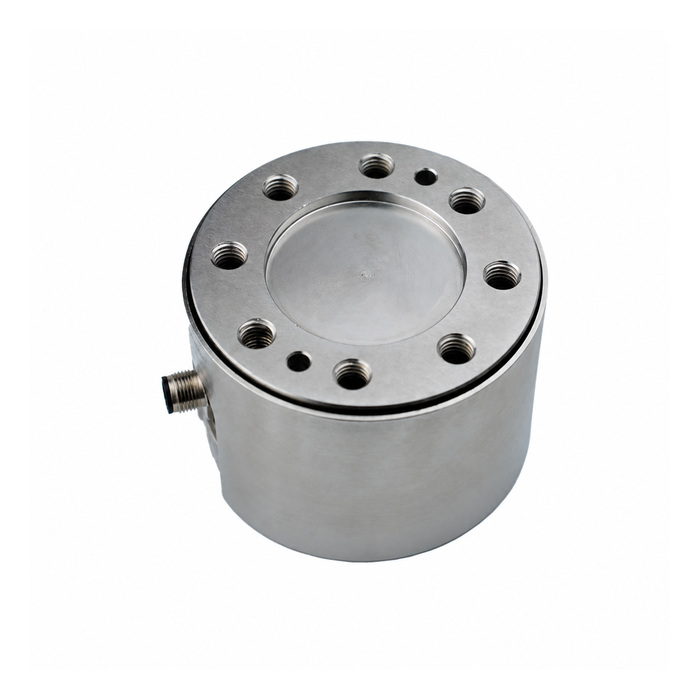
Kanal tanımlarını, uyartım gereksinimlerini, kalibrasyon katsayılarını ve sağlanan telafi matrisini edinin. Telafinin sinyal koşullandırıcı tarafından zaten uygulanıp uygulanmadığını veya yazılımda uygulanması gerekip gerekmediğini belirleyin. İki kez uygulamak, atlamak veya başka seri numarasına ait katsayıları kullanmak, makul görünen verileri yanlış hale getirebilir.
Koordinatları fiziksel yüklerle kontrol edin
Sensör eksenlerini düzenek çiziminde tanımlayın ve makine ya da test koordinatlarıyla ilişkilerini kaydedin. Yalnızca konnektör yönü yeterli bir eksen tanımı değildir. Normal teste başlamadan önce belirlenen yönde bilinen bir kuvvet uygulayıp işareti ve bileşen dağılımını kontrol edin.
Altı bileşenli ölçümde hem koordinatların yönelimi hem de momentlerin hangi noktaya göre raporlandığı önemlidir. Fiziksel yük değişmese bile raporlama noktasını taşımak moment değerlerini değiştirir. Mekanik sınırları kontrol etmek için sensörün orijinine göre yükleri erişilebilir tutun; yazılımda orijini değiştirmek sensördeki yükü ortadan kaldırmaz.
Her kanalı ve temsili birleşik yük durumlarını üzerinde uzlaşılmış bir referans yöntemiyle doğrulayın. Yalnızca amaçlanan ekseni kontrol etmek yerine diğer kanallardaki istenmeyen tepkileri de kaydedin. Tek eksenli kalibrasyon kontrolü, çok yönlü ölçümün tamamının doğru olduğunu gösteremez.
Yönlü bir test tanımlanırken sorulan sorular
Q1. Farklı eksenler için ayrı amplifikatörler kabul edilebilir mi?
Uyartımları, kazançları ve zamanlamaları sensöre ve teste uygunsa kabul edilebilir. Değişen yüklerde tek vektörde birleştirilen değerlerin aynı zaman aralığına ait olduğunu doğrulayın. Bağımsız filtrelenen veya geciktirilen kanallar, geçici olay sırasında görünen yönü bozabilir.
Q2. Model talebiyle hangi bilgiler gönderilmelidir?
Gereken bileşenleri, eksen başına yükleri, eşzamanlı yük durumlarını, düzenek çizimini, yük uygulama noktasını, gereken artımları ve kayıt hızını sağlayın. Önerilen veri toplama ekipmanını da METRAVON talep sayfası üzerinden bildirin. Robot bileği için takım kaçıklıklarını ve kontrolör gereksinimlerini değerlendirmek üzere robot entegrasyon kılavuzunu da kullanın.
Özet
Kapasiteden önce ölçülecek bileşenleri seçin. Her eksenin aralığını, hassasiyetini ve kalibrasyonunu doğru kanalla eşleştirin; kurulu düzenekte birleşik yükleri ve koordinatları doğrulayın. Bu kontroller, yararlı yönlü veriyi yalnızca yük uygulandığında değişen birkaç sayıdan ayırır.
