


 İngilizce
 Çince
 İspanyolca
 Rusça
 Portekizce
 Fransızca
 Almanca
 Endonezce
 Tayca
 Vietnamca
 Arapça
 İtalyanca
 Lehçe
 Japonca


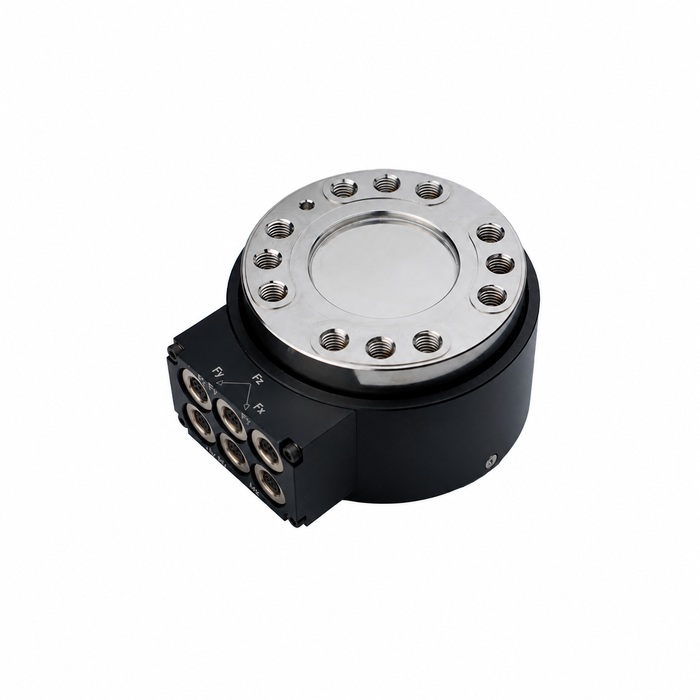
Robot bileğindeki sensör, iş parçasıyla temastan fazlasını ölçer. Takım ağırlığı, kaçıklığı, ivmelenmesi ve kablo kuvvetleri de ölçüm elemanına ulaşır. Robot kuvvet-tork sensörü seçiminde bu katkılar ayrılmalı ve kontrolörün sonucu nasıl kullanacağı belirlenmelidir. Uyumlu bir flanş ve değişen altı sinyal, kullanılabilir bir kuvvet kontrol kurulumunu kanıtlamaz.
Robot kuvvet-tork sensörü seçimi görevle başlar
Sistemin proses kuvvetlerini mi kaydettiğini, temas sırasında hareketi mi ayarladığını, anormal teması mı algıladığını yoksa koruma işlevi mi yürüttüğünü belirtin. Bunlar farklı gereksinimlerdir. Veri kaydını destekleyen bir sensörün, kapalı çevrim kuvvet kontrolü için gereken zamanlaması ve kontrolör entegrasyonu doğrulanmamış olabilir.
Yaklaşmayı, teması, çalışma hareketini ve geri çekilmeyi tanımlayın. Her kararda kullanılan kuvvet veya momenti ve beklenen olay süresini belirleyin. Takım değişimlerini, iş parçası farklılıklarını ve ilgili robot pozlarını dahil edin. Böylece sensörü tek bir hareketsiz itme ile değerlendirmek yerine aralığı seçmek ve görevin tamamını test etmek için temel oluşturulur.
Takım kaçıklığı dahil bilekteki yükü inceleyin
Robotun faydalı yük değerlendirmesinde sensörü, adaptörleri, takımı ve taşınan iş parçasını listeleyin. Sensör yükü hesabı için hangi bileşenlerin algılama elemanının takım tarafında bulunduğunu belirleyin. Bu bileşenlerin ağırlığı ve ivmelenmesi, temas başlamadan kuvvet ve moment ekleyebilir.
Örnek olarak sensör orijininden 0.20 m uzakta etkiyen dik bir 100 N kuvvet, 20 N m moment oluşturur. Bu sonuç kuvvetin dik moment koluyla çarpımından gelir; önerilen proses yükü değildir. Dolayısıyla kuvvet küçük olsa bile uzun bir adaptör moment kapasitesini sınırlayıcı hale getirebilir.
İlgili pozları ve hareket durumlarını robotun kendi bilek sınırlarıyla birlikte inceleyin. Sensörün aşırı yük sınırları ile robotun faydalı yük sınırları farklı soruları yanıtlar. Sensör eklemek toplam montaj yüksekliğini de değiştirir; erişimi, kablo hareketini ve düzenekle aradaki açıklığı etkileyebilir. Sensörün veya adaptörünün çarpışma koruması sağladığı varsayılmamalıdır.
MV-LC0241 aralıklarını eşleştirilmiş yapılandırmalar olarak okuyun
Referans verilerinde METRAVON MV-LC0241 için üç aralık seti sunulur. Listelenen en küçük set aşağıda eksiksiz bir grup olarak gösterilmiştir; küçük kuvvet ölçüm performansı garantisi değildir.
| Bileşen | Listelenen en küçük aralık seti | Önerilen takım için kontrol |
|---|---|---|
| Fx / Fy | 2 kN | Yanal temas ve hareket yüklerini dahil edin, ardından kullanılabilir en küçük yanal artımı kontrol edin. |
| Fz | 10 kN | Küçük kuvvetleri ayırt edebildiğini varsaymadan ilgili eksenel ön yükü ve temas yükünü dahil edin. |
| Mx / My | 150 N m | Takımın kütle merkezinden ve temas kaçıklığından eğilme momentlerini hesaplayın. |
| Mz | 150 N m | Burulma oluşturan teması ve gereken moment yönünü dahil edin. |
Sipariş verirken bir setteki eksenel aralıkla başka setteki moment aralığını karıştırmayın. Tam yapılandırma için izin verilen birleşik yük koşullarını, montaj gereksinimlerini ve kalibrasyon bilgilerini edinin. Kamuya açık aralık tablosu tek başına tüm kanalların aynı anda sınırına ulaşabileceğini kanıtlamaz.
Referans hassasiyetler de bileşene göre farklıdır: Fx/Fy için nominal 1.5 mV/V, Fz için 1.3, Mx/My için 1.4 ve Mz için 1.2. Belgelenen uyartım 10 V AC/DC, en yüksek değer ise 15 V AC/DC'dir. Gerçekte sağlanacak düzene uygun sinyal koşullandırma belirtin. Altı kanalın tamamına tek kazanç değeri uygulamayın.
Temas kontrolünden önce koordinatları ve yerçekimi telafisini devreye alın
Sensör eksenlerini işaretleyin; takım koordinat sistemini ve sonuçların raporlandığı orijini tanımlayın. Kontrollü pozlarda bilinen yüklerle işaretleri kontrol edin. Koordinatları döndürmek ve moment orijinini taşımak ayrı işlemlerdir; her ikisi de robot görevine uymalıdır.
Bir pozda sıfırlama, o pozdaki okumayı çıkarır. Bilek döndükçe takımın yerçekimi etkisini tek başına telafi etmez. Seçilen telafi yönteminin gerektirdiği kütle ve kütle merkezi bilgilerini belirleyin; ardından izin verilen yönelimler boyunca yüksüz okumaları doğrulayın.
Aşırı yük değerlendirmesi için takım noktası sonuçlarının yanı sıra sensör orijinine göre değerleri de saklayın. Dönüştürülmüş moment temas noktasında küçük olabilirken fiziksel sensör kaçıklık nedeniyle hâlâ büyük bir moment taşıyabilir. Telafi, raporlanan verileri değiştirir; mekanik yükü değiştirmez.
Robot kontrolörüne giden veri yolunu kontrol edin
MV-LC0241'in belgelenen çıkışları düşük seviyeli köprü sinyalleridir. Mevcut referans; kullanıma hazır robot sürücüsünü, EtherCAT arayüzünü, kontrolör güncelleme hızını veya haberleşme gecikmesini ortaya koymaz. Kuvvet kontrol entegrasyonunu taahhüt etmeden önce önerilen veri toplama paketi ve robot kontrolörü için bu ayrıntıları isteyin.
Kanal senkronizasyonunu, filtrelemeyi, çıkış birimlerini, geçerlilik durumunu ve güncelliğini yitirmiş ya da eksik veriye verilecek tepkiyi belirtin. Bunları robotun ölçümü kullandığı noktada doğrulayın. Haberleşme veya filtreleme kabul edilemez gecikme ekliyorsa yüksek bir nominal örnekleme hızı yeterli değildir.
Onaylı test prosedürüyle devreye alın: referans yükleri ve işaretleri doğrulayın, temassız durumda telafiyi inceleyin, ardından amaçlanan görevi kontrollü koşullarda test edin. Adaptör çizimlerini, kalibrasyon kimliğini, takım özelliklerini ve kontrolör ayarlarını kaydedin. Takım, kablo ve hortum paketi, adaptörler veya işleme yazılımındaki değişikliklerden sonra etkilenen testleri yeniden yapın.
Robot entegrasyon projelerinden sorular
Q1. Altı bileşen ölçtüğü için hassas montaja kendiliğinden uygun mudur?
Hayır. Gereken kuvvet artımlarını belirleyin; bunları zincirin tamamının gerçek aralığı, gürültüsü ve kalibre edilmiş performansıyla karşılaştırın. Yayımlanan en küçük aralık seti bile hâlâ yüksek yükleri kapsar. Altı eksenli ölçüm yeteneğini küçük kuvvet hassasiyeti olarak yorumlamak yerine görevin çalışma yüklerindeki kanıtları isteyin.
Q2. Çıkışı, güvenlik dereceli çarpışma sinyali olarak kullanılabilir mi?
Yalnızca ölçüm özelliklerine dayanarak kullanılamaz. Koruma işlevinin kendine ait belgelenmiş mimarisi, değerlendirmesi ve geçerlemesi gerekir. Sistemin tamamı amaçlanan koruma görevi için onaylanmadıkça sıradan proses izlemeyi ayrı tutun.
Q3. Fizibilite talebi için hangi bilgiler sağlanmalıdır?
Robot ve kontrolör kimliğini, takım kütlesini ve kütle merkezini, adaptör çizimini, görev sırasını, eksen başına yükleri, gereken artımları ve zamanlamayı gönderin. Veri toplama önerisini de METRAVON talep sayfası üzerinden bildirin. Entegrasyondan önce tamamlanacak kanal ve kalibrasyon kontrolleri çok eksenli sensör seçim kılavuzunda verilir.
Özet
Bilek yüklerini, sinyal kalitesini ve kontrolör uyumluluğunu birlikte değerlendirin. MV-LC0241 için altı ölçüm bileşeni belgelenmiştir; ancak bu, her robot veya temas görevi için uygunluğu kanıtlamaz. Yararlı bir teklif, tam aralık setini ve veri toplama düzenini tanımlar; çözümlenmemiş zamanlama, montaj ve geçerleme gereksinimlerini satın almadan önce açıkça ortaya koyar.
