


 Inglese
 Cinese
 Spagnolo
 Russo
 Portoghese
 Francese
 Tedesco
 Indonesiano
 Tailandese
 Vietnamita
 Arabo
 Turco
 Polacco
 Giapponese


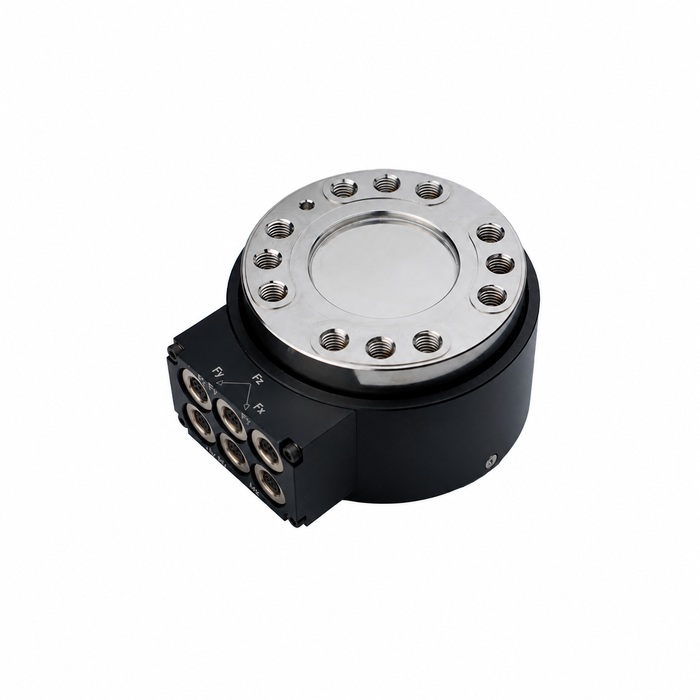
Il sensore al polso misura più del contatto col pezzo. Peso e decentramento dell’utensile, accelerazione e forze dei cavi raggiungono l’elemento sensibile. Separa questi contributi e definisci come il controllore userà il risultato. Una flangia compatibile e sei segnali variabili non dimostrano un controllo di forza utilizzabile.
La scelta del sensore forza-coppia per robot inizia dalla definizione del compito
Indica se il sistema registra forze di processo, regola il movimento a contatto, rileva contatti anomali o svolge una protezione. Sono requisiti diversi. Un sensore adatto alla registrazione può non avere tempi confermati e integrazione necessari al controllo di forza ad anello chiuso.
Descrivi avvicinamento, contatto, lavoro e ritiro. Identifica forza o momento per ogni decisione e durata dell’evento. Includi cambi utensile, variazioni dei pezzi e pose rilevanti del robot. Scegli così il campo e prova l’intero compito senza giudicare da una sola spinta statica.
Valuta i carichi al polso, incluso il decentramento dell’utensile
Includi sensore, adattatori, utensile e pezzo trasportato nella verifica del carico utile del robot. Per il carico del sensore identifica quali componenti sono sul lato utensile dell’elemento sensibile. Peso e accelerazione possono aggiungere forze e momenti prima del contatto.
Una forza perpendicolare esemplificativa di 100 N a 0.20 m dall’origine genera 20 N m. È forza per braccio perpendicolare, non un carico di processo consigliato. Un adattatore lungo può rendere limitante la portata in momento anche con forza modesta.
Valuta pose e movimenti rispetto ai limiti del polso del robot. Sovraccarico del sensore e carico utile del robot sono limiti distinti. Il sensore aggiunto cambia l’altezza del gruppo e può modificare sbraccio, movimento dei cavi e giochi con il dispositivo. Non supporre protezione anticollisione da sensore o adattatore.
Leggi i campi MV-LC0241 come configurazioni abbinate
La documentazione di METRAVON MV-LC0241 fornisce tre gruppi di campi. Il più piccolo è riportato completo di seguito; non garantisce prestazioni di misura a basse forze.
| Componente | Minimo gruppo di campi elencato | Verifica per l’utensile proposto |
|---|---|---|
| Fx / Fy | 2 kN | Includi carichi laterali di contatto e movimento e verifica il minimo incremento laterale utile. |
| Fz | 10 kN | Includi precarico assiale e carico di contatto rilevanti senza supporre elevata risoluzione delle piccole forze. |
| Mx / My | 150 N m | Calcola i momenti flettenti dal centro di massa dell’utensile e dal decentramento del contatto. |
| Mz | 150 N m | Includi le sollecitazioni torsionali al contatto e la direzione del momento richiesta. |
Non combinare campo assiale di un gruppo e campo di momenti di un altro. Ottieni carichi combinati ammessi, requisiti di montaggio e taratura della configurazione esatta. La tabella pubblica non dimostra che tutti i canali possano raggiungere i propri limiti insieme.
Le sensibilità nominali differiscono: 1.5 mV/V per Fx/Fy, 1.3 per Fz, 1.4 per Mx/My e 1.2 per Mz. L’eccitazione documentata è 10 V AC/DC, massimo 15 V AC/DC. Specifica condizionamento compatibile con il gruppo fornito. Non applicare un solo guadagno ai sei canali.
Verifica coordinate e gravità prima del controllo a contatto
Segna gli assi e identifica sistema di coordinate dell’utensile e origine dei risultati. Verifica i segni con carichi noti in pose controllate. Rotazione delle coordinate e spostamento dell’origine dei momenti sono operazioni distinte; entrambe devono corrispondere al compito.
Azzerare in una posa sottrae la lettura di quella posa. Non compensa da solo la gravità dell’utensile quando il polso ruota. Stabilisci massa e centro di massa richiesti dal metodo scelto e verifica poi le letture senza contatto nelle orientazioni ammesse.
Conserva i valori riferiti all’origine del sensore per la verifica di sovraccarico, accanto ai risultati al punto utensile. Il momento trasformato al contatto può essere piccolo mentre il sensore porta un momento elevato dovuto al decentramento. Compensare cambia i dati, non il carico meccanico.
Verifica il percorso dati al controllore del robot
Le uscite di MV-LC0241 sono segnali a ponte di basso livello. La documentazione non conferma software di interfaccia pronto per il robot, EtherCAT, frequenza di aggiornamento del controllore o latenza di comunicazione. Richiedi questi dettagli per acquisizione e controllore proposti prima di impegnarti nell’integrazione del controllo di forza.
Specifica sincronizzazione dei canali, filtraggio, unità, validità e risposta a dati vecchi o mancanti. Verificali al punto d’uso nel robot. Una frequenza nominale di campionamento elevata non basta con ritardi inaccettabili di comunicazione o filtraggio.
Metti in servizio con la procedura approvata: verifica riferimenti e segni, controlla compensazione senza contatto e prova il compito in condizioni controllate. Registra disegni degli adattatori, identificazione della taratura, proprietà dell’utensile e impostazioni. Ripeti le prove interessate dopo modifiche a utensile, fascio di cavi e tubi, adattatori o software.
Domande da progetti di integrazione robotica
Q1. È automaticamente adatto per un assemblaggio delicato perché misura sei componenti?
No. Definisci incrementi richiesti e confrontali con campo reale, rumore e prestazioni tarate dell’intera catena. Il gruppo minimo pubblicato è comunque considerevole. Richiedi prove ai carichi di lavoro senza interpretare sei assi come sensibilità a basse forze.
Q2. La sua uscita può essere utilizzata come segnale di collisione con classificazione per la sicurezza?
Non sulla sola base delle specifiche di misura. Una protezione richiede architettura documentata, valutazione e validazione proprie. Tieni distinto il normale monitoraggio del processo, salvo approvazione del sistema completo per la protezione prevista.
Q3. Quali informazioni dovrebbero essere fornite per una richiesta di fattibilità?
Invia identificazione di robot e controllore, massa e centro di massa utensile, disegno adattatore, sequenza, carichi per asse, incrementi e tempi richiesti. Aggiungi l’acquisizione proposta tramite il servizio di richieste METRAVON. La guida alla scelta multiasse indica le verifiche di canali e taratura da completare prima dell’integrazione.
Sommario
Valuta insieme carichi al polso, qualità del segnale e compatibilità del controllore. MV-LC0241 documenta sei componenti, senza garantire idoneità a ogni robot o contatto. Un’offerta utile identifica campi e acquisizione esatti, rendendo espliciti prima dell’acquisto i requisiti ancora aperti di tempi, montaggio e validazione.
