


 Inggris
 Tionghoa
 Spanyol
 Rusia
 Portugis
 Prancis
 Jerman
 Thailand
 Vietnam
 Arab
 Italia
 Turki
 Polandia
 Jepang


Pemilihan sensor gaya multi-sumbu dimulai dengan daftar besaran yang harus dilaporkan pengujian. Tiga komponen gaya menggambarkan Fx, Fy, dan Fz. Ketiganya tidak mengukur tiga momen Mx, My, dan Mz secara independen. Sebelum membandingkan kapasitas atau diameter luar, putuskan apakah tugas hanya memerlukan gaya menurut arah atau pengukuran gaya dan momen secara lengkap.
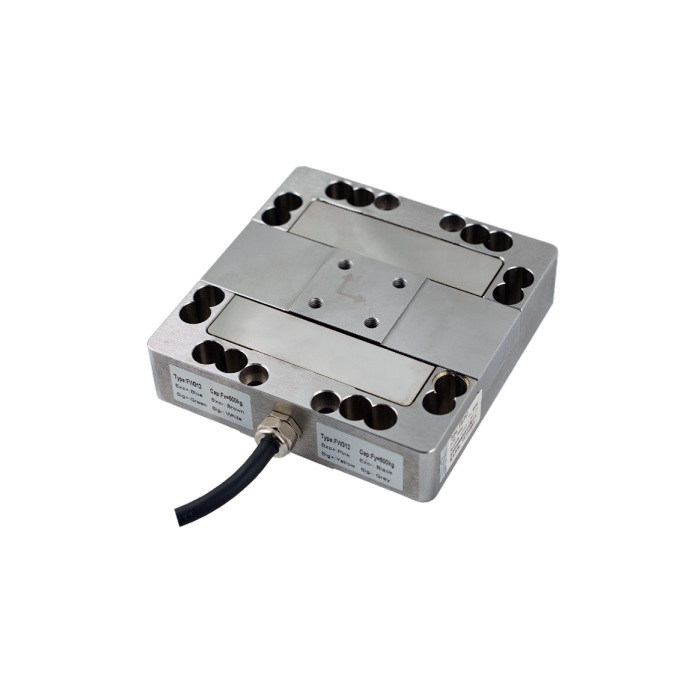
Pemilihan sensor gaya multi-sumbu: hitung dahulu komponen yang diukur
| Model METRAVON | Sumbu yang diukur | Hal yang perlu diperiksa |
|---|---|---|
| MV-LC0240 | Fx, Fy, dan Fz; nilai nominal acuan 500 kg pada setiap sumbu | Apakah tugas memerlukan tiga komponen gaya dalam rentang ini, dengan momen diperlakukan sebagai batas pembebanan eksternal? |
| MV-LC0242 | Fx dan Fy: 1 t; Fz: 3 t | Apakah perangkat uji memerlukan rentang aksial lebih besar sambil tetap mengukur gaya lateral secara terpisah? |
| MV-LC0241 | Fx, Fy, Fz, Mx, My, dan Mz | Apakah momen juga harus diukur secara independen selain gaya? |
Nilai nominal tiga sumbu di atas mempertahankan notasi kg dan t dari katalog. Catat satuan teknik yang disepakati dalam konfigurasi kalibrasi dan akuisisi. Label yang menyebut sensor berukuran mini atau multidimensi tidak cukup untuk memastikan komponen gaya dan momen yang dapat diukur; gunakan dokumentasi kanal dan sumbu yang sebenarnya.
Satu pembacaan gaya dan lengan momen yang diketahui hanya dapat mendukung perhitungan momen pada asumsi geometri pembebanan yang digunakan. Hal itu tidak mengubah perangkat tiga kanal menjadi sistem pengukuran enam komponen yang independen. Jika gaya tambahan atau kopel dapat bekerja pada perangkat uji, gunakan susunan pengukuran yang dapat membedakannya.
Pilih berdasarkan beban serentak, bukan angka terbesar dalam tabel
Cantumkan komponen maksimum yang diperkirakan pada setiap sumbu untuk setiap kasus operasi, termasuk berat perangkat uji dan penerapan gaya di luar pusat. Momen akibat beban yang bergeser dari pusat tetap bekerja secara mekanis pada sensor tiga sumbu meskipun instrumen tidak melaporkannya.
Jangan menganggap setiap sumbu boleh dibebani hingga maksimum masing-masing pada saat yang sama. Dapatkan batas beban gabungan dan momen yang diizinkan untuk sensor yang tepat. Jika batas itu belum dipublikasikan, hal tersebut tetap menjadi persyaratan pemilihan yang belum terjawab, bukan izin untuk menggunakan semua nilai nominal katalog secara serentak.
Pertimbangkan pula sinyal berguna terkecil saat memilih kapasitas. Prabeban aksial besar dan gaya lateral kecil mungkin memerlukan penguatan kanal yang berbeda. Tentukan perubahan terkecil yang diperlukan dan rentang berguna untuk setiap komponen, alih-alih menyalin satu target akurasi atau resolusi ke semua sumbu.
Sensitivitas kanal merupakan bagian dari konfigurasi
Dokumentasi acuan MV-LC0242 memberikan sensitivitas nominal 2.0 mV/V untuk Fx dan Fy, tetapi 1.2 mV/V untuk Fz. Pada contoh eksitasi 5 V, masing-masing setara dengan perubahan sinyal nominal skala penuh 10 mV dan 6 mV. Karena itu, satu faktor skala yang sama sudah akan keliru bahkan sebelum memperhitungkan kapasitas sumbu yang berbeda.
Dokumentasi acuan MV-LC0240 mencantumkan nilai nominal 1 mV/V pada ketiga kanal gayanya. Acuan gangguan silang yang dipublikasikan adalah 2% F.S.; hal itu bukan bukti bahwa pengaruh antarsumbu dapat diabaikan pada setiap perangkat uji. Pastikan data kalibrasi yang berlaku dan cara instrumen pembaca yang dipilih menangani interaksi antarkanal.
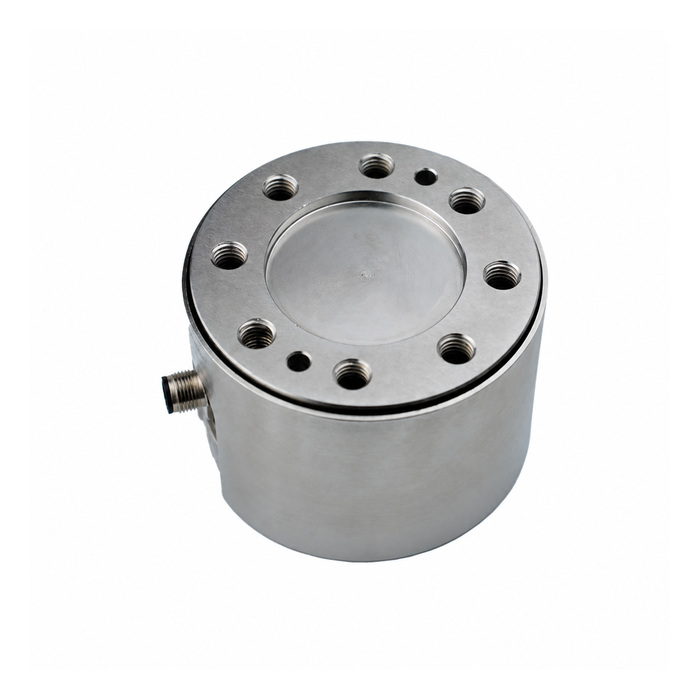
Dapatkan identifikasi kanal, persyaratan eksitasi, koefisien kalibrasi, dan matriks kompensasi apa pun yang disertakan. Tentukan apakah kompensasi sudah diterapkan oleh pengondisi sinyal atau harus diterapkan dalam perangkat lunak. Menerapkannya dua kali, mengabaikannya, atau menggunakan koefisien dari nomor seri lain dapat membuat data yang tampak masuk akal menjadi keliru.
Periksa koordinat dengan beban fisik
Tentukan sumbu sensor pada gambar perangkat uji dan catat hubungannya dengan koordinat mesin atau pengujian. Orientasi konektor saja tidak cukup untuk menetapkan konvensi sumbu. Terapkan gaya yang diketahui pada arah yang teridentifikasi dan periksa tanda serta distribusi komponennya sebelum menjalankan pengujian normal.
Untuk pengukuran enam komponen, orientasi koordinat dan titik acuan pelaporan momen sama-sama penting. Memindahkan titik pelaporan mengubah nilai momen meskipun beban fisik tetap sama. Simpan nilai beban yang mengacu pada titik asal sensor agar dapat memeriksa batas mekanis; mengubah titik asal dalam perangkat lunak tidak menghilangkan beban pada sensor.
Validasi setiap kanal dan kasus beban gabungan yang mewakili kondisi penggunaan dengan metode acuan yang disepakati. Catat respons yang tidak diinginkan pada kanal lain, bukan hanya memeriksa sumbu yang dituju. Pemeriksaan kalibrasi satu sumbu tidak membuktikan bahwa keseluruhan pengukuran multi-arah sudah benar.
Pertanyaan saat menentukan pengujian menurut arah
Q1. Apakah penguat terpisah dapat digunakan untuk sumbu yang berbeda?
Bisa, jika eksitasi, penguatan, dan pewaktuannya sesuai dengan sensor serta pengujian. Untuk beban yang berubah, pastikan nilai yang digabungkan menjadi satu vektor mengacu pada interval waktu yang sama. Kanal yang disaring atau ditunda secara independen dapat mengubah arah yang tampak selama transien.
Q2. Apa yang perlu dikirim bersama permintaan mengenai model?
Berikan komponen yang diperlukan, beban per sumbu, kasus beban serentak, gambar perangkat uji, titik penerapan beban, perubahan terkecil yang diperlukan, dan laju pencatatan. Sertakan peralatan akuisisi yang diusulkan melalui halaman permintaan METRAVON. Untuk pergelangan robot, gunakan pula panduan integrasi robot untuk menilai pergeseran posisi alat terhadap titik acuan dan persyaratan pengendali.
Ringkasan
Pilih komponen yang diukur sebelum memilih kapasitas. Pastikan rentang, sensitivitas, dan kalibrasi setiap sumbu terhubung dengan kanal yang benar, lalu verifikasi beban gabungan dan koordinat pada perangkat uji yang telah dirakit. Pemeriksaan ini membedakan data arah yang berguna dari sekumpulan angka yang sekadar berubah saat beban diterapkan.
