


 Inggris
 Tionghoa
 Spanyol
 Rusia
 Portugis
 Prancis
 Jerman
 Thailand
 Vietnam
 Arab
 Italia
 Turki
 Polandia
 Jepang


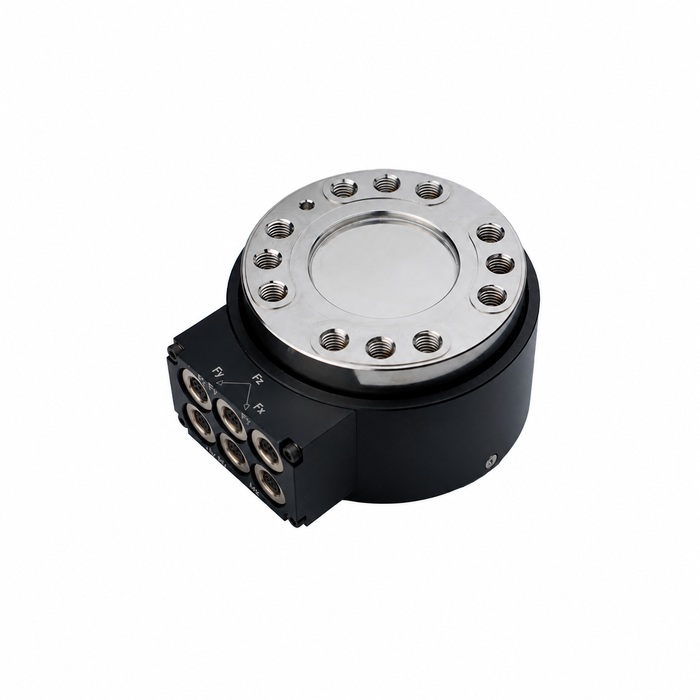
Sensor pada pergelangan robot mengukur lebih dari sekadar kontak dengan benda kerja. Berat alat, jarak posisinya dari titik acuan, percepatan, dan gaya kabel juga mencapai elemen pengukuran. Pemilihan sensor gaya-torsi robot harus memisahkan kontribusi tersebut dan menetapkan cara pengendali menggunakan hasilnya. Flensa yang cocok dan enam sinyal yang berubah tidak membuktikan bahwa instalasi kendali gaya dapat digunakan dengan baik.
Pemilihan sensor gaya-torsi robot dimulai dari tugas
Nyatakan apakah sistem mencatat gaya proses, menyesuaikan gerakan selama kontak, mendeteksi kontak abnormal, atau menjalankan fungsi perlindungan. Kebutuhan tersebut berbeda-beda. Sensor yang mendukung pencatatan mungkin belum memiliki pewaktuan dan integrasi pengendali yang terkonfirmasi untuk kendali gaya loop tertutup.
Jelaskan pendekatan, kontak, gerakan kerja, dan penarikan mundur. Identifikasi gaya atau momen yang digunakan untuk setiap keputusan serta durasi kejadian yang diperkirakan. Sertakan pergantian alat, variasi benda kerja, dan pose robot yang relevan. Dengan demikian, pemilihan rentang dan pengujian didasarkan pada keseluruhan tugas, bukan penilaian sensor dari satu dorongan saat diam.
Tinjau beban pada pergelangan, termasuk jarak posisi alat dari titik acuan
Cantumkan sensor, adaptor, alat, dan benda kerja yang dibawa dalam penilaian muatan robot. Untuk menghitung beban sensor, identifikasi komponen yang berada di sisi alat terhadap elemen pengindraan. Berat dan percepatannya dapat menambah gaya dan momen sebelum kontak dimulai.
Sebagai ilustrasi, gaya tegak lurus 100 N yang bekerja pada jarak 0.20 m dari titik asal sensor menghasilkan momen 20 N m. Hasil ini diperoleh dari gaya dikalikan lengan momen tegak lurus; bukan rekomendasi beban proses. Karena itu, adaptor panjang dapat membuat kapasitas momen menjadi faktor pembatas meskipun gayanya tidak besar.
Tinjau pose dan kasus gerakan yang relevan bersama batas pergelangan robot itu sendiri. Batas beban berlebih sensor dan batas muatan robot menjawab persoalan yang berbeda. Penambahan sensor juga mengubah tinggi tumpukan rakitan dan dapat memengaruhi jangkauan, gerakan kabel, serta jarak bebas terhadap perangkat kerja. Jangan menganggap sensor atau adaptornya menyediakan perlindungan tabrakan.
Pahami setiap set rentang MV-LC0241 sebagai satu konfigurasi lengkap
Dokumentasi acuan METRAVON MV-LC0241 menyediakan tiga set rentang. Set terkecil yang tercantum ditampilkan di bawah sebagai kelompok lengkap; hal itu bukan jaminan kinerja pengukuran gaya rendah.
| Komponen | Set rentang terkecil yang tercantum | Pemeriksaan untuk alat yang diusulkan |
|---|---|---|
| Fx / Fy | 2 kN | Sertakan beban kontak dan gerakan lateral, lalu periksa perubahan lateral berguna yang terkecil. |
| Fz | 10 kN | Sertakan prabeban aksial dan beban kontak yang relevan tanpa menganggap resolusi gaya kecil sudah memadai. |
| Mx / My | 150 N m | Hitung momen lentur dari pusat massa alat dan jarak titik kontak terhadap titik acuan. |
| Mz | 150 N m | Sertakan kontak yang menimbulkan puntiran dan arah momen yang diperlukan. |
Jangan mencampur rentang aksial dari satu set dengan rentang momen dari set lain saat memesan. Dapatkan kondisi beban gabungan yang diizinkan, persyaratan pemasangan, dan informasi kalibrasi untuk konfigurasi yang tepat. Tabel rentang publik saja tidak membuktikan bahwa setiap kanal dapat mencapai batasnya secara serentak.
Sensitivitas acuan juga berbeda menurut komponen: nilai nominal 1.5 mV/V untuk Fx/Fy, 1.3 untuk Fz, 1.4 untuk Mx/My, dan 1.2 untuk Mz. Eksitasi yang didokumentasikan adalah 10 V AC/DC, dengan maksimum 15 V AC/DC. Tentukan pengondisian yang kompatibel dengan susunan yang benar-benar disertakan. Jangan menerapkan satu nilai penguatan untuk keenam kanal.
Lakukan komisioning koordinat dan kompensasi gravitasi sebelum kendali kontak
Tandai sumbu sensor dan identifikasi kerangka koordinat alat serta titik asal pelaporan. Periksa tanda dengan beban yang diketahui pada pose yang terkendali. Memutar koordinat dan memindahkan titik asal momen merupakan operasi terpisah; keduanya harus sesuai dengan tugas robot.
Penolan pada satu pose mengurangkan pembacaan pada pose tersebut. Tindakan itu sendiri tidak mengompensasi gravitasi alat saat pergelangan berputar. Tetapkan informasi massa dan pusat massa yang dibutuhkan metode kompensasi yang dipilih, lalu verifikasi pembacaan tanpa beban pada seluruh orientasi yang diperbolehkan.
Simpan nilai yang mengacu pada titik asal sensor untuk penilaian beban berlebih bersama setiap hasil pada titik alat. Momen hasil transformasi dapat kecil pada titik kontak, sementara sensor fisik tetap menanggung momen besar akibat jarak terhadap titik acuan. Kompensasi mengubah data yang dilaporkan, bukan beban mekanis.
Periksa jalur data menuju pengendali robot
Keluaran MV-LC0241 yang didokumentasikan adalah sinyal jembatan tingkat rendah. Dokumentasi yang tersedia tidak membuktikan adanya pengandar robot siap pakai, antarmuka EtherCAT, laju pembaruan pengendali, atau latensi komunikasi. Minta rincian tersebut untuk paket akuisisi dan pengendali robot yang diusulkan sebelum berkomitmen pada integrasi kendali gaya.
Tentukan sinkronisasi kanal, penyaringan, satuan keluaran, status keabsahan, dan respons terhadap data usang atau hilang. Verifikasi semuanya pada titik ketika robot menggunakan pengukuran. Laju sampel nominal yang cepat tidak cukup jika komunikasi atau penyaringan menambah penundaan yang tidak dapat diterima.
Lakukan komisioning dengan prosedur uji yang disetujui: verifikasi beban acuan dan tanda, periksa kompensasi tanpa kontak, lalu uji tugas yang dimaksud pada kondisi terkendali. Catat gambar adaptor, identifikasi kalibrasi, sifat alat, dan pengaturan pengendali. Periksa ulang pengujian yang terdampak setelah perubahan pada alat, rangkaian kabel dan selang robot, adaptor, atau perangkat lunak pemrosesan.
Pertanyaan dari proyek integrasi robot
Q1. Apakah sensor otomatis sesuai untuk perakitan yang memerlukan gaya kecil karena mengukur enam komponen?
Tidak. Tetapkan perubahan gaya terkecil yang diperlukan dan bandingkan dengan rentang sebenarnya, derau, dan kinerja terkalibrasi dari seluruh rantai pengukuran. Set rentang terkecil yang dipublikasikan pun masih cukup besar. Minta bukti pada beban kerja tugas tersebut, alih-alih mengartikan kemampuan enam sumbu sebagai sensitivitas gaya kecil.
Q2. Dapatkah keluarannya digunakan sebagai sinyal tabrakan berperingkat keselamatan?
Tidak jika hanya berdasarkan spesifikasi pengukuran. Fungsi perlindungan memerlukan arsitektur terdokumentasi, penilaian, dan validasinya sendiri. Pisahkan pemantauan proses biasa, kecuali seluruh sistem telah disetujui untuk peran perlindungan yang dimaksud.
Q3. Informasi apa yang perlu diberikan untuk permintaan penilaian kelayakan?
Kirim identifikasi robot dan pengendali, massa dan pusat massa alat, gambar adaptor, urutan tugas, beban per sumbu, perubahan terkecil yang diperlukan, dan persyaratan pewaktuan. Sertakan usulan akuisisi melalui halaman permintaan METRAVON. Panduan pemilihan multi-sumbu memuat langkah pemeriksaan kanal dan kalibrasi yang harus diselesaikan sebelum integrasi.
Ringkasan
Evaluasi beban pergelangan, kualitas sinyal, dan kompatibilitas pengendali secara bersamaan. Dokumentasi MV-LC0241 mencakup enam komponen yang diukur, tetapi tidak membuktikan kesesuaian untuk setiap robot atau tugas kontak. Penawaran yang berguna mengidentifikasi set rentang yang tepat dan susunan akuisisi, dengan persyaratan pewaktuan, pemasangan, dan validasi yang belum terselesaikan dinyatakan jelas sebelum pembelian.
