


 Inggris
 Tionghoa
 Spanyol
 Rusia
 Portugis
 Prancis
 Jerman
 Thailand
 Vietnam
 Arab
 Italia
 Turki
 Polandia
 Jepang


Deteksi Level Berbasis Kamera atau Radar: Apa yang Dapat Dilihat Masing-masing
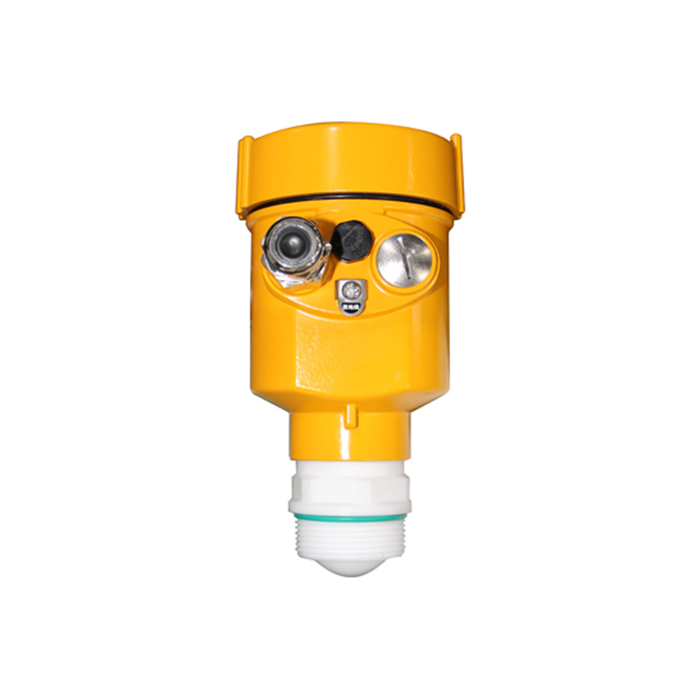
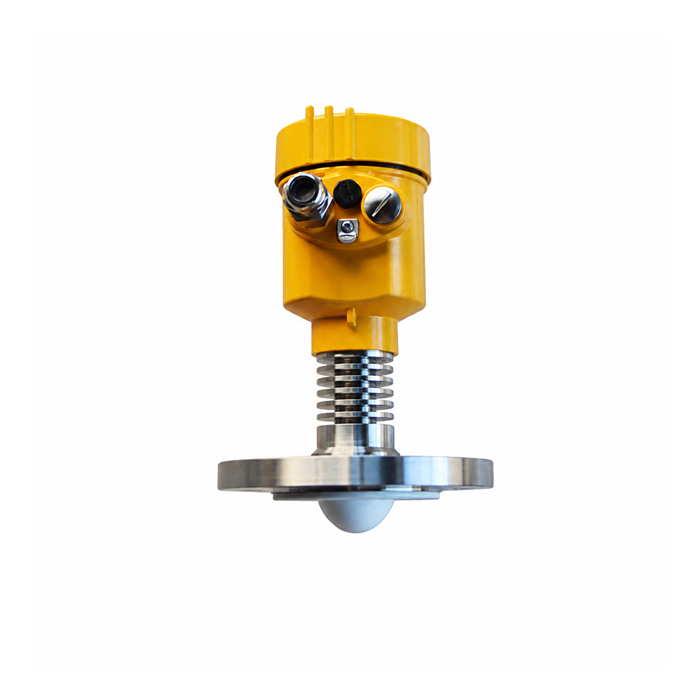
Radar mengukur batas pemantul terpilih; sistem kamera terkalibrasi dapat menurunkan level atau geometri sekaligus merekam konteks pemandangan. Bandingkan variabel yang diperlukan, ketidakpastian, visibilitas, respons, dan diagnostik. Kamera tidak terbatas pada indikasi konteks saja, dan radar tidak kebal terhadap endapan atau pemilihan sasaran salah.
Tiga Hal Berbeda yang Disebut Deteksi Level Kamera
Istilah ini mencakup teknologi dengan akurasi serta mode kegagalan sangat berbeda, dan memperbandingkannya sebagai satu kategori merupakan sumber banyak kekeliruan spesifikasi.
Pencitraan 2D terkalibrasi. Kamera tetap dapat mengamati papan skala level atau geometri tertentu dan mengidentifikasi batas. Kinerja bergantung pada kalibrasi, sudut pandang, lensa, serta kualitas citra; akurasi universal 10-30 mm tidak dapat disimpulkan dari metode itu.
Segmentasi citra. Model dapat mengidentifikasi permukaan, busa, atau batas, tetapi level dalam satuan metrik tetap memerlukan acuan sesuai atau geometri terkalibrasi. Validasi kinerja, penanda mutu, serta perilaku di luar kondisi pelatihan, jangan mengasumsikan urutan akurasi umum.
Pencitraan kedalaman. Susunan stereo, cahaya terstruktur, dan waktu tempuh memperkirakan geometri melalui metode berbeda. Jangkauan, pencahayaan, tekstur permukaan, serta ketidakpastian bergantung pada sistem dan instalasi terpilih.
| Metode | Bukti yang diperlukan |
|---|---|
| Pencitraan 2D terkalibrasi | Skala, sudut pandang, kalibrasi lensa, serta validasi batas |
| Pencitraan berbasis segmentasi | Acuan metrik, kondisi representatif, dan penanganan data di luar distribusi pelatihan |
| Pencitraan kedalaman | Kinerja jangkauan, sasaran, dan geometri khusus model |
| Pengukuran permukaan radar | Acuan, pelacakan sasaran, dan kinerja sinyal proses |
| Susunan gelombang terpandu | Kompatibilitas probe, lapisan, dan proses |
Aritmetika Piksel
Perhitungan cakupan piksel merupakan satu masukan geometri, bukan pernyataan akurasi lengkap. Tabel mengasumsikan citra horizontal 1920 piksel, bidang pandang horizontal 60 derajat, dan bidang tegak lurus sumbu pandang. Kolom tiga piksel merupakan ilustrasi skala, bukan ketidakpastian pengukuran.
| Jarak asumsi | Lebar tercakup | Perkiraan skala horizontal | Jarak tiga piksel |
|---|---|---|---|
| 5 m | 5.77 m | 3.0 mm/pixel | 9.0 mm |
| 10 m | 11.55 m | 6.0 mm/pixel | 18.0 mm |
| 20 m | 23.09 m | 12.0 mm/pixel | 36.1 mm |
| 50 m | 57.74 m | 30.1 mm/pixel | 90.2 mm |
Konversi menjadi level vertikal juga bergantung pada sudut pandang, perspektif, distorsi lensa, kalibrasi, serta deteksi batas. Tidak ada batas penempatan universal sepuluh meter atau ketidakpastian tetap yang diturunkan hanya dari jumlah piksel horizontal.
Kinerja radar juga harus berasal dari model terpilih serta bukti pengukuran terpasang. Klaim tetap tambah-kurang tiga milimeter pada 20 m maupun skala piksel saja tidak membuktikan sistem mana yang memenuhi aplikasi.
Hal yang Dapat Dilakukan Kamera tetapi Tidak oleh Radar
Bagian inilah yang penting karena di sinilah sistem kamera berguna dan akan terus dipasang.
- Mencakup area. Kamera sesuai dapat mengamati banyak wilayah, sedangkan radar titik tunggal biasa melaporkan sasaran lokal terpilih. Susunan radar pemindai dan multititik juga tersedia.
- Konteks permukaan. Citra dapat membantu menafsirkan busa, serpihan, atau warna yang terlihat, bergantung pada pandangan serta pencahayaan. Diagnostik radar juga dapat mendukung penafsiran, tetapi tidak otomatis mengidentifikasi komposisi material.
- Memberikan catatan visual. Simpan waktu, mutu, dan asal-usul citra serta tren angka. Keduanya dapat memberikan bukti penyelidikan; tidak otomatis valid hanya karena berupa gambar atau nilai terkini.
- Mendeteksi kejadian. Kamera dan sensor lain dapat mendukung pengamatan saringan, serpihan, atau aliran jika divalidasi. Jangan menyimpulkan perlindungan pompa atau kinerja deteksi aliran balik dari prinsip citra saja.
- Mencakup banyak titik dengan satu perangkat. Satu kamera pada saluran dapat melaporkan level di talang ukur, saringan, dan saluran keluar jika geometrinya memungkinkan.
- Dipasang tanpa sambungan proses. Tanpa nozel, penetrasi, atau bagian terbasahi. Pada saluran berlapis atau struktur cagar budaya, hal ini dapat menentukan pilihan.
Hal yang Mengganggu Kamera
Mode kegagalannya bersifat optik dan jelas terlihat.
| Kondisi | Penilaian kamera | Penilaian radar |
|---|---|---|
| Kabut, percikan, atau endapan | Visibilitas dan diagnostik kualitas citra | Jalur sinyal sebenarnya dan kondisi antena |
| Pencahayaan dan silau | Batas model, pencahayaan, dan kalibrasi | Tidak bergantung pada pencahayaan pemandangan |
| Busa atau serpihan | Batas terdefinisi dan penghalangan pandangan | Batas pemantul terdefinisi |
| Pergerakan dudukan | Integritas kalibrasi dan sudut pandang | Integritas acuan dan penyelarasan |
| Getaran | Kekaburan, registrasi citra, dan penyangga | Penyelarasan, integritas mekanis, dan respons sinyal |
| Kehilangan data valid | Pengenalan gangguan dan nilai kedaluwarsa | Pengenalan gangguan dan nilai kedaluwarsa |
Dua hal ini perlu ditekankan karena menjadi penyebab proyek kamera gagal setelah uji percontohan.
Ketidakselarasan. Pergerakan dapat membatalkan kalibrasi kamera atau mengubah acuan dan sasaran radar. Tentukan deteksi serta inspeksi untuk dudukan dan rantai pengukuran sebenarnya.
Pengotoran lensa. Tetapkan ambang pembersihan dan mutu berdasarkan paparan sebenarnya serta susunan disetujui. Penyeka, pembilasan, atau pelapis bukan persyaratan universal atau jaminan jalur optik valid.
Kapan Deteksi Level Kamera Merupakan Pilihan Tepat
Aplikasi yang diunggulinya adalah ketika konteks lebih penting daripada milimeter.
Saluran masuk air limbah dan luapan air hujan. Level beserta gambar benda yang turun melalui saluran: kain lap, pasir, busa, warna. Gambar sering lebih bernilai bagi operator daripada angka.
Saringan sampah dan ruang luapan saluran limbah gabungan (CSO). Pertanyaannya bukan “berapa levelnya”, melainkan “apakah saringan tersumbat?”. Kamera menjawabnya; radar tidak.
Saluran terbuka dan bendung ukur. Kamera yang membaca papan skala level atau mercu bendung merupakan metode sah yang dapat diverifikasi dan sering dipakai untuk pemeriksaan silang radar atau ultrasonik.
Pemantauan banjir dan alur air. Kamera pada pilar jembatan memberikan level, bukti aliran, serta rekaman kejadian dengan biaya yang memungkinkan banyak lokasi.
Pemetaan profil permukaan padatan. Kamera stereo atau cahaya terstruktur di atas wadah kecil memberikan peta permukaan yang menangani bentuk kerucut yang menyulitkan radar titik tunggal.
Ketika Tugas Pengukuran Berat Memerlukan Bukti Tambahan
Untuk kontrol, pengukuran komersial, atau perlindungan, nilai seluruh sistem terhadap ketidakpastian, ketersediaan, respons, serta persetujuan yang diperlukan. Label kamera maupun radar saja tidak membuktikan kesesuaian.
- Serah terima komersial dan persediaan. Terapkan persyaratan metrologi serta ketidakpastian sebenarnya; jangan menganggap setiap sistem kamera dilarang atau setiap radar disetujui.
- Loop kontrol dan alarm. Validasi respons wajib serta penanganan gangguan, termasuk pengotoran dan data kedaluwarsa. Instalasi optik tidak otomatis tidak memenuhi syarat hanya karena perlu perawatan.
- Proses berat atau area berbahaya. Verifikasi seluruh rakitan serta kondisi sertifikat sistem terpilih, termasuk jendela pandang atau sambungan antena.
- Uap air, debu, dan kondensasi. Uji kondisi jalur sebenarnya serta ketentuan perawatan. Jangan mengandalkan aturan lulus/gagal frekuensi atau teknologi universal.
- Jangkauan panjang. Kaji model sebenarnya, geometri, sasaran, ketidakpastian, serta sinyal, bukan batas pergantian universal lima belas meter.
Kombinasi yang Bekerja
Arsitektur berguna bukan kamera atau radar, melainkan kamera dan radar yang menjalankan tugas berbeda, dengan kamera sebagai lapisan konteks dan radar sebagai pengukuran.
Radar memberikan level untuk kontrol serta pelaporan. Kamera memberikan gambar yang menjelaskan bacaan abnormal: busa, serpihan, saringan tersumbat, aliran balik. Ketika radar melaporkan level yang tidak sesuai aliran keluar, gambar memperlihatkan alasannya dalam sekali pandang.
Jika kedua sistem dipakai, tentukan cara menangani perbedaan, mutu buruk, serta data hilang. Gambar dan angka merupakan bukti saling melengkapi, bukan bukti otomatis bahwa salah satu pengukuran benar.
Pertanyaan Umum
Q1. Apakah Deteksi Level Kamera Cukup Akurat untuk Kontrol?
Bisa, jika ketidakpastian tervalidasi, waktu pembaruan, ketersediaan, serta penanganan gangguan memenuhi tugas tertentu. Skala piksel saja tidak membuktikan ketidakpastian level terpasang, dan radar juga memerlukan bukti khusus aplikasi.
Q2. Bisakah Kamera Mengukur Level dalam Gelap?
Hanya dengan pencahayaan. Kebanyakan sistem kamera industri menyertakan penerang inframerah yang bekerja baik pada saluran atau tangki tetapi terpengaruh pengabutan dan reflektivitas permukaan. Radar tidak dipengaruhi cahaya.
Q3. Apakah Kamera Bekerja melalui Uap Air?
Kabut, tetesan, atau kondensasi dapat mengaburkan pemandangan optik; jalur sebenarnya dan panjang gelombang penting. Radar juga perlu dinilai untuk uap pekat, endapan, serta sasaran yang dituju.
Q4. Apa yang Terjadi ketika Lensa Kotor?
Kontras menurun, tepi terdeteksi bergeser atau hilang, dan bacaan menjadi tidak andal tanpa alarm kecuali sistem memiliki diagnostik kualitas citra. Pembilasan udara, penyeka, serta pelapis memperpanjang interval, tetapi lensa merupakan komponen yang perlu dirawat.
Q5. Bisakah Deteksi Level Kamera Kecerdasan Buatan (AI) Menggantikan Radar Sepenuhnya?
Kadang bisa untuk tugas yang ditentukan dan divalidasi. Penggunaan kontrol, komersial, atau keselamatan memerlukan bukti serta persetujuan seluruh sistem yang diwajibkan; kedua prinsip tidak otomatis diterima atau ditolak untuk setiap aplikasi tersebut.
Q6. Di Mana Sistem Kamera Paling Banyak Digunakan?
Pengolahan air limbah, pemantauan air hujan dan banjir, saluran terbuka, pemantauan saringan serta serpihan, dan pemetaan padatan dalam wadah kecil. Pada aplikasi ini, konteks visual merupakan bagian nilainya dan persyaratan akurasi berada pada puluhan milimeter.
