


 Inglés
 Chino
 Ruso
 Portugués
 Francés
 Alemán
 Indonesio
 Tailandés
 Vietnamita
 Árabe
 Italiano
 Turco
 Polaco
 Japonés


Detección de nivel mediante cámaras frente a radar: qué puede ver cada uno
El radar mide una frontera reflectante seleccionada; un sistema de cámaras calibrado puede obtener nivel o geometría y registrar también el contexto de la escena. Compare variable requerida, incertidumbre, visibilidad, respuesta y diagnóstico. Las cámaras no se limitan a indicar contexto, y el radar no es inmune a depósitos ni a la selección incorrecta de objetivos.
Tres cosas diferentes llamadas detección de nivel mediante cámaras
La expresión engloba tecnologías con precisiones y modos de fallo muy diferentes; compararlas como una sola categoría es donde fallan la mayoría de las especificaciones.
Imagen 2D calibrada. Una cámara fija puede observar una escala limnimétrica o una geometría definida e identificar una frontera. El rendimiento depende de calibración, punto de vista, objetivo y calidad de imagen; una precisión universal de 10-30 mm no se deduce del método.
Segmentación de imagen. Un modelo puede identificar una superficie, espuma o frontera, pero un nivel métrico sigue necesitando una referencia adecuada o geometría calibrada. Valide rendimiento, indicadores de calidad y comportamiento fuera de las condiciones de entrenamiento en lugar de suponer una clasificación general de precisión.
Imagen de profundidad. Las disposiciones estereoscópicas, de luz estructurada y de tiempo de vuelo estiman la geometría mediante métodos diferentes. Alcance, iluminación, textura superficial e incertidumbre dependen del sistema y la instalación seleccionados.
| Método | Evidencia necesaria |
|---|---|
| Imagen 2D calibrada | Escala, punto de vista, calibración del objetivo y validación de la frontera |
| Imagen basada en segmentación | Referencia métrica, condiciones representativas y gestión de datos fuera de distribución |
| Imagen de profundidad | Rendimiento de alcance, objetivo y geometría específico del modelo |
| Medición radar de superficie | Referencia, seguimiento del objetivo y rendimiento de señal en el proceso |
| Disposición de onda guiada | Compatibilidad de sonda, capas y proceso |
La aritmética de los píxeles
El cálculo de la huella de un píxel es un dato geométrico, no una declaración completa de precisión. La tabla supone una imagen horizontal de 1920 píxeles, un campo de visión horizontal de 60 grados y un plano perpendicular al eje de visión. La columna de tres píxeles ilustra una escala, no la incertidumbre de medición.
| Distancia supuesta | Anchura cubierta | Escala horizontal aproximada | Distancia de tres píxeles |
|---|---|---|---|
| 5 m | 5.77 m | 3.0 mm/pixel | 9.0 mm |
| 10 m | 11.55 m | 6.0 mm/pixel | 18.0 mm |
| 20 m | 23.09 m | 12.0 mm/pixel | 36.1 mm |
| 50 m | 57.74 m | 30.1 mm/pixel | 90.2 mm |
La conversión a nivel vertical depende también del punto de vista, la perspectiva, la distorsión del objetivo, la calibración y la detección de fronteras. No existe un límite universal de colocación a diez metros ni una incertidumbre fija obtenida solo del número horizontal de píxeles.
Del mismo modo, el rendimiento radar debe proceder del modelo seleccionado y de evidencias de medición instalada. Ni una afirmación fija de más o menos tres milímetros a 20 m ni la escala de píxel por sí sola establecen qué sistema satisface la aplicación.
Qué puede hacer una cámara que no puede hacer un radar
Esta es la parte que importa, porque es donde los sistemas de cámaras son realmente útiles y seguirán instalándose.
- Cubrir una zona. Una cámara adecuada puede observar varias regiones, mientras el radar ordinario de un solo punto informa de un objetivo local seleccionado. También existen disposiciones radar de barrido y multipunto.
- Contexto superficial. Las imágenes pueden ayudar a interpretar espuma visible, residuos o color, según la vista y la iluminación. El diagnóstico radar también puede ayudar a interpretar, pero no identifica automáticamente la composición del material.
- Ofrecer un registro visual. Conserve tiempo, calidad y procedencia de imágenes y tendencias numéricas. Ambos pueden aportar evidencias para una investigación; ninguno es válido automáticamente por ser una imagen o un valor actual.
- Detectar eventos. Las cámaras y otros sensores pueden apoyar observaciones de rejas, residuos o flujo cuando se hayan validado. No deduzca prestaciones de protección de bombas o detección de flujo inverso únicamente del principio de imagen.
- Cubrir varios puntos con un dispositivo. Una sola cámara en un canal puede informar del nivel en el aforador, la reja y el vertido, si la geometría lo permite.
- Instalar sin conexión al proceso. Sin boquilla, sin penetración y sin pieza mojada. En un canal revestido o una estructura patrimonial puede ser decisivo.
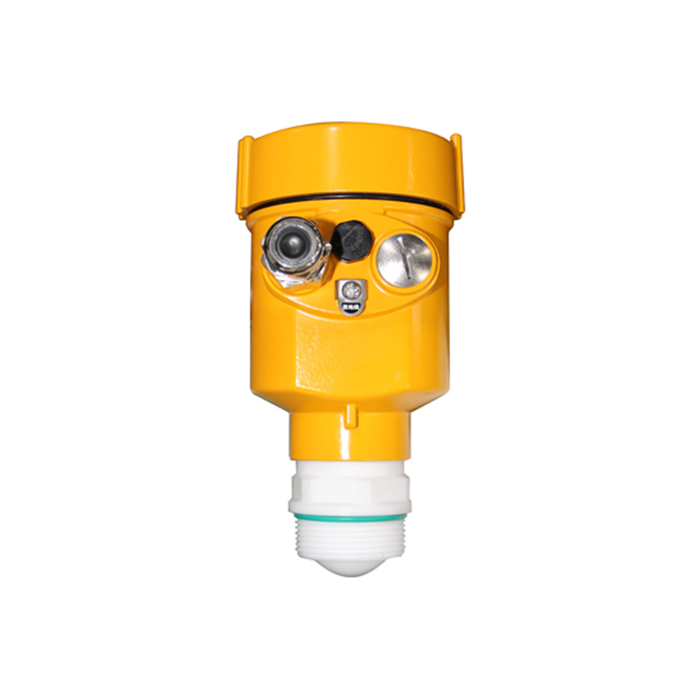
Qué hace fallar a una cámara
Los modos de fallo son ópticos y no son sutiles.
| Condición | Evaluación de cámara | Evaluación radar |
|---|---|---|
| Niebla, salpicaduras o depósitos | Visibilidad y diagnóstico de calidad de imagen | Trayecto real de señal y estado de antena |
| Iluminación y deslumbramiento | Límites del modelo, iluminación y calibración | No depende de la iluminación de la escena |
| Espuma o residuos | Frontera definida y oclusión | Frontera reflectante definida |
| Movimiento del montaje | Integridad de calibración y punto de vista | Integridad de referencia y alineación |
| Vibración | Desenfoque, registro de imagen y soporte | Alineación, integridad mecánica y respuesta de señal |
| Pérdida de datos válidos | Reconocimiento de fallos y valores obsoletos | Reconocimiento de fallos y valores obsoletos |
Dos de ellos merecen énfasis porque hacen fracasar proyectos de cámaras después del piloto.
Desalineación. El movimiento puede invalidar la calibración de una cámara o cambiar la referencia y el objetivo de un radar. Defina detección e inspección para el montaje y la cadena de medición reales.
Ensuciamiento del objetivo. Establezca los umbrales de limpieza y calidad según la exposición real y la disposición aprobada. Un limpiador, una purga o un recubrimiento no son un requisito universal ni garantizan un trayecto óptico válido.
Cuándo la detección de nivel mediante cámaras es la elección correcta
Las aplicaciones en las que gana son aquellas donde el contexto importa más que los milímetros.
Entrada de aguas residuales y aliviadero de lluvia. Nivel más una imagen de lo que llega por el canal: trapos, arena, espuma, color. La imagen suele ser más valiosa para el operador que la cifra.
Rejas de desbaste y cámaras de desbordamiento de alcantarillado combinado (CSO). La pregunta no es «¿cuál es el nivel?», sino «¿está obstruida la reja?». Una cámara lo responde; un radar no.
Canales abiertos y vertederos. Una cámara que lee una escala limnimétrica o la cresta de un vertedero es un método legítimo y verificable, utilizado a menudo para contrastar un radar o un ultrasónico.
Monitorización de inundaciones y cursos de agua. Una cámara en una pila de puente proporciona nivel, evidencias de flujo y registro del evento a un coste que permite cubrir muchos emplazamientos.
Perfilado de sólidos. Una cámara estereoscópica o de luz estructurada sobre una tolva pequeña proporciona un mapa superficial que resuelve el cono que dificulta al radar de un solo punto.
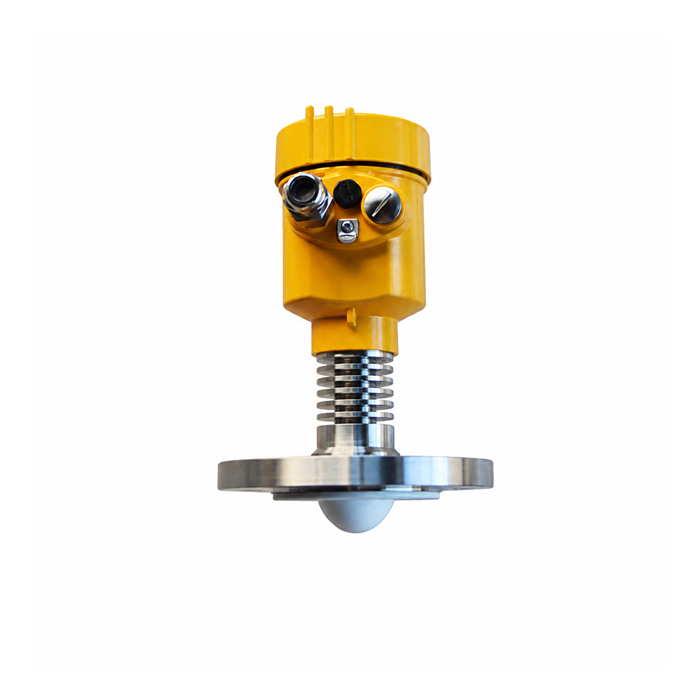
Cuándo los servicios de medición exigentes necesitan más evidencias
Para control, medición comercial o protección, evalúe todo el sistema frente a la incertidumbre, disponibilidad, respuesta y aprobaciones requeridas. La etiqueta cámara o radar por sí sola no establece idoneidad.
- Transferencia de custodia e inventario. Aplique los requisitos reales de metrología e incertidumbre; no suponga que todos los sistemas de cámaras están prohibidos ni todos los radares aprobados.
- Lazos de control y alarmas. Valide la respuesta y el tratamiento de fallos requeridos, incluidos ensuciamiento y datos obsoletos. Una instalación óptica no queda automáticamente descalificada solo por necesitar mantenimiento.
- Proceso exigente o zonas peligrosas. Verifique el conjunto completo y las condiciones del certificado del sistema seleccionado, incluidas ventanas de observación o conexiones de antena.
- Vapor, polvo y condensación. Ensaye las condiciones reales del trayecto y las disposiciones de mantenimiento. No confíe en una regla universal de aprobación o rechazo según frecuencia o tecnología.
- Gran alcance. Revise modelo real, geometría, objetivo, incertidumbre y señal en lugar de un punto de cambio universal de quince metros.
La combinación que funciona
La arquitectura útil no es cámara o radar. Es cámara y radar, con funciones distintas: la cámara aporta contexto y el radar la medición.
Un radar proporciona el nivel utilizado para control e informes. Una cámara aporta la imagen que explica una lectura anormal: espuma, residuos, una reja bloqueada, flujo inverso. Cuando el radar informa de un nivel que no concuerda con la salida, la imagen muestra el motivo de un vistazo.
Si se utilizan ambos sistemas, defina cómo tratar discrepancias, mala calidad y datos ausentes. Imagen y cifra son evidencias complementarias, no una prueba automática de que cualquiera de las mediciones sea correcta.
Preguntas frecuentes
P1. ¿Es la detección de nivel mediante cámaras suficientemente precisa para control?
Puede serlo si la incertidumbre validada, el tiempo de actualización, la disponibilidad y el tratamiento de fallos cumplen el servicio concreto. La escala de píxel por sí sola no establece la incertidumbre de nivel instalada, y el radar también necesita evidencias específicas de aplicación.
P2. ¿Puede una cámara medir nivel en la oscuridad?
Solo con iluminación. La mayoría de los sistemas industriales de cámaras incluyen iluminadores infrarrojos, que funcionan bien en un canal o tanque, pero se ven afectados por el empañamiento y la reflectividad de la superficie. Al radar no le afecta la luz.
P3. ¿Funciona una cámara a través de vapor?
La niebla, las gotas o la condensación pueden ocultar una escena óptica; importan el trayecto real y la longitud de onda. El radar también necesita evaluación de vapores densos, depósitos y objetivo previsto.
P4. ¿Qué ocurre cuando se ensucia el objetivo?
El contraste disminuye, el borde detectado se desplaza o desaparece y la lectura se vuelve poco fiable sin alarma, salvo que el sistema incorpore diagnóstico de calidad de imagen. La purga de aire, los limpiadores y los recubrimientos prolongan el intervalo, pero el objetivo requiere mantenimiento.
P5. ¿Puede la detección de nivel con cámara de inteligencia artificial (AI) sustituir por completo a un radar?
A veces, para un servicio definido y validado. El uso de control, comercial o de seguridad necesita las evidencias y aprobaciones requeridas del sistema completo; ninguno de los principios se acepta o excluye automáticamente para todas esas aplicaciones.
P6. ¿Dónde se utilizan más los sistemas de cámaras?
Tratamiento de aguas residuales, monitorización de aguas pluviales e inundaciones, canales abiertos, vigilancia de rejas y residuos, y perfilado de sólidos en tolvas pequeñas. Son aplicaciones donde el contexto visual forma parte del valor y la precisión requerida es de decenas de milímetros.
