


 Tiếng Anh
 Tiếng Trung
 Tiếng Tây Ban Nha
 Tiếng Nga
 Tiếng Bồ Đào Nha
 Tiếng Pháp
 Tiếng Đức
 Tiếng Indonesia
 Tiếng Thái
 Tiếng Ả Rập
 Tiếng Ý
 Tiếng Thổ Nhĩ Kỳ
 Tiếng Ba Lan
 Tiếng Nhật


Thiết bị đo mức radar FMCW ước tính khoảng cách từ tín hiệu vi ba quét tần và tín hiệu phản xạ bị trễ. Mức hiển thị cho người vận hành là kết quả tính toán ở bước sau. Hiểu rõ sự khác biệt này giúp xác định lỗi nằm ở phép đo tín hiệu phản hồi, cài đặt mốc tham chiếu của bồn hay hệ điều khiển nhận dữ liệu.
Cách thiết bị đo mức radar FMCW xác định khoảng cách
Trong quá trình quét tần tuyến tính, tần số phát thay đổi với tốc độ đã biết. Tín hiệu quay về đã được phát trước đó, nên khi trộn với tín hiệu đang phát sẽ tạo ra tần số hiệu, còn gọi là tần số phách. Với mục tiêu đứng yên lý tưởng, khoảng cách R = c fb/(2S), trong đó c là tốc độ truyền, fb là tần số phách và S là độ dốc quét, tính bằng mức thay đổi tần số trên một đơn vị thời gian.
Quan hệ đơn giản hóa này giải thích phép đo khoảng cách, không mô tả toàn bộ phần sụn của thiết bị METRAVON. Hiệu chuẩn, đặc tính anten và xử lý mục tiêu cũng quan trọng. Nhãn tần số sóng mang, chẳng hạn 80 GHz, không phải băng thông quét, thông số độ chính xác khoảng cách hay chỉ dẫn thay đổi tham số vô tuyến bên trong.
Theo dõi kết quả qua bốn giai đoạn
| Giai đoạn | Kết quả | Khi có sai lệch |
|---|---|---|
| Xử lý phản hồi | Các tín hiệu phản hồi tương ứng với những khoảng cách mục tiêu đang được xem xét. | Có nhìn thấy bề mặt cần đo giữa các tín hiệu phản xạ cạnh tranh không? |
| Chọn mục tiêu | Khoảng cách dùng để đo. | Mục tiêu đó có chuyển động nhất quán với vật liệu thực tế không? |
| Quy đổi mức | Chiều cao so với mốc bồn đã cấu hình. | Mốc khoảng cách khi bồn rỗng có khớp vị trí lắp thực tế không? |
| Truyền dữ liệu | Biến tương tự hoặc số được chỉ định. | Bên nhận có dùng cùng biến, đơn vị và trạng thái hợp lệ không? |
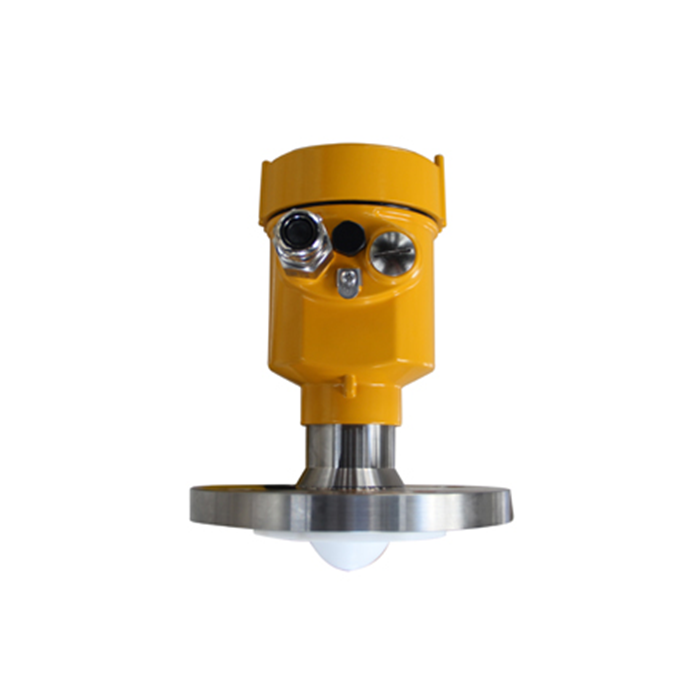
Thiết bị METRAVON MV-RD12 là radar chất lỏng 80 GHz với thấu kính PTFE công bố 32 mm và góc chùm tia 8 độ. Những đặc tính anten này ảnh hưởng tới vị trí lắp. Dải đo trong báo giá vẫn phải được kiểm tra theo hình học cổ lắp, bề mặt gần nhất và điều kiện quá trình thực tế.
Vì sao công thức đúng vẫn có thể cho giá trị quá trình sai?
Một kết cấu kim loại bên trong có thể tạo tín hiệu phản hồi ở khoảng cách có thật và lặp lại được, dù không phải mặt chất lỏng. Vấn đề là xác định đúng mục tiêu, không nhất thiết là lỗi đo khoảng cách. So sánh các đỉnh chẩn đoán với hình học bồn và vị trí bề mặt đã biết trước khi sửa độ lệch.
Ngược lại, khoảng cách tới bề mặt đúng có thể bị quy đổi bằng mốc 0 không chính xác hoặc bị PLC hiểu thành biến khác. Lưu đồng thời khoảng cách và mức khi kiểm tra. Tài liệu quy trình cài đặt dải đo xử lý riêng bước quy đổi này.
Câu hỏi về nguyên lý đo
Câu 1. Tần số phách có sẵn dưới dạng giá trị quá trình của PLC không?
Không mặc định rằng tín hiệu này được đưa ra ngoài. Dùng các biến được tài liệu hóa cho giao diện được giao. Chạy thử đầu ra khoảng cách hoặc mức được cung cấp thay vì yêu cầu một tín hiệu nội bộ không có trong tài liệu.
Câu 2. FMCW có tự động nhận diện mọi tín hiệu phản hồi phụ không?
Nguyên lý này hỗ trợ đo khoảng cách, nhưng vẫn phải xác nhận cách lắp và việc chọn mục tiêu. Chỉ riêng nguyên lý không đủ để chấp nhận cổ lắp khó đo, chất bám hoặc bề mặt không ổn định.
Câu 3. Thử phép đo khác mô phỏng đầu ra ở điểm nào?
Thử với mục tiêu thật bao gồm tương tác giữa anten và bề mặt. Mô phỏng đầu ra kiểm tra các khâu điện và phần mềm phía sau. Dùng mỗi phép thử đúng mục đích và lưu riêng kết quả trong hồ sơ nghiệm thu.
Tóm tắt
Truy ngược lỗi tới giai đoạn mà giá trị bắt đầu sai. Yêu cầu đánh giá ứng dụng MV-RD12 kèm hình học bồn và biến cần có ở bên nhận; nêu rõ cách xác minh phép đo sau lắp đặt.
