


 İngilizce
 Çince
 İspanyolca
 Rusça
 Portekizce
 Fransızca
 Almanca
 Endonezce
 Tayca
 Vietnamca
 Arapça
 İtalyanca
 Lehçe
 Japonca


Tork ölçümü için sensör seçimi mekanik bir soruyla başlar: algılama elemanı dönen mildeki torku mu, yoksa bilinen bir moment koluna karşı oluşan kuvveti mi ölçecek? Her iki düzen de N m cinsinden sonuç üretebilir; ancak farklı sensörler, fikstürler ve kalibrasyon gerektirir. Kuvvet hücresi satın alıp ekran birimini değiştirmek onu mil torku dönüştürücüsüne dönüştürmez.
Tork sensörü seçimi: doğrudan tork mu, tepki kuvveti mi?
Hat içi döner sensör, dönen bileşenler arasındaki tork aktarım yolunda bulunur. Tepki kuvveti düzeni ise gövdeyi veya kolu tutar ve dönmesini engellemek için gereken kuvveti ölçer. Tepki yapısına erişilebildiğinde ikinci yöntem uygulanabilir; ancak ölçülen kuvvet yalnızca geometri ve diğer tüm tepki yolları bilindiğinde torku temsil eder.
| Yöntem | Ölçülen girdi | Tasarım kontrolü |
|---|---|---|
| Hat içi döner sensör | Dönen algılama milinden aktarılan tork. | Seçilen sensör, kaplinler ve yataklar hızı, tork çevrimini ve hizalamayı karşılayabiliyor mu? |
| Tepki kolu | Eksenel kuvvet ile dik moment kolunun çarpımı. | Amaçlanan kuvvet yolu, sürtünme veya paralel kısıtlamalar olmadan tepkinin tamamını yakalıyor mu? |
| Doğrudan tepki torku dönüştürücüsü | Özel, dönmeyen tork elemanına uygulanan tork. | Tam olarak bu cihazın tork anma değeri, montaj düzeni ve parazit yük sınırları belgelenmiş mi? |
Motor gövdesine bağlı tepki kolu, uzaktaki çıkış milinin torkunu mutlaka ölçmez. Ölçüm konumları arasındaki dişli kayıpları, ivmelenme ve diğer yükler ilişkiyi değiştirebilir. Önerileri karşılaştırmadan önce torkun konumunu ve sonucun kararlı çalışma, kalkış, yön değiştirme veya geçici durum için mi olduğunu tanımlayın.
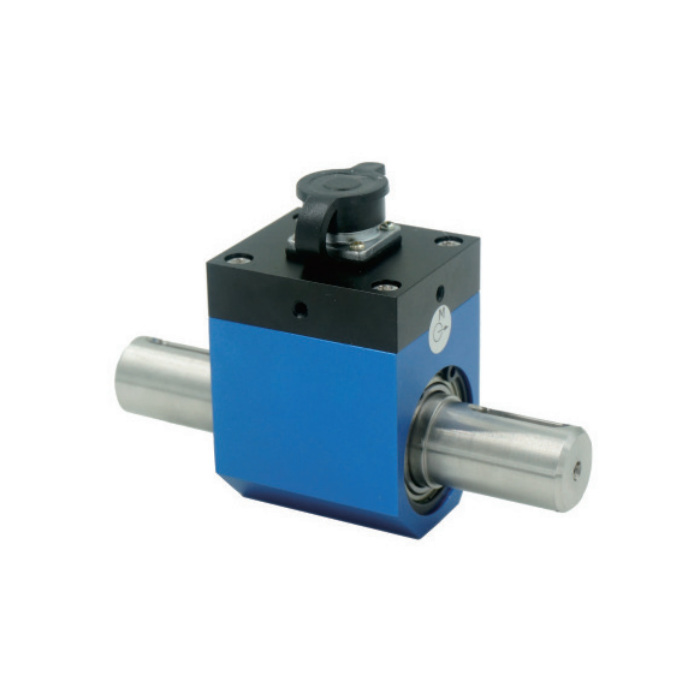
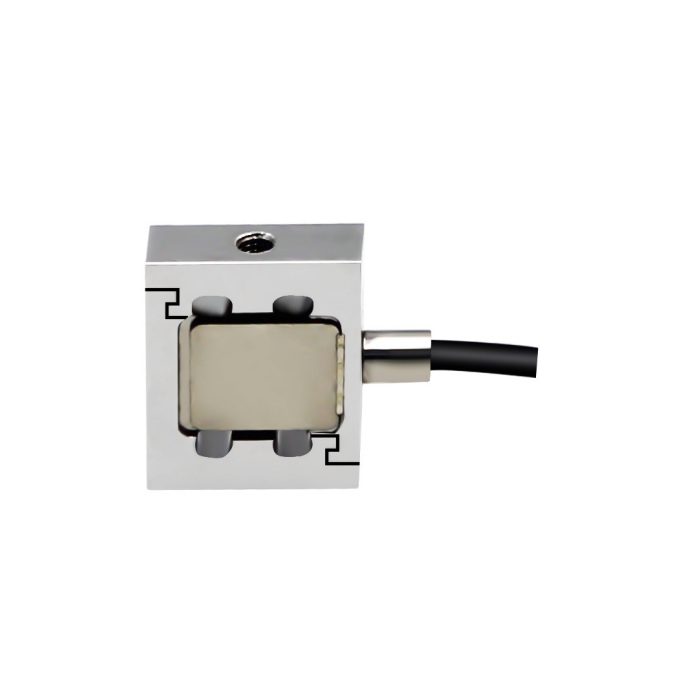
Farklı görevleri olan iki METRAVON bileşeni
MV-LC0148 0.1 ile 500 N m arasında ayrı anma torku seçenekleri ve belgelenmiş 1.0-1.5 mV/V hassasiyet aralığı sunan döner tork sensörüdür. Katalog çift yönlü tork ölçümünü ve kamalı mil uçlarını belirtir. Beklenen tork çevrimine göre anma seçeneğini seçin; sürekli çalışma hızını, kaplin düzenini ve sinyal koşullandırma gereksinimlerini doğrulayın. Katalogdaki tepe hız değeri sürekli çalışma onayı değildir.
MV-LC0238 ise eksenel çekme ve basma için minyatür S kirişli kuvvet hücresidir; listelenmiş anma kuvvetleri 5, 10, 20, 50, 100, 200 ve 500 N'dur. Mühendislik tasarımı yapılmış tepki kolu fikstüründe kuvvet ölçen bileşen olarak değerlendirilebilir. Doğrudan tork sensörü değildir ve gereken gösterim N m cinsinden diye burulmayla yüklenmemelidir.
Her iki modelde de mV/V sinyali uyumlu köprü uyarması ve ölçüm elektroniği gerektirir. Standart PLC akım girişi bu sinyali doğrudan okuyamaz. Seçilen sensörün kalibrasyon hassasiyetini, yükselteç giriş aralığını, yön değişimi önemliyse iki kutuplu ölçüm yeteneğini ve PLC veya veri kaydedicinin gerektirdiği son arayüzü doğrulayın. Model adından yerleşik hız kanalı veya Modbus arayüzü çıkarmayın.
Kol uzunluğunu gerçek kuvvet doğrultusunda hesaplayın
Tek tepki kuvvetinde tork, kuvvet ile dönme ekseninden kuvvetin etki doğrusuna olan dik uzaklığın çarpımına eşittir. Örnek hesap olarak 0.25 m dik uzaklıkta etki eden 240 N, 60 N m'ye karşılık gelir. Bu bir geometri örneğidir; MV-LC0238 düzeneğinin anma değeri veya test edilmiş kurulum değildir.
Kolun toplam uzunluğu otomatik olarak etkin uzaklık değildir. Braket ofseti, açılı bağlantı veya yer değiştirmiş dönme noktası moment kolunu değiştirir. Gerçek dik uzaklık 0.24 m iken hesapta 0.25 m kullanılsaydı aynı ölçülen kuvvette gösterilen tork yaklaşık 4.17% yüksek olurdu. Hassas kuvvet okuması yanlış geometriyi düzeltemez.
Daha uzun kol, belirli torkta kuvveti azaltır. Bu aşırı yükü önleyebilir; ancak küçük torkları ayırt etmeyi zorlaştırabilir, fikstür sehimini veya alan ihtiyacını artırabilir. Daha kısa kol kuvveti ve bağlantılardaki yükü artırır. Normal torku, tepeleri, yön değişimini ve kuvvet hücresinin kullanılabilir sinyalini birlikte değerlendirin; sırf daha küçük sensör kullanabilmek için en uzun kolu seçmeyin.
Kalibrasyondan önce istenmeyen tepki yollarını kaldırın
Gövde bağlantıları, kablolar, hortumlar, yataklar ve hareket dayamaları tepkinin bir bölümünü taşıyabilir. Sert kablo yüksek torkta az etkiliyken küçük ölçüme baskın olabilir. Yön değişiminde temas eden dayama, sensör artık tam yükü görmese bile ikna edici bir plato oluşturabilir. Ekipman güvenle izole edilmişken tüm hareketi ve kuvvet yolunu kontrol edin.
Kuvvet bağlantısı, hizasız dişli bağlantılar üzerinden hücreye eğilme uygulamamalıdır. Sensörü zorla yerine oturtmak yerine uygun tasarlanmış mafsallar ve desteklerle hizalamayı çözün. Döner kurulumlarda dış yataklar ve kaplinler tasarımcının belirttiği aktarma sistemi yüklerini karşılamalıdır. Sensörü ağır, dışa taşan düzeneğin belgelenmemiş desteği olarak kullanmayın.
Dönen ekipman koruyucu ve ayar için onaylı izolasyon prosedürü gerektirir. Kalibrasyon fikstürleri ve geçici kollar uygulanan yüklere uygun anma kapasitesinde olmalıdır. Mil durmuşken yapılan statik test, ölçüm sisteminin dinamik bant genişliğini veya kısa tork tepesini yakalama yeteneğini ortaya koymaz.
Bildirmeyi amaçladığınız sonucu kalibre edin
Uygulanabildiğinde kuvvete dayalı düzeni monte edilmiş tork ölçüm sistemi olarak kalibre edin. Yalnızca kuvvet hücresi sertifikası fikstürün etkin kol uzunluğunu, sürtünmesini, hizalamasını veya veri dönüşümünü kapsamaz. Uygun izlenebilir tork referansı veya onaylı kuvvet-mesafe yöntemi kullanın ve ilgili belirsizliği belgeleyin.
Amaçlanan çalışma aralığında yükü artırıp azaltarak birkaç noktayı test edin. İki yön de önemliyse her iki yönü ve son ekrandaki işaret kuralını kontrol edin. Yüksüz sıfırı, sıfıra dönüşü, histerezisi, tekrarlanabilirliği ve proses için önemli alt bölgeyi kaydedin. Projenin ölçüm gereksiniminden hareketle test öncesinde sayısal kabul sınırlarını belirleyin.
Geçici durum ölçümleri için olay süresini, sensör ve yükselteç tepkisini, örnekleme hızını, filtrelemeyi ve zaman eşzamanlamasını belirtin. Düzgün eğilim yalnızca ortalaması alınmış sinyal olabilir. Milin dönebildiği hızdan sonuç çıkarmak yerine tüm ölçüm zinciri için tepki kanıtı isteyin.
Tork ölçüm sistemi siparişinden önceki sorular
S1. Tepki kolu her zaman döner sensörden daha ucuz mudur?
Her zaman değil. Kuvvet hücresi, fikstür, mafsallar, koruma, yükselteç ve monte halde kalibrasyonun kurulu maliyetini döner sensör, kaplinler ve ilgili elektronikle karşılaştırın. Özellikle düşük tork, yön değişimi veya değişen geometri ölçülecekse ucuz algılama elemanı önemli mekanik çalışma gerektirebilir.
S2. Kilogram cinsinden yük hücresi okumasından tork hesaplayabilir miyim?
Tork kütle değil kuvvet gerektirir. Gösterge kütle eşdeğeri değer gösteriyorsa moment kolunu uygulamadan önce kuvvete dönüşüm kalibrasyonuyla tutarlı olarak tanımlanmalıdır. Tork hesabında newton cinsinden belgelenmiş kuvvet değerini tercih edin ve son N m sonucunu tüm fikstürle doğrulayın.
S3. MV-LC0148 veya tepki kolu düzeni talebine neler eklenmeli?
Ölçüm konumunu, tork aralığını ve tepeleri, dönme veya kısıtlama düzenini, hızı ve çalışma çevrimini, yön değiştirme gereksinimlerini, kullanılabilir geometriyi, ortamı ve istenen çıkışı sağlayın. Tepki kolu için ekseni ve kuvvet doğrusunu gösteren çizim ekleyin. Hat içi sensör için mil, kaplin ve destek ayrıntılarını ekleyin. METRAVON'dan konfigürasyon değerlendirmesi isteyin ve bu çizimlerle gerekli kabul doğruluğunu iletin.
Özet
Hat içi döner ölçümü değerlendirirken MV-LC0148'i kullanın; tepki kolu çözümü tasarlarken MV-LC0238'i yalnızca eksenel kuvvet bileşeni olarak ele alın. İkinci düzen torku doğrulanmış geometri ve kontrollü yük yolu üzerinden ölçer. Tork gösterimine güvenmeden önce tüm elektriksel zinciri doğrulayın ve monte edilmiş düzeni kalibre edin.
