


 İngilizce
 Çince
 İspanyolca
 Rusça
 Portekizce
 Fransızca
 Almanca
 Endonezce
 Tayca
 Vietnamca
 Arapça
 İtalyanca
 Lehçe
 Japonca


Kireçtaşı bulamacı tank seviyesi baca gazı kükürt giderme sisteminde reaktifin kullanılabilirliğini, pompa çalışmasını ve karıştırmayı etkiler. Toz ekleme, devridaim ve karıştırma yüzeyi değiştirirken radar yararlı yüzeyi görmelidir. Karıştırıcı durmuşken alınan kararlı okuma kabulün yalnızca bir parçasıdır.
Pompa ve Karıştırıcının Çalışma Sınırlarıyla Başlayın
Kullanılabilir en düşük bulamaç seviyesini ve geçersiz ölçüme prosesin tepkisini belgeleyin. Hangi işlevlerin sürekli seviyeyi kullandığını, hangilerinin ayrı koruması olduğunu belirleyin. Pompanın kullanılabilir emiş seviyesinin altında tankta hâlâ malzeme bulunabilir; bu nedenle stok ölçeğindeki sıfır doğru düşük seviye sınırı olmayabilir.
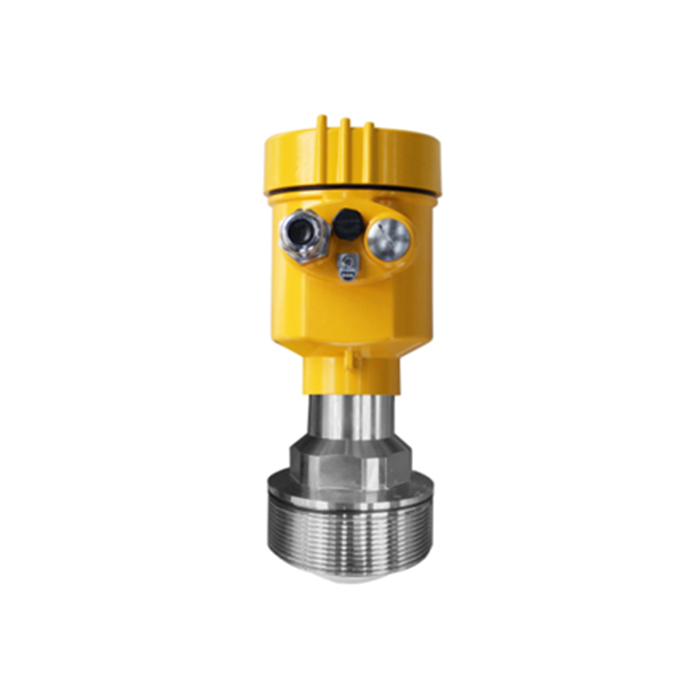
Sıvı uygulaması radar incelemesinde METRAVON MV-RD13 76 mm PTFE lens seçeneği sunar. Bağlantı daha sıcak proses grubu gerektiriyorsa MV-RD12G modelini ayrı değerlendirin. Yayımlanan 200 deg C üst proses referansı ve daha küçük 32 mm lensi onu her uygulamaya uygun bir üst modele dönüştürmez; uygunluğu yine ışın yolu, kimyasal koşullar ve sipariş edilen grup belirler.
Kireçtaşı Bulamacı Seviyesini Ayrı Durumlarda Devreye Alın
| Durum | Olası değişim | Kabul kontrolü |
|---|---|---|
| Toz ekleme | Yüzey ve havadaki malzeme sakin tanktan farklıdır. | Normal ekleme güzergâhı çalışırken izlenmeye devam edilen hedefi ve seviye eğilimini doğrulayın. |
| Karıştırma | Girdap ve yüzey hareketi karıştırıcı hızına ve doluluğa bağlıdır. | Gereken hızlarda temsilî düşük ve yüksek çalışma seviyelerini karşılaştırın. |
| Devridaim | Dönüş jeti yerel türbülans veya köpük oluşturabilir. | Normal pompa ve vana düzeni çalışırken ölçümü gözleyin. |
| Yeniden başlatma | Çökelmiş katılar ve kurumuş sıçramalar başlangıç koşulunu değiştirir. | Onaylı duruş ve yeniden başlatma sonrasında ekoyu ve bağlantıyı kontrol edin. |
Yoğunluk Farkını Kalibrasyonla Gizlemeyin
Hidrostatik verici yararlı karşılaştırma sağlayabilir; ancak basınçtan seviyeye dönüşümü varsayılan yoğunluğa bağlıdır. Bulamaç derişimi değiştiğinde radarla fark bu varsayımdan gelebilir. Cihazlardan herhangi birinin ayar gerektirdiğine karar vermeden önce derişimi, sıcaklığı ve referans yöntemini kaydedin.
Radar mesafesini aynı yüzey bölgesini temsil eden referansla karşılaştırın. Sakin duvar yakınındaki seviye ile girdaba bakan radar farklı gözlemlerdir. Tek karıştırıcı hızında uyum sağlamak için ofset değiştirmek başka hızda hata oluşturabilir.
Nozülde Gelişen Yalancı Hedefi Kontrol Edin
Sıçrayan bulamacı tutan bağlantı zamanla güçlü yakın alan yansıtıcısına dönüşebilir. Montajdan önce iç çapı, girintiyi, boşalabilirliği ve erişimi kontrol edin. Yansımasını ve seçilen antenin açıklığını değerlendirmeden ölçüm yoluna sıçrama siperi eklemeyin.
Kablo ve montaj desteklerini aşındırıcı darbeden koruyun ve ilk çalışma döneminden sonra inceleyin. Lens bulamacın üstünde olsa da contalar ve yakındaki metal sis ve yıkama sıvısıyla karşılaşabilir. Bu malzemeleri tüm temizlik ve proses kimyasallarına göre inceleyin.
Sönümlemeyi ancak hedef anlaşıldıktan sonra kullanın. Alıcı PLC eko kaybında güncel seviyeyi tutulan değerden ayırt etmelidir. Sahanın onaylı prosedürüyle seçilen filtreleme ve alıcı sistem gecikmeleri dâhil alarm tepkisini test edin.
İşletme Soruları
S1. Her FGD bulamaç tankında daha yüksek sıcaklığa uygun model gerekli mi?
Hayır. Bağlantıdaki gerçek sıcaklığa ve gerekli kimyasal ile mekanik yapıya göre seçin. Gereksiz ısıl grup, girdap konumu veya birikmiş bulamaç gibi gerçek sorunu çözmeden nozül ve bakım gereksinimlerini değiştirebilir.
S2. Radarın tüm köpüğü geçeceği varsayılabilir mi?
Hayır. Temsili reaktif ve karıştırma koşullarında sinyalin köpüğü mü, altındaki bulamacı mı izlediğini belirleyin. Güvenilir alt yüzey gerekiyorsa ama kanıtlanmamışsa uygulama farklı düzen veya ek kanıt gerektirir.
S3. Temizlik aralıkları nasıl belirlenmeli?
Temizlik öncesi durum dâhil ilk kontrol kayıtlarını ve eko kalitesi değişimlerini kullanın. Başka bulamaçtan kopyalanmış sabit aralık yeterli değildir. Derişim, dönüş akışı, temizlik veya duruş süresi değiştikten sonra yeniden değerlendirin.
Özet
Yararlı sonuç, ölçüm alınamadığında verilecek tepki tanımlanmış güvenilir çalışma seviyesidir. FGD tankı yerleşimini, bulamaç özelliklerini ve çalışma sırasını gönderin; model incelemesi için önerilen referans yöntemini ve kontrol sistemi arayüzünü de ekleyin.
