


 อังกฤษ
 จีน
 สเปน
 รัสเซีย
 โปรตุเกส
 ฝรั่งเศส
 เยอรมัน
 อินโดนีเซีย
 เวียดนาม
 อาหรับ
 อิตาลี
 ตุรกี
 โปแลนด์
 ญี่ปุ่น


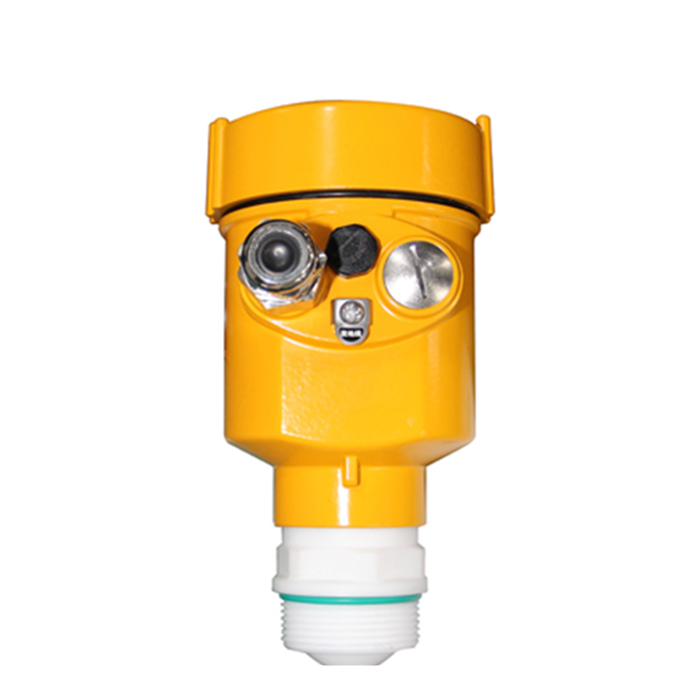
เซ็นเซอร์ระดับรถบรรทุกถังให้ปริมาณบรรทุกที่ใช้ประโยชน์ได้เฉพาะเมื่อรถอยู่ในแนวราบ ของเหลวสงบ และผูกค่ากับตารางความจุของถัง การเคลื่อนที่ การกระเพื่อมคงค้าง และจุดอ้างอิงส่งมอบที่ไม่ชัดเจนทำให้ค่าระดับเป็นเพียงตัวเลขที่ไม่มีหลักฐานตรวจสอบย้อนกลับ บทความนี้กำหนดเงื่อนไขทั้งสามและตัวอย่างตรวจปริมาณบรรทุก
เหตุใดความเอียงจึงทำให้ค่าระดับขณะหยุดนิ่งใช้ไม่ได้
เซ็นเซอร์ระดับรถบรรทุกถังสมมติว่าผิวของเหลวและแกนเซ็นเซอร์อ้างอิงแนวดิ่งเดียวกัน เมื่อจอดบนทางลาด 1.5° สมมติฐานนี้ใช้ไม่ได้ ผิวอิสระยังเป็นแนวราบแต่ถังเอียง ระยะที่วัดจึงไม่เท่าความสูงของเหลวแนวดิ่งจริง ถังเส้นผ่านศูนย์กลาง 2.2 m ที่เอียง 2.0° ทำให้ปริมาตรส่วนรูปลิ่มเปลี่ยนมากพอไม่ผ่านการตรวจรับส่งมอบ แม้จอจะแสดงตัวเลขชัดเจน ความคลาดเคลื่อนเพิ่มตามเส้นผ่านศูนย์กลางถัง ห้องบรรทุกแคบจึงยอมรับผลกระทบได้มากกว่ารถพ่วงถังยาวห้องเดียว
วิธีแก้คือกฎที่กำหนดชัดเจน ไม่ใช่อัลกอริทึมที่ฉลาดขึ้น ให้อ่านเมื่อเครื่องแสดงความเอียงบนรถต่ำกว่าขีดจำกัดที่ตั้งไว้ โดยทั่วไปคือ 1.5° และบันทึกขีดจำกัดร่วมกับค่า หากปรับรถให้ราบไม่ได้ ต้องระบุค่าระดับว่าเป็นค่าอ้างอิงคร่าว ๆ และไม่นำไปคำนวณส่งมอบจนกว่าผู้มีความสามารถจะใช้การแก้ไขจากตารางความจุ ขีดจำกัดเดียวกันใช้กับหัวเรดาร์ไม่สัมผัสและเครื่องติดตั้งภายนอก เพราะทั้งคู่วัดผิวเอียงเดียวกัน คลังที่ข้ามการตรวจความเอียงจะเห็นความเอนเอียงซ้ำที่ดูเหมือนการสอบเทียบเลื่อน แต่จริง ๆ เกิดจากพฤติกรรมการจอด
ต้องประเมินความเอนเอียงจากความเอียงด้วยระยะเยื้องเซ็นเซอร์และความสัมพันธ์ระดับกับปริมาตรเฉพาะถัง สำหรับตัวอย่างปริมาณบรรทุก 48 m³ สมมติความชันเฉพาะช่วงของตารางความจุ dV/dh = 3.80 m³/m เซ็นเซอร์เยื้องจากเซนทรอยด์ปริมาตร 3.5 m และเอียง 1.5° ความคลาดเคลื่อนความสูงที่ประมาณได้คือ 3.5 × tan 1.5° = 0.092 m การประมาณอันดับหนึ่งเฉพาะช่วงให้ราว 0.35 m³ หรือ 350 L ประมาณ 0.7 % ของปริมาณที่สมมติ ความชันนี้เป็นข้อมูลป้อนเข้าประกอบตัวอย่าง ไม่ใช่พื้นที่หน้าตัดวงกลมที่ปลายถัง สำหรับรูปทรงจริง ให้ใช้ตารางรับรองและวิธีจัดการความเอียงที่อนุมัติ
เมื่อใช้ dV/dh เฉพาะช่วงที่สมมติเดิม ค่าเผื่อปริมาตร 0.1 % ของ 48 m³ คือ 0.048 m³ เทียบได้กับความสูงประมาณ 0.013 m หรือมุมตัวอย่าง arctan(0.013 ÷ 3.5) = 0.21° นี่ไม่ใช่ข้อกำหนดจอดรถสากล ให้ยืนยันความชันตารางเฉพาะช่วง ตำแหน่งเซ็นเซอร์ และวิธีแก้ไขที่อนุญาต หากสมมติเติม 95 % จะมีช่องว่างเหนือของเหลว 2.4 m³ ความเอนเอียงที่ประมาณ 0.35 m³ คิดเป็นราว 15 % ของช่องว่างนั้น ให้ประเมินค่าเผื่อป้องกันเติมล้นแยกจากความแม่นยำส่งมอบ
การกระเพื่อมลดลง: ต้องรอนานเท่าใดหลังหยุดรถ
ของเหลวในรถบรรทุกถังยังเคลื่อนที่ต่อหลังล้อหยุด หากเซ็นเซอร์รายงานในช่วงการกระเพื่อมลดลง จะอ่านผิวแกว่งและมีสัญญาณรบกวน ซึ่งค่าเฉลี่ยระหว่างการสงบตัวต่างจากค่านิ่ง เวลารอขึ้นกับความยาวถังและอัตราส่วนการเติม ไม่ใช่ยี่ห้อเซ็นเซอร์ ถังยาวและผนังกั้นห้องทำให้การแกว่งนานขึ้น ส่วนแผ่นกั้นกลางช่วยลดเวลา ดังนั้นเวลาหน่วงคงที่ค่าเดียวจึงเหมาะกับรูปทรงถังเพียงแบบเดียว
| อัตราส่วนการเติมถัง | เวลาลดการกระเพื่อมที่ 15 °C | เงื่อนไขอ่านค่านิ่ง |
|---|---|---|
| 20–40 % | 3 min | ระลอกผิว < 5 mm |
| 40–70 % | 4 min | ระลอกผิว < 5 mm |
| 70–95 % | 5 min | ระลอกผิว < 8 mm |
| ขณะเคลื่อนที่ | ใช้ไม่ได้ | ระบุค่าที่อ่านว่าไม่ถูกต้อง |
เวลารอเป็นค่าอ้างอิงทั่วไปสำหรับรถบรรทุกถังที่มีแผ่นกั้น ให้ตรวจเทียบความยาวถังจริงและระลอกที่สังเกตในการบรรทุกครั้งแรกขณะเดินระบบ
จุดอ้างอิงส่งมอบและตารางความจุถัง
ต่อไปพิจารณาห้องบรรทุกเล็กลง ยาว 2 m เส้นผ่านศูนย์กลาง 2.20 m ค่าที่สำคัญ ณ จุดบรรทุกคือปริมาตร ไม่ใช่ความสูง จึงต้องตรวจเทียบเครื่องวัดกับตารางความจุถังที่รับรองก่อนใช้เป็นหลักฐาน ตัวอย่างต่อไปนี้ใช้ค่าหน้างานที่สมมติขึ้นเพื่ออธิบาย ไม่ใช่ข้อมูลวัดจริงของ METRAVON และแยกค่าเครื่องวัดจากปริมาณบรรทุกที่บันทึก โปรดทราบว่าพื้นที่ทรงกระบอกอย่างง่ายใช้ตรวจทานเท่านั้น ตารางรับรองคำนึงถึงความโค้งปลายถัง ช่องคนเข้า และโครงสร้างภายในถาวรที่สูตรง่ายไม่ได้รวมไว้แล้ว
ค่าหน้างานที่สมมติ:
- เส้นผ่านศูนย์กลางภายในถัง D = 2.20 m (พื้นที่หน้าปลายวงกลมตามขนาดระบุ A_end = 3.80 m² ไม่ใช่พื้นที่ผิวอิสระแนวราบที่ใช้กับระดับที่เพิ่มขึ้น)
- ตำแหน่งเซ็นเซอร์: กึ่งกลางความยาวห้องบรรทุก (เยื้องจากศูนย์กลางเรขาคณิต ≈ 0)
- ค่าระดับถังว่างก่อนบรรทุก L₀ = 0.02 m
- ค่าระดับหลังบรรทุก L₁ = 1.46 m
- ปริมาตรตามตารางความจุที่ 1.46 m = 5.51 m³
- ความเอียงขณะอ่าน = 1.0° (ในขีดจำกัด)
การคำนวณ:
- ส่วนต่างความสูงจากเครื่องวัดเมื่อบรรทุก = L₁ − L₀ = 1.44 m
- วิธีลัดที่ใช้ไม่ได้: A_end × 1.44 m = 3.80 × 1.44 = 5.47 m³ นี่ไม่ใช่การแปลงระดับเป็นปริมาตรที่ถูกต้องสำหรับห้องบรรทุกแนวนอน
- ปริมาตรส่งมอบให้ใช้ V(1.46 m) − V(0.02 m) จากตารางความจุรับรองฉบับเดียวกัน ค่า V(1.46 m) = 5.51 m³ ที่ระบุไม่เพียงพอหากไม่มีปริมาตรตามตารางก่อนบรรทุก ส่วนต่างทางคณิตศาสตร์ 0.04 m³ ข้างต้นไม่ใช่ความคลาดเคลื่อนส่งมอบที่ผ่านการยืนยัน
- ขอบเขต: หากความเอียงขณะอ่านเกิน 1.5° การแปลง A × ความสูงใช้ไม่ได้ และต้องชั่งปริมาณบรรทุกใหม่หรืออ่านระดับใหม่เมื่อปรับให้ราบ
ระบุค่าขณะขนส่งว่าใช้ไม่ได้
เซ็นเซอร์ที่บันทึกต่อเนื่องขณะขนส่งให้ชุดตัวเลขที่ดูเหมือนปริมาณคงคลังแต่ไม่ใช่ แรงสั่นจากถนน การเลี้ยว และความเอียงจากเบรกทำให้ทุกตัวอย่างขณะเคลื่อนที่วัดเป้าหมายที่เปลี่ยนตลอด ข้อมูลจึงต้องมีบิตสถานะระบุว่ากำลังขนส่ง ห้ามใช้กระทบยอด เฉพาะค่าที่จอดรถราบและของเหลวสงบ ณ ต้นทางและปลายทางเท่านั้นที่เข้าในบันทึกส่งมอบ
วินัยนี้สำคัญเพราะบันทึกปะปนจะเฉลี่ยตัวอย่างขณะเคลื่อนที่ที่ใช้ไม่ได้กับตัวอย่างหยุดนิ่งที่ใช้ได้โดยไม่เห็นชัด และค่าเฉลี่ยจะเบนไปสู่ยอดรวมผิด ให้ติดสถานะที่ตัวควบคุม เก็บพร้อมเวลา และคัดตัวอย่างที่เก็บขณะความเร็วเกิน 2 km/h หรือเอียงเกิน 1.5° ออกเมื่อปิดบัญชีที่คลัง หลักฐานตรวจสอบที่ชัดเจนยังปกป้องผู้ขนส่ง หากภายหลังมีข้อพิพาทส่งมอบขาด ช่วงข้อมูลที่ติดสถานะขนส่งยืนยันได้ว่าค่าที่บันทึกมาจากการอ่านขณะจอด ไม่ใช่การเดาบนถนน
เมื่อใดต้องไม่เชื่อถือเซ็นเซอร์
บางกรณีควรตัดเซ็นเซอร์ระดับรถบรรทุกถังออกจากงานส่งมอบทั้งหมด ค่าขณะรถเคลื่อนที่หรือช่วงรอการกระเพื่อมลดลงหลังหยุดแรงไม่ใช่หลักฐานปริมาณบรรทุก ถังที่เปลี่ยนสารเคลือบภายในหลังรับรองตารางความจุจะไม่ตรงกับตารางอีกต่อไป ความเชื่อมโยงระดับกับปริมาตรจึงขาดจนกว่าจะสอบเทียบใหม่
ระดับที่อยู่ห่างเสาอากาศไม่เกิน 0.3 m เมื่อใกล้เต็ม หรือผิวที่ถูกฟองหนาปิดจนตรวจจับไม่ได้ ก็ให้ตัวเลขที่ไม่มีความหมายทางกายภาพเช่นกัน ให้ใช้ใบชั่งจากเครื่องชั่งรถหรือวัดด้วยไม้วัดด้วยมือ และระบุเซ็นเซอร์เป็นค่าอ้างอิงคร่าว ๆ แทนบันทึกเป็นปริมาณวัดจริง อุณหภูมิก็สำคัญ ผลิตภัณฑ์ที่บรรทุกขณะร้อนและวัดขณะเย็นมีความหนาแน่นเปลี่ยน จึงต้องบันทึกอุณหภูมิร่วมกับค่าระดับเมื่อแก้ไขปริมาตรตามตารางไปสู่อุณหภูมิอ้างอิง เช่น 15 °C
ชุดบันทึกการบรรทุกและถ่ายออก
การส่งมอบมีหลักฐานรองรับได้เมื่อแต่ละช่วงบันทึกด้วยช่องข้อมูลเดียวกัน ชุดต่อไปนี้เป็นขั้นต่ำที่คลังควรเก็บสำหรับการติดตั้งเซ็นเซอร์ระดับรถบรรทุกถัง ใช้ได้ทั้งหัวเรดาร์ไม่สัมผัสและเครื่องติดตั้งภายนอก
| ช่องบันทึก | แหล่งข้อมูล | กฎตรวจรับ |
|---|---|---|
| ระดับก่อนบรรทุก m | เซ็นเซอร์ขณะเอียง < 1.5° | ต่างจากหลังถ่ายออกครั้งล่าสุดไม่เกิน 0.02 m |
| ระดับหลังบรรทุก m | เซ็นเซอร์ขณะเอียง < 1.5° | รอการกระเพื่อมครบแล้ว |
| ฉบับตารางความจุ | ใบรับรองถัง | ตรงกับถังจริง |
| ความเอียงขณะอ่าน | เครื่องแสดงบนรถ | ≤ 1.5° |
| สถานะการเคลื่อนที่ | บันทึกตัวควบคุม | จอดเท่านั้น |
เก็บหมายเลขฉบับตารางความจุพร้อมค่าที่อ่าน หากไม่มีตารางอ้างอิง จะตรวจสอบค่าระดับย้อนหลังไม่ได้เมื่อถังเปลี่ยนวัสดุบุภายใน
คำถามที่พบบ่อย
Q1. อ่านระดับขณะรถบรรทุกถังเคลื่อนที่ได้หรือไม่?
ไม่ได้สำหรับปริมาณใด ๆ ที่ตั้งใจบันทึกเข้าบัญชี ความเอียงจากถนนและการกระเพื่อมทำให้ค่าขณะเคลื่อนที่ผิดเกินความคลาดเคลื่อนยอมรับของการส่งมอบ ตัวควบคุมจึงควรระบุทุกตัวอย่างขณะเคลื่อนที่ว่าใช้ไม่ได้ ให้ใช้ค่าขณะจอดและผิวสงบหลังรอครบ และคัดค่าที่บันทึกเหนือ 2 km/h ออก
Q2. ต้องรอนานเท่าใดหลังหยุดรถจึงอ่านได้?
ขึ้นกับอัตราส่วนการเติม ประมาณ 3 min เมื่อเติมต่ำกว่า 40 %, 4 min ใกล้กึ่งกลาง และ 5 min เมื่อเกิน 70 % โดยดูระลอกผิวต่ำกว่า 5–8 mm ค่านี้เป็นค่าทั่วไปของถังมีแผ่นกั้น ต้องยืนยันในการบรรทุกครั้งแรก หากอ่านเร็วจะบันทึกค่าเฉลี่ยระหว่างกระเพื่อมซึ่งยังเปลี่ยนไปสู่ระดับจริงอีกค่า
Q3. ทำไมความสูงจากเครื่องวัดไม่ตรงกับปริมาตรตามตารางความจุ?
ตารางความจุที่รับรองเชื่อมโยงความสูงกับปริมาตร สำหรับห้องบรรทุกแนวนอน การคูณพื้นที่หน้าปลายวงกลมด้วยส่วนเพิ่มความสูงแนวดิ่งไม่ใช่สูตรปริมาตรที่ถูกต้อง ให้หาปริมาตรตามตารางทั้งก่อนและหลังบรรทุกแล้วลบกัน ค่า 5.51 m³ หลังบรรทุกเพียงอย่างเดียวไม่สามารถระบุปริมาณบรรทุกสุทธิได้
Q4. ความเอียงเท่าใดทำให้ค่าใช้ไม่ได้?
เกิน 1.5° ณ เวลาอ่าน เพราะผิวอิสระกับแกนถังแยกจากกันมากพอทำให้ปริมาตรรูปลิ่มเปลี่ยนเกินความคลาดเคลื่อนเครื่องวัดตามปกติ ให้จอดบนพื้นราบ อ่านเครื่องแสดงความเอียง และปรับให้ราบหรืออ่านใหม่หากเกินขีดจำกัด
Q5. เซ็นเซอร์ติดตั้งภายนอกหลีกเลี่ยงปัญหาการเคลื่อนที่ได้หรือไม่?
ไม่ได้ เครื่องภายนอกยังวัดผิวเอียงและกระเพื่อมเดียวกัน เพียงไม่ต้องใช้ช่องต่อถัง กฎการเคลื่อนที่และการกระเพื่อมจึงเหมือนกัน ข้อดีคือไม่ต้องเจาะทะลุถัง ไม่ใช่ไม่ไวต่อมุมจอดหรือเวลาสงบตัว ให้ใช้เวลารอและขีดจำกัดความเอียงเดียวกัน
Q6. หากบุถังใหม่หลังออกตารางความจุจะเป็นอย่างไร?
ความเชื่อมโยงระดับกับปริมาตรจะขาด และห้ามใช้ส่งมอบจนกว่าจะรับรองตารางใหม่ สารเคลือบภายในใหม่เปลี่ยนปริมาตรถังว่างที่ตารางสมมติ ให้บันทึกน้ำหนักจากเครื่องชั่งรถหรือปริมาณจากการวัดด้วยมือจนกว่าจะจัดเก็บตารางฉบับปรับปรุงพร้อมค่าที่อ่าน
สรุป
เซ็นเซอร์ระดับรถบรรทุกถังเป็นหลักฐานส่งมอบได้เมื่อค่าขณะจอดและผิวสงบผ่านเกณฑ์ความเอียงที่อนุมัติและเทียบตารางความจุรับรองแล้วเท่านั้น หาปริมาณบรรทุกสุทธิจากส่วนต่างปริมาตรตามตารางก่อนและหลังบรรทุก พร้อมการแก้ไขความเอียงและอุณหภูมิที่อนุมัติ ระบุค่าขณะเคลื่อนที่ว่าใช้กระทบยอดไม่ได้เพื่อไม่ให้นำเข้าบัญชีปริมาณบรรทุก
ปรึกษาวิศวกร METRAVON เกี่ยวกับการใช้งานนี้
เมื่อวางแผนติดตั้งถังเคลื่อนที่ ให้แจ้งเส้นผ่านศูนย์กลาง ช่วงการเติม และการบุถังใหม่หลังออกใบรับรองความจุ วิศวกรของเราจะกำหนดขีดจำกัดความเอียงและการกระเพื่อม พร้อมแสดงวิธีติดสถานะตัวอย่างขณะขนส่งเพื่อให้บัญชีของคุณตรวจสอบได้
