


 อังกฤษ
 จีน
 สเปน
 รัสเซีย
 โปรตุเกส
 ฝรั่งเศส
 เยอรมัน
 อินโดนีเซีย
 เวียดนาม
 อาหรับ
 อิตาลี
 ตุรกี
 โปแลนด์
 ญี่ปุ่น


การวัดการไหลในรางเปิดตามวิธีนี้ไม่ได้วัดอัตราการไหลโดยตรงที่เซ็นเซอร์ ค่าระดับน้ำหรือเฮดที่ฝายหรือรางวัดน้ำจะถูกแปลงเป็นอัตราการไหลด้วยสมการสอบเทียบแบบยกกำลัง และการแปลงนี้ขยายความคลาดเคลื่อนเฮดตามเลขชี้กำลัง เมื่อเพิ่มระบบโทรมาตรที่เก็บตัวอย่างเป็นช่วงเวลาคงที่และพักข้อมูลระหว่างการสื่อสารขัดข้อง ความคลาดเคลื่อนเฮดเดียวกันยังทำให้ปริมาตรสะสมผิดไปด้วย บทความนี้คำนวณผลทั้งสองและกำหนดความแม่นยำเซ็นเซอร์กับช่วงเก็บตัวอย่างที่งานต้องการจริง
เหตุใดการวัดการไหลในรางเปิดจึงเริ่มจากระดับน้ำ
ฝายหรือรางวัดน้ำบังคับรูปแบบทางน้ำให้อัตราการไหลเป็นฟังก์ชันค่าเดียวของเฮดเหนือน้ำ ซึ่งวัดจากสันฝายหรือคอราง เซ็นเซอร์จึงรายงานระดับน้ำ ไม่ใช่อัตราการไหล และใช้สมการความสัมพันธ์แยกต่างหากในการแปลง เซ็นเซอร์ระดับน้ำเรดาร์เหมาะกับงานนี้ เพราะวัดจากเหนือกระแสน้ำโดยไม่สัมผัส ไม่ต้องมีบ่อพักน้ำนิ่ง และโดยทั่วไปมีช่วงวัดได้ถึง 70 m อีกทั้งไม่ถูกรบกวนจากตะกอน วัชพืช และขยะลอยน้ำที่ขัดขวางวิธีสัมผัส อย่างไรก็ตาม ความสัมพันธ์อัตราการไหลถูกกำหนดโดยโครงสร้างโยธา ฝายสี่เหลี่ยม ฝายบากตัว V และรางพาร์แชลล์ ต่างมีสัมประสิทธิ์และเลขชี้กำลังเฉพาะ ความแม่นยำเซ็นเซอร์ที่ต้องการจึงกำหนดจากความสัมพันธ์นี้ ไม่ใช่แค็ตตาล็อก เพราะความคลาดเคลื่อนเฮดเล็กน้อยจะถูกขยาย
ความสัมพันธ์นี้ใช้ได้เฉพาะในขอบเขตไฮดรอลิกของโครงสร้าง รางพาร์แชลล์จะไม่ทำหน้าที่เป็นหน้าตัดควบคุมเดี่ยวเมื่ออัตราการจมน้ำสูงกว่าประมาณ 60 % ส่วนฝายสันคมต้องมีอากาศเข้าถึงด้านใต้แผ่นน้ำล้น มีเฮดอย่างน้อย 0.03 m และอัตราส่วนเฮดต่อความสูงสันฝายต่ำกว่าประมาณ 0.4 นอกขอบเขตเหล่านี้ สัมประสิทธิ์ในตารางใช้ไม่ได้ และอัตราการไหลอาจผิด 10–30 % แม้ค่าระดับน้ำถูกต้องสมบูรณ์ ตะกอนสะสมในช่วงทางน้ำเข้าก็ทำให้เฮดคลาดเชิงระบบได้
เลขชี้กำลังที่แปลงความคลาดเคลื่อนเฮดเป็นความคลาดเคลื่อนอัตราการไหล
สำหรับฝายสี่เหลี่ยมสันคม อัตราการไหลเป็นไปตาม Q = C · L · H^1.5 โดย H คือเฮดเหนือสันฝาย L คือความยาวสันฝาย และ C คือสัมประสิทธิ์ประมาณ 1.84 ในหน่วย SI เลขชี้กำลัง 1.5 หมายความว่าความคลาดเคลื่อนสัมพัทธ์ของ H กลายเป็นความคลาดเคลื่อนสัมพัทธ์ของ Q ที่มากขึ้น 1.5 เท่า รางวัดน้ำมีเลขชี้กำลังประมาณ 1.6 ถึง 2.0 จึงขยายมากกว่าอีก ตารางต่อไปนี้เป็นตัวอย่างความสัมพันธ์ของจุดติดตั้งหนึ่ง โดยคำนวณจากมิติสมมติ เป็นตัวอย่างคำนวณจากค่าหน้างานสมมติ ไม่ใช่เส้นโค้งที่สอบเทียบภาคสนาม
| เฮด H (m) | Q = 1.84 × 1.0 × H^1.5 (m³/s), L = 1.0 m | หมายเหตุ |
|---|---|---|
| 0.100 | 0.0582 | อัตราการไหลต่ำ |
| 0.200 | 0.1646 | อัตราการไหลปานกลาง |
| 0.300 | 0.3023 | |
| 0.400 | 0.4655 | อัตราการไหลสูง |
| 0.500 | 0.6505 | ใกล้ขีดความสามารถ |
ความสัมพันธ์นี้ชันมาก ระหว่างเฮด 0.20 m ถึง 0.50 m เฮดเพิ่ม 2.5 เท่า แต่อัตราการไหลเพิ่มเกือบสี่เท่า (3.95×) นี่คือเหตุผลที่ความแม่นยำเฮดมีอิทธิพลต่อการวัดทั้งหมด
ตัวอย่างการขยายความคลาดเคลื่อนเฮด
พิจารณาจุดอัตราการไหลปานกลาง H = 0.200 m ซึ่ง Q = 0.1646 m³/s สมมติเซ็นเซอร์ระดับมีความไม่แน่นอนเฮด ±0.005 m หรือคลาดเคลื่อน H 2.5 % เมื่อเพิ่มเฮดเป็น 0.205 m ได้ Q = 1.84 · 0.205^1.5 = 0.1709 m³/s เพิ่ม +3.8 % เมื่อลดเป็น 0.195 m ได้ Q = 0.1584 m³/s ลด −3.8 % ข้อมูลเข้า (เฮด ±0.005 m) → แปลง (กฎยกกำลัง n = 1.5) → ผล (อัตราการไหล ±3.8 %) เงื่อนไขขอบเขต: ±0.005 m เท่าเดิมที่ H = 0.100 m คือความคลาดเคลื่อนเฮด ±5.0 % จึงทำให้อัตราการไหลคลาดเคลื่อนประมาณ ±7.5 % ความคลาดเคลื่อนเฮดจึงกระทบมากขึ้นที่อัตราการไหลต่ำ เพราะเลขชี้กำลังทำงานกับค่าตั้งต้นที่เล็กกว่า จุดติดตั้งที่ต้องการอัตราการไหล ±5 % ที่เฮด 0.2 m ยอมให้ความไม่แน่นอนเฮดประมาณ ±0.007 m หรือ ±0.003 m หากต้องรักษา ±5 % ลงไปถึงเฮด 0.1 m ตัวเลขความละเอียดเพียงอย่างเดียวพิสูจน์ความแม่นยำนี้ไม่ได้
ความคลาดเคลื่อนเฮดที่เป็นอิสระรวมกันด้วยรากที่สองของผลรวมกำลังสอง ที่ H = 0.200 m หากเซ็นเซอร์ ±3 mm จุดอ้างอิง ±2 mm และระลอกน้ำ ±2 mm จะรวมได้ 4.1 mm หรือ 2.1 % ของเฮด ซึ่งกลายเป็น 3.1 % ของอัตราการไหลเมื่อ n = 1.5 ข้อมูลเข้า (สามพจน์หน่วย ±mm) → แปลง (รากที่สองของผลรวมกำลังสอง แล้วใช้กฎยกกำลัง) → ผล (อัตราการไหล ±3.1 %) ขอบเขต: จุดอ้างอิงที่ต่ำไป 10 mm จะมีผลมากกว่าพจน์อื่นทั้งหมด และต้องกำจัดความคลาดเคลื่อนนี้ด้วยการสำรวจระดับ
ช่วงเก็บตัวอย่างกับยอดสูงสุดที่อาจพลาด
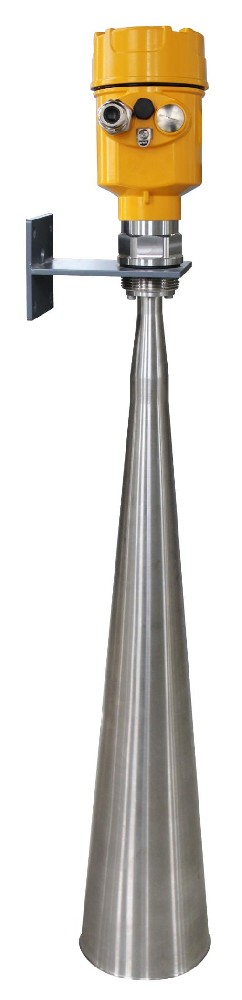
เซ็นเซอร์ระดับเก็บตัวอย่างตามช่วงเวลาคงที่ การเพิ่มระดับอย่างรวดเร็วจึงอาจเกิดระหว่างตัวอย่างสองจุด สมมติพายุทำให้เฮดเพิ่มเชิงเส้นจาก 0.20 m เป็น 0.55 m ใน 12 นาที โดยสูงสุดที่ t = 12 min หากเก็บทุก 5 นาที จะได้ 0.20 m ที่ t = 0, 0.346 m ที่ t = 5 และ 0.492 m ที่ t = 10 ไม่มีตัวอย่างตรงยอด 0.55 m จึงพลาดไป 0.058 m อัตราการไหลที่พลาดบริเวณนั้นประมาณ 1.84 × 1.0 × (0.55^1.5 − 0.492^1.5) ≈ 0.12 m³/s ทำให้รายงานยอดต่ำกว่าจริง ข้อมูลเข้า (อัตราเพิ่ม ≈ 0.029 m/min) → แปลง (ช่วงเวลา × อัตราเพิ่ม) → ผล (เฮดที่พลาด) ขอบเขต: หากค่าคลาดเคลื่อนเฮดที่ยอมรับได้คือ 0.005 m ต้องเก็บถี่กว่าประมาณ 0.17 min หรือราว 10 s ซึ่งต้องใช้ RTU หรือเครื่องบันทึกความเร็วสูง การสแกนทุก 1 นาทีพอสำหรับน้ำชลประทานที่เปลี่ยนช้า แต่ไม่พอสำหรับน้ำหลากฉับพลัน
ความคลาดเคลื่อนปริมาตรสะสมจากตัวอย่างที่หายหรือมาช้า
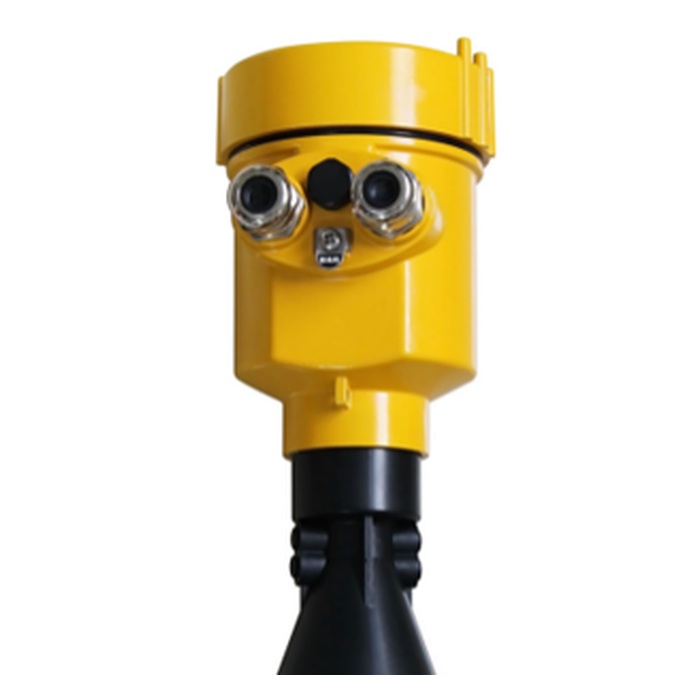
ปริมาตรสะสมคืออินทิกรัลของอัตราการไหลตามเวลา ช่องว่างข้อมูลหรือค่าค้างที่ไม่ถูกต้องระหว่างการสื่อสารขัดข้องจึงทำให้ยอดรวมคลาดเชิงระบบ พิจารณาหนึ่งชั่วโมงที่ Q เฉลี่ยจริง 0.150 m³/s ได้ปริมาตร 540 m³ ช่วง 50 min นอกช่องว่างมีค่าเฉลี่ย 0.155 m³/s จึงยังได้เฉลี่ยทั้งชั่วโมง 0.150 หากโทรมาตรขัดข้อง 10 นาทีและเครื่องบันทึกคงค่าปกติล่าสุด 0.120 m³/s ปริมาตรที่รายงานคือ (3000 s · 0.155) + (600 s · 0.120) = 537 m³ คลาดเคลื่อน −0.6 % หากรายงานศูนย์ในช่องว่างแทน ยอดรวมจะลดเหลือ 465 m³ คลาดเคลื่อน −13.9 % ข้อมูลเข้า (ความยาวช่องว่างและพฤติกรรมคงค่า) → แปลง (รวม Q · Δt) → ผล (ปริมาตรคลาดเชิงระบบ) ขอบเขต: ความคลาดเคลื่อนเพิ่มทั้งตามระยะเวลาที่ข้อมูลขาดและความต่างระหว่างค่าค้างกับอัตราการไหลจริง จึงต้องระบุการพักข้อมูลเพื่อส่งต่อภายหลัง และวิธีคงค่าหรือประมาณต่อนอกช่วงเชิงเส้นที่เหมาะสมไว้ในการทดสอบตรวจรับ
ช่องว่างโทรมาตร การพักข้อมูล และลำดับเวลาหลังสื่อสารกลับมา
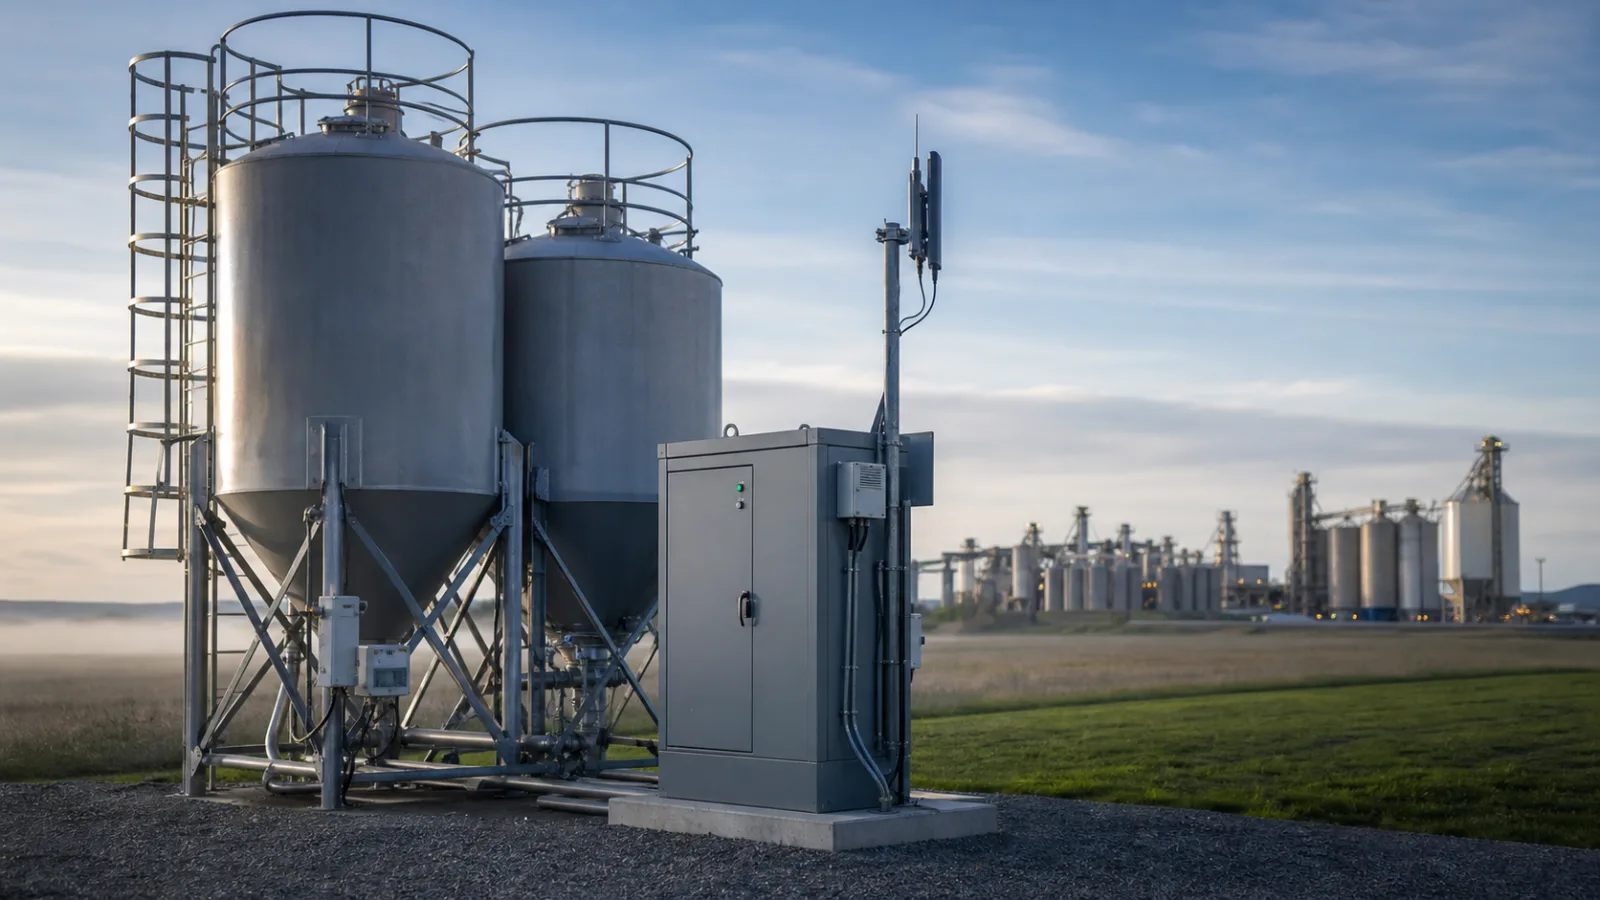
RTU ระดับน้ำเก็บเฮดแล้วส่งศูนย์ผ่าน 4G, LoRa หรือดาวเทียม ระหว่างเครือข่ายขัดข้องควรเก็บตัวอย่างในหน่วยความจำท้องถิ่นพร้อมเวลาที่ถูกต้อง ต้องหลีกเลี่ยงการที่ตัวอย่างมาถึงไม่เรียงตามเวลาหลังการสื่อสารคืนมา เพราะจะทำให้การรวมปริมาตรที่ศูนย์เสียหาย RTU ที่เหมาะสมประทับเวลาทุกตัวอย่างขณะเก็บ พักข้อมูลได้ตลอดช่วงขัดข้องสูงสุดที่คาด เช่น 24 h เมื่อบันทึกทุก 1 นาที และส่งย้อนหลังตามลำดับเมื่อเชื่อมต่อใหม่ เลือกแบตเตอรี่ให้รองรับสามวันที่ไม่มีแสง เพื่อไม่ต้องยืดช่วงเก็บตัวอย่างเพื่อประหยัดพลังงาน เพราะช่วงที่ยาวขึ้นจะนำปัญหาพลาดยอดข้างต้นกลับมา การตรวจรับควรจำลองการสื่อสารขัดข้องด้วยรูปแบบระดับน้ำที่ทราบ และยืนยันว่าบันทึกที่ส่งย้อนหลังสร้างปริมาตรกลับมาได้ภายในค่าคลาดเคลื่อนที่ระบุ หากโครงสร้างโยธาเองผิด เช่น สันฝายไม่ผ่านการสอบเทียบ คอรางอุดตัน หรือรางไม่สม่ำเสมอจนไม่มีหน้าตัดควบคุมเดี่ยว ความแม่นยำเซ็นเซอร์หรือความถี่บันทึกเท่าใดก็แก้อัตราการไหลไม่ได้ ต้องปฏิเสธวิธีรางเปิดจนกว่าจะแก้โครงสร้างและกำหนดความสัมพันธ์ใหม่
คำถามที่พบบ่อย
Q1. ทำไมความคลาดเคลื่อนเฮดเล็กน้อยจึงมีผลมากกับอัตราการไหลในรางเปิด?
เพราะอัตราการไหลเป็นไปตามกฎยกกำลังของเฮด โดยทั่วไปฝายมี Q แปรตาม H^1.5 ความคลาดเคลื่อนสัมพัทธ์ของเฮดจึงกลายเป็นความคลาดเคลื่อนอัตราการไหล 1.5 เท่า เฮดคลาดเคลื่อน ±2.5 % ที่ฝายสี่เหลี่ยมจึงทำให้อัตราการไหลคลาดเคลื่อนประมาณ ±3.8 % ที่เฮดต่ำ ความคลาดเคลื่อนสัมบูรณ์เท่าเดิมมีสัดส่วนมากขึ้น จึงมีผลหนักใกล้สันฝาย
Q2. การวัดการไหลในรางเปิดต้องใช้เซ็นเซอร์แม่นยำเท่าใด?
กำหนดความแม่นยำเฮดจากค่าคลาดเคลื่อนอัตราการไหลที่ยอมรับได้และเลขชี้กำลัง ไม่ใช่แค็ตตาล็อกเซ็นเซอร์ หากต้องการอัตราการไหล ±5 % ที่ช่วงกลางเมื่อ n = 1.5 ควรได้ความแม่นยำเฮดใกล้ ±0.007 m ที่เฮด 0.2 m หรือ ±0.003 m หากต้องรักษา ±5 % ลงไปถึง 0.1 m เซ็นเซอร์เรดาร์ที่มีความละเอียดดีกว่าค่านี้มาก และติดตั้งพ้นแนวพุ่งของน้ำท้ายน้ำ เป็นตัวเลือกที่ใช้กันทั่วไปในการอ่านระดับ
Q3. ช่วงเก็บตัวอย่างมีผลต่อยอดที่วัดอย่างไร?
ระดับที่เพิ่มเร็วอาจผ่านไประหว่างตัวอย่าง ช่วง 5 นาทีจึงอาจพลาดยอดน้ำหลากฉับพลันที่เครื่องบันทึกทุก 1 นาทีหรือเร็วกว่าสามารถจับได้ หากอัตราเพิ่มคูณช่วงเวลาเกินค่าคลาดเคลื่อนเฮดที่ยอมรับได้ ให้ลดช่วงเวลา หรือยอมรับการรายงานยอดต่ำกว่าจริงและบันทึกไว้ในหมายเหตุคุณภาพข้อมูล
Q4. ปริมาตรสะสมเป็นอย่างไรระหว่างโทรมาตรขัดข้อง?
หากเครื่องบันทึกคงค่าปกติล่าสุด ความคลาดเคลื่อนปริมาตรจะน้อยและเพิ่มตามช่วงข้อมูลขาด หากรายงานศูนย์ ความคลาดเคลื่อนอาจเกิน 10 % วิธีแก้คือพักข้อมูลเพื่อส่งต่อภายหลังพร้อมเวลาที่ถูกต้อง และกำหนดพฤติกรรมคงค่าหรือประมาณต่อนอกช่วงให้ชัดเจน ซึ่งต้องตรวจยืนยันระหว่างการตรวจรับ
Q5. ควรให้ฝายหรือเซ็นเซอร์เป็นตัวกำหนดความแม่นยำ?
ความสัมพันธ์ของโครงสร้างโยธาเป็นตัวกำหนด สัมประสิทธิ์และเลขชี้กำลังของฝายหรือรางวัดน้ำกำหนดการแปลงความคลาดเคลื่อนเฮดเป็นความคลาดเคลื่อนอัตราการไหล โครงสร้างที่ขนาดไม่ถูกต้องหรือสกปรกมีอิทธิพลต่อความไม่แน่นอนมากที่สุด ตรวจมิติโครงสร้างและกำจัดขยะออกจากสันฝายก่อนสรุปว่าอัตราการไหลกระจายเพราะเซ็นเซอร์
Q6. พลังงานแสงอาทิตย์เชื่อถือได้สำหรับสถานีวัดการไหลไร้คนเฝ้าหรือไม่?
ได้ หากออกแบบสำหรับกรณีเลวร้ายที่สุด เผื่อเมฆต่อเนื่องสามวันตามละติจูดหน้างาน เลือกขนาดแผงและแบตเตอรี่ตามโหลดเครื่องบันทึกและโมเด็ม และยืนยันว่าตัวควบคุมการชาร์จเลี้ยง RTU ได้ตลอดช่วงไม่มีแสงที่ยาวที่สุดที่คาด แบตเตอรี่เล็กเกินไปเป็นสาเหตุที่พบบ่อยของช่องว่างข้อมูลระหว่างพายุหลายวัน
สรุป
การวัดการไหลในรางเปิดแปลงเฮดด้วยกฎยกกำลัง ดังนั้นในตัวอย่างฝาย ความคลาดเคลื่อนเฮด ±0.005 m ที่ช่วงกลางจึงกลายเป็นอัตราการไหล ±3.8 % และการสื่อสารขัดข้อง 10 นาทีที่คงค่าศูนย์ทำให้ปริมาตรรายชั่วโมงลดลง 13.9 % ส่งชนิดโครงสร้าง มิติสันฝาย และค่าคลาดเคลื่อนอัตราการไหลที่ต้องการมาให้เรา วิศวกรจะกำหนดความแม่นยำเซ็นเซอร์เฮดและช่วงเก็บตัวอย่าง RTU สำหรับหน้างานของคุณ
ปรึกษาวิศวกร METRAVON เกี่ยวกับงานนี้
เมื่อกำหนดสถานีฝายหรือรางวัดน้ำ ส่งแบบโครงสร้าง ช่วงเฮดที่คาด และค่าคลาดเคลื่อนอัตราการไหลที่รายงานต้องการมาให้เรา วิศวกรจะคำนวณความแม่นยำเซ็นเซอร์เฮดและช่วงบันทึกที่รักษาอัตราการไหลกับปริมาตรสะสมให้อยู่ในขอบเขตของคุณ
