


 Inglês
 Chinês
 Espanhol
 Russo
 Francês
 Alemão
 Indonésio
 Tailandês
 Vietnamita
 Árabe
 Italiano
 Turco
 Polonês
 Japonês


Princípios dos sensores de nível de rio e incerteza de medição: radar, ultrassônico e hidrostático
Os sensores de nível de rio não medem todos a mesma grandeza física. Os instrumentos de radar e ultrassônicos medem primeiro a distância de separação; um transmissor hidrostático submerso detecta a pressão do líquido. Sem referências de elevação e conversões consistentes, seus valores exibidos não podem ser comparados diretamente.
Para compra e aceitação em campo, distinga os erros de distância ou pressão do sensor daqueles introduzidos pelo levantamento da referência altimétrica, pela montagem e pela conversão em nível de água.
Cota da superfície, nível local e profundidade são grandezas distintas
Um radar montado em ponte informa a distância D. Com a cota de referência do sensor Z_sensor levantada topograficamente, a cota da água é Z_water = Z_sensor − D. A profundidade exige ainda a cota especificada do leito, que pode mudar por erosão ou deposição de sedimentos.
Z_water = Z_sensor − D
Exemplo: cota de referência de 105,00 m menos distância de 8,20 m resulta em cota da água de 96,80 m.
Um deslocamento de 0,10 m no datum de montagem pode criar um erro sistemático correspondente se não for corrigido.
Medição de distância por radar e incerteza
O radar pulsado estima a distância pelo atraso de propagação; o radar FMCW usa a frequência de batimento entre a varredura transmitida e a reflexão atrasada. No monitoramento de rios, o alvo acompanhado deve ser a superfície da água, não um pilar de ponte, a margem ou o leito exposto na estiagem.
Benefício: medição sem contato sem cabeça de detecção permanentemente submersa; a temperatura do ar não influencia o radar por mudanças na velocidade do som.
Limitações: ecos estruturais, pegada do feixe, borrifo, condensação, gelo e detritos flutuantes podem perturbar o rastreamento do alvo.
Uma frequência portadora mais alta não é prova de menor erro de medição; importam a largura de banda efetiva, a antena e o processamento.
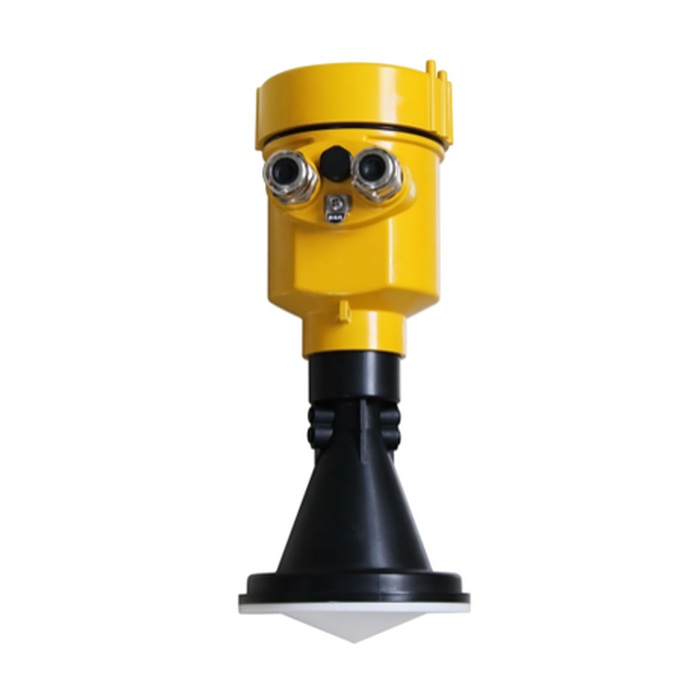
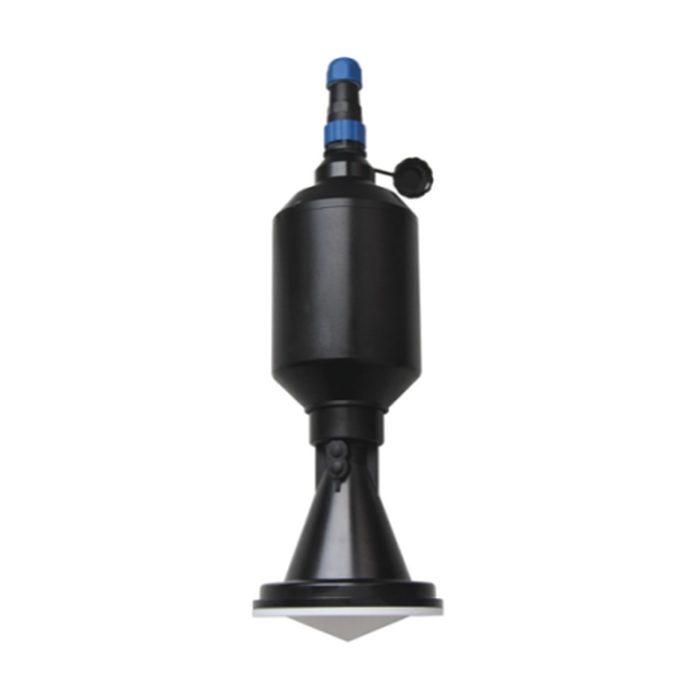
Compare alinha de nível de água por radar METRAVONe confirme a largura do feixe e a folga de zona próxima por modelo.
Por que a medição ultrassônica de distância exige correção da trajetória no gás
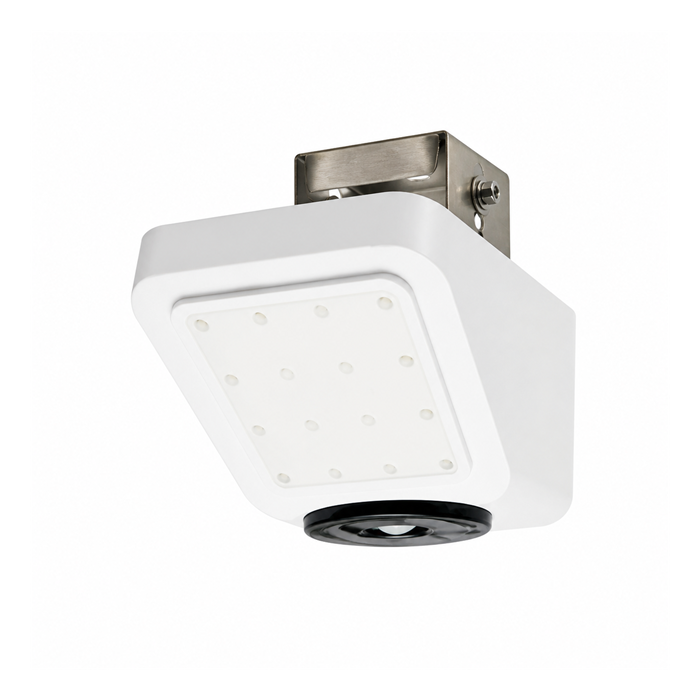
Um sensor ultrassônico voltado para baixo cronometra o percurso acústico de ida e volta pelo gás. Temperatura, composição do gás e gradientes mudam a velocidade do som; um único sensor de temperatura pode não corrigir totalmente um forte gradiente vertical.
D = c_gas × t / 2
t é o tempo de ida e volta e c_gas é a velocidade efetiva do som ao longo do caminho.
Obstruções do feixe, espuma densa, vapor denso e bloqueio de zona próxima na cota máxima acrescentam mais erros.
O ultrassom pode funcionar em canais adequados com condições de gás estáveis e desobstrução do feixe. Água limpa não é sua única aplicação, mas a atmosfera e a superfície devem ser apropriadas.
Conversão hidrostática, densidade e compensação barométrica
Um transmissor hidrostático calcula a altura da coluna de água a partir da pressão acima de seu ponto de detecção. As versões manométricas ventiladas normalmente compensam a pressão atmosférica por um cabo ventilado; as versões de pressão absoluta podem exigir correção barométrica separada. Mudanças de densidade por temperatura, salinidade e sólidos suspensos podem afetar a conversão.
h = P / (ρg)
P é a pressão da coluna de líquido adequadamente compensada, ρ a densidade da água e g a aceleração gravitacional.
Essa é a coluna acima do sensor; some a cota de referência do sensor submerso para obter a cota da superfície da água.
Coloque e fixe a sonda longe da deposição persistente de sedimentos; proteja o cabo e o tubo de ventilação.
Água turva não impede automaticamente a medição, mas o soterramento e o dano físico importam.
Resolução, repetibilidade e precisão instalada
| Termo | Significado |
|---|---|
| Resolução | Menor incremento exibido ou distinguível; não é precisão |
| Repetibilidade | Consistência sob condições repetidas; pode restar viés sistemático |
| Erro de datum | Incerteza na elevação do sensor, montagem ou zero local definido |
| Erro do sistema instalado | Efeitos combinados de sensor, montagem, ambiente, conversão e cadeia de dados |
Um incremento de um milímetro no mostrador não comprova precisão de ±1 mm. Valide todo o sistema conforme a especificação do modelo e a referência de campo.
Verificação em campo e perguntas frequentes de aquisição
Registre o ID da estação, a referência do sensor, o datum de elevação comum e a cota de referência observada.
Compare com segurança as leituras locais do sensor com uma régua limnimétrica confiável ou outra referência.
Quando prático, compare várias cotas representativas, não um único ponto.
Verifique unidades, deslocamentos de zero, escala de saída e carimbos de tempo.
Conserve os registros de aceitação como base para futuros deslocamentos ou reconfigurações.
O radar é sempre mais preciso que uma régua limnimétrica?
Não há uma classificação universal útil. Compare as duas observações no mesmo horário e na mesma referência altimétrica, considerando movimento da superfície e incerteza da leitura de referência. Se houver divergência, verifique a referência levantada do sensor e o alvo antes de ajustar o desvio do radar para coincidir com uma única observação.
A cota sozinha dá a vazão?
Não. Uma cota da superfície não estabelece a vazão sem uma relação cota-vazão válida ou medições hidráulicas adicionais. Mudanças no canal podem afetar essa relação mesmo com o sensor de cota estável. Mantenha a verificação do nível e a validação da vazão como tarefas separadas de aceitação.
80 GHz é necessariamente mais preciso que 26 GHz?
A frequência portadora, isoladamente, não é uma especificação de precisão. Compare a precisão de distância do modelo encomendado, a projeção do feixe, os limites de zona próxima e as condições de instalação. Um feixe mais estreito pode ajudar a evitar um pilar, mas não corrige uma cota de montagem incorreta nem um suporte em movimento.
Construindo um orçamento de erro de medição instalado
A aceitação não pode simplesmente repetir a precisão de fábrica especificada em condições ideais. Inclua as contribuições da distância ou pressão de detecção, do datum medido, da correção de gás/densidade, do movimento de montagem e da quantização ou escala de software.
| Fonte de erro | Exemplo e controle |
|---|---|
| Elevação de referência | Refazer o levantamento quando o suporte da ponte ou a fixação se mover |
| Efeito específico do princípio | Ecos de radar estruturais, gradientes térmicos acústicos ou erro pressão-densidade |
| Desvio de longo prazo | Re-verificar contra observações confiáveis ao longo de estações e cotas |
| Cadeia de dados | Separar resolução, atraso de suavização e conversão de unidades da plataforma |
Antes de combinar estatisticamente múltiplas incertezas, verifique a independência e identifique o viés sistemático. Não há fórmula universal para somar cada valor de erro máximo.
Solicite seleção de engenharia e cotação da METRAVON
Especifique se precisa de elevação de cota absoluta ou profundidade acima de um zero local, faixa histórica, levantamento do datum, geometria do rio e tolerância de aceitação. Podemos avaliar opções de medição de nível METRAVON adequadas.
E-mail de engenharia:Arvin@metravon.com
Telefone / WhatsApp / WeChat:+86 153 6781 2163
