


 英語
 中国語
 スペイン語
 ロシア語
 ポルトガル語
 フランス語
 ドイツ語
 インドネシア語
 タイ語
 ベトナム語
 アラビア語
 イタリア語
 トルコ語
 ポーランド語


FMCWレーダーレベル計は、周波数掃引したマイクロ波信号と遅れて戻る反射から距離を推定します。操作者が見るレベルは、その後の計算値です。この区別を理解すると、障害がエコー測定、容器の基準設定、受信制御システムのどこにあるかを判断しやすくなります。
FMCWレーダーレベル計が距離を求める方法
線形周波数掃引では、送信周波数が既知の速度で変わります。戻る信号は以前に送信されたものなので、現在の送信信号と混合すると差、すなわちビート周波数が生じます。理想的な静止対象では距離R = c fb/(2S)で、cは伝搬速度、fbはビート周波数、Sは単位時間当たりの周波数掃引勾配です。
この簡略関係は測距を説明するもので、METRAVON計器のファームウェア全体ではありません。校正、アンテナ挙動、対象処理も関係します。80 GHzなどの搬送周波数表示は、掃引帯域幅でも距離精度仕様でもなく、内部無線パラメータを変更する指示でもありません。
4段階で結果を追跡する
| 段階 | 結果 | 誤った場合の確認 |
|---|---|---|
| エコー処理 | 候補距離に対応する反射。 | 競合反射の中に必要な表面が見えるか。 |
| 対象選択 | 測定に使う距離。 | その対象は実際の材料と整合して動くか。 |
| レベル換算 | 設定した容器基準に対する高さ。 | 空距離基準が竣工位置と合うか。 |
| 伝送 | 指定されたアナログまたはデジタル変数。 | 受信側が同じ変数、単位、有効状態を使うか。 |
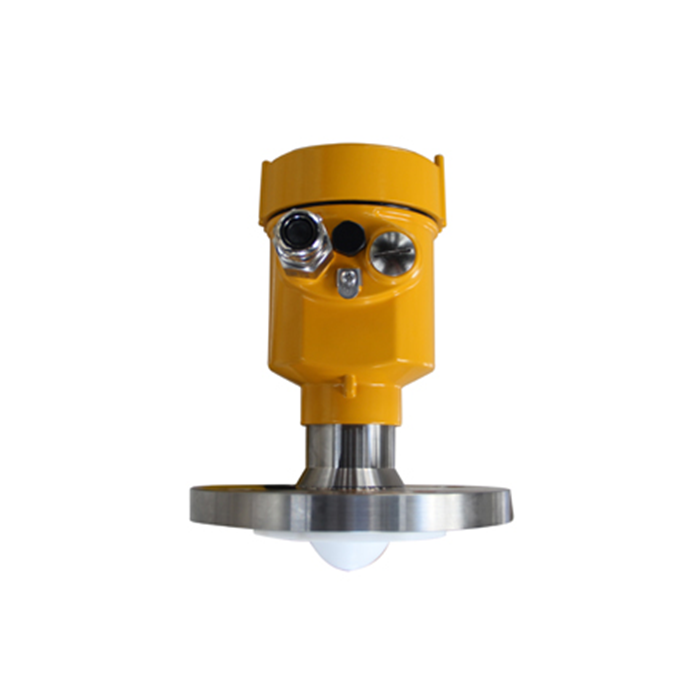
製品仕様では、METRAVON MV-RD12は80 GHz液体用レーダーで、32 mm PTFEレンズと8度ビームが記載されています。これらのアンテナ特性は配置に影響します。提示レンジは、ノズル形状、最も近い表面、実際の工程条件に対して確認する必要があります。
正しい式でも誤った工程値になる理由
金属製内部部品は、液面でなくても実在する再現可能な距離で反射を生じます。問題は対象の識別であり、必ずしも測距誤差ではありません。オフセット変更前に、診断のピークを容器形状と既知の表面位置に照らして比較してください。
逆に、正しい表面距離が誤ったゼロ基準で換算されたり、PLCで別の変数と解釈されたりする場合があります。確認では距離とレベルを一緒に保存してください。レンジ設定手順では、その換算を別に扱っています。
測定原理に関する質問
Q1. ビート周波数をPLCの工程値として取得できますか?
公開されていると想定しないでください。納入インターフェースに文書化された変数を使用します。資料のない内部信号を求めず、供給された距離またはレベル出力を試運転確認してください。
Q2. FMCWは余分なエコーをすべて自動識別しますか?
原理は距離測定を可能にしますが、設置と対象選択の検証は必要です。難しいノズル、付着物、不安定な表面への適合性を原理だけで承認することはできません。
Q3. 測定試験と出力シミュレーションの違いは何ですか?
実対象の試験は、アンテナと表面の相互作用を含みます。出力シミュレーションは後段の電気・ソフトウェア部分を試験します。それぞれ本来の目的で使い、受入記録で結果を分けてください。
まとめ
値が最初に誤る段階までエラーを追跡してください。容器形状と必要な受信変数を添えてMV-RD12の用途確認を依頼してください。据付測定の検証方法を指定します。
