


 英語
 中国語
 スペイン語
 ロシア語
 ポルトガル語
 フランス語
 ドイツ語
 インドネシア語
 タイ語
 ベトナム語
 アラビア語
 イタリア語
 トルコ語
 ポーランド語


レーダーレベル伝送器は、データシートに数ミリメートルの精度を掲げて出荷されます。しかし、タンク在庫量を受け入れられるかどうかを決めるのは、機器の取付、配線、スケーリング後に蓄積する誤差です。設置したシステムのレーダーレベル測定精度には複数の独立した要因が関わり、データシートに記載される値はその一つにすぎません。データシート値をそのまま納入後の精度とみなすことが、引渡し時の測定値を巡る争いの最も一般的な原因です。
データシートの精度が一つの要因にすぎない理由
基準精度は、定められた基準条件において機器が示すとされる測定誤差を表します。一方、分解能は識別または表示できる最小の変化量であり、両者は異なる仕様です。設置後の性能は、基準面、軸合わせ、気体中の伝播経路、受信システムにも左右されます。各寄与を個別に列記し、既知のオフセットを補正して、相関を評価してから不確かさ成分を合成してください。
試運転前にすべての寄与を個別の項目として記し、充填前に受入限界を文書で合意しておくと役立ちます。「約5 mm」という漠然とした期待を、設置担当者と運転担当者が同じ一覧で確認できる、根拠のある検証可能な値に変えられます。余裕がどの要因に使われているかも分かり、これはカタログの代表値より重要です。
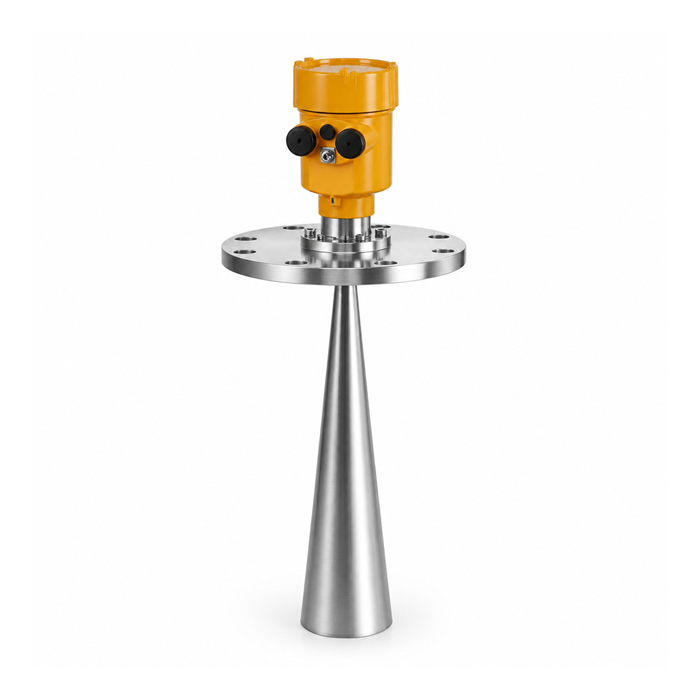
設置したレーダーループに蓄積する誤差要因
以下の表は、設置後のレーダーレベル測定精度の予算に寄与する代表的な要因です。大きさは液位スパン12 mに対する代表的な工学上の参考値であり、使用前に最新データシートと銘板で確認する必要があります。条件欄には各要因が増減する条件を示します。
| 誤差要因 | 代表的な大きさ | 大きさが変わる条件 |
|---|---|---|
| 基準位置のオフセット | ±3 mm | 取付部のかさ上げ量を測定し、スケーリングで除去した後の残留分のみ |
| 取付の傾斜 | 12 mで±7 mm | ビームが鉛直から2°傾斜、誤差 = R(1/cos θ − 1) |
| 蒸気の誘電率による変化 | 12 mで±12 mm | ゲージ圧2 barの蒸気、n ≈ 1.001 |
| 温度ドリフト | 12 mで±7.2 mm | ハウジング温度が30 °C変化、例:20 °Cから50 °C |
| タンク容量表の補間 | 12 mで±2 mm | 容量表の区切り間隔が100 mmより粗い |
| PLCスケーリングの分解能 | 12 mで±0.2 mm | 0–12 mを16ビットで変換 |
| データシートの基準値 | ±5 mm | 製造元の公表値 |
上記の値は計算例を説明するための工学上の参考値です。受入限界を提示する前に、各値を最新の製品データシートと設置機器の銘板で確認してください。
取付、傾斜、基準位置のずれを誤差予算へ含める
基準位置のオフセットは、フランジを据え付けた時点で生じます。伝送器は自身のアンテナ基準面から距離を測りますが、それは設備図面の「空」の位置とは通常一致しません。静穏筒の0.3 mのかさ上げや50 mmのアダプターは、センサー自体を変えずにゼロ点を変えます。これはランダムノイズではなく固定オフセットなので、一度巻尺で測り、スケーリングで除去してください。予算に残すのは、その測定に残る数ミリメートルの不確かさだけであり、300 mmそのものではありません。
傾斜は幾何学的な要因です。レーダーレベル測定では、センサー自体よりもビームの軸ずれによる精度低下の方が大きくなります。鉛直から2°傾けても強い反射波は得られますが、経路が長くなるため、距離10 mでは見かけのレベルに約6 mm、20 mでは約12 mmの誤差が加わります。ここで用いる12 mスパンでは7 mmです。この要因は距離に比例し、小角度では傾斜角の二乗にほぼ比例するため、軸合わせの確認を試運転メモだけで済ませず、誤差予算に含めてください。角度調整式フランジや確認済みの鉛直基準を使えば、計上する前に大半を除去できます。その効果は、対象容器の中で最も背の高い容器ほど大きくなります。
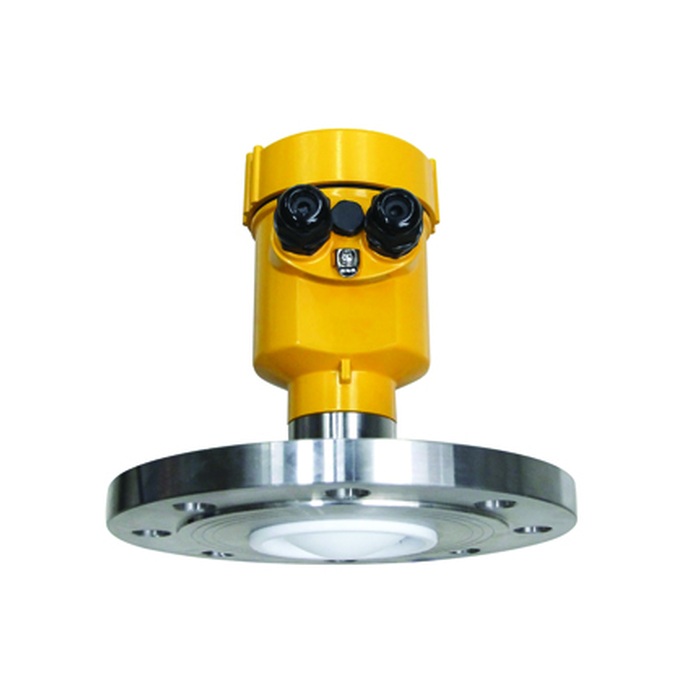
追加要因となる蒸気の誘電率と温度ドリフト
液面上の気体が常に空気とは限りません。加圧用途や極低温用途では蒸気の誘電率が1.0を超え、レーダーパルスは真空中よりわずかに遅く進みます。経路12 m、蒸気の屈折率1.001では、無視すると距離誤差12 mmが加わります。誤差は経路長と(n − 1)の積だからです。誤差は経路長と圧力に応じて増えます。ゲージ圧2 barでは窒素や炭化水素蒸気の屈折率は約1.001、10 barでは約1.005に近づき、同じ12 mスパンで60 mmの誤差となります。大気圧では正しく読めていたタンクが加圧後にドリフトし始めるとき、センサー自体は変わっていないため、この要因が最も見落とされがちです。
温度ドリフトはゆっくり変化する要因です。レーダー電子回路の多くは補正されていますが、ハウジング温度10 °Cの変化当たり、なおスパンの0.02%程度の残留ドリフトがあります。12 mスパンでハウジング温度が30 °C変われば約7 mmです。1回の測定では小さくても、日射条件が異なる数十台の機器を持つタンクヤード全体では現実の影響となります。特定タンクの値が後で問題になった際に再評価できるよう、受入試験時のハウジング温度を記録してください。
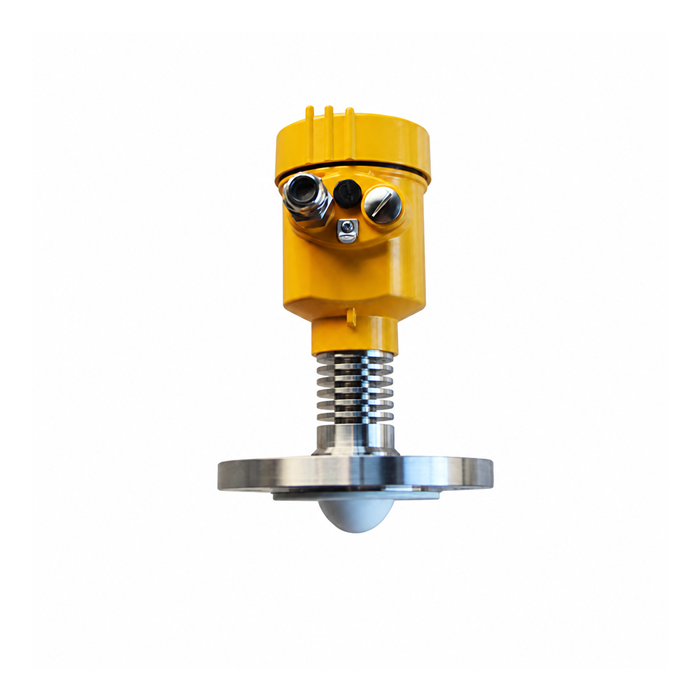
12 mスパンのRSS合成計算例
有用なRSS計算では、統一した標準不確かさの基準で表した寄与を、相関を評価した上で合成します。任意の最大誤差限界を組み合わせて、保証精度の限界を得るものではありません。以下の合成例では、計算方法を示す目的だけで、仮定した現場数値を独立した標準不確かさ成分として扱います。METRAVONの現場実測データではありません。
説明用計算、仮定した現場条件:
- データシートの基準値:5 mm
- 基準位置のオフセット:3 mm
- 12 mでの傾斜:7 mm
- 蒸気による変化:12 mm
- 温度ドリフト:7.2 mm
- タンク容量表の補間:2 mm
- PLCの丸め:0.2 mm
RSS = √(5² + 3² + 7² + 12² + 7.2² + 2² + 0.2²) RSS = √(25 + 9 + 49 + 144 + 51.84 + 4 + 0.04) = √282.88 ≈ 17 mm
結果:列記した数値をミリメートル単位の独立した標準不確かさ成分と仮定すると、RSSは約17 mmです。これは合成標準不確かさであり、自動的に±17 mmの保証誤差限界や出荷・引渡しの受入限界になるものではありません。受入に使う前に、実際の仕様を統一した不確かさの基準へ換算し、既知の偏りを補正して相関を評価し、適用する包含係数と判定ルールを明示してください。
誤差予算が役立たない条件と限界の記録方法
誤差予算は、機器が実際の表面を追跡していることを前提とします。反射波自体が無効なら、整った誤差要因をどう計算しても存在しない測定値は復元できないため、予算は役立ちません。既知の液位変化に対して信号品質が同じ低値から変わらない、空であることを確認したタンクでフルスケールに張り付く、実液位に関係なく一定高さに安定したピークが見える、といった場合、原因は精度の連鎖ではなくセンサー、取付、プロセスにあります。反射波波形と設置記録で原因を特定し、有効な反射波が戻ってから予算を再計算するのが適切な対応です。
激しく沸騰する表面や、内部配管の反射が液面より強いタンクなど、測定対象のレベルが実際に不連続な場合も、誤差予算では対応できません。支配的な誤差は構造に由来するため、精度の数値を論じる前に静穏筒、ガイド波、別の測定経路で解決する必要があります。その後、構成要因を添付した署名済みの一つの限界値として試運転資料に記録してください。後日その範囲外の値が出た際、最初から議論し直すことなく、特定の寄与へ追跡できます。
よくある質問
Q1. データシートの精度と設置後の精度は同じですか?
いいえ。設置後の測定性能は、基準位置、傾斜、蒸気、ドリフト、受信システムのスケーリングを含む実条件で評価する必要があります。例のRSSが約17 mmになるのは、入力を独立した標準不確かさ成分と仮定した場合だけです。基準が異なるデータシートの誤差限界±5 mmと直接比較することはできず、設置後の保証された受入限界にも自動的にはなりません。承認前に、不確かさの基準と判定ルールを合意してください。
Q2. 誤差の単純加算ではなく二乗和平方根を使うのはなぜですか?
RSSは、相関を評価した上で、統一した標準不確かさの基準で表した成分を合成します。成分の名称が異なるだけで独立性が保証されるわけではありません。単純加算は最悪条件の寄与が同時に生じる場合の限界を示せます。不確かさを受入に用いる場合は、包含係数と合意済みの判定ルールが必要です。
Q3. 設置後のレーダーの誤差予算では、通常どの要因が支配的ですか?
加圧タンクや極低温タンクでは蒸気の誘電率による変化が最大で、ゲージ圧2 bar、12 mスパンで約12 mmに達します。大気圧タンクでは通常、基準位置のオフセットと傾斜が主な要因です。最大の要因を減らすと最も余裕が得られるため、まずそれを特定してください。
Q4. 傾斜誤差はタンクが高いほど増えますか?
はい。ビームの傾斜が2°で一定なら、距離10 mで約6 mm、20 mで約12 mm加わります。追加経路長が距離に比例するためです。傾斜要因をゼロとする前に、鉛直基準や角度調整式フランジで軸合わせを確認してください。
Q5. 12 mでPLCの丸めが実際に問題になりますか?
ほとんど問題になりません。0–12 mスパンを16ビットで変換すると1カウント当たり約0.2 mmとなり、他の要因よりはるかに小さい値です。影響するのは非常に短いスパンや高分解能の取引用途ですが、その場合も予算を完全にするため丸め要因を列記してください。
Q6. 誤差予算の検討をやめ、故障診断を始めるべきなのはいつですか?
反射波が無効なときです。信号品質が最低水準、空を確認したタンクでフルスケールを示す、液位と無関係な固定ピークがある、といった場合が該当します。これらは精度の連鎖を構成する要因ではなく、センサー、取付、プロセスの不具合です。まず反射波波形から原因を解消する必要があります。
まとめ
運転中のレーダーレベル測定性能には、設置後の誤差と不確かさの評価が必要です。例示した12 mスパンでは、列記した寄与を独立した標準不確かさとして扱うとRSSは約17 mmになりますが、自動的に±17 mmの保証誤差限界になるわけではありません。確認済みの現場値に基づいて評価し、既知の偏りを補正して相関を検討し、包含の条件と受入判定ルールを合意してください。反射波自体が無効な場合は、代わりに故障診断を始めてください。
この用途についてMETRAVONのエンジニアに相談する
タンクの受入試験を準備している場合は、容器高さ、運転圧力、蒸気の種類、図面上の基準面をお知らせください。当社のエンジニアが、現場の寄与、その不確かさの基準と相関、受入判定ルールを確認し、どの要因を最も厳しく管理すべきか提案します。
