


 英語
 中国語
 スペイン語
 ロシア語
 ポルトガル語
 フランス語
 ドイツ語
 インドネシア語
 タイ語
 ベトナム語
 アラビア語
 イタリア語
 トルコ語
 ポーランド語


開水路の流量は、ここで用いるセンサーで直接測定するものではありません。堰やフリュームで測った水位(水頭)をべき乗則の流量式で流量に換算するため、水頭誤差はその式の指数に応じて増幅されます。一定間隔でサンプリングし、通信途絶中にデータを保存する遠隔計測層を加えると、同じ水頭誤差が積算体積もゆがめます。本記事では両方の影響を数値化し、実際の用途に必要なセンサー精度とサンプリング間隔を求めます。
開水路流量測定が水位の読み取りから始まる理由
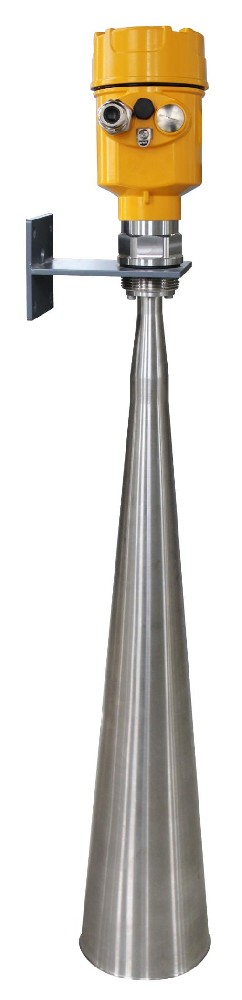
堰やフリュームは水路形状を制約し、堰頂やスロートを基準に測った上流水頭から流量が一意に決まるようにします。したがって、センサーが報告するのは流量ではなく水位であり、別の流量式で換算します。レーダー水位センサーは、流れの上方から非接触で測定でき、静水井が不要で、一般的な測定範囲は最大70 mに達するため、この用途に適しています。また、接触式の測定を妨げる汚泥、水草、浮遊ごみの影響も受けません。ただし流量特性は土木構造物で決まります。長方形堰、三角堰、パーシャルフリュームには、それぞれ固有の係数と指数があります。小さな水頭誤差が増幅されるため、必要なセンサー精度はカタログではなく流量特性から決めます。
流量式が成立するのは、構造物の水理的な適用範囲内だけです。パーシャルフリュームは水没率が約60 %を超えると単一の支配断面として機能しなくなります。薄刃堰には、落下水脈の通気、水頭0.03 m以上、水頭と堰高の比がおおむね0.4未満という条件が必要です。これらの範囲外では表の係数は適用できず、水位が完全に正しくても流量が10–30 %ずれることがあります。流入部の堆砂も水頭に偏りを生じさせます。
水頭誤差を流量誤差に変える指数
薄刃の長方形堰では、流量は Q = C · L · H^1.5 に従います。Hは堰頂からの水頭、Lは堰頂の長さ、CはSI単位系で約1.84の係数です。指数1.5は、Hの相対誤差がQではその1.5倍になることを意味します。フリュームの指数は約1.6~2.0で、さらに大きく増幅されます。次の表は、ある現場の寸法を仮定して計算した流量特性の例です。仮定した現場値による計算例であり、現場で校正した曲線ではありません。
| 水頭 H (m) | Q = 1.84 × 1.0 × H^1.5 (m³/s)、L = 1.0 m | 注記 |
|---|---|---|
| 0.100 | 0.0582 | 低流量 |
| 0.200 | 0.1646 | 中流量 |
| 0.300 | 0.3023 | |
| 0.400 | 0.4655 | 高流量 |
| 0.500 | 0.6505 | 容量上限付近 |
流量特性は急峻です。水頭が0.20 mから0.50 mへ2.5倍になると、流量はほぼ4倍(3.95×)になります。これこそ、水頭精度が測定全体を左右する理由です。
水頭誤差の増幅を示す計算例
中流量点の H = 0.200 m、Q = 0.1646 m³/sを考えます。水位センサーの水頭の不確かさを±0.005 mとすると、Hに対する誤差は2.5 %です。水頭を0.205 mに上げると Q = 1.84 · 0.205^1.5 = 0.1709 m³/sとなり、+3.8 %増加します。0.195 mに下げるとQ = 0.1584 m³/sとなり、−3.8 %減少します。入力(水頭±0.005 m)→ 換算(べき乗則、n = 1.5)→ 結果(流量±3.8 %)。限界条件:同じ±0.005 mでも、H = 0.100 mでは水頭誤差が±5.0 %、したがって流量誤差は約±7.5 %となります。低流量では指数が作用する元の値が小さいため、水頭誤差の影響が大きくなります。水頭0.2 mで流量精度±5 %が必要な現場では、水頭の不確かさは約±0.007 mまで許容されます。同じ±5 %を水頭0.1 mまで維持するには±0.003 mです。分解能の数値だけでは、この精度を証明できません。
独立した水頭誤差は二乗和の平方根で合成します。H = 0.200 mで、センサー±3 mm、基準点±2 mm、水面の波立ち±2 mmなら、二乗和平方根は4.1 mm、水頭の2.1 %です。n = 1.5では、これが流量の3.1 %になります。入力(3つの±mm項)→ 換算(二乗和平方根、次いでべき乗則)→ 結果(流量±3.1 %)。限界条件:基準点が10 mm低いと他の項を圧倒するため、測量でそのずれを除去する必要があります。
サンプリング間隔と見逃す可能性のあるピーク
水位センサーは一定間隔でサンプリングするため、急激な水位上昇が2つの測定時刻の間に収まることがあります。降雨により水頭が12分間で0.20 mから0.55 mへ直線的に上昇し、t = 12 minでピークに達すると仮定します。5分間隔なら、t = 0で0.20 m、t = 5で0.346 m、t = 10で0.492 mを取得しますが、0.55 mのピーク時刻には測定せず、0.058 mを捉え損ねます。この水頭で見逃す流量は約 1.84 × 1.0 × (0.55^1.5 − 0.492^1.5) ≈ 0.12 m³/sで、ピークを過小報告します。入力(上昇速度 ≈ 0.029 m/min)→ 換算(間隔 × 速度)→ 結果(見逃す水頭)。限界条件:水頭の許容差が0.005 mなら、間隔は約0.17 min未満、すなわち約10 sに抑える必要があり、高速RTUやロガーが必要です。1分間隔の走査は緩やかに変化する灌漑流量には十分でも、鉄砲水には不十分です。
欠測や遅延による積算誤差
積算体積は流量の時間積分なので、通信途絶中の欠測や不適切な保持値は積算値に偏りを生じさせます。真の平均流量Qが0.150 m³/sの1時間を考えると、体積は540 m³です。欠測区間以外の50 minの平均は0.155 m³/sで、1時間全体の平均は0.150 m³/sになります。10分間の遠隔通信途絶が発生し、ロガーが最後の正常値0.120 m³/sを保持した場合、報告体積は (3000 s · 0.155) + (600 s · 0.120) = 537 m³で、誤差は−0.6 %です。欠測中にゼロを報告すると、積算値は465 m³、誤差は−13.9 %になります。入力(欠測時間と値の保持動作)→ 換算(Q · Δtの加算)→ 結果(体積の偏り)。限界条件:誤差は欠測時間と、保持値が真の流量からどれだけ離れているかの両方に比例します。そのため、バッファ保存後の再送信と、適切な値保持または線形外挿を受入試験の仕様に含める必要があります。
遠隔通信の欠測、バッファ保存、復旧後の時系列
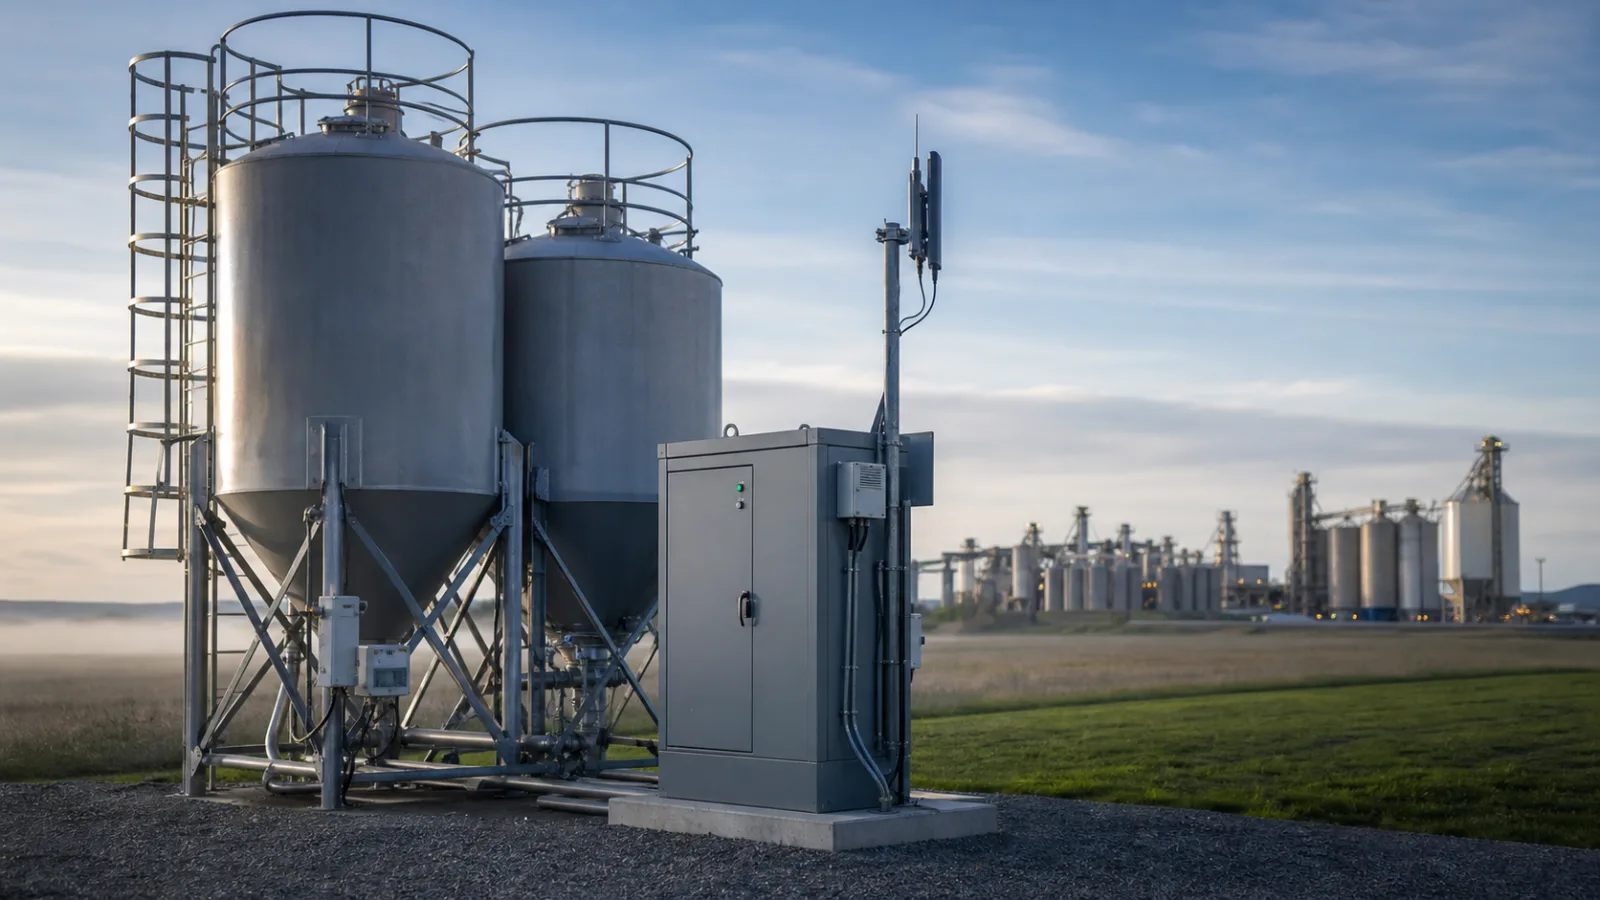
水位RTUは水頭を取得して4G、LoRa、衛星通信で中央局へ送り、ネットワーク途絶中は正しいタイムスタンプ付きの試料値をローカルメモリーに保持する必要があります。避けるべき故障形態は、復旧後に測定時刻の順序と異なる順番でデータが届き、中央局での積算を壊すことです。適切なRTUは取得時に各試料へ時刻を付け、例えば1分間隔で24 hという予想最大途絶時間分を保存し、再接続後に順番に再送します。省電力のために測定間隔を延ばさずに済むよう、バッテリーは日照なしで3日間を賄える容量にします。間隔を延ばすと、前述のピーク誤差が再発します。受入確認では既知の水位推移を使って通信途絶を模擬し、再送記録から復元した体積が規定の許容差内に入ることを確認します。未校正の堰頂、汚れたスロート、単一の支配断面がない不規則な水路など、土木構造物自体に問題がある場合は、センサー精度や記録頻度を高めても流量値は正しくなりません。構造を修正して流量特性を再設定するまで、開水路方式の採用を見送る必要があります。
よくある質問
Q1. 開水路流量測定では、なぜ小さな水頭誤差が大きく影響するのですか。
流量は水頭のべき乗に従い、堰では一般にQがH^1.5に比例するため、水頭の相対誤差が流量では1.5倍になるからです。長方形堰で水頭誤差±2.5 %は、流量誤差約±3.8 %になります。低水頭では同じ絶対誤差がより大きな割合を占めるため、堰頂に近い水位ほど影響が大きくなります。
Q2. 開水路流量測定には、どの程度のセンサー精度が必要ですか。
必要な水頭精度はセンサーカタログではなく、流量の許容差と指数から求めます。n = 1.5で中間域の流量精度±5 %が必要なら、水頭0.2 mで約±0.007 m、同じ±5 %を0.1 mまで維持するには±0.003 mが目安です。これらより十分細かい分解能を持ち、下流の噴流から離して設置するレーダーセンサーが、水位測定によく選ばれます。
Q3. サンプリング間隔は測定ピークにどう影響しますか。
急な水位上昇が測定時刻の間に収まるため、1分間隔またはそれより高速のロガーなら捉えられる鉄砲水のピークを、5分間隔では見逃す場合があります。上昇速度と間隔の積が水頭の許容差を超えるなら、間隔を短くするか、ピークの過小報告を受け入れてデータ品質の注記に記録してください。
Q4. 遠隔通信の途絶中、積算体積はどうなりますか。
最後の正常値を保持する場合、体積誤差は小さく、欠測時間に応じて増えます。ゼロを報告すると誤差が10 %を超えることがあります。正しいタイムスタンプ付きのバッファ保存・再送信と、明確に定めた値保持または外挿動作が対策となり、受入時に検証する必要があります。
Q5. 精度は堰とセンサーのどちらから決めるべきですか。
土木構造物の流量特性から決めます。堰やフリュームの係数と指数が、水頭誤差から流量誤差への換算を決めます。寸法が不適切だったり汚れていたりする構造物は、不確かさの主要因になります。流量のばらつきをセンサーのせいにする前に、構造寸法を確認し、堰頂からごみを取り除いてください。
Q6. 無人の流量観測所で太陽光電源は信頼できますか。
最悪条件に合わせて容量を選べば可能です。現場の緯度で3日連続の曇天を見込み、ロガーとモデムの負荷に合わせてパネルとバッテリーを選定し、予想される最長の無日照期間中も充電制御器がRTUへの給電を維持できることを確認してください。数日続く嵐で欠測が起きる一般的な原因は、バッテリー容量の不足です。
まとめ
開水路流量は水頭の測定値をべき乗則で換算します。そのため、堰の計算例では中間域で水頭誤差±0.005 mが流量誤差±3.8 %となり、10分間の通信途絶中にゼロを保持すると1時間の体積が13.9 %過小になりました。構造物の種類、堰頂寸法、必要な流量許容差をお知らせください。当社のエンジニアが現場に必要な水頭センサー精度とRTUのサンプリング間隔を求めます。
この用途についてMETRAVONのエンジニアに相談する
堰やフリュームの観測所を設計する際は、構造図、想定水頭範囲、報告に必要な流量許容差をお送りください。当社のエンジニアが、流量と積算体積を許容範囲内に保つための水頭センサー精度と記録間隔を計算します。
