


 英語
 中国語
 スペイン語
 ロシア語
 ポルトガル語
 フランス語
 ドイツ語
 インドネシア語
 タイ語
 ベトナム語
 アラビア語
 イタリア語
 トルコ語
 ポーランド語


METRAVON ミリ波レーダー水位センサー:FMCWの原理、80GHzの特徴、水文用途
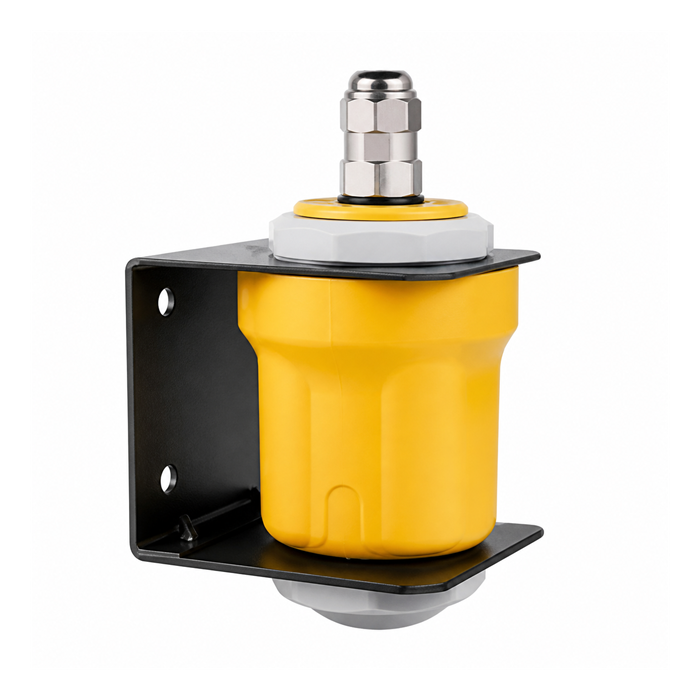
ミリ波レーダー水位センサーは、水面上方に設置する非接触距離計です。レーダー基準点から水面までの距離を測り、定義された工学的基準を使って水位や高程へ換算します。
水位観測所でFMCWが示すのは距離推定の方法であり、最終水位記録の不確かさではありません。水面エコー、測量したアンテナ基準、高程換算、伝送値をすべて検証する必要があります。小型狭ビームアンテナは構造物の回避に役立ちますが、有効な対象領域は実際の放射パターンと現場形状で決まります。
レーダーが直接測るのは距離
レーダーはまず、基準面から水面までの距離Dを測ります。
距離を実際の水位へ換算するには、取付点とプロジェクト水位基準の関係も必要です。
そのため、レーダーが正しい距離を測っていても、設置高程や基準設定が誤っていれば、最終表示水位が誤る場合があります。
FMCWで水面距離を求める仕組み
FMCWレーダーは、周波数が時間とともに変わるチャープ信号を連続送信します。
水面からのエコーは遅れて到達するため、遅延エコーと現在の送信信号の間にビート周波数が生じます。
理想的な線形チャープと静止対象では、簡略関係はD = c * f_b / (2 * S)です。Dは距離、cは伝搬速度、f_bはビート周波数、Sはチャープ傾斜です。これは測距原理の説明であり、校正手順でも、特定のMETRAVONモデルが使う帯域幅の指定でもありません。
エコーとシステム分解能が許せば、信号処理で異なる距離の反射を分離できます。ただし観測所では、固定構造物や変化する対象の中から水面反射を識別する必要があります。シリアル液位値に全スペクトルやエコー曲線が含まれると仮定せず、選定仕様の診断情報へのアクセスを確認してください。
橋梁・河川監視で80 GHzが役立つ理由
約80 GHzのレーダーは、比較的コンパクトなアンテナで狭いビームを形成できます。
代表的な水文現場には、次のものが存在します。
- 橋脚
- 構造梁
- 河岸
- 露出した河床
- ゲート
- 植生と浮遊ごみ
ビームが狭いほど、これらが主測定領域へ入る可能性を減らせます。
取付位置は高いほどよいとは限らない理由
レーダービームには角度方向の広がりがあります。水面までの距離が長くなるほど、通常、水面上の照射範囲が広がります。
橋梁の高い位置に設置したセンサーでは、低水位時に河岸、浅瀬、露出河床などの新たな対象が入る場合があります。
過去の観測を参考に、プロジェクトの設計高水位・低水位で測定範囲を定めます。通常水位での調査だけでは、低水位時の岸との離隔や高水位時の近端離隔を証明できません。アンテナ方向と測量した高程を、観測所設定とともに保存してください。
「ミリ波」は1 mm精度を意味するか
ミリ波は電磁波の波長領域を示し、機器の測定誤差を直接規定するものではありません。
最終性能は、有効帯域幅、信号処理、アンテナ設計、信号対雑音比、校正、設置環境によります。
精度は、実際のレーダーモデルのデータシートで確認する必要があります。
水面の動きはレーダーに影響するか
水面運動は反射対象を変えます。許容応答は観測所が記録すべき内容によります。フィルタリングは短時間変動を減らす一方で遅延を加え、正しい対象選択を証明しません。代表的な測定点を選ぶ際は、滝、激しい飛沫、継続的な循環流を避けてください。
したがって可能なら、代表的で比較的安定した水面区間の上に水文観測機器を設置します。
湿度、霧、結露をどう捉えるか
レーダーは音速に依存しないため、通常の湿度や気温変化は、一般に測距誤差の主因ではありません。
ただし、アンテナ上の水膜、着氷、著しい結露は、近距離の電磁環境を変化させる場合があります。
現場で定められた安全な作業アクセスの手順に従い、アンテナ面の液膜、着氷、付着物を確認してください。耐候外装や通常の湿度定格だけでは、濡れたアンテナや水没したアンテナが有効な水面距離を測り続けられるとは証明できません。
水中の土砂はレーダーに影響するか
レーダーは通常、水中を通して河床を測るのではなく水面を測るため、水中土砂がセンサーを直接覆うことはありません。
大きな浮遊ごみ、水生植物、氷、浮いた汚泥などは、主ビームに入ると追加反射を生む可能性があります。
周波数だけでなく測定経路を検証する
| 確認項目 | 保存する根拠 |
|---|---|
| 未加工の距離 | 機器基準面、単位、独立比較 |
| 換算した水位 | 測量した基準高程と換算符号 |
| 対象形状 | 設計高水位・低水位での断面図 |
| 本機の有効性 | 機器状態と有効エコーが得られない場合の動作 |
| 受信記録 | 測定時刻、記録計のスケーリング、古いデータの処理 |
測定と遠隔伝送を分けて割り当てる
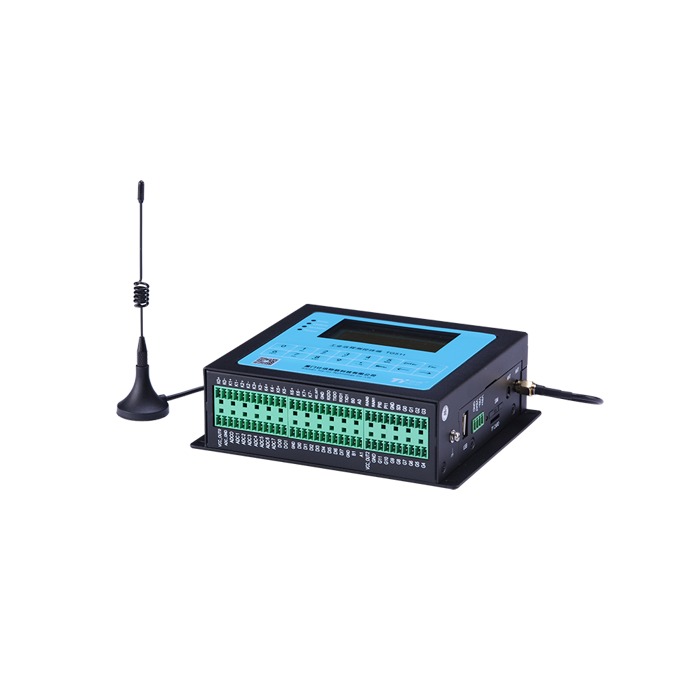
MV-RD12Tは選択した距離または液位出力を提供します。TG511はデータ収集RTUであり、レーダー測距を行う部分ではありません。発注した電気仕様、センサープロトコル、入力スケーリング、測定タイミング、必要なデータ処理を確認してください。携帯・サーバー通信は文書化された観測所構成に属し、FMCWという名称で決まる機能ではありません。
測定範囲、電源、取付けを含む選定には、観測所選定ガイドを参照してください。レーダー水位センサーの選定
FMCW水位検証に関する質問
質問1:FMCW処理なら測量基準は不要ですか?
いいえ。測距方式はアンテナから対象までの距離を推定し、観測所基準は利用者へ報告する高程を定義します。両方を記録し、記録計まで換算を検証してください。支持部が動いたら、補正前に測量基準を再確認します。良好な周波数推定でも誤った取付高程は修正できません。
質問2:安定したレーダー読数で河川水位の安定を確認できますか?
それだけでは確認できません。選択対象が水面、固定構造物、直前値の保持のどれかを確認し、時刻を合わせた独立観測と比較します。記録には測定時刻と有効性状態も必要です。滑らかな曲線はダンピングや保持データでも生じるため、数値の一致だけでなく、応答と無効読数処理も試験してください。
質問3:遠隔水位データを受け入れる前に必要な根拠は?
同時刻の基準観測、本機距離、換算水位、記録計受信値を比較します。単位、基準高程、設定、プロセス条件を保存してください。遅延・無効記録の識別を含め、観測所手順で通信断と復旧を試験します。未試験の季節水位や水面状態も記録してください。
追跡可能な水位記録を保持する
有用なFMCW水位記録は、選択した水面エコー、文書化された基準、有効で測定時刻の明確な上位システム値を結び付けます。未加工距離、高程換算、伝送のどこで不一致が起きるかを解決してください。比較せずに最終表示の偏差だけを調整すると、元の原因が隠れる場合があります。
設置変更と設定変更を追跡できるようにします。取付金具の移動・交換後は基準を再確認し、関連する水面・季節状態の観測を保存してください。取得不能・疑わしいデータは明記し、保持値を新しい測定として示してはいけません。
観測所断面図、設計水位範囲、測量基準をお送りください。既に不一致があれば、同期した本機・上位システム読数も添えます。発注センサー出力、記録計入力、報告周期、無効データ要件を指定し、測定経路全体を審査できるようにしてください。FMCW水位測定の信号経路審査を依頼する
