


 英語
 中国語
 スペイン語
 ロシア語
 ポルトガル語
 フランス語
 ドイツ語
 インドネシア語
 タイ語
 ベトナム語
 アラビア語
 イタリア語
 トルコ語
 ポーランド語


METRAVON ミリ波レーダーチップ:動作原理、構成、技術的特徴
ミリ波レーダーチップは、一部の測距機器が使う高周波信号を生成・受信します。液位測定機器の購入では、RF部品と完成した変送器を区別することが重要です。部品機能だけでは、設置後の測定範囲、プロセス適合性、液位精度は決まりません。
設計によって、RFフロントエンド、ADC、プロセッサ、検出ソフトウェアの一部を統合する場合も、複数部品へ分散する場合もあります。METRAVON MV-RD11とMV-RD14は完成した液位計です。製品名や動作周波数から、内部チップの型番や生サンプルデータを取得できるかは分かりません。
ミリ波レーダーとは
ミリ波は一般に、約30 GHzから300 GHz、波長で約1 mmから10 mmの電磁波を指します。
実際のレーダーシステムは、この周波数領域の一部を使います。代表例は60 GHz、77 GHz、79 GHz、工業用液位測定で広く使う約80 GHz帯です。
次の二つの概念を明確に区別します。中心動作周波数はレーダーの帯域を定め、有効変調帯域幅はFMCWの距離分解能に影響する主要因の一つです。
ミリ波レーダーは能動センシング技術
レーダーは能動的に電磁エネルギーを送信し、対象からの反射信号を解析します。
対象が送信機を持つ必要はありません。十分な電磁エネルギーをレーダーへ反射すれば、システムは対象を検出できます。
FMCWレーダーはどう距離を測るか
現代の多くのミリ波レーダーは、FMCW、すなわち周波数変調連続波技術を使います。
レーダーは時間とともに周波数が変わるチャープを連続送信します。対象で反射して受信機に戻ると、伝搬遅延により、遅れたエコーと現在の送信信号の間に周波数差が生じます。
ミキサは受信エコーと送信参照信号を合成し、ビート信号を生成します。理想的な静止対象と線形チャープでは、ビート周波数はチャープ傾斜と往復遅延の積に比例します。実際の推定は、動き、漏れ信号、雑音、複数反射体により複雑になります。完成機器はスペクトルピークを検出するだけでなく、目的の表面を選ぶ必要があります。
したがってFMCWレーダーは、高速な飛行時間の直接計数だけに頼らず、周波数比較を通じて伝搬遅延を間接的に使います。
ミリ波レーダーチップに通常統合される機能
安定して制御できるミリ波周波数とチャープ信号を生成します。
送信アンテナに渡す前にRF信号を増幅します。
受信機で加わる雑音を最小限にしながら、弱い反射信号を増幅します。
受信エコーと参照信号を合成し、ベースバンドまたは中間周波数の情報を生成します。
アナログのベースバンド信号をデジタルサンプルに変換し、後続処理に渡します。
FFT処理、フィルタリング、対象検出、追跡、データ出力を行います。
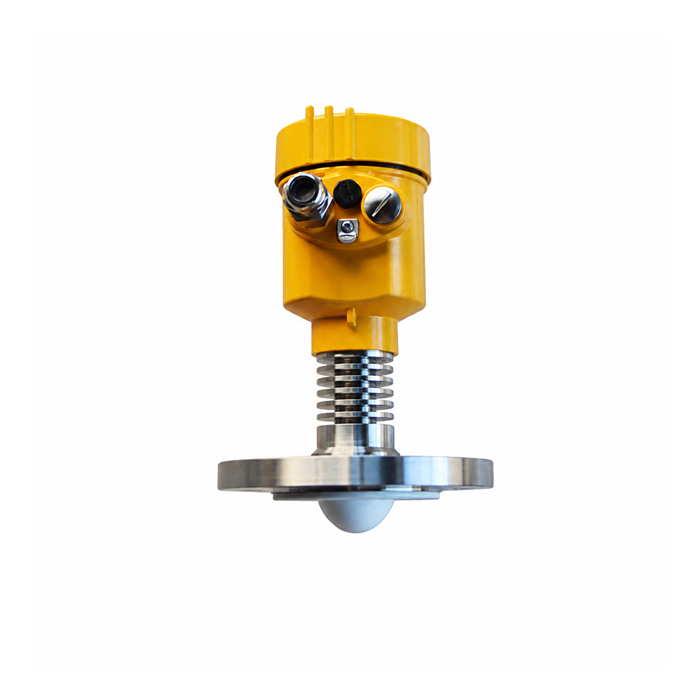
高周波でアンテナを小型化できる理由
同程度のアンテナ開口では、波長が短いとビーム角を小さくできます。逆に、高周波では小さい開口で同程度のビーム幅を得られる場合があります。ただし離隔は実際のアンテナパターンと設置図で決まります。周波数だけではビーム角の仕様になりません。
工業用液位レーダーでは、比較的小さなプロセス接続でも集束した測定ビームを形成し、容器壁、攪拌器、配管などの内構造物を避けて配置しやすくなります。
高いレーダー周波数は自動的に高精度を意味するか
実際の測距性能には、次のような複数の要因が影響します。
- 有効変調帯域幅
- 信号対雑音比
- RFフロントエンドの雑音
- アンテナ設計
- ADC性能
- システム校正
- 対象検出アルゴリズム
80 GHzで動作するレーダーが、すべての60 GHzやそれ以下の周波数の設計より高精度とは限りません。
レーダーは速度と角度をどう測るか
移動対象はドップラー効果を生じさせます。複数のチャープで位相と周波数の変化を比較することで、視線方向速度を推定できます。
角度測定には通常、アレイ状に配置した複数の受信アンテナが必要です。チャンネル間の位相差を比較することで、到来方向を推定できます。
角度分解能は、アレイ開口、チャンネル配置、校正、処理に依存します。液位値が一つ得られるだけでは、角度、視線方向速度、三次元表面形状を測定できるとはいえません。プロジェクトで必要なら、これらの機能を明示的に確認してください。
半導体構成と部品供給
半導体プロセス、チップ型番、長期供給が契約に含まれる場合は、供給者の文書が必要です。変送器の写真や周波数帯からは確認できません。通常の交換計画では、完成品モデル、ハードウェアまたはファームウェア版、承認設定、保守資料を保存してください。
チップ性能とレーダー全体の性能が等しくない理由
レーダーチップは測定システムの一部にすぎません。
最終性能には次も影響します。
- アンテナ設計
- PCBのRF配線設計
- 電源とEMC設計
- 外装とレドームの構造
- 信号処理アルゴリズム
- システム校正
- 設置環境
そのため、類似のRF半導体を使った二つの製品でも、現場性能は大きく異なる場合があります。
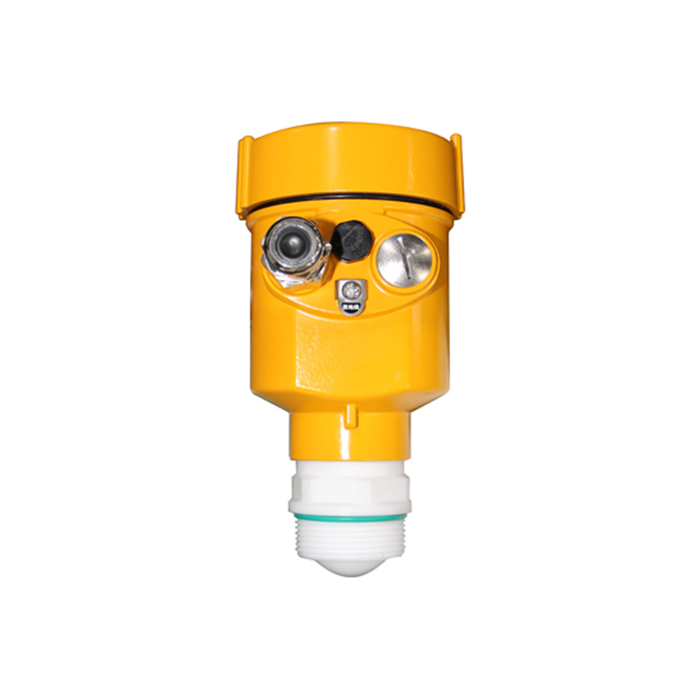
工業用液位レーダーでミリ波チップが重要な理由
FMCW液位計ではRF回路がチャープ生成とエコー受信を担います。回路、アンテナ、処理、校正の組合せ性能は、機器仕様で確認する必要があります。一般的な80 GHz設計の説明から、METRAVONモデルのチャープ帯域幅や半導体構成を推定してはいけません。
現場性能は、RFフロントエンド、アンテナ、ダイナミックレンジ、液位エコー処理の組合せ全体に依存します。
統合担当者に有用な根拠は、可用測定範囲、応答と異常時動作、対応出力、診断情報へのアクセス、明記された誤差の適用条件です。これらが試験可能な機器供給仕様を定めます。内部処理ブロックの一覧だけでは不十分です。
RF構成から変送器仕様へ
| 用語 | 意味 | 購入時の確認 |
|---|---|---|
| 搬送周波数 | 動作帯域の位置 | 実際のアンテナ・モデルデータを入手する |
| チャープ帯域幅 | 理想的な対象分離に寄与する | 精度仕様の代わりにしない |
| RFとADCの性能 | 利用可能なエコー情報に影響する | 必要条件下で機器全体を確認する |
| 表示刻み | 表示される数値の最小ステップ | 桁数が多いほど測定誤差が小さいとは考えない |
| 処理済み出力 | 上位システムへ送る値と状態 | 単位、タイミング、有効性、文書化されたインターフェースを確認する |
距離分解能は、距離が近い対象を区別する能力です。測定精度は規定条件で基準値と一致する度合い、繰返し性は同一条件での繰返し測定に関係します。これらは異なる主張であり、細かな表示刻みだけではどれも証明できません。
フィルタリングを変えたり交換用電子回路を求めたりする前に、完成機器が表面をどう識別するかを評価してください。容器でのレーダー信頼性確認
部品と機器データに関する質問
質問1:レーダーチップの型番で液位変送器の精度を証明できますか?
いいえ。チップ型番では、完成機器のアンテナパターン、プロセス隔離、校正、対象選択の動作は確認できません。変送器全体の仕様を比較し、必要な運転状態で試験します。部品型番が契約要件なら、周波数や外装から推定せず、供給者の明示的な確認を取得してください。
質問2:統合担当者はADCサンプルと処理済み液位値のどちらを要求すべきですか?
受信システムが実際に必要とするものを要求します。PLC制御ループには通常、文書化された工学値と状態が必要です。アルゴリズム開発には、プロセス変送器が公開しない生データや中間データが必要な場合があります。購入前に取得可否、形式、タイミング、サポートを確認してください。RS485出力だけでRFやADCの生データが提供されるわけではありません。
納入データと資料を指定する
機器の注文では、測定値と状態、利用者向け診断、契約で必要な部品・ファームウェア情報の三つの納入物を分けます。受信ハードウェアを選ぶ前や代替品を受け入れる前に、資料不足を解決してください。
完成した液位計には、容器、測定媒体、最接近・最遠表面、ノズル、プロセス限界を提示します。上位システムインターフェースと必要な診断アクセスも添えます。チップ型番、生サンプル、ファームウェア対応が契約要件なら、書面確認のため別項目にしてください。レーダー完成機器の要件を相談する
