


 英語
 中国語
 スペイン語
 ロシア語
 ポルトガル語
 フランス語
 ドイツ語
 インドネシア語
 タイ語
 ベトナム語
 アラビア語
 イタリア語
 トルコ語
 ポーランド語


電池組立用力センサーは、「電池プレス」のような一般名ではなく、判定対象の作業に合わせて選定します。部品の着座、モジュールの圧縮、治具の保持では、必要な力の範囲も、正常サイクルを示す検証資料も異なります。承認された工程要件を先に定義し、その後で力の測り方と位置・時間への対応付けを指定してください。
力の波形で何を判定するか定義する
作業内容と製品仕様を正確に特定します。受入が、指定位置の力、移動区間内のピーク、保持力、その他の妥当性を確認した特徴量のどれで決まるかを明記してください。最大力だけでは、正しい着座と、ストロークの途中で早く詰まった部品を区別できない場合があります。
運転限界は、承認された製品仕様と工程仕様から入手します。センサー定格はセルやモジュールの許容圧縮力ではありません。型番から共通の圧力、力、保持時間、不合格しきい値は決まりません。
工程の測定量が圧力の場合は、負荷面積と接触分布を定義します。総力を公称面積で割ると、明記した仮定下の平均値は得られますが、柔軟または不均一な積層体全体の圧力が一様だとは確認できません。一つの力センサーでは、すべての局所的な圧力集中を個別に特定できません。
電池組立用力センサーの配置が測定対象を決める
アクチュエーター、工具、ガイド、製品、支持部、反力フレームを描きます。提案センサーを通る力の経路と、ストッパー、ガイド摩擦、隣接部品を通る別経路を示してください。大きなガイド摩擦の上流にある変換器は、受入基準が要求する製品接触力ではなく、アクチュエーターの駆動力を示す場合があります。
複数の接触点で荷重を分担する場合、加圧板の剛性と平行度を確認します。総力だけでは各部品への均等配分は証明できません。偏荷重が品質上の問題となる場合、一つの圧縮チャンネルで判断できるとせず、必要な追加検査や測定を特定してください。
定格選定には工具重量と予荷重を含めます。機械設計ではアクチュエーターの最大出力、部品の位置ずれ、ストロークの拘束を評価します。保護ストッパーと駆動制限は、通常の測定力の一部を制御不能に負担することなく、これらの条件に対応するよう設計してください。
MV-LC0172は資料で確認できる範囲内で使う
| MV-LC0172の項目 | 参考仕様 | 組立工程での判断 |
|---|---|---|
| 力の方向 | 圧縮 | 離脱時の引張力が受入要件に含まれる場合は、別の承認された構成を使います。 |
| 記載定格 | 100 / 200 / 500 N; 1 / 2 / 5 / 10 kN | 妥当性を確認した工程範囲と機械荷重評価から、正確な範囲を選びます。 |
| 公称感度 | 1 mV/V | 合否判定に使う力の変化に対し、信号の大きさとノイズを確認します。 |
| 参考励起電圧 | 5 V | 適合するブリッジ信号調整と最終データインターフェースを指定します。 |
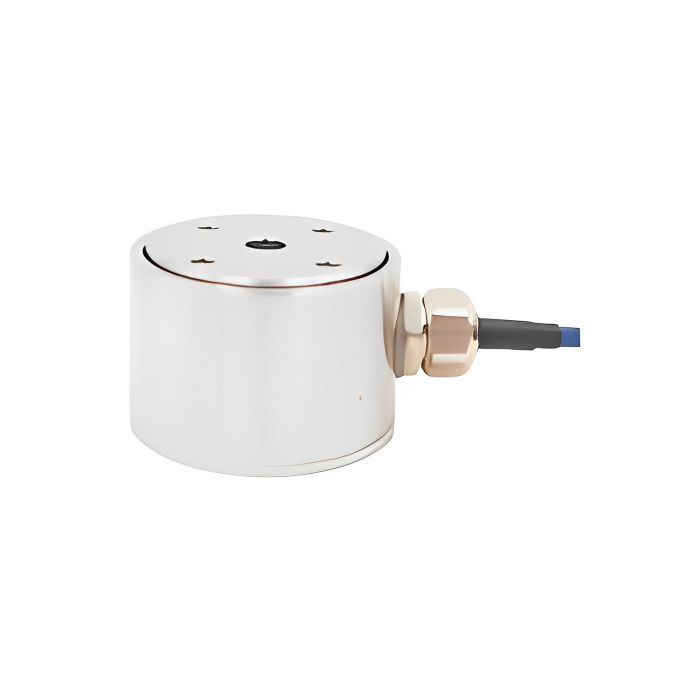
METRAVON MV-LC0172は小型のステンレス製圧縮式センサーです。カタログは、電池工程への適格性、電解液との化学的適合性、静電気管理の区分、特定の生産サイクルでの性能を確認するものではありません。筐体や材質の説明から推定せず、実際にさらされる条件と機械要件を確認してください。
センサー収容部と負荷面を確定する前に図面を求めます。保護部やカバーを別の力の経路にせず、ケーブルの張力緩和と保守アクセスを確保してください。小型力測定治具ガイドでは、センサーが物理的に収まることと、実用的な力信号を識別できることの違いを説明しています。
力、変位、レシピを同期させる
変位をどこで測るか定義します。アクチュエーターの移動には、フレーム、工具、センサーの弾性変形による動きが含まれ、製品の変形とは限りません。受入基準が製品の圧縮や着座までの移動量を指す場合、適切な基準と必要な補正を定めてください。
力と位置のサンプルは、サイクルの同じ部分を表す必要があります。両チャンネルの収集タイミングとフィルター処理を記録します。個々の生測定値が正しくても、遅延が異なると見かけの力・位置関係がずれる場合があります。一般的なサンプリング頻度の推奨値ではなく、受入判定に影響する最速の現象から時間要件を決めます。
サイクル結果にはレシピの改訂、製品仕様、治具識別情報、測定の有効性を添えます。力チャンネルの欠落、飽和、値の更新停止が、気付かれないまま合格につながってはいけません。無効な測定と、工程許容範囲外だが有効な値を、コントローラーと生産記録がどう区別するか確認してください。
不合格の限界値を調整する前に測定の適格性を確認する
最終工具構成で、力測定系を適切な基準と比較します。初期読み値、校正変更、反復結果を保存します。変位基準は別に検証し、その後、承認された工程妥当性確認計画に従い、組み合わせた波形を評価してください。
セルを危険な状態にせず合否判定ロジックを試験するため、適格性を確認した試料部品または承認治具を使います。許容される工具、レシピ、運転状態の変動を含めてください。力の校正だけでは、合否範囲が良品を区別できるとは証明できません。
保持力の波形がドリフトする場合、限界値を変える前に測定基準値と機械温度を比較します。工具の動き、熱膨張、製品自体の応力緩和を別々の原因候補として調べてください。歩留まりを戻すためにしきい値を上げると、測定を導入して検出しようとした変化を隠すおそれがあります。
問い合わせには作業、承認された力の範囲、治具図面、変位基準、サイクルの時間条件、必要な判定特徴量を提示します。環境、コンディショナー、コントローラーの詳細も添えてMETRAVONの問い合わせページから送ります。センサーと電子機器の範囲を、工程の適格性確認や機械の試運転とは区別してください。
生産の受入判定に関する質問
Q1. ピーク力だけで正しく着座したことを確認できますか?
適格性を確認した工程で、ピーク力がその判定に十分と示された場合に限ります。詰まりや早期接触でも、別の位置で似たピークが出ることがあります。ソフトウェアを簡単にするためだけに特徴量を増減せず、その作業に必要な妥当性確認済みの力・位置基準または時間基準を使ってください。
Q2. 加圧工具の交換後は何を再確認しますか?
芯合わせ、接触形状、予荷重、変位基準を見直し、影響する測定と工程の確認を実施します。公称では同じ工具でも、力の経路や波形が変わる場合があります。工具の改訂と試験結果を生産構成とともに保存してください。
まとめ
定義した電池組立作業と承認された工程限界からセンサーを選びます。検出素子に何が伝わるかを確認し、正しい位置基準と力を同期させ、判定ロジックは校正とは別に試験してください。MV-LC0172は圧縮部品として評価できますが、完成した工程が信頼できる品質判定を行うかどうかは工程の検証資料で確認する必要があります。
