


 英語
 中国語
 スペイン語
 ロシア語
 ポルトガル語
 フランス語
 ドイツ語
 インドネシア語
 タイ語
 ベトナム語
 アラビア語
 イタリア語
 トルコ語
 ポーランド語


ロボット手首のセンサーは、ワークとの接触だけを測るわけではありません。工具重量、オフセット、加速度、ケーブルの力も検出素子に加わります。ロボット用力覚センサーは、これらの寄与を分け、コントローラーが結果をどう使うかを定めて選定します。フランジが合い、6つの信号が変化するだけでは、実用的な力制御システムが成立したとはいえません。
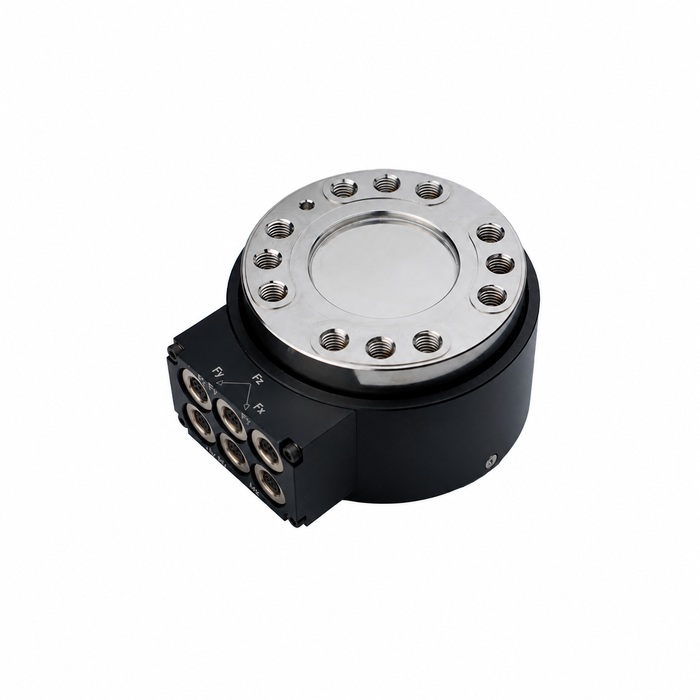
ロボット用力覚センサーは作業内容から選定する
工程の力を記録するのか、接触中の動作を調整するのか、異常接触を検出するのか、保護機能を担うのかを明記します。これらの要件は異なります。記録に使えるセンサーでも、閉ループ力制御に必要な時間特性やコントローラーとの接続が確認されていない場合があります。
接近、接触、作業動作、離脱を説明します。各判定に使う力またはモーメントと、想定する現象の持続時間を特定してください。工具交換、ワークのばらつき、関係するロボット姿勢も含めます。一度静止状態で押すだけで判断せず、範囲選定と作業全体の試験の根拠にします。
工具のオフセットを含めて手首の荷重を検討する
ロボットの可搬荷重評価には、センサー、アダプター、工具、搬送するワークを列挙します。センサー荷重の計算では、検出素子より工具側にある部品を特定してください。それらの重量と加速度により、接触前から力とモーメントが加わる場合があります。
例として、センサー原点から0.20 mの位置に垂直な力100 Nが作用すると、20 N mのモーメントが生じます。これは力と垂直な腕の長さの積であり、推奨する工程荷重ではありません。そのため長いアダプターでは、力が小さくても許容モーメントが制約になる場合があります。
関連する姿勢と動作条件を、ロボット自体の手首の制限と照合します。センサーの過負荷限界とロボットの可搬荷重限界は異なる事項です。センサー追加は取付け全高も変え、到達範囲、ケーブルの動き、治具との隙間に影響する場合があります。センサーやアダプターに衝突保護機能があるとは考えないでください。
MV-LC0241の範囲は組み合わされた仕様一式として読む
METRAVON MV-LC0241の資料には3つの範囲セットがあります。以下は記載された最小セットを一式で示したもので、小さな力での性能を保証するものではありません。
| 成分 | 記載された最小の範囲セット | 提案工具の確認事項 |
|---|---|---|
| Fx / Fy | 2 kN | 横方向の接触荷重と動作荷重を含め、最小実用横力増分を確認します。 |
| Fz | 10 kN | 関連する軸方向予荷重と接触荷重を含めます。微小力を識別できるとは限りません。 |
| Mx / My | 150 N m | 工具の重心と接触点のオフセットから曲げモーメントを計算します。 |
| Mz | 150 N m | ねじる方向の接触と、必要なモーメントの方向を含めます。 |
注文時に、あるセットの軸方向範囲と別のセットのモーメント範囲を混ぜてはいけません。正確な構成に対する許容複合荷重条件、取付け要件、校正情報を入手します。公開範囲表だけでは、すべてのチャンネルが同時に限界まで使えるとは確認できません。
参考公称感度も成分で異なり、Fx/Fyは1.5 mV/V、Fzは1.3、Mx/Myは1.4、Mzは1.2です。資料の励起電圧は10 V AC/DC、最大15 V AC/DCです。実際の納入構成に適合する信号調整を指定してください。6チャンネルに同じゲインを適用してはいけません。
接触制御前に座標と重力補償を立ち上げる
センサー軸を表示し、工具座標系と報告値の原点を特定します。管理された姿勢で既知の荷重を使い、符号を確認してください。座標の回転とモーメント原点の移動は別の操作であり、両方をロボット作業に合わせる必要があります。
一つの姿勢でのゼロ調整は、その姿勢の読み値を差し引く操作です。それだけでは手首の回転に伴う工具重力を補償できません。選んだ補償方法に必要な質量と重心情報を定め、許容される向きの全範囲で無負荷の読み値を検証してください。
工具先端での結果と併せ、過負荷評価のためにセンサー原点の値も保存します。接触点での変換後モーメントが小さくても、実際のセンサーにはオフセットによる大きなモーメントが加わっている場合があります。補償が変えるのは報告データであり、機械的荷重ではありません。
ロボットコントローラーまでのデータ経路を確認する
MV-LC0241の資料にある出力は低レベルのブリッジ信号です。入手できる資料からは、そのまま使えるロボットドライバー、EtherCATインターフェース、コントローラー更新頻度、通信遅延は確認できません。力制御への組込みを決める前に、提案するデータ収集装置とロボットコントローラーについて詳細を求めてください。
チャンネル同期、フィルター、出力単位、有効性ステータス、古いデータや欠落データへの応答を指定します。ロボットが測定値を使う地点で確認してください。公称サンプルレートが高くても、通信やフィルターが許容できない遅延を加えるなら不十分です。
承認された試験手順で立ち上げます。基準荷重と符号を確認し、非接触状態で補償を点検した後、管理された条件で意図した作業を試験します。アダプター図面、校正識別情報、工具特性、コントローラー設定を記録してください。工具、配線・配管束、アダプター、処理ソフトウェアを変更した後は、影響する試験を再実施します。
ロボットへの組込みに関する質問
Q1. 6分力を測れるので、低い接触力を使う組立作業に自動的に適しますか?
いいえ。必要な力の増分を定め、測定系全体の実際の範囲、ノイズ、校正で確認した性能と比較してください。公表された最小範囲セットでも定格は大きめです。6軸測定能力を微小力への感度と解釈せず、作業荷重での検証資料を求めます。
Q2. 出力を安全等級のある衝突検出信号に使えますか?
測定仕様だけを根拠にはできません。保護機能には、独自の文書化された構成、評価、妥当性確認が必要です。意図した保護用途についてシステム全体が承認されていない限り、通常の工程監視とは区別してください。
Q3. 実現可能性の問い合わせには何を提示しますか?
ロボットとコントローラーの識別情報、工具の質量と重心、アダプター図面、作業順序、各軸の荷重、必要な増分と時間要件を送ります。データ収集案も添えてMETRAVONの問い合わせ窓口へ送ってください。多軸センサー選定ガイドでは、組込み前に必要なチャンネルと校正の確認を説明しています。
まとめ
手首荷重、信号品質、コントローラーとの適合性を併せて評価します。MV-LC0241には6つの測定成分の資料がありますが、あらゆるロボットや接触作業に適することを示すものではありません。有用な提案では、正確な範囲セットとデータ収集構成を特定し、未解決の時間特性、取付け、妥当性確認の要件を購入前に明確にします。
