


 Inggris
 Tionghoa
 Spanyol
 Rusia
 Portugis
 Prancis
 Jerman
 Thailand
 Vietnam
 Arab
 Italia
 Turki
 Polandia
 Jepang


Sensor level truk tangki menghasilkan angka muatan yang berguna hanya jika kendaraan rata, cairan telah tenang, dan pembacaan dikaitkan dengan tabel kapasitas tangki. Gerakan, sisa olakan, dan datum serah terima yang tidak ditentukan mengubah nilai alat ukur menjadi angka tanpa jejak audit. Artikel ini menetapkan ketiga kondisi serta contoh pemeriksaan muatan.
Mengapa kemiringan menggugurkan pembacaan alat ukur statis
Sensor level truk tangki mengasumsikan permukaan cairan dan sumbu sensor berada pada satu garis vertikal. Parkirkan kendaraan pada kemiringan 1.5° dan asumsi itu tidak berlaku: permukaan bebas tetap horizontal sementara tangki miring, sehingga jarak terukur tidak lagi sama dengan tinggi vertikal cairan sebenarnya. Kemiringan 2.0° pada tangki berdiameter 2.2 m menggeser volume berbentuk baji cukup besar untuk menggagalkan pemeriksaan serah terima niaga, meskipun tampilan tetap menunjukkan angka yang tampak normal. Kesalahan membesar mengikuti diameter tangki, sehingga kompartemen sempit jauh lebih toleran daripada trailer panjang dengan satu ruang.
Perbaikannya bukan algoritme lebih pintar, melainkan aturan jelas: ambil pembacaan hanya jika indikator kemiringan di kendaraan menunjukkan nilai di bawah batas yang ditentukan, biasanya 1.5°, dan catat batas itu bersama nilainya. Jika kendaraan tidak dapat diratakan, angka alat ukur harus ditandai "indikatif" dan dikecualikan dari perhitungan serah terima sampai koreksi tabel kapasitas diterapkan oleh personel kompeten. Batas yang sama berlaku bagi kepala radar nonkontak dan unit terpasang eksternal, karena keduanya mengukur permukaan miring yang sama. Depot yang melewatkan pemeriksaan kemiringan akan melihat bias berulang yang tampak seperti penyimpangan kalibrasi tetapi sebenarnya akibat kebiasaan parkir.
Bias kemiringan harus dievaluasi menggunakan ofset sensor dan hubungan level-volume khusus tangki. Untuk muatan ilustratif 48 m³, asumsikan kemiringan lokal kurva tabel kapasitas dV/dh = 3.80 m³/m, ofset sensor 3.5 m dari sentroid volume, dan kemiringan kendaraan 1.5°. Estimasi kesalahan tinggi adalah 3.5 × tan 1.5° = 0.092 m. Estimasi lokal orde pertama menghasilkan sekitar 0.35 m³, atau 350 L, kira-kira 0.7 % muatan asumsi. Kemiringan kurva itu merupakan masukan ilustratif, bukan luas ujung lingkaran; gunakan tabel tersertifikasi dan penanganan kemiringan yang disetujui untuk geometri sebenarnya.
Dengan asumsi dV/dh lokal yang sama, alokasi volume 0.1 % pada 48 m³ adalah 0.048 m³ dan setara dengan tinggi sekitar 0.013 m, atau sudut ilustratif arctan(0.013 ÷ 3.5) = 0.21°. Ini bukan spesifikasi parkir universal: verifikasikan kemiringan lokal kurva tabel, posisi sensor, dan metode koreksi yang diizinkan. Pada asumsi pengisian 95 %, ruang kosong adalah 2.4 m³; estimasi bias 0.35 m³ sekitar 15 % dari ruang kosong itu. Nilai alokasi pengisian berlebih secara terpisah dari akurasi serah terima.
Peluruhan olakan: waktu tunggu setelah berhenti
Cairan dalam truk tangki yang sedang melaju tetap bergerak setelah roda berhenti. Sensor level truk tangki yang diminta melapor selama peluruhan itu membaca permukaan berolak yang menimbulkan derau pada sinyal pengukuran; nilai rata-rata selama fase peluruhan dapat berbeda dari level akhir saat cairan diam. Waktu tunggu bergantung pada panjang tangki dan rasio pengisian, bukan merek sensor. Tangki lebih panjang dan sekat kompartemen memperpanjang osilasi, sedangkan sekat tengah mempersingkatnya, sehingga satu penundaan tetap hanya sesuai untuk satu geometri tangki.
| Rasio pengisian tangki | Waktu peluruhan olakan pada 15 °C | Kondisi pembacaan stabil |
|---|---|---|
| 20–40 % | 3 min | Riak permukaan < 5 mm |
| 40–70 % | 4 min | Riak permukaan < 5 mm |
| 70–95 % | 5 min | Riak permukaan < 8 mm |
| Saat bergerak | tidak berlaku | Pembacaan ditandai tidak valid |
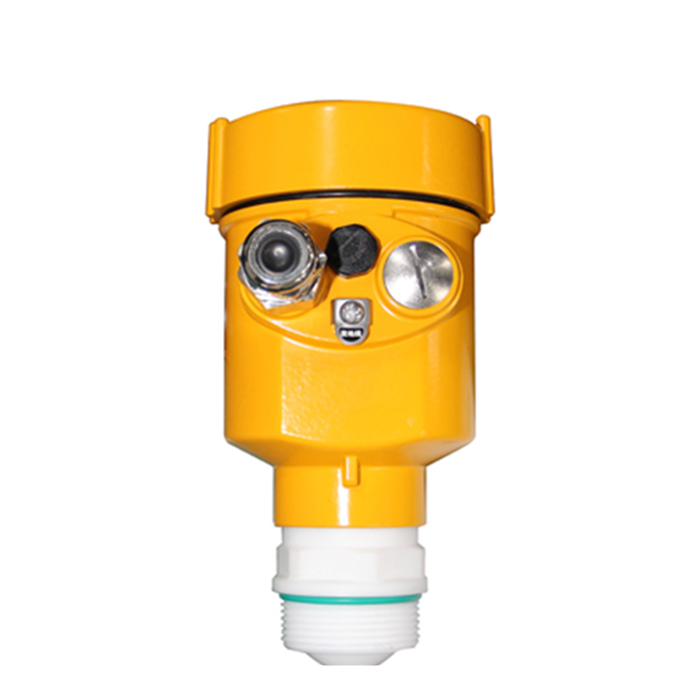
Waktu tunggu merupakan nilai referensi tipikal untuk truk tangki jalan raya bersekat; konfirmasikan terhadap panjang tangki sebenarnya dan riak yang diamati pada muatan komisioning pertama.
Datum serah terima dan tabel kapasitas tangki
Selanjutnya pertimbangkan kompartemen lebih kecil, panjang 2 m dengan diameter 2.20 m. Pembacaan yang penting di tempat pemuatan adalah volume, bukan tinggi, sehingga alat ukur harus dicocokkan dengan tabel kapasitas tangki tersertifikasi sebelum menjadi bukti. Contoh di bawah bersifat ilustratif, berdasarkan nilai lokasi yang diasumsikan, dan bukan data pengukuran METRAVON. Contoh memisahkan angka alat ukur dari muatan yang dibukukan. Perhatikan bahwa luas silinder sederhana hanya merupakan pemeriksaan silang; tabel tersertifikasi sudah memperhitungkan kelengkungan ujung, lubang akses, dan struktur internal permanen yang diabaikan rumus sederhana.
Nilai lokasi yang diasumsikan:
- Diameter dalam tangki, D = 2.20 m (luas nominal ujung lingkaran A_end = 3.80 m²; ini bukan luas permukaan bebas horizontal yang digunakan untuk kenaikan level)
- Posisi sensor: pertengahan panjang kompartemen (ofset dari pusat geometris ≈ 0)
- Pembacaan alat ukur saat kosong (sebelum pemuatan), L₀ = 0.02 m
- Pembacaan alat ukur setelah dimuat, L₁ = 1.46 m
- Volume tabel kapasitas pada 1.46 m = 5.51 m³
- Kemiringan saat pembacaan = 1.0° (dalam batas)
Perhitungan:
- Tinggi muatan menurut alat ukur = L₁ − L₀ = 1.44 m
- Jalan pintas yang tidak valid: A_end × 1.44 m = 3.80 × 1.44 = 5.47 m³. Ini bukan konversi level-volume yang valid untuk kompartemen horizontal.
- Untuk volume serah terima, gunakan V(1.46 m) − V(0.02 m) dari tabel kapasitas tersertifikasi yang sama. Pernyataan V(1.46 m) = 5.51 m³ tidak cukup tanpa volume tabel sebelum pemuatan; selisih aritmetis 0.04 m³ di atas bukan kesalahan serah terima yang telah divalidasi.
- Batas: jika kemiringan saat pembacaan melebihi 1.5°, konversi A × tinggi tidak valid dan muatan harus ditimbang ulang atau dibaca ulang dalam keadaan rata.
Menandai pembacaan selama perjalanan sebagai tidak valid
Sensor level truk tangki yang mencatat terus-menerus selama perjalanan menghasilkan rangkaian angka yang tampak menunjukkan persediaan, padahal bukan. Getaran jalan serta kemiringan saat berbelok dan mengerem membuat setiap sampel selama kendaraan bergerak terus berubah mengikuti gerak kendaraan. Karena itu, data harus memiliki bit status yang menandainya "dalam perjalanan, bukan untuk rekonsiliasi". Hanya pembacaan saat parkir, cairan tenang, dan kendaraan rata pada setiap ujung perjalanan yang masuk catatan serah terima.
Disiplin ini penting karena log campuran diam-diam merata-ratakan sampel bergerak yang tidak valid dengan sampel berhenti yang valid, dan rata-ratanya menyimpang ke total keliru. Beri status pada pengendali, simpan bersama stempel waktu, dan tolak setiap sampel yang diambil ketika kecepatan melebihi 2 km/h atau kemiringan melebihi 1.5° saat pembukuan ditutup di depot. Jejak audit yang jelas juga melindungi pengangkut: jika kekurangan kiriman kemudian diperselisihkan, blok dalam perjalanan yang diberi tanda membuktikan angka pembukuan berasal dari pembacaan saat parkir, bukan tebakan di jalan.
Kapan sensor tidak boleh dipercaya
Ada kasus ketika sensor level truk tangki harus sepenuhnya diabaikan untuk tujuan serah terima. Pembacaan saat kendaraan bergerak, atau dalam jendela peluruhan olakan setelah berhenti mendadak, bukan bukti muatan. Tangki yang lapisan internalnya telah diganti sejak tabel kapasitas disertifikasi tidak lagi sesuai dengan tabel itu, sehingga hubungan alat ukur-volume terputus sampai dikalibrasi ulang.
Level dalam jarak 0.3 m dari antena (hampir penuh), atau permukaan yang hilang akibat busa tebal, juga menghasilkan angka tanpa makna fisik. Dalam kondisi ini, gunakan tiket jembatan timbang atau pengukuran celup manual, dan tandai nilai sensor hanya sebagai indikatif, bukan dibukukan sebagai kuantitas terukur. Suhu juga penting: produk yang dimuat panas dan diukur dingin berubah densitas, sehingga catat suhu bersama pembacaan ketika tabel kapasitas dikoreksi volumenya ke referensi seperti 15 °C.
Kumpulan catatan pemuatan dan pembongkaran
Serah terima dapat dipertanggungjawabkan hanya jika setiap tahap didokumentasikan dengan bidang yang sama. Kumpulan di bawah merupakan minimum yang perlu disimpan depot untuk pemasangan sensor level truk tangki; berlaku bagi kepala radar nonkontak maupun unit terpasang eksternal.
| Bidang catatan | Sumber | Aturan penerimaan |
|---|---|---|
| Pembacaan sebelum pemuatan, m | Sensor pada kemiringan < 1.5° | Sesuai pembacaan terakhir setelah pembongkaran dalam 0.02 m |
| Pembacaan setelah pemuatan, m | Sensor pada kemiringan < 1.5° | Waktu tunggu olakan selesai |
| Revisi tabel kapasitas | Sertifikat tangki | Sesuai tangki fisik |
| Kemiringan saat pembacaan | Indikator di kendaraan | ≤ 1.5° |
| Penanda gerakan | Log pengendali | hanya "parkir" |
Simpan nomor revisi tabel kapasitas bersama pembacaan; nilai alat ukur tanpa referensi tabelnya tidak dapat diaudit kemudian jika tangki dilapisi ulang.
Pertanyaan umum
P1. Bolehkah saya membaca level saat truk tangki bergerak?
Tidak, untuk kuantitas apa pun yang ingin Anda bukukan. Kemiringan jalan dan olakan membuat kesalahan pembacaan bergerak melebihi toleransi serah terima, sehingga pengendali harus menandai setiap sampel saat bergerak sebagai tidak valid. Gunakan pembacaan saat parkir dan cairan tenang setelah waktu tunggu peluruhan, serta tolak sampel yang dicatat di atas 2 km/h.
P2. Berapa lama saya harus menunggu setelah berhenti sebelum membaca?
Bergantung pada rasio pengisian: sekitar 3 min di bawah 40 % penuh, 4 min dekat pertengahan, dan 5 min di atas 70 % penuh, dinilai dari riak permukaan di bawah 5–8 mm. Ini nilai tipikal truk tangki bersekat yang perlu dikonfirmasi pada muatan pertama. Pembacaan lebih awal membukukan rata-rata olakan yang kemudian mengendap ke level sebenarnya berbeda.
P3. Mengapa tinggi alat ukur tidak cocok dengan volume tabel kapasitas?
Tinggi dan volume dihubungkan oleh tabel kapasitas tersertifikasi. Untuk kompartemen horizontal, luas ujung lingkaran dikalikan kenaikan tinggi vertikal bukan rumus volume yang valid. Peroleh volume tabel sebelum dan sesudah pemuatan lalu kurangkan; nilai setelah pemuatan 5.51 m³ saja tidak menetapkan muatan bersih.
P4. Berapa sudut kemiringan yang membuat pembacaan tidak dapat digunakan?
Setiap nilai di atas 1.5° saat pembacaan, karena permukaan bebas dan sumbu tangki kemudian menyimpang cukup jauh untuk menggeser volume baji melampaui toleransi alat ukur normal. Jaga kendaraan di tanah rata, baca indikator kemiringan, dan ratakan atau baca ulang jika batas terlampaui.
P5. Apakah sensor terpasang eksternal menghindari masalah gerakan?
Tidak; unit terpasang eksternal tetap mengukur permukaan miring dan berolak yang sama, hanya menghindari nosel tangki. Aturan gerakan dan olakan berlaku sama. Keuntungannya adalah tanpa penetrasi tangki, bukan kebal terhadap sudut parkir atau waktu peluruhan, sehingga terapkan waktu tunggu dan batas kemiringan yang sama.
P6. Bagaimana jika tangki dilapisi ulang setelah tabel kapasitas diterbitkan?
Hubungan alat ukur-volume terputus dan tidak boleh digunakan untuk serah terima sampai tabel disertifikasi ulang. Lapisan internal baru mengubah volume kosong yang diasumsikan tabel. Bukukan berat dari jembatan timbang atau pengukuran celup manual sampai revisi tabel kapasitas baru diarsipkan bersama pembacaan.
RINGKASAN
Sensor level truk tangki menjadi bukti serah terima hanya jika pembacaan saat parkir dan cairan tenang memenuhi kriteria kemiringan yang disetujui serta dicocokkan dengan tabel kapasitas tersertifikasi. Tentukan muatan bersih dari selisih volume tabel sebelum dan sesudah pemuatan, dengan koreksi kemiringan dan suhu yang disetujui jika ada. Tandai sampel saat bergerak sebagai tidak valid untuk rekonsiliasi agar tidak masuk buku muatan.
Diskusikan aplikasi ini dengan insinyur METRAVON
Saat merencanakan pemasangan tangki bergerak, kirimkan diameter tangki, rentang pengisian, dan apakah tangki telah dilapisi ulang sejak sertifikat kapasitasnya. Insinyur kami akan menetapkan batas kemiringan dan olakan serta menunjukkan cara menandai sampel selama perjalanan agar pembukuan Anda tetap dapat diaudit.
