


 Inggris
 Tionghoa
 Spanyol
 Rusia
 Portugis
 Prancis
 Jerman
 Thailand
 Vietnam
 Arab
 Italia
 Turki
 Polandia
 Jepang


Pada metode saluran terbuka ini, sensor tidak mengukur debit secara langsung. Pembacaan muka air atau tinggi tekan pada ambang atau flume diubah menjadi debit menggunakan hubungan pangkat, yang memperbesar kesalahan tinggi tekan sesuai eksponennya. Dengan telemetri berinterval tetap dan penyimpanan selama gangguan, kesalahan yang sama juga mendistorsi volume akumulasi. Artikel ini menghitung kedua pengaruh dan menentukan akurasi sensor serta interval pencuplikan yang dibutuhkan.
Mengapa Debit Saluran Terbuka Dimulai dari Pembacaan Muka Air
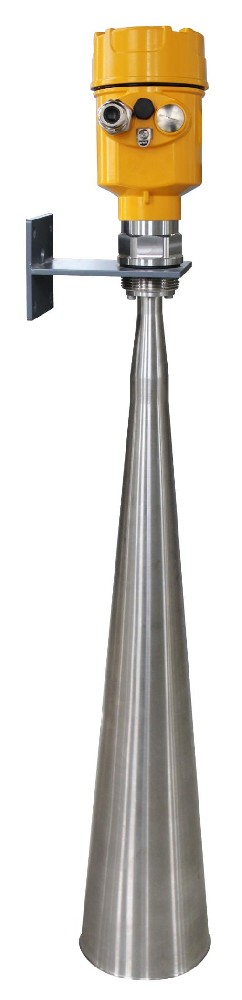
Ambang atau flume membatasi saluran sehingga debit menjadi fungsi tunggal tinggi tekan hulu yang diukur dari mercu atau leher flume. Sensor melaporkan level air, bukan debit; persamaan debit tersendiri melakukan konversi. Sensor radar cocok karena mengukur dari atas tanpa kontak atau sumur penenang, dengan jangkauan tipikal hingga 70 m, dan tidak terhambat lumpur, gulma, serta sampah terapung yang mengganggu metode kontak. Namun, hubungan debit ditentukan bangunan sipil: ambang persegi panjang, takik V, dan flume Parshall masing-masing memiliki koefisien serta eksponen sendiri. Hubungan inilah yang menentukan kebutuhan akurasi, bukan katalog sensor, sebab kesalahan tinggi tekan akan diperbesar.
Hubungan debit hanya berlaku dalam batas hidraulis bangunan. Flume Parshall tidak lagi berfungsi sebagai satu penampang kontrol ketika perendaman melebihi sekitar 60 %. Ambang tajam memerlukan tirai aliran terjun berventilasi, tinggi tekan minimal 0.03 m, dan rasio tinggi tekan terhadap tinggi mercu di bawah sekitar 0.4. Di luar batas itu, koefisien tabel tidak berlaku dan debit dapat salah 10–30 % meskipun pembacaan level sempurna. Endapan sedimen di bagian pendekat juga membiaskan tinggi tekan.
Eksponen yang Mengubah Kesalahan Tinggi Tekan Menjadi Kesalahan Debit
Untuk ambang tajam persegi panjang, debit mengikuti Q = C · L · H^1.5. H adalah tinggi tekan di atas mercu, L panjang mercu, dan C koefisien mendekati 1.84 dalam satuan SI. Eksponen 1.5 berarti kesalahan relatif H menghasilkan kesalahan relatif Q sebesar 1.5 kalinya. Eksponen flume sekitar 1.6 hingga 2.0 memperbesar lebih jauh. Tabel merupakan contoh hubungan debit suatu lokasi dari dimensi asumsi, perhitungan ilustratif berdasarkan nilai lokasi asumsi, bukan kurva lapangan terkalibrasi.
| Tinggi tekan H (m) | Q = 1.84 × 1.0 × H^1.5 (m³/s), L = 1.0 m | Catatan |
|---|---|---|
| 0.100 | 0.0582 | Debit rendah |
| 0.200 | 0.1646 | Debit menengah |
| 0.300 | 0.3023 | |
| 0.400 | 0.4655 | Debit tinggi |
| 0.500 | 0.6505 | Mendekati kapasitas |
Hubungannya curam: dari 0.20 m ke 0.50 m, tinggi tekan meningkat 2.5 kali tetapi debit hampir empat kali, yaitu 3.95×. Karena itulah akurasi tinggi tekan mendominasi keseluruhan pengukuran.
Contoh Penguatan Kesalahan Tinggi Tekan
Ambil titik debit menengah H = 0.200 m, dengan Q = 0.1646 m³/s. Asumsikan ketidakpastian tinggi tekan sensor ±0.005 m, yaitu kesalahan H sebesar 2.5 %. Pada H = 0.205 m, Q = 1.84 · 0.205^1.5 = 0.1709 m³/s, naik +3.8 %. Pada H = 0.195 m, Q = 0.1584 m³/s, turun −3.8 %. Masukan (tinggi tekan ±0.005 m) → konversi (hubungan pangkat, n = 1.5) → hasil (debit ±3.8 %). Kondisi pembatas: ±0.005 m yang sama pada H = 0.100 m menjadi kesalahan tinggi tekan ±5.0 % dan debit sekitar ±7.5 %. Pada debit rendah, kesalahan absolut yang sama menjadi bagian lebih besar dari tinggi tekan. Kebutuhan debit ±5 % pada tinggi tekan 0.2 m mengizinkan ketidakpastian sekitar ±0.007 m; jika ±5 % harus berlaku sampai 0.1 m, batasnya ±0.003 m. Resolusi saja tidak membuktikan akurasi itu.
Kesalahan tinggi tekan independen digabungkan secara kuadratur. Pada H = 0.200 m, sensor ±3 mm, datum ±2 mm, dan riak ±2 mm menghasilkan akar jumlah kuadrat 4.1 mm, atau 2.1 % tinggi tekan, yang menjadi 3.1 % debit pada n = 1.5. Masukan (tiga komponen ±mm) → konversi (akar jumlah kuadrat, lalu hubungan pangkat) → hasil (debit ±3.1 %). Batas: datum yang terlalu rendah 10 mm mendominasi kontribusi lain dan harus dikoreksi melalui survei.
Interval Pencuplikan dan Puncak yang Dapat Terlewat
Sensor mencuplik pada interval tetap sehingga kenaikan cepat dapat terjadi di antara dua sampel. Asumsikan badai menaikkan tinggi tekan secara linier dari 0.20 m ke 0.55 m dalam 12 menit, dengan puncak pada t = 12 min. Interval 5 menit menangkap 0.20 m pada t = 0, 0.346 m pada t = 5, dan 0.492 m pada t = 10. Tidak ada sampel tepat di puncak 0.55 m sehingga 0.058 m terlewat. Kekurangan debit puncak sekitar 1.84 × 1.0 × (0.55^1.5 − 0.492^1.5) ≈ 0.12 m³/s. Masukan (laju naik ≈ 0.029 m/min) → konversi (interval × laju) → hasil (tinggi tekan terlewat). Batas: toleransi 0.005 m memerlukan interval di bawah sekitar 0.17 min, kira-kira 10 s, yang membutuhkan RTU atau pencatat cepat. Pemindaian 1 menit cukup untuk irigasi yang berubah lambat, tetapi tidak untuk banjir bandang.
Kesalahan Totalisasi akibat Sampel Hilang atau Terlambat
Volume akumulasi adalah integral debit terhadap waktu. Celah data atau nilai tahan yang salah selama gangguan membiaskan total. Dalam satu jam dengan rata-rata Q sebenarnya 0.150 m³/s, volume adalah 540 m³. Rata-rata 50 min di luar celah adalah 0.155 m³/s, sehingga rata-rata satu jam tetap 0.150. Jika gangguan telemetri 10 menit terjadi dan pencatat menahan nilai valid terakhir 0.120 m³/s, volume dilaporkan (3000 s · 0.155) + (600 s · 0.120) = 537 m³, kesalahan −0.6 %. Jika celah diisi nol, total menjadi 465 m³, kesalahan −13.9 %. Masukan (durasi celah dan perilaku penahanan) → konversi (jumlah Q · Δt) → hasil (bias volume). Batas: kesalahan meningkat bersama durasi celah dan selisih nilai tahan terhadap debit nyata. Tetapkan penyimpanan lalu pengiriman ulang beserta penahanan atau ekstrapolasi linier yang sesuai dalam uji penerimaan.
Celah Telemetri, Buffer, dan Urutan Waktu Setelah Gangguan
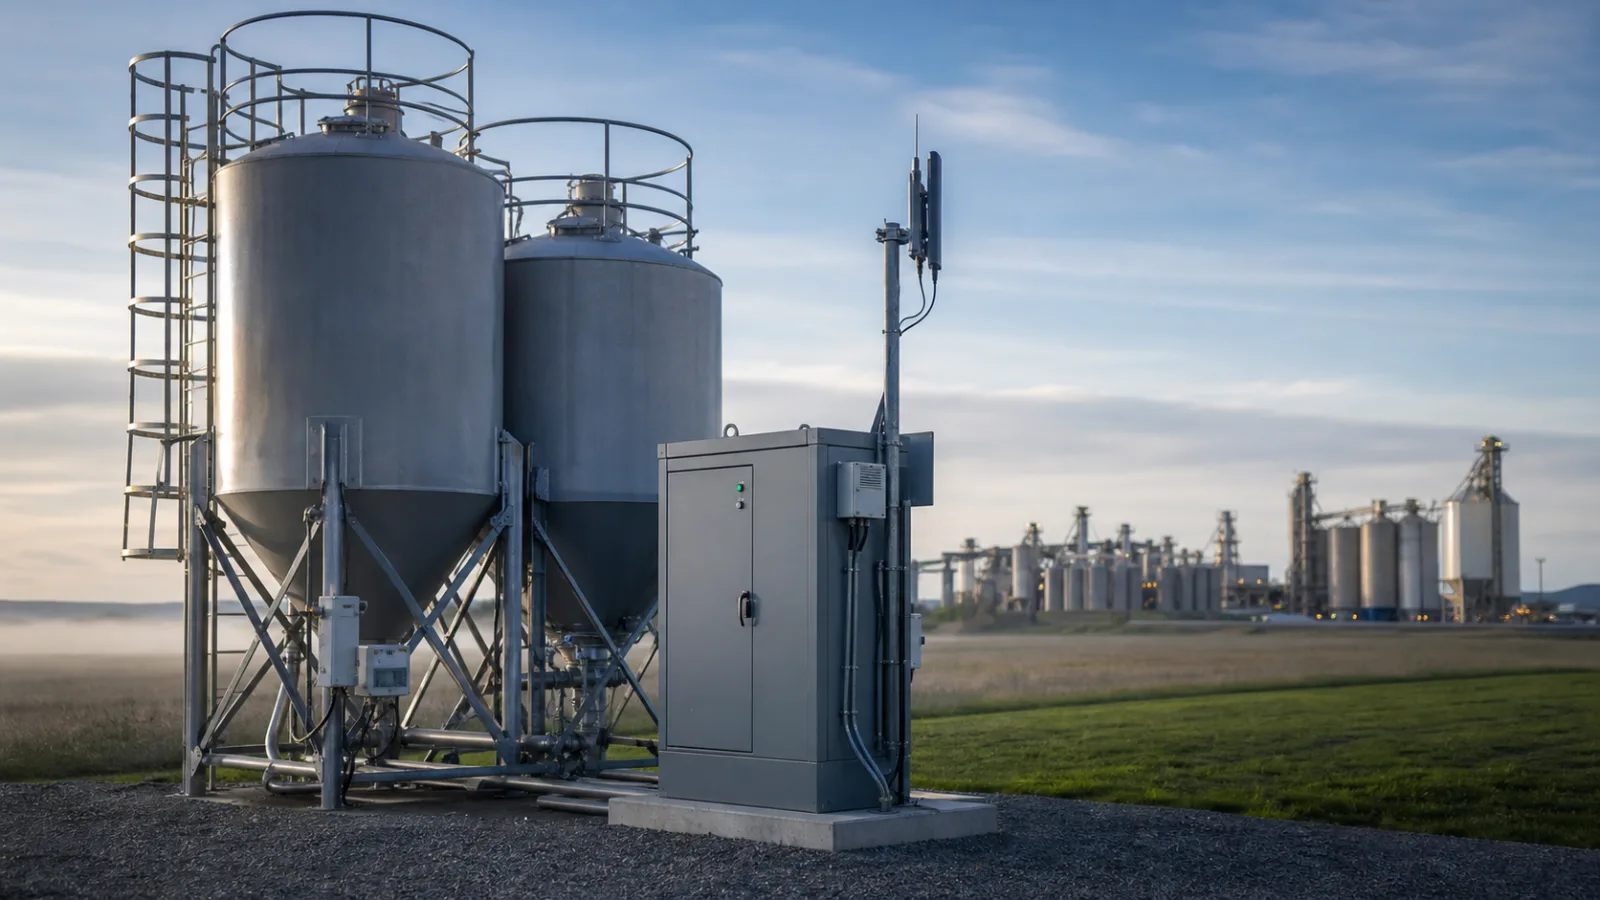
RTU level air mengumpulkan tinggi tekan lalu mengirim ke pusat melalui 4G, LoRa, atau satelit. Saat jaringan terputus, sampel harus disimpan lokal dengan cap waktu benar. Hindari sampel yang tiba tidak berurutan setelah pemulihan karena merusak totalisasi pusat. RTU yang baik memberi cap waktu saat akuisisi, menyediakan buffer untuk gangguan maksimum yang diperkirakan, misalnya 24 h pada pencatatan 1 menit, dan mengirim ulang sesuai urutan setelah tersambung. Ukuran baterai harus mencukupi tiga hari tanpa matahari agar interval tidak diperpanjang untuk menghemat daya, yang akan mengembalikan kesalahan puncak. Uji penerimaan harus mensimulasikan gangguan dengan profil muka air diketahui dan memastikan data ulang merekonstruksi volume dalam toleransi. Jika bangunan sipil bermasalah—mercu belum dikalibrasi, leher kotor, atau saluran tidak teratur tanpa satu penampang kontrol—akurasi sensor dan laju pencatatan tidak menyelamatkan debit. Tolak metode sampai bangunan diperbaiki dan hubungan debit ditetapkan ulang.
Pertanyaan Umum
P1. Mengapa kesalahan tinggi tekan kecil sangat memengaruhi debit?
Karena debit mengikuti hubungan pangkat tinggi tekan, biasanya Q sebanding H^1.5 pada ambang. Kesalahan relatif tinggi tekan menjadi 1.5 kali pada debit. Kesalahan ±2.5 % menghasilkan sekitar ±3.8 % debit pada ambang persegi panjang. Pada tinggi tekan rendah, kesalahan absolut yang sama menjadi bagian lebih besar sehingga pengaruhnya lebih buruk dekat mercu.
P2. Akurasi sensor berapa yang diperlukan?
Tentukan dari toleransi debit dan eksponen, bukan katalog. Untuk debit ±5 % pada rentang menengah dengan n = 1.5, akurasi tinggi tekan mendekati ±0.007 m pada 0.2 m, atau ±0.003 m jika syarat sama berlaku hingga 0.1 m. Sensor radar dengan resolusi jauh lebih kecil dari nilai itu, dipasang bebas dari pancaran hilir, lazim digunakan untuk membaca muka air.
P3. Bagaimana interval pencuplikan memengaruhi puncak terukur?
Kenaikan cepat dapat melewati sela sampel. Interval 5 menit mungkin melewatkan puncak banjir bandang yang tertangkap pencatat 1 menit atau lebih cepat. Jika laju naik dikalikan interval melampaui toleransi tinggi tekan, pendekkan interval atau terima pelaporan puncak yang lebih rendah dan dokumentasikan dalam catatan kualitas data.
P4. Apa yang terjadi pada volume total saat telemetri terputus?
Jika nilai valid terakhir ditahan, kesalahan volume kecil dan bertambah menurut durasi celah; jika diisi nol, kesalahan dapat melebihi 10 %. Solusinya buffer dengan pengiriman ulang, cap waktu benar, dan perilaku penahanan atau ekstrapolasi yang ditentukan serta diverifikasi saat penerimaan.
P5. Apakah ambang atau sensor yang menentukan akurasi?
Hubungan debit bangunan sipil yang menentukan. Koefisien dan eksponen ambang atau flume mengubah kesalahan tinggi tekan menjadi kesalahan debit; bangunan salah ukuran atau kotor mendominasi ketidakpastian. Verifikasi dimensi dan bersihkan mercu dari sampah sebelum menyalahkan sensor atas variasi debit.
P6. Apakah tenaga surya andal untuk stasiun tanpa operator?
Ya, bila dirancang untuk kondisi terburuk. Sediakan daya untuk tiga hari mendung berturut-turut sesuai lintang lokasi; tentukan panel dan baterai menurut beban pencatat serta modem. Pastikan pengontrol pengisian mempertahankan operasi RTU selama periode tanpa matahari terpanjang. Baterai terlalu kecil lazim menyebabkan celah data saat badai beberapa hari.
RINGKASAN
Metode saluran terbuka mengubah tinggi tekan melalui hubungan pangkat. Pada contoh ambang, kesalahan ±0.005 m pada rentang menengah menjadi ±3.8 % debit, sedangkan gangguan 10 menit yang diisi nol menurunkan volume per jam 13.9 %. Kirim jenis bangunan, dimensi mercu, dan toleransi debit. Insinyur kami akan menentukan akurasi sensor tinggi tekan dan interval RTU untuk lokasi Anda.
Diskusikan aplikasi ini dengan insinyur METRAVON
Saat menentukan stasiun ambang atau flume, kirim gambar bangunan, rentang tinggi tekan yang diperkirakan, dan toleransi debit untuk laporan Anda. Insinyur kami akan menghitung akurasi sensor dan interval pencatatan agar debit serta volume total tetap dalam batas.
