


 Inggris
 Tionghoa
 Spanyol
 Rusia
 Portugis
 Prancis
 Jerman
 Thailand
 Vietnam
 Arab
 Italia
 Turki
 Polandia
 Jepang


Transmiter level radar keluar dari pabrik dengan akurasi lembar data beberapa milimeter. Namun, yang menentukan penerimaan hasil pengukuran persediaan tangki adalah kesalahan yang terakumulasi setelah instrumen dipasang, dihubungkan kabelnya, dan diskalakan. Akurasi pengukuran level radar pada sistem terpasang merupakan gabungan beberapa kontribusi independen; angka pada lembar data hanya salah satunya. Menganggap nilai lembar data sebagai akurasi sistem yang diserahkan merupakan penyebab paling umum perselisihan pembacaan saat serah terima.
Mengapa Akurasi Lembar Data Hanya Satu Komponen
Akurasi referensi menjelaskan kesalahan pengukuran yang dinyatakan untuk instrumen pada kondisi referensi yang ditentukan. Resolusi menjelaskan perubahan terkecil yang dapat dibedakan atau ditampilkan. Keduanya merupakan spesifikasi berbeda. Kinerja setelah pemasangan juga bergantung pada bidang referensi, keselarasan, lintasan gas, dan sistem penerima. Daftarkan setiap kontribusi secara terpisah, koreksi offset yang diketahui, dan nilai korelasinya sebelum menggabungkan komponen ketidakpastian.
Sebelum komisioning, catat setiap kontribusi sebagai komponen tersendiri agar batas penerimaan disepakati secara tertulis sebelum tangki diisi. Dengan demikian, harapan samar seperti “sekitar 5 mm” menjadi angka yang dapat dipertanggungjawabkan dan diuji oleh pemasang maupun operator menggunakan daftar yang sama. Cara ini juga memperlihatkan komponen yang menghabiskan margin, yang lebih penting daripada angka utama dalam brosur.
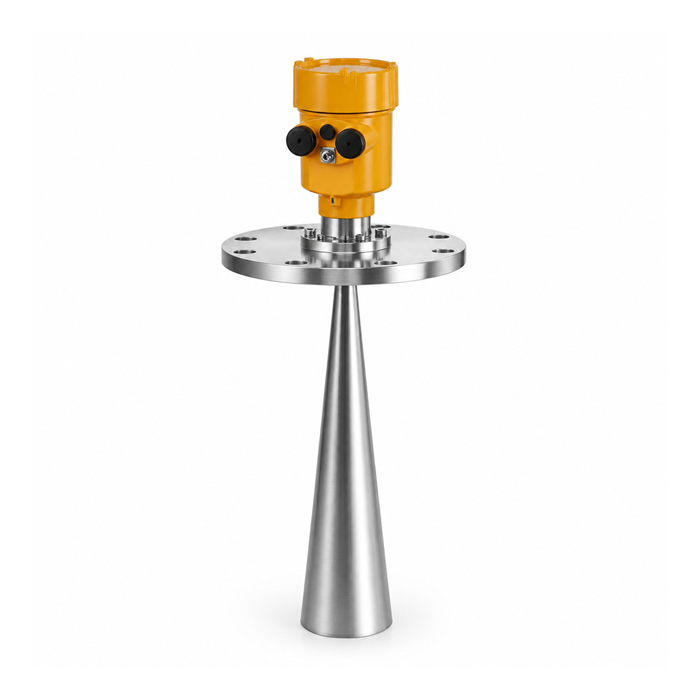
Komponen Kesalahan yang Terakumulasi pada Loop Radar Terpasang
Tabel berikut merinci kontribusi tipikal dalam anggaran akurasi pengukuran level radar terpasang. Besarnya merupakan nilai referensi teknik tipikal untuk rentang level cairan 12 m dan harus dikonfirmasi terhadap lembar data terkini serta pelat nama sebelum digunakan. Kolom kondisi menjelaskan kapan setiap komponen membesar atau mengecil.
| Komponen kesalahan | Besaran tipikal | Kondisi yang mengubahnya |
|---|---|---|
| Offset referensi / datum | ±3 mm | Hanya sisa ketidakpastian setelah jarak tambahan pemasangan diukur dan dikoreksi dalam penskalaan |
| Kemiringan pemasangan | ±7 mm pada 12 m | Berkas menyimpang 2° dari vertikal; kesalahan = R(1/cos θ − 1) |
| Pergeseran akibat permitivitas uap | ±12 mm pada 12 m | Uap pada tekanan manometrik 2 bar, n ≈ 1.001 |
| Drift suhu | ±7.2 mm pada 12 m | Perubahan suhu rumah instrumen 30 °C, misalnya dari 20 °C ke 50 °C |
| Interpolasi tabel kapasitas tangki | ±2 mm pada 12 m | Jarak antar titik tabel lebih besar dari 100 mm |
| Resolusi penskalaan PLC | ±0.2 mm pada 12 m | Konversi 16-bit pada rentang 0–12 m |
| Nilai referensi lembar data | ±5 mm | Sesuai pernyataan produsen |
Nilai di atas merupakan referensi teknik ilustratif untuk contoh perhitungan. Konfirmasikan masing-masing terhadap lembar data produk terkini dan pelat nama instrumen terpasang sebelum menyatakan batas penerimaan.
Pengaruh Pemasangan, Kemiringan, dan Pergeseran Referensi dalam Anggaran
Offset referensi mulai terbentuk saat flensa terpasang pada dudukannya. Transmiter mengukur jarak dari bidang referensi antenanya sendiri, yang jarang sama dengan titik “kosong” pada gambar instalasi. Jarak tambahan pemasangan pada sumur penenang sebesar 0.3 m atau adaptor 50 mm mengubah titik nol tanpa mengubah sensor. Kontribusi ini merupakan offset tetap, bukan derau acak: ukur sekali dengan pita ukur lalu koreksi dalam penskalaan. Yang tetap masuk dalam anggaran hanyalah ketidakpastian sisa pengukuran tersebut, beberapa milimeter, bukan 300 mm itu sendiri.
Kemiringan merupakan komponen geometris. Berkas yang tidak selaras dapat menurunkan akurasi pengukuran level radar lebih besar daripada kesalahan sensor itu sendiri. Berkas radar yang menyimpang 2° dari vertikal masih menghasilkan gema kuat, tetapi tambahan panjang lintasan pada jarak 10 m menimbulkan penyimpangan level semu sekitar 6 mm, dan sekitar 12 mm pada 20 m. Pada rentang 12 m yang digunakan di sini, nilainya 7 mm. Karena kontribusi ini meningkat secara linier terhadap jarak dan kira-kira sebanding dengan kuadrat sudut kemiringan pada sudut kecil, pemeriksaan keselarasan harus masuk dalam anggaran, bukan hanya catatan komisioning. Flensa universal atau acuan vertikal yang telah diverifikasi menghilangkan sebagian besar kontribusi ini sebelum diperhitungkan; penghematan terbesar diperoleh pada bejana tertinggi dalam instalasi.
Permitivitas Uap dan Drift Suhu sebagai Kontribusi Tambahan
Gas di atas cairan tidak selalu berupa udara. Pada layanan bertekanan atau kriogenik, permitivitas uap melebihi 1.0 sehingga pulsa radar merambat sedikit lebih lambat daripada di vakum. Pada lintasan 12 m, indeks bias uap 1.001 menambah kesalahan jarak sebesar 12 mm jika diabaikan, karena kesalahan sama dengan panjang lintasan dikalikan (n − 1). Kesalahan meningkat bersama panjang lintasan dan tekanan: pada tekanan manometrik 2 bar, indeks bias nitrogen atau uap hidrokarbon mendekati 1.001; pada 10 bar, nilainya mendekati 1.005 sehingga kesalahan pada rentang 12 m yang sama menjadi 60 mm. Kontribusi ini paling sering terlewat ketika tangki yang terbaca benar pada tekanan atmosfer mulai menyimpang setelah diberi tekanan, sebab sensornya sendiri tidak berubah.
Drift suhu merupakan kontribusi yang berubah lambat. Sebagian besar elektronika radar telah dikompensasi, tetapi drift sisa masih berkisar 0.02% dari rentang per perubahan suhu rumah instrumen 10 °C. Dengan perubahan suhu rumah 30 °C pada rentang 12 m, nilainya sekitar 7 mm. Angka ini kecil pada satu pembacaan, tetapi nyata pada kawasan tangki dengan puluhan instrumen yang menerima paparan matahari berbeda. Catat suhu rumah instrumen saat uji penerimaan agar kontribusi ini dapat ditinjau kembali jika kemudian terjadi perselisihan pada tangki tertentu.
Contoh Penggabungan RSS pada Rentang 12 m
Perhitungan RSS yang berguna menggabungkan kontribusi ketidakpastian yang dinyatakan pada dasar ketidakpastian standar yang konsisten, setelah korelasinya dinilai. Perhitungan ini tidak mengubah sembarang batas kesalahan maksimum menjadi batas akurasi yang dijamin. Contoh penggabungan berikut memperlakukan nilai lokasi yang diasumsikan sebagai kontribusi ketidakpastian standar independen semata-mata untuk memperagakan perhitungan; ini bukan data lapangan hasil pengukuran METRAVON.
Perhitungan ilustratif dengan nilai lokasi yang diasumsikan:
- Nilai referensi lembar data: 5 mm
- Offset datum: 3 mm
- Kemiringan pada 12 m: 7 mm
- Pergeseran akibat uap: 12 mm
- Drift suhu: 7.2 mm
- Interpolasi tabel kapasitas tangki: 2 mm
- Pembulatan PLC: 0.2 mm
RSS = √(5² + 3² + 7² + 12² + 7.2² + 2² + 0.2²) RSS = √(25 + 9 + 49 + 144 + 51.84 + 4 + 0.04) = √282.88 ≈ 17 mm
Hasil: jika angka-angka tersebut diasumsikan sebagai kontribusi ketidakpastian standar independen dalam milimeter, RSS-nya sekitar 17 mm. Ini merupakan ketidakpastian standar gabungan, bukan secara otomatis batas kesalahan ±17 mm yang dijamin atau batas penerimaan untuk persetujuan penggunaan. Ubah spesifikasi aktual ke dasar ketidakpastian yang konsisten, koreksi bias yang diketahui, nilai korelasi, dan nyatakan faktor cakupan serta aturan keputusan sebelum menggunakan hasilnya untuk penerimaan.
Kapan Anggaran Tidak Berlaku dan Cara Mencatat Batasnya
Anggaran kesalahan mengasumsikan instrumen mengikuti permukaan yang nyata. Anggaran tidak lagi berguna ketika gemanya sendiri tidak valid; perhitungan apa pun atas komponen yang baik tidak dapat memulihkan pembacaan yang tidak ada. Jika kualitas sinyal tetap pada nilai rendah yang sama meskipun level diketahui berubah, level tertahan pada skala penuh ketika tangki telah dipastikan kosong, atau kurva gema menunjukkan puncak tetap pada ketinggian yang tidak mengikuti cairan sebenarnya, gangguan berada pada sensor, pemasangan, atau proses, bukan pada rantai akurasi. Dalam keadaan itu, tentukan lokasi gangguan menggunakan kurva gema dan catatan pemasangan, lalu hitung ulang anggaran hanya setelah gema valid pulih.
Anggaran juga tidak tepat untuk tangki yang permukaannya benar-benar tidak kontinu, misalnya akibat pendidihan hebat, atau tangki dengan perpipaan internal yang menghasilkan pantulan lebih kuat daripada cairan. Kesalahan dominan di sini berasal dari konfigurasi fisik dan harus diatasi dengan sumur penenang, radar gelombang terpandu, atau lintasan pengukuran berbeda sebelum angka akurasi mempunyai makna. Setelah itu, catat anggaran dalam berkas komisioning sebagai satu batas yang disahkan dengan tanda tangan dan dilengkapi komponen penyusunnya. Dengan demikian, pembacaan di luar batas dapat ditelusuri ke kontribusi tertentu tanpa mengulang seluruh kajian dari awal.
Pertanyaan Umum
P1. Apakah akurasi lembar data sama dengan akurasi setelah pemasangan?
Tidak. Kinerja pengukuran setelah pemasangan harus dinilai pada kondisi aktual, termasuk datum, kemiringan, uap, drift, dan penskalaan sistem penerima. RSS contoh bernilai sekitar 17 mm hanya jika masukan diasumsikan sebagai kontribusi ketidakpastian standar independen. Angka itu tidak dapat langsung dibandingkan dengan batas kesalahan lembar data ±5 mm yang menggunakan dasar berbeda, dan tidak otomatis menjadi batas penerimaan terpasang yang dijamin. Sepakati dasar ketidakpastian dan aturan keputusan sebelum pengesahan.
P2. Mengapa menggunakan akar jumlah kuadrat, bukan menjumlahkan kesalahan?
RSS menggabungkan komponen ketidakpastian pada dasar ketidakpastian standar yang konsisten setelah korelasinya dinilai. Nama komponen yang berbeda tidak menjamin independensi. Jumlah linier dapat membatasi kontribusi kondisi terburuk yang terjadi bersamaan; faktor cakupan dan aturan keputusan yang disepakati diperlukan saat ketidakpastian digunakan untuk penerimaan.
P3. Komponen mana yang biasanya mendominasi anggaran radar terpasang?
Pergeseran akibat permitivitas uap merupakan kontribusi terbesar pada tangki bertekanan atau kriogenik, mencapai sekitar 12 mm pada rentang 12 m dan tekanan manometrik 2 bar. Pada tangki bertekanan atmosfer, offset datum dan kemiringan biasanya dominan. Identifikasi kontribusi dominan terlebih dahulu karena pengurangannya memberikan margin terbesar.
P4. Apakah kesalahan kemiringan meningkat bersama tinggi tangki?
Ya. Kemiringan berkas tetap sebesar 2° menambah sekitar 6 mm pada jarak 10 m dan sekitar 12 mm pada 20 m karena tambahan lintasan sebanding dengan jarak. Verifikasi keselarasan vertikal menggunakan acuan vertikal atau flensa universal sebelum menganggap kontribusi kemiringan nol.
P5. Apakah pembulatan PLC benar-benar berpengaruh pada 12 m?
Pengaruhnya sangat kecil. Konversi 16-bit pada rentang 0–12 m memberikan resolusi sekitar 0.2 mm per hitungan, jauh lebih kecil daripada komponen lain. Kontribusi ini baru berarti pada rentang sangat pendek atau pengukuran serah terima beresolusi tinggi, tetapi tetap harus dicantumkan agar anggaran lengkap.
P6. Kapan anggaran perlu ditinggalkan dan penelusuran gangguan dimulai?
Saat gema tidak valid: kualitas sinyal berada pada batas terendah, pembacaan skala penuh pada tangki yang telah dipastikan kosong, atau puncak tetap yang tidak mengikuti level cairan. Itu merupakan gangguan sensor, pemasangan, atau proses, bukan komponen rantai akurasi, dan harus diselesaikan terlebih dahulu melalui kurva gema.
RINGKASAN
Kinerja pengukuran level radar saat digunakan memerlukan penilaian kesalahan dan ketidakpastian sistem terpasang. Pada rentang ilustratif 12 m, kontribusi yang dicantumkan menghasilkan RSS sekitar 17 mm jika diperlakukan sebagai ketidakpastian standar independen; hasil itu tidak otomatis menjadi batas kesalahan ±17 mm yang dijamin. Susun penilaian dari nilai lokasi terverifikasi, koreksi bias yang diketahui, nilai korelasi, dan sepakati cakupan serta aturan keputusan penerimaan. Jika gemanya sendiri tidak valid, mulailah penelusuran gangguan.
Diskusikan aplikasi ini dengan insinyur METRAVON
Jika Anda menyiapkan uji penerimaan tangki, kirimkan tinggi bejana, tekanan operasi, jenis uap, dan bidang referensi pada gambar Anda. Insinyur kami akan meninjau kontribusi lokasi, dasar ketidakpastian dan korelasinya, serta aturan keputusan penerimaan sebelum merekomendasikan komponen yang perlu dikendalikan paling ketat.
