


 Anglais
 Chinois
 Espagnol
 Russe
 Portugais
 Allemand
 Indonésien
 Thaï
 Vietnamien
 Arabe
 Italien
 Turc
 Polonais
 Japonais


METRAVON — Fiabilité des transmetteurs de niveau radar : facteurs clés et améliorations pratiques
Un transmetteur de niveau radar peut présenter d’excellentes caractéristiques en laboratoire, mais encore mal fonctionner en conditions réelles si la géométrie d’installation, les conditions du procédé ou la configuration ne sont pas adaptées. La fiabilité à long terme dépend donc de l’application complète, et non uniquement de la précision indiquée sur la fiche technique.
La question essentielle est de savoir si l’écho réel de la surface du produit reste facile à identifier sur toute la plage de fonctionnement. La position de montage, le flux de remplissage, les agitateurs, la mousse, les liquides à faible permittivité, la condensation, les dépôts et les structures internes de la cuve peuvent tous modifier cet environnement d’échos.
La position de montage est le premier point à vérifier
Le radar en espace libre mesure la distance jusqu’à la surface du produit en émettant des ondes électromagnétiques et en recevant le signal réfléchi. Tout réflecteur puissant situé dans le faisceau peut concurrencer l’écho réel du niveau.
Les réflecteurs fixes courants comprennent :
- Les tuyaux et piquages de remplissage ;
- Les pales et arbres d’agitateur ;
- Les serpentins de chauffage ;
- Les poutres et supports internes ;
- Les doigts de gant ;
- Les piquages de montage longs ou mal conçus.
Il n’existe aucun rapport universel de distance à la paroi adapté à toutes les cuves. L’objectif pratique est de dégager le faisceau principal de mesure des structures fixes fortement réfléchissantes sur toute la plage de niveau.
Les flux de remplissage peuvent perturber temporairement la mesure
Un radar installé directement au-dessus d’un flux de remplissage peut détecter des éclaboussures, de la poussière, un flux de matière en mouvement ou une surface de produit qui évolue rapidement. Ces conditions peuvent modifier temporairement les échos même si l’instrument est en bon état.
Lorsque cela est possible, positionnez le radar à distance du trajet direct de remplissage. Cette mesure est particulièrement importante pour les solides en vrac ainsi que pour les récipients soumis à un remplissage par un liquide à haute vitesse.
Les agitateurs influencent la surface et le profil d’échos
Un agitateur peut générer des vagues, des vortex et de la mousse, tandis que ses pales tournantes peuvent périodiquement pénétrer dans le faisceau radar. Cela peut entraîner des fluctuations cycliques ou un changement intermittent de cible.
Les améliorations courantes comprennent :
- Éloigner le radar de la trajectoire des pales ;
- Utiliser un faisceau plus étroit lorsque cela convient ;
- Examiner la courbe d’échos pendant l’agitation ;
- N’appliquer un amortissement qu’après avoir confirmé le suivi de la bonne cible.
L’amortissement peut lisser un signal valide. Il ne peut pas corriger un radar qui suit le mauvais réflecteur.
La mousse peut affaiblir ou modifier la cible mesurée
La mousse n’exerce pas un effet uniforme sur le radar. Selon son épaisseur, sa teneur en liquide, sa structure en bulles et ses propriétés diélectriques, le radar peut détecter la surface de la mousse, pénétrer partiellement dans la mousse, ou perdre une partie de l’écho issu de la surface du liquide.
Pour les procédés moussants, définissez si l’objectif du contrôle est la surface de la mousse ou le niveau réel du liquide avant de sélectionner et de configurer l’instrument.
Les liquides à faible permittivité nécessitent une marge d’écho plus importante
Certaines huiles, certains hydrocarbures et solvants réfléchissent moins d’énergie radar que l’eau. Le risque d’écho faible augmente lorsque la faible permittivité s’ajoute à une grande distance de mesure, à de la mousse, à une forte réflexion du fond ou à des structures internes complexes.
Ces applications doivent être évaluées dans leur ensemble. Le filtrage logiciel, pris isolément, ne peut compenser une marge de signal insuffisante.
Pourquoi un niveau bas peut être plus difficile à mesurer
Pour certains liquides à faible permittivité, une partie de l’énergie transmise peut traverser la surface du produit et poursuivre son trajet vers le fond du réservoir. Un fond métallique peut alors provoquer une forte réflexion fixe.
À bas niveau, l’écho réel du produit et celui du fond peuvent se rapprocher. Les symptômes possibles sont un changement de cible, des sauts de lecture à bas niveau ou une perte intermittente d’écho. L’analyse de la courbe d’échos est plus utile que le simple déplacement du zéro vers le haut.
La condensation et les dépôts comptent aussi avec un radar sans contact
Sans contact ne signifie pas sans maintenance. Un film d’eau, de l’huile, de la poussière, des cristaux ou des dépôts de procédé sur l’antenne ou la surface d’isolation du procédé peuvent modifier les échos de champ proche et réduire l’écho utile du produit.
Les signes courants comprennent :
- L’apparition de nouveaux échos puissants en champ proche ;
- L’affaiblissement progressif de l’écho du produit ;
- Une indication inattendue de niveau haut ;
- Une perte intermittente d’écho.
Un décalage fixe vient souvent de la référence ou de la mise à l’échelle
Si la valeur radar suit correctement le niveau réel mais présente un décalage constant, vérifiez la hauteur de référence, les paramètres vide/plein, le plan de référence du radar et la mise à l’échelle du PLC/DCS avant de modifier les paramètres d’écho.
Comparez une mesure indépendante fiable de distance à la distance radar, en utilisant le même plan de référence, puis suivez la conversion vers le niveau local, le courant de boucle et les unités physiques du PLC ou du DCS. Un accord en un point aide à localiser l’écart ; il ne prouve pas un suivi correct sur toute la plage de fonctionnement.
Affichage local correct, valeur en salle de contrôle incorrecte
Si l’affichage radar local est correct mais que la valeur du PLC ou du DCS ne l’est pas, concentrez-vous sur la chaîne du signal :
- Le courant réel de la boucle 4-20 mA ;
- La plage de l’entrée analogique ;
- Les valeurs physiques correspondant à 4 mA et 20 mA ;
- Les unités physiques ;
- Les barrières, les isolateurs et le câblage.
Quand un puits de tranquillisation ou un radar à ondes guidées peut aider
Un puits de tranquillisation peut être utile dans certaines cuves de liquide en créant un trajet radar en espace libre mieux maîtrisé. Ce n’est pas une solution universelle : des dimensions inadaptées, des discontinuités internes ou des dépôts importants peuvent créer d’autres problèmes.
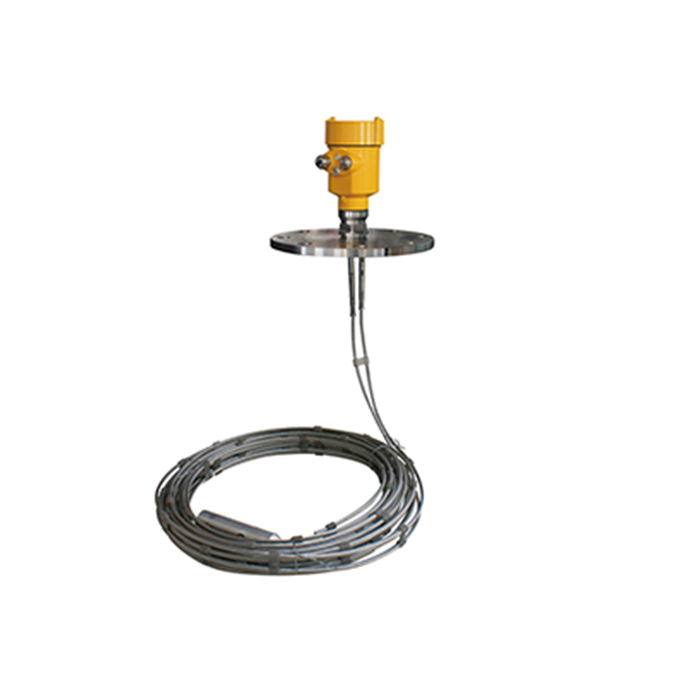
Un ensemble à ondes guidées compatible peut fournir un trajet de sonde défini lorsque le suivi en espace libre est difficile. Pour MV-RD703, précisez séparément la mesure de surface ou d’interface et vérifiez le dégagement de la sonde, les dépôts, la corrosion et les charges mécaniques. Un autre principe nécessite sa propre étude d’installation, et pas seulement la réutilisation du piquage existant.
Ne supprimer les faux échos qu’une fois le niveau réel connu
Lorsque le modèle sélectionné prend en charge la cartographie des faux échos, suivez sa procédure en connaissant la position réelle de la surface et en conservant la courbe initiale. Vérifiez que l’intervalle d’apprentissage ne supprime aucun niveau réel d’exploitation, puis testez l’étendue requise ainsi que les états pertinents d’agitation ou de remplissage.
Si la position de montage est fondamentalement inadéquate, corrigez l’installation mécanique avant de recourir à la suppression logicielle.
Problèmes que la configuration seule ne résout généralement pas
| Constat | À vérifier | Avant modification |
|---|---|---|
| Lecture répétée à la position d’une structure interne | Faisceau et écho sélectionné | Comparer le niveau réel et la distance du réflecteur |
| Perte progressive du signal | Dépôts et changements de procédé | Conserver un écho sain comparable et inspecter en sécurité |
| Défaut uniquement à cuve presque vide | Échos de surface et du fond | Démontrer la mesure sur la plage de bas niveau requise |
| Valeur locale correcte ; valeur PLC différente | Signal, mise à l’échelle et unités | Vérifier la valeur reçue indépendamment de l’étalonnage |
| Valeur stable malgré un mouvement réel | État, valeur conservée et amortissement | Vérifier le retard de réponse et la gestion des défauts |
Liste de contrôle de la fiabilité
- Vérifier que le faisceau évite les principales structures fixes ;
- Vérifier les niveaux de procédé maximal et minimal ;
- Vérifier l’état de l’antenne et la propreté côté procédé ;
- Confirmer la hauteur de référence et les paramètres vide/plein ;
- Vérifier séparément la mise à l’échelle du PLC/DCS ;
- Enregistrer une courbe d’échos normale après la mise en service.
Pour rechercher un défaut à partir d’enregistrements, comparez le pic de la surface en mouvement aux réflecteurs fixes. Interprétation des courbes d’échos radar
Questions de fiabilité avant remplacement
Question 1 : un affichage stable prouve-t-il la fiabilité du radar ?
Le maintien de la dernière valeur ou un fort amortissement peut donner une lecture stable alors que la surface bouge. Vérifiez l’état de mesure, la distance brute et la réponse pendant un changement de procédé connu. Comparez l’écho sélectionné à une référence fiable et confirmez que le contrôleur distingue une lecture valide d’une valeur conservée ou d’un défaut.
Question 2 : faut-il remplacer une mauvaise installation par un radar de fréquence supérieure ?
Identifiez d’abord l’obstacle ou la condition de procédé à l’origine du défaut. Une autre antenne peut améliorer la séparation des cibles, mais la fréquence ne corrige ni un piquage en retrait, ni une lentille encrassée, ni une hauteur de référence erronée. Comparez le faisceau proposé et l’intervalle utilisable sur le plan de la cuve avant d’accepter le remplacement comme solution.
Question 3 : quand un essai sur site est-il plus utile qu’une nouvelle comparaison de précision ?
Utilisez un essai lorsque la question non résolue concerne le suivi de cible en présence de mousse, d’agitation, de remplissage ou à bas niveau. Convenez avant l’essai de la référence indépendante, des états du procédé, du retard de réponse admissible et de l’indication de défaut. Consignez explicitement les conditions non testées ; un contrôle stable à cuve vide ne démontre pas les performances sur tout un cycle de production.
Ce qui détermine réellement la fiabilité du radar
Un fonctionnement fiable exige un suivi correct de la cible, une référence cohérente et un signal valide dans le système de contrôle. Associez chaque contrôle d’acceptation à l’une de ces tâches afin qu’un affichage lisse ne soit pas considéré comme la preuve que les trois sont correctes.
Pour les cuves difficiles, de bonnes données d’application et une courbe d’échos de mise en service sauvegardée comptent parmi les outils les plus utiles pour maintenir la stabilité de mesure à long terme.
Pour une étude d’application, envoyez une coupe de cuve avec repères, le milieu et les limites du procédé, l’état réel de défaillance, une lecture de référence et les enregistrements d’échos normaux et en défaut. Indiquez le modèle et la mise à l’échelle du système récepteur afin que l’intervention proposée traite le défaut plutôt que de simplement remplacer l’instrument. Demander une étude de fiabilité radar
