


 Anglais
 Chinois
 Espagnol
 Russe
 Portugais
 Allemand
 Indonésien
 Thaï
 Vietnamien
 Arabe
 Italien
 Turc
 Polonais
 Japonais


Un radar de niveau FMCW estime la distance à partir d’un signal micro-onde balayé et de sa réflexion retardée. Le niveau affiché à l’opérateur résulte d’un calcul ultérieur. Cette distinction aide à situer un défaut dans la mesure d’écho, les références de la cuve ou le système de commande récepteur.
Comment un radar de niveau FMCW obtient la distance
Pendant un balayage linéaire, la fréquence émise change à une vitesse connue. Le signal revenant a été émis auparavant ; son mélange au signal émis actuel produit une fréquence de différence, ou de battement. Pour une cible immobile idéale, la distance R = c fb/(2S), où c est la vitesse de propagation, fb la fréquence de battement et S la pente du balayage en fréquence par unité de temps.
Cette relation simplifiée explique la mesure de distance, pas tout le micrologiciel d’un instrument METRAVON. Étalonnage, comportement de l’antenne et traitement des cibles comptent aussi. L’indication de porteuse, telle que 80 GHz, n’est ni la largeur de balayage, ni une précision de distance, ni une consigne de modification des paramètres radio internes.
Suivre le résultat en quatre étapes
| Étape | Résultat | Question en cas d’erreur |
|---|---|---|
| Traitement d’écho | Retours associés à des distances candidates. | La surface souhaitée est-elle visible parmi les réflexions concurrentes ? |
| Sélection de cible | Distance retenue pour la mesure. | La cible évolue-t-elle de façon cohérente avec le matériau réel ? |
| Conversion en niveau | Hauteur relative au repère de cuve configuré. | La référence de distance à vide correspond-elle au montage réalisé ? |
| Transmission | Variable analogique ou numérique spécifiée. | Le récepteur utilise-t-il la même variable, les mêmes unités et le même état de validité ? |
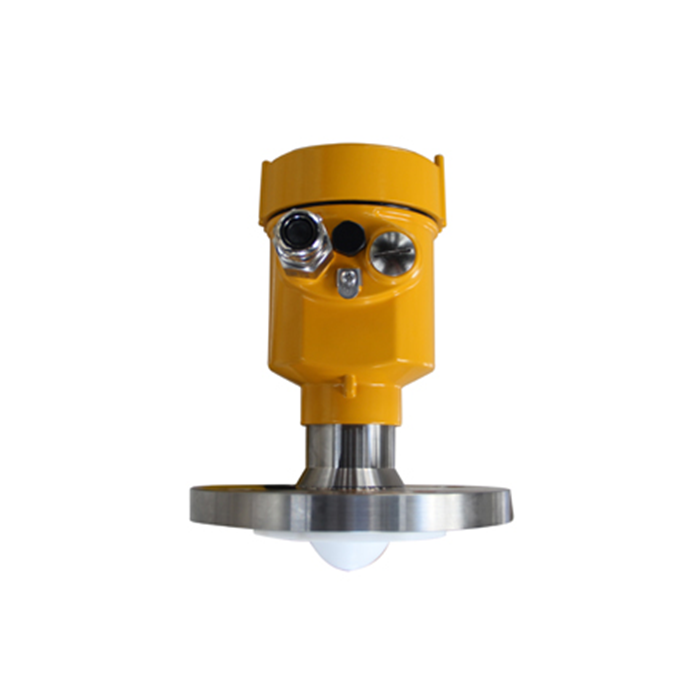
Le METRAVON MV-RD12 est un radar pour liquides à 80 GHz avec lentille PTFE annoncée de 32 mm et faisceau de 8 degrés. Ces propriétés d’antenne influencent l’implantation. La plage annoncée doit encore être vérifiée selon le piquage, la surface la plus proche et les conditions réelles du procédé.
Pourquoi une formule correcte peut donner une valeur de procédé erronée
Un élément métallique interne peut produire un retour à une distance réelle et reproductible sans être la surface du liquide. Le problème est l’identité de la cible, pas nécessairement une erreur de distance. Comparez pics diagnostiques, géométrie de cuve et surface connue avant de modifier les décalages.
Inversement, une bonne distance de surface peut être convertie avec un mauvais zéro ou interprétée comme une autre variable par le PLC. Conservez distance et niveau ensemble pendant les contrôles. La procédure de réglage de la plage traite séparément cette conversion.
Questions sur le principe de mesure
Q1. La fréquence de battement est-elle disponible comme valeur de procédé du PLC ?
Ne supposez pas qu’elle soit exposée. Utilisez les variables documentées de l’interface livrée. Mettez en service la sortie distance ou niveau fournie au lieu de demander un signal interne non documenté.
Q2. Le FMCW identifie-t-il automatiquement chaque écho supplémentaire ?
Le principe permet la mesure de distance, mais installation et sélection de cible restent à valider. Un piquage difficile, un dépôt ou une surface instable ne peuvent être approuvés sur le seul principe.
Q3. Qu’est-ce qui distingue un essai de mesure d’une simulation de sortie ?
Un essai sur cible réelle inclut l’interaction entre antenne et surface. Une simulation de sortie teste les étapes électriques et logicielles suivantes. Utilisez chacun pour son objectif et distinguez leurs résultats dans le dossier de réception.
Synthèse
Localisez l’étape où la valeur devient incorrecte pour la première fois. Demandez une étude d’application MV-RD12 avec la géométrie de cuve et la variable réceptrice requise ; précisez comment la mesure installée sera vérifiée.
