


 Tiếng Anh
 Tiếng Trung
 Tiếng Tây Ban Nha
 Tiếng Nga
 Tiếng Bồ Đào Nha
 Tiếng Pháp
 Tiếng Đức
 Tiếng Indonesia
 Tiếng Thái
 Tiếng Ả Rập
 Tiếng Ý
 Tiếng Thổ Nhĩ Kỳ
 Tiếng Ba Lan
 Tiếng Nhật


Cảm biến tại cổ tay robot không chỉ đo lực tiếp xúc với chi tiết. Trọng lượng dụng cụ, độ lệch vị trí, gia tốc và lực từ cáp cũng truyền đến phần tử đo. Khi chọn cảm biến lực và mômen cho robot, cần tách biệt các thành phần đóng góp này và xác định bộ điều khiển sẽ sử dụng kết quả ra sao. Mặt bích lắp vừa và sáu tín hiệu có thay đổi chưa chứng minh rằng hệ điều khiển lực có thể sử dụng được.
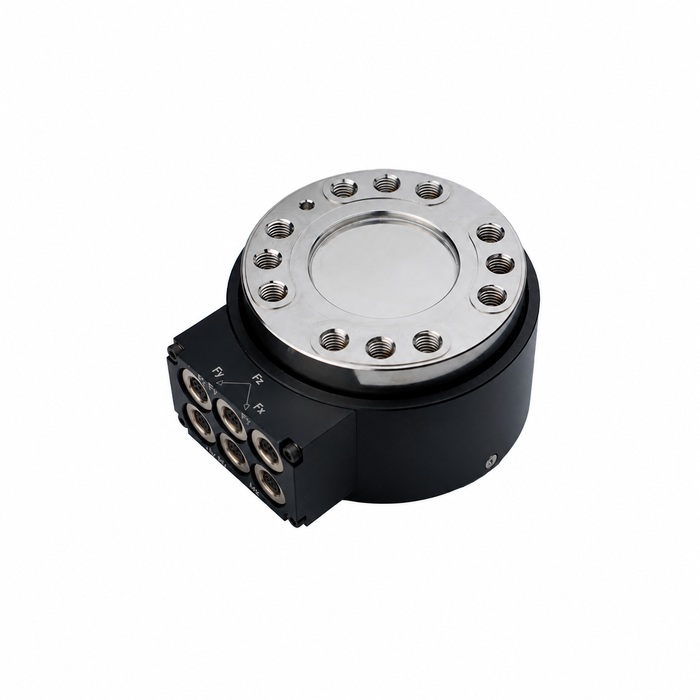
Chọn cảm biến lực và mômen cho robot bắt đầu từ nhiệm vụ
Nêu rõ hệ thống ghi lực của quá trình, điều chỉnh chuyển động khi tiếp xúc, phát hiện tiếp xúc bất thường hay thực hiện chức năng bảo vệ. Đây là những yêu cầu khác nhau. Cảm biến hỗ trợ ghi dữ liệu có thể chưa được xác nhận về thời gian đáp ứng và khả năng tích hợp bộ điều khiển cần cho điều khiển lực vòng kín.
Mô tả giai đoạn tiếp cận, tiếp xúc, chuyển động làm việc và rút ra. Xác định lực hoặc mômen dùng để đưa ra từng quyết định và thời gian tồn tại dự kiến của sự kiện. Bao gồm việc thay dụng cụ, biến thiên chi tiết và các tư thế robot liên quan. Đây là cơ sở để chọn dải đo và thử toàn bộ nhiệm vụ, thay vì đánh giá cảm biến bằng một lần đẩy tĩnh.
Đánh giá tải tại cổ tay, bao gồm độ lệch vị trí dụng cụ
Đưa cảm biến, bộ chuyển tiếp, dụng cụ và chi tiết được mang vào đánh giá tải mang của robot. Khi tính tải cảm biến, xác định những bộ phận nào nằm về phía dụng cụ so với phần tử đo. Trọng lượng và gia tốc của chúng có thể tạo thêm lực và mômen trước khi bắt đầu tiếp xúc.
Ví dụ, một lực vuông góc 100 N tác dụng cách gốc cảm biến 0.20 m tạo ra mômen 20 N m. Kết quả này bằng lực nhân với cánh tay đòn vuông góc; đây không phải tải quá trình được khuyến nghị. Vì vậy, một bộ chuyển tiếp dài có thể khiến dải mômen trở thành yếu tố giới hạn, dù lực không lớn.
Đánh giá các tư thế và trường hợp chuyển động liên quan cùng với giới hạn cổ tay của chính robot. Giới hạn quá tải của cảm biến và giới hạn tải mang của robot giải quyết những vấn đề khác nhau. Bổ sung cảm biến cũng thay đổi chiều cao cụm lắp, có thể ảnh hưởng đến tầm với, chuyển động cáp và khoảng hở với đồ gá. Không được mặc định cảm biến hoặc bộ chuyển tiếp có chức năng bảo vệ va chạm.
Đọc dải đo MV-LC0241 theo từng bộ cấu hình đồng bộ
Tài liệu tham chiếu của METRAVON MV-LC0241 đưa ra ba bộ dải đo. Bộ nhỏ nhất được liệt kê đầy đủ bên dưới; đây không phải bảo đảm về khả năng đo lực nhỏ.
| Thành phần | Bộ dải đo nhỏ nhất được liệt kê | Kiểm tra cho dụng cụ đề xuất |
|---|---|---|
| Fx / Fy | 2 kN | Tính cả tải ngang khi tiếp xúc và chuyển động, rồi kiểm tra bước thay đổi lực ngang hữu ích nhỏ nhất. |
| Fz | 10 kN | Tính tải đặt trước dọc trục và tải tiếp xúc liên quan, không mặc định cảm biến phân biệt được lực rất nhỏ. |
| Mx / My | 150 N m | Tính mômen uốn từ vị trí trọng tâm dụng cụ và độ lệch của điểm tiếp xúc. |
| Mz | 150 N m | Tính cả tiếp xúc gây xoắn và chiều mômen cần đo. |
Khi đặt hàng, không ghép dải dọc trục của một bộ với dải mômen của bộ khác. Lấy điều kiện tải kết hợp được phép, yêu cầu lắp và thông tin hiệu chuẩn cho đúng cấu hình. Chỉ riêng bảng dải đo công khai không chứng minh rằng mọi kênh đều có thể đạt giới hạn cùng lúc.
Độ nhạy tham chiếu cũng khác nhau theo thành phần: danh định 1.5 mV/V cho Fx/Fy, 1.3 cho Fz, 1.4 cho Mx/My và 1.2 cho Mz. Điện áp kích thích trong tài liệu là 10 V AC/DC, tối đa 15 V AC/DC. Quy định bộ điều hòa tín hiệu phù hợp với cấu hình thực sự được cung cấp. Không áp dụng một hệ số khuếch đại cho cả sáu kênh.
Chạy thử hệ tọa độ và bù trọng lực trước khi điều khiển tiếp xúc
Đánh dấu các trục cảm biến, xác định hệ tọa độ dụng cụ và gốc dùng để báo kết quả. Kiểm tra dấu bằng tải đã biết trong các tư thế được kiểm soát. Xoay hệ tọa độ và dịch gốc mômen là hai thao tác khác nhau; cả hai đều phải phù hợp với nhiệm vụ robot.
Chỉnh zero ở một tư thế là trừ đi số đo tại tư thế đó. Thao tác này không tự bù được trọng lực dụng cụ khi cổ tay xoay. Xác định khối lượng và vị trí trọng tâm mà phương pháp bù đã chọn yêu cầu, rồi kiểm chứng số đo không tải trong các hướng được phép.
Giữ lại các giá trị quy về gốc cảm biến để đánh giá quá tải, bên cạnh mọi kết quả quy về điểm dụng cụ. Mômen sau biến đổi có thể nhỏ tại điểm tiếp xúc, trong khi cảm biến thực vẫn chịu mômen đáng kể do độ lệch vị trí. Phép bù thay đổi dữ liệu báo ra, không thay đổi tải cơ học.
Kiểm tra đường truyền dữ liệu đến bộ điều khiển robot
Đầu ra MV-LC0241 được nêu trong tài liệu là tín hiệu cầu đo mức thấp. Tài liệu hiện có không xác lập việc có sẵn trình điều khiển robot dùng ngay, giao diện EtherCAT, tần suất cập nhật của bộ điều khiển hoặc độ trễ truyền thông. Yêu cầu những thông tin này cho gói thu thập dữ liệu và bộ điều khiển robot đề xuất trước khi cam kết tích hợp điều khiển lực.
Quy định việc đồng bộ kênh, lọc, đơn vị đầu ra, trạng thái hợp lệ và phản ứng với dữ liệu cũ hoặc bị mất. Kiểm chứng các yếu tố này tại nơi robot sử dụng phép đo. Tần số lấy mẫu danh định cao là chưa đủ nếu truyền thông hoặc lọc tạo ra độ trễ không chấp nhận được.
Chạy thử theo quy trình đã phê duyệt: kiểm chứng tải tham chiếu và dấu, kiểm tra phép bù khi không tiếp xúc, rồi thử nhiệm vụ dự kiến trong điều kiện được kiểm soát. Ghi bản vẽ bộ chuyển tiếp, thông tin nhận dạng hiệu chuẩn, đặc tính dụng cụ và cài đặt bộ điều khiển. Thực hiện lại các phép thử bị ảnh hưởng sau khi thay đổi dụng cụ, bó cáp và ống, bộ chuyển tiếp hoặc phần mềm xử lý.
Câu hỏi trong dự án tích hợp robot
Q1. Đo được sáu thành phần có mặc nhiên phù hợp với lắp ráp cần lực nhẹ không?
Không. Xác định các bước thay đổi lực cần đo và so sánh với dải đo thực tế, nhiễu và chất lượng đo sau hiệu chuẩn của cả chuỗi. Ngay cả bộ dải nhỏ nhất công bố vẫn ứng với tải đáng kể. Hãy yêu cầu bằng chứng ở tải làm việc của nhiệm vụ, thay vì hiểu khả năng đo sáu trục là độ nhạy với lực nhỏ.
Q2. Có thể dùng đầu ra làm tín hiệu va chạm có cấp an toàn không?
Không thể chỉ dựa vào các thông số đo. Chức năng bảo vệ cần kiến trúc, đánh giá và xác nhận riêng được lập thành tài liệu. Giữ riêng chức năng giám sát quá trình thông thường, trừ khi toàn hệ thống đã được phê duyệt cho vai trò bảo vệ dự kiến.
Q3. Cần cung cấp gì khi hỏi về tính khả thi?
Gửi thông tin nhận dạng robot và bộ điều khiển, khối lượng cùng trọng tâm dụng cụ, bản vẽ bộ chuyển tiếp, trình tự nhiệm vụ, tải từng trục, bước thay đổi cần đo và yêu cầu thời gian. Gửi kèm phương án thu thập dữ liệu qua trang yêu cầu tư vấn METRAVON. Bài hướng dẫn chọn cảm biến đa trục trình bày các kiểm tra kênh và hiệu chuẩn cần hoàn thành trước khi tích hợp.
Tóm tắt
Đánh giá đồng thời tải tại cổ tay, chất lượng tín hiệu và khả năng tương thích với bộ điều khiển. Tài liệu MV-LC0241 nêu sáu thành phần được đo, nhưng không chứng minh sự phù hợp với mọi robot hoặc nhiệm vụ tiếp xúc. Một chào giá hữu ích xác định đúng bộ dải đo và cấu hình thu thập dữ liệu, đồng thời làm rõ các yêu cầu thời gian, lắp đặt và xác nhận còn chưa giải quyết trước khi mua.
