


 Tiếng Anh
 Tiếng Trung
 Tiếng Tây Ban Nha
 Tiếng Nga
 Tiếng Bồ Đào Nha
 Tiếng Pháp
 Tiếng Đức
 Tiếng Indonesia
 Tiếng Thái
 Tiếng Ả Rập
 Tiếng Ý
 Tiếng Thổ Nhĩ Kỳ
 Tiếng Ba Lan
 Tiếng Nhật


Đo mức bể nước thải chỉ hữu ích khi bề mặt được quan sát phù hợp với nhiệm vụ điều khiển. Radar có thể nhìn thấy bọt, vật nổi hoặc nước xáo động gần cửa vào thay vì mực chất lỏng đại diện cần cho bơm. Xác định bộ điều khiển phải theo dõi gì trước khi chấp nhận vị trí lắp hoặc chỉnh bộ lọc.
Chọn vị trí nhìn thấy mặt nước cả khi vận hành bình thường
Thể hiện dòng nước đổ tại cửa vào, thiết bị sục khí, thang, xích nâng và vùng bơm trên mặt cắt bể. Kiểm tra đường đo tại bề mặt thấp nhất và cao nhất cần đo. Tầm nhìn thông thoáng lúc dừng bảo trì có thể bị xích chuyển động, bọt tích tụ hoặc dòng nước vào cản khi vận hành.
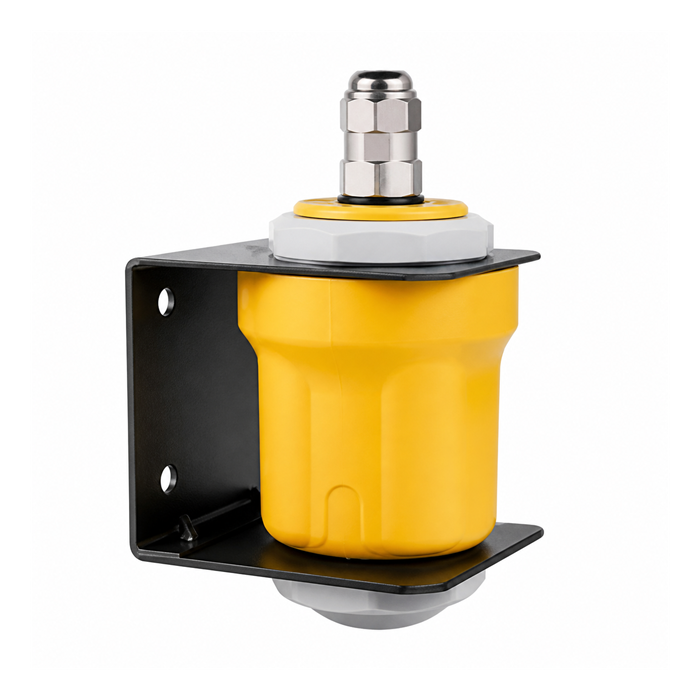
Thiết bị METRAVON MV-RD12T dùng cụm thấu kính PVDF 42 mm cho ứng dụng đo mực nước ở áp suất khí quyển. Cách đo không tiếp xúc tránh dùng đầu dò ngập nước, nhưng vẫn phải đánh giá thấu kính, bộ làm kín cáp và giá lắp đối với khí nước thải, bắn tóe và hóa chất vệ sinh.
Thử phép đo mức bể nước thải theo đúng mục tiêu cần đo
Nếu trình tự bơm cần mức chất lỏng dưới lớp bọt dai dẳng, hãy chứng minh khả năng đo trong điều kiện bọt thực tế. Không mặc định có hệ số hiệu chỉnh cố định từ chiều cao bọt sang mực nước. Lưu tín hiệu phản hồi và trạng thái quá trình khi mục tiêu đổi để nhân viên bảo trì phân biệt thay đổi bề mặt với lỗi thiết bị.
| Trạng thái | So sánh | Mục đích |
|---|---|---|
| Bể yên tĩnh | Khoảng cách radar và mốc mức lấy theo cách an toàn | Xác định mốc và phép quy đổi thang đo ban đầu. |
| Bơm khởi động | Số đọc thô, giá trị bộ điều khiển và trạng thái bơm | Phân biệt hạ mặt nước với lỗi tín hiệu hoặc đầu vào. |
| Xuất hiện bọt | Bề mặt quan sát và mục tiêu tạo tín hiệu phản hồi | Cho biết chỉ thị còn đáp ứng nhiệm vụ được giao hay không. |
| Nước vào nhanh | Mức tăng và toàn bộ đáp ứng điều khiển | Kiểm tra bộ lọc không che khuất mức tăng đáng kể. |
Tách bộ lọc cảm biến khỏi trình tự vận hành bơm
Giảm chấn thay đổi tốc độ giá trị đo bám theo bề mặt. Vùng chết bộ điều khiển và thời gian chạy tối thiểu dùng để xử lý việc bơm đóng ngắt liên tục. Chỉnh cả ba mà không ghi rõ vai trò có thể khiến màn hình ổn định trông có vẻ đạt yêu cầu, trong khi hoạt động bơm cần thiết lại bị trì hoãn.
Khi chạy thử, xác minh riêng khoảng cách tại thiết bị, mức tính toán và đầu vào PLC hoặc RTU. Xác định phản ứng khi mất tín hiệu phản hồi, truyền thông hết thời gian chờ và nguồn phục hồi. Chọn đúng bộ điện tử 4-20 mA hoặc RS485/Modbus RTU và lấy thông tin chỉ báo lỗi của nó; không mặc định một thiết bị có mọi tùy chọn đầu ra.
Câu hỏi về ngập và kiểm tra
Câu 1. Cấp IP68 công bố có cho phép đo khi thiết bị ngập nước không?
Không. Cấp bảo vệ vỏ chưa chứng minh radar có đường đo sử dụng được qua lớp nước phủ anten. Đánh giá độ sâu và thời gian ngập cho cụm được cung cấp, đặt các mối nối điện ngoài vùng ngập nếu có thể và quy định cách đánh dấu phép đo không khả dụng khi thiết bị bị ngập.
Câu 2. Tín hiệu điều khiển bơm có thể đồng thời bảo vệ mức cao một cách độc lập không?
Nhiều cảnh báo lấy từ cùng một cảm biến sẽ cùng chịu các dạng hỏng của cảm biến đó. Nếu đánh giá rủi ro yêu cầu tính độc lập, dùng đường bảo vệ được đánh giá riêng và thử tách biệt với vòng điều khiển bình thường.
Câu 3. Bảo trì cần ghi gì trước khi vệ sinh?
Ghi nguyên trạng thấu kính, vị trí lắp, số đọc thô và tín hiệu phản hồi trước khi thay đổi bất cứ điều gì. So sánh kết quả sau vệ sinh theo phương pháp được phê duyệt. Việc này giúp xác định chất bám có ảnh hưởng tín hiệu hay không và chọn chu kỳ kiểm tra dựa trên bằng chứng.
Tóm tắt
Để thực hiện đánh giá ứng dụng đo mức nước thải, hãy gửi mặt cắt bể, đặc tính bọt, trình tự bơm và điều kiện ngập. Chỉ nghiệm thu MV-RD12T theo đúng mục tiêu cần đo và phản ứng đã thử khi phép đo không khả dụng.
