


 İngilizce
 Çince
 İspanyolca
 Rusça
 Portekizce
 Fransızca
 Almanca
 Endonezce
 Tayca
 Vietnamca
 Arapça
 İtalyanca
 Lehçe
 Japonca


Altı eksenli yük hücresi, tanımlı koordinat sisteminde üç kuvvet bileşenini ve üç moment bileşenini ayrı ayrı çözümlemelidir. Birden fazla yönden gelen kuvvetlere dayanabilen sensör bu bileşenleri mutlaka ayrı ölçebiliyor değildir. Fiyatları karşılaştırmadan önce sunulan düzeneğin kanal tanımlarını ve kalibrasyon kanıtlarını isteyin.
Altı eksenli yük hücresi verilerinin tanımlaması gerekenler
| Veri | Gerekli ayrıntı | Neden önemli? |
|---|---|---|
| Eksenler | İşaretleri ve başlangıç noktasıyla Fx, Fy, Fz ve Mx, My, Mz | Fikstür veya yazılım kuralının sonucu tersine çevirmesini önler |
| Aralıklar | Her kanalın aralığı ve izin verilen birleşik yükleme | Tekil maksimumlar güvenli eşzamanlı yük durumunu belirlemez |
| Kalibrasyon | Kanal eşlemesi, birimler ve eksenler arası düzeltme yöntemi | Ölçülen sinyallerin kuvvet ve moment değerlerine nasıl dönüştüğünü tanımlar |
| Veri toplama | Örnekleme hızı, zaman hizalaması ve filtreleme | Değişen kuvvet ve momentlerin birlikte yorumlanmasını sağlar |
Koordinat başlangıcı bildirilen momenti değiştirir
Sensör başlangıcından itibaren 0.05 m moment koluna dik uygulanan örnek 20 N kuvveti düşünün. İlgili moment büyüklüğü 1 N m olur. Raporlama başlangıcını taşıdığınızda fiziksel kuvvet değişmese bile moment bileşenleri değişebilir. Bu örnek fikstür geometrisini açıklar; METRAVON modeline ait anma değeri veya test sonucu değildir.
Sensör başlangıcını, takım referans noktasını ve montaj yönünü tek çizimde işaretleyin. Veri toplama yazılımı kalibrasyonla aynı kuralları kullanmalıdır. Robot veya test fikstüründe takım uzunluğu değişikliği bu nedenle ekran etiketini değiştirmekten fazlasıdır: çalışma noktasındaki momentleri bildirmek için kullanılan dönüşümü etkiler.
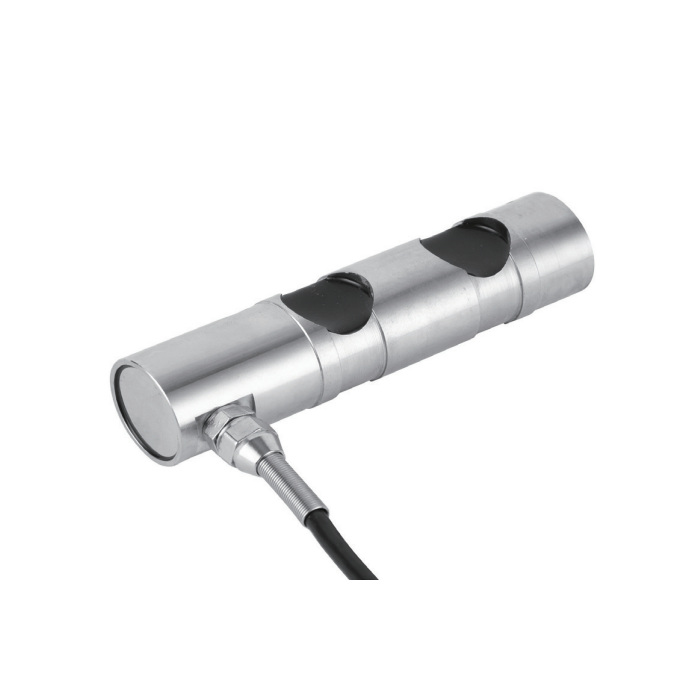
Altı bağımsız kanal yerine yük pimi kullanmayın
METRAVON modeli MV-LC0226 şartnamesi mV/V köprü çıkışlı yük pimini tanımlar. Yayımlanmış bilgileri ayrı kalibre edilmiş altı kuvvet ve moment kanalını doğrulamaz. Karmaşık yüklemeli bir mafsala takılabildiği için altı eksenli çözüm olarak sunulmamalıdır.
Gerçek gereksinim yalnızca bir mafsal tepki kuvvetiyse incelenmiş yük pimi kurulumu bu dar soruyu yanıtlayabilir. Altı bileşenin tümü gerekiyorsa talep, belgelenmiş çok eksenli düzenek ve veri toplama zinciri gerektirir. Burada atıfta bulunulan ürün bilgileri uyumlu altı eksenli METRAVON konfigürasyonu ortaya koymaz.
Gösterimde neler istenmeli?
Tedarikçi testinden önce temsili yükleri ve fikstür konumlarını kararlaştırın. Uygulanan kuvvetin beklenen işaretle göründüğünü ve oluşan momentlerin bilinen geometriyle uyuştuğunu kontrol edin. Diğer kanallardaki istenmeyen tepkileri ve bunları düzeltme yöntemini inceleyin. Değişen altı sayı gösteren bir kayıt tek başına altı eksen kalibrasyon kanıtı değildir.
Çok eksenli taleplerle ilgili sorular
S1. Tek PLC'ye bağlı altı sensör otomatik olarak altı eksenli sistem midir?
Hayır. Mekanik düzen ve hesap, doğrulanmış kalibrasyonla gerekli bileşenleri gözlemlenebilir kılmalı; yük değiştiğinde okumalar eşzamanlı olmalıdır. Yalnızca kanal sayısı bu koşulların hiçbirini kanıtlamaz.
S2. Tek maksimum kuvvet anma değeri tüm talebi kapsayabilir mi?
Momentler veya birleşik yükleme önemliyse kapsayamaz. Tedarikçinin tüm yük durumunu değerlendirebilmesi için kuvvet ve moment zarflarını, aşırı yük durumlarını ve takım geometrisini sağlayın.
Özet
Ürün adını seçmeden önce eksenleri, kalibrasyonu ve birleşik yük sınırlarını sorun. Altı bileşenli ölçüm gereksinimini METRAVON'a gönderin ve yetenek değerlendirmesi isteyin; bağımsız belgeler aksini kanıtlamadıkça önerilen yük pimini farklı ölçüm görevi olarak ele alın.
