


 İngilizce
 Çince
 İspanyolca
 Rusça
 Portekizce
 Fransızca
 Almanca
 Endonezce
 Tayca
 Vietnamca
 Arapça
 İtalyanca
 Lehçe
 Japonca


Atık su havuzlarında seviye ölçümü ancak gözlenen yüzey kontrol göreviyle örtüşüyorsa yararlıdır. Radar, pompalama için gereken temsili sıvı seviyesi yerine köpüğü, yüzen malzemeyi veya giriş yakınındaki çalkantılı suyu görebilir. Montaj konumunu kabul etmeden veya filtrelemeyi ayarlamadan önce kontrolörün neyi izlemesi gerektiğini belirleyin.
Normal İşletmede de Açık Kalan Bir Su Görüşü Bulun
Girişteki şelale akışlarını, havalandırıcıları, merdivenleri, kaldırma zincirlerini ve pompa bölgelerini havuz kesitine işleyin. Gerekli en düşük ve en yüksek yüzeylerde ölçüm yolunu kontrol edin. Bakım duruşunda açık olan görüş, işletmede hareketli zincir, köpük birikimi veya giriş akışıyla kapanabilir.
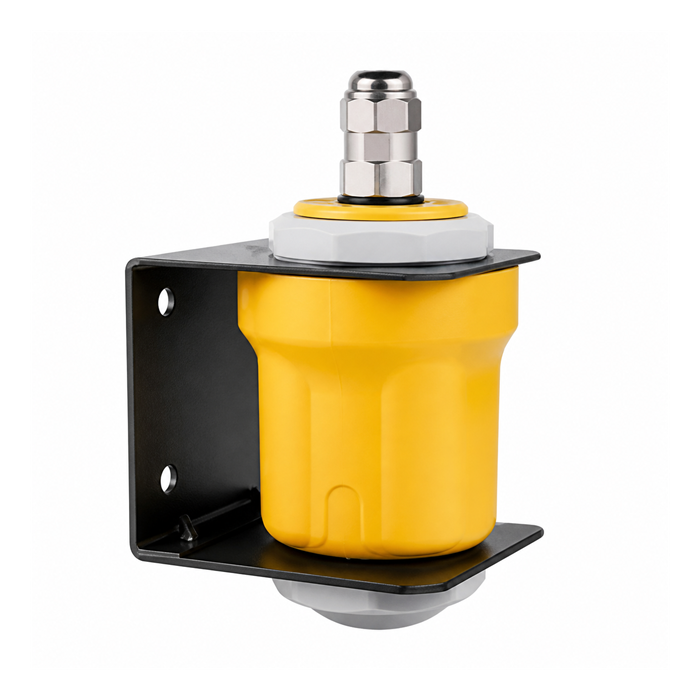
İlgili METRAVON MV-RD12T, atmosferik basınçta su seviyesi uygulamaları için 42 mm PVDF lens grubu kullanır. Temassız düzeni daldırılmış probu ortadan kaldırır; ancak lens, kablo sızdırmazlığı ve braket yine atık su gazları, sıçrama ve temizlik kimyasalları açısından değerlendirilmelidir.
Atık Su Havuzu Ölçümünü Amaçlanan Hedefe Göre Test Edin
Pompa sıralaması kalıcı köpüğün altındaki sıvıyı gerektiriyorsa ölçümü gerçek köpük koşulunda gösterin. Köpük yüksekliğinden su seviyesine sabit bir düzeltme varsaymayın. Bakım personelinin yüzey değişimini cihaz arızasından ayırabilmesi için hedef değiştiğinde ekoyu ve proses durumunu kaydedin.
| Durum | Karşılaştırın | Neden |
|---|---|---|
| Sakin havuz | Radar mesafesi ve güvenli alınmış seviye referansı | Datumu ve başlangıç ölçeklendirmesini belirler. |
| Pompa kalkışı | Ham okuma, kontrolör değeri ve pompa durumu | Yüzeydeki düşüşü sinyal veya giriş arızalarından ayırır. |
| Köpük olayı | Gözlenen yüzey ve ekonun geldiği hedef | Göstergenin atanmış görevi hâlâ destekleyip desteklemediğini gösterir. |
| Hızlı giriş | Seviye yükselişi ve toplam kontrol tepkisi | Filtrelemenin önemli bir yükselişi gizlemediğini kontrol eder. |
Sensör Filtrelemesini Pompa Sıralamasından Ayrı Tutun
Sönümleme, ölçülen değerin yüzeyi ne hızla izlediğini değiştirir. Kontrolörün ölü bandı ve asgari çalışma süresi ise pompanın sık açılıp kapanmasını ele alır. Üçünün rollerini kaydetmeden birlikte ayarlanması, gerekli pompa hareketini geciktirirken kararlı ekranı kabul edilebilir gösterebilir.
Devreye almada yerel mesafeyi, hesaplanan seviyeyi ve PLC veya RTU girişini ayrı ayrı doğrulayın. Eko kaybına, haberleşme zaman aşımına ve güç geri gelmesine tepkiyi tanımlayın. Gerçek 4-20 mA veya RS485/Modbus RTU elektroniğini seçin ve arıza göstergelerini alın; tüm çıkış seçeneklerinin tek cihazda bulunduğunu varsaymayın.
Taşkın ve Kontrol Soruları
S1. Listelenen IP68 sınıfı su altında ölçüme izin verir mi?
Hayır. Muhafaza koruması, anteni örten su içinden kullanılabilir bir radar yolu bulunduğunu kanıtlamaz. Tedarik edilen grubun taşkın derinliğini ve süresini inceleyin, mümkünse elektrik bağlantılarını taşkın bölgesi dışında tutun ve su altında kalmış ölçümün nasıl kullanılamaz olarak işaretleneceğini tanımlayın.
S2. Pompa kontrol sinyali bağımsız yüksek seviye koruması da sağlayabilir mi?
Tek sensörden türetilen birden fazla alarm, o sensörün arıza biçimlerini paylaşır. Risk değerlendirmesi bağımsızlık gerektiriyorsa ayrı değerlendirilmiş bir koruma yolu kullanın ve normal kontrol döngüsünden ayrı test edin.
S3. Bakım personeli temizlikten önce neyi kaydetmeli?
Herhangi bir değişiklikten önce lensin ilk durumunu, montaj konumunu, ham okumayı ve ekoyu kaydedin. Onaylı temizlik sonrasındaki sonucu karşılaştırın. Bu, birikintilerin sinyali etkileyip etkilemediğini belirler ve kanıta dayalı kontrol aralığı oluşturulmasına yardımcı olur.
Özet
İlgili atık su seviyesi uygulama değerlendirmesi için havuz kesitini, köpük davranışını, pompa sıralamasını ve taşkın maruziyetini gönderin. MV-RD12T cihazını yalnızca gerekli hedefe ve kullanılamayan ölçüme karşı test edilmiş tepkiye göre kabul edin.
