


 อังกฤษ
 จีน
 สเปน
 รัสเซีย
 โปรตุเกส
 ฝรั่งเศส
 เยอรมัน
 อินโดนีเซีย
 เวียดนาม
 อาหรับ
 อิตาลี
 ตุรกี
 โปแลนด์
 ญี่ปุ่น


การเลือกเซนเซอร์วัดแรงบิดเริ่มจากคำถามทางกลว่า ส่วนตรวจจับจะวัดแรงบิดในเพลาหมุน หรือวัดแรงที่ต้านการหมุนผ่านแขนโมเมนต์ที่ทราบ ทั้งสองแบบให้ผลเป็น N m ได้ แต่ต้องใช้เซนเซอร์ ชุดจับยึด และการสอบเทียบต่างกัน การซื้อเซลล์วัดแรงแล้วเปลี่ยนหน่วยบนจอไม่ได้ทำให้เป็นทรานสดิวเซอร์แรงบิดเพลา
การเลือกเซนเซอร์วัดแรงบิด: วัดแรงบิดโดยตรงหรือแรงปฏิกิริยา
เซนเซอร์หมุนแบบต่อในแนวเพลาอยู่ในทางส่งแรงบิดระหว่างชิ้นส่วนหมุน ส่วนระบบแรงปฏิกิริยายึดตัวเรือนหรือแขนไว้และวัดแรงที่ต้องใช้ต้านการหมุน วิธีหลังอาจเหมาะเมื่อเข้าถึงโครงสร้างรับปฏิกิริยาได้ แต่แรงที่วัดจะแทนแรงบิดได้ต่อเมื่อเข้าใจรูปทรงและเส้นทางรับแรงปฏิกิริยาอื่นทั้งหมด
| วิธี | อินพุตที่วัด | รายการตรวจแบบ |
|---|---|---|
| แบบหมุนต่อในแนวเพลา | แรงบิดที่ส่งผ่านเพลาตรวจจับซึ่งหมุนอยู่ | เซนเซอร์ คัปปลิง และตลับลูกปืนที่เลือก รองรับความเร็ว รอบแรงบิด และแนวศูนย์ได้หรือไม่ |
| แขนแรงปฏิกิริยา | แรงตามแกนคูณระยะแขนโมเมนต์ตั้งฉาก | เส้นทางแรงที่ตั้งใจรับปฏิกิริยาทั้งหมดได้โดยไม่มีแรงเสียดทานหรือการยึดรั้งขนานแบ่งแรงหรือไม่ |
| ทรานสดิวเซอร์แรงบิดปฏิกิริยาโดยตรง | แรงบิดที่กระทำกับส่วนตรวจจับแรงบิดเฉพาะซึ่งไม่หมุน | มีเอกสารพิกัดแรงบิด รูปแบบติดตั้ง และขีดจำกัดโหลดแฝงสำหรับอุปกรณ์รุ่นนั้นโดยเฉพาะหรือไม่ |
แขนปฏิกิริยาที่ต่อกับตัวเรือนมอเตอร์ไม่ได้จำเป็นต้องวัดแรงบิดที่เพลาออกซึ่งอยู่ห่างออกไป การสูญเสียเฟือง การเร่ง และโหลดอื่นระหว่างตำแหน่งวัดอาจเปลี่ยนความสัมพันธ์ กำหนดตำแหน่งแรงบิดและว่าผลเป็นสภาวะคงตัว เริ่มหมุน กลับทิศ หรือชั่วขณะ ก่อนเปรียบเทียบข้อเสนอ
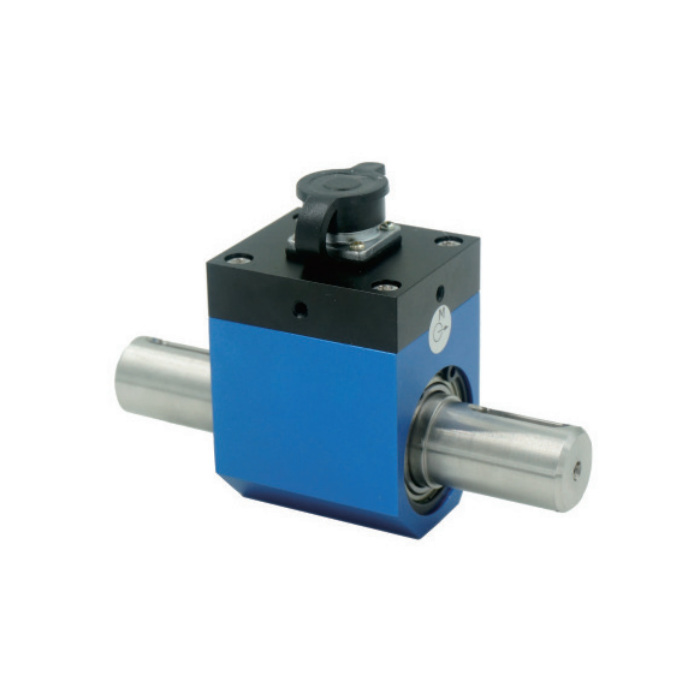
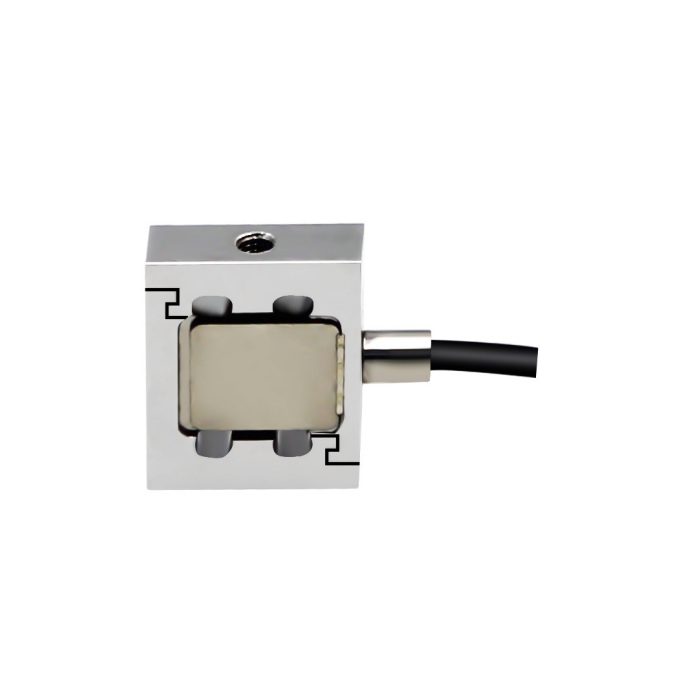
ส่วนประกอบ METRAVON สองรุ่นที่ทำหน้าที่ต่างกัน
MV-LC0148 เป็นเซนเซอร์แรงบิดหมุน มีตัวเลือกพิกัดแยกครอบคลุม 0.1 ถึง 500 N m และช่วงความไวที่มีเอกสาร 1.0-1.5 mV/V แค็ตตาล็อกระบุการวัดแรงบิดสองทิศและปลายเพลามีร่องลิ่ม เลือกพิกัดให้ตรงรอบแรงบิดที่คาด และยืนยันความเร็วใช้งานต่อเนื่อง ชุดคัปปลิง และข้อกำหนดปรับสภาพสัญญาณ ค่าความเร็วสูงสุดในแค็ตตาล็อกไม่ใช่การอนุมัติใช้งานต่อเนื่อง
MV-LC0238 เป็นเซลล์วัดแรงคานรูปตัว S ขนาดเล็กสำหรับแรงดึงและแรงอัดตามแกน โดยมีพิกัดระบุ 5, 10, 20, 50, 100, 200 และ 500 N สามารถประเมินเป็นส่วนวัดแรงในชุดแขนปฏิกิริยาที่ออกแบบทางวิศวกรรมได้ ไม่ใช่เซนเซอร์แรงบิดโดยตรง และห้ามลงแรงบิดกับตัวเซนเซอร์เพียงเพราะต้องการให้จอแสดง N m
ทั้งสองรุ่นมีสัญญาณ mV/V ที่ต้องใช้แรงดันกระตุ้นบริดจ์และอิเล็กทรอนิกส์วัดที่เข้ากันได้ อินพุตกระแส PLC มาตรฐานอ่านโดยตรงไม่ได้ ยืนยันความไวจากการสอบเทียบของเซนเซอร์ที่เลือก ช่วงอินพุตแอมพลิไฟเออร์ ความสามารถวัดสองขั้วเมื่อการกลับทิศสำคัญ และอินเทอร์เฟซสุดท้ายที่ PLC หรือเครื่องบันทึกต้องใช้ อย่าอนุมานว่ามีช่องความเร็วหรืออินเทอร์เฟซ Modbus ในตัวจากชื่อรุ่น
คำนวณความยาวแขนจากแนวแรงจริง
สำหรับแรงปฏิกิริยาเดียว แรงบิดเท่ากับแรงคูณระยะตั้งฉากจากแกนหมุนถึงแนวการกระทำของแรงนั้น ตัวอย่างคำนวณ แรง 240 N ที่ระยะตั้งฉาก 0.25 m ให้แรงบิด 60 N m นี่เป็นตัวอย่างเรขาคณิต ไม่ใช่พิกัดชุด MV-LC0238 หรือผลการติดตั้งที่ทดสอบแล้ว
ความยาวรวมแขนไม่ใช่ระยะที่มีผลโดยอัตโนมัติ ขายึดเยื้อง ลิงก์เอียง หรือจุดหมุนที่เลื่อน เปลี่ยนแขนโมเมนต์ได้ หากระยะตั้งฉากจริงเป็น 0.24 m แต่คำนวณด้วย 0.25 m จอจะแสดงแรงบิดสูงประมาณ 4.17% ที่แรงวัดเดียวกัน การอ่านแรงแม่นยำแก้รูปทรงที่ผิดไม่ได้
แขนยาวขึ้นลดแรงสำหรับแรงบิดเท่าเดิม อาจช่วยหลีกเลี่ยงโอเวอร์โหลด แต่ทำให้แยกแรงบิดน้อยได้ยากขึ้น และเพิ่มการโก่งของชุดจับยึดหรือพื้นที่ที่ต้องใช้ แขนสั้นเพิ่มแรงและโหลดที่ข้อต่อ ประเมินแรงบิดปกติ พีก การกลับทิศ และสัญญาณที่ใช้ได้ของเซลล์ร่วมกัน อย่าเลือกแขนยาวที่สุดเพียงเพื่อใช้เซนเซอร์เล็กลง
เอาเส้นทางรับปฏิกิริยาที่ไม่ตั้งใจออกก่อนสอบเทียบ
จุดยึดตัวเรือน สายเคเบิล ท่ออ่อน ตลับลูกปืน และสต็อปการเคลื่อน ล้วนรับปฏิกิริยาบางส่วนได้ สายแข็งอาจมีผลน้อยเมื่อแรงบิดสูง แต่มีอิทธิพลหลักต่อการวัดค่าน้อย สต็อปที่แตะเมื่อกลับทิศอาจสร้างช่วงค่าราบที่ดูน่าเชื่อถือ ทั้งที่เซนเซอร์ไม่ได้รับโหลดเต็มแล้ว ตรวจการเคลื่อนและทางแรงทั้งหมดเมื่อแยกอุปกรณ์อย่างปลอดภัย
ลิงก์ส่งแรงไม่ควรทำให้เซลล์รับการดัดจากเกลียวต่อที่เยื้องแนว แก้แนวด้วยข้อต่อและฐานรองที่ออกแบบเหมาะสม ไม่ใช่ฝืนเซนเซอร์เข้าที่ สำหรับการติดตั้งแบบหมุน ตลับลูกปืนภายนอกและคัปปลิงต้องรับโหลดระบบส่งกำลังที่ผู้ออกแบบกำหนด อย่าใช้เซนเซอร์เป็นฐานรองชุดยื่นหนักโดยไม่มีเอกสารรองรับ
อุปกรณ์หมุนต้องมีฝาครอบและขั้นตอนตัดแยกที่อนุมัติสำหรับการปรับ ชุดจับยึดสอบเทียบและแขนชั่วคราวต้องมีพิกัดรองรับโหลดที่ใส่ การทดสอบสถิตเมื่อเพลาหยุดไม่ได้ยืนยันแบนด์วิดท์พลวัตของระบบวัดหรือความสามารถจับยอดแรงบิดระยะสั้น
สอบเทียบผลที่ต้องการรายงาน
เมื่อทำได้ ให้สอบเทียบระบบที่อาศัยแรงเป็นระบบวัดแรงบิดที่ประกอบแล้ว ใบรับรองเซลล์วัดแรงอย่างเดียวไม่รวมความยาวแขนที่มีผล ความเสียดทาน แนวศูนย์ หรือการแปลงข้อมูลของชุดจับยึด ใช้มาตรฐานแรงบิดที่สอบกลับได้และเหมาะสม หรือวิธีแรงกับระยะที่อนุมัติ พร้อมบันทึกความไม่แน่นอนที่เกี่ยวข้อง
ทดสอบหลายจุดตลอดช่วงทำงานที่ต้องการ ทั้งเพิ่มและลดโหลด เมื่อสองทิศสำคัญ ให้ตรวจทั้งสองทิศและข้อตกลงเครื่องหมายที่จอสุดท้าย บันทึกศูนย์ไร้โหลด การกลับศูนย์ ฮิสเทอรีซิส การวัดซ้ำ และช่วงล่างที่สำคัญกับกระบวนการ กำหนดเกณฑ์ตัวเลขรับมอบจากข้อกำหนดวัดของโครงการก่อนทดสอบ
การวัดชั่วขณะต้องระบุระยะเวลาเหตุการณ์ การตอบสนองเซนเซอร์และแอมพลิไฟเออร์ อัตราสุ่มตัวอย่าง การกรอง และการประสานเวลา แนวโน้มเรียบอาจเป็นเพียงสัญญาณเฉลี่ย ขอหลักฐานการตอบสนองทั้งสายการวัด แทนการอนุมานจากความเร็วที่เพลาหมุนได้
คำถามก่อนสั่งระบบวัดแรงบิด
คำถาม 1. แขนปฏิกิริยาถูกกว่าเซนเซอร์หมุนเสมอหรือไม่
ไม่จำเป็น เปรียบเทียบต้นทุนติดตั้งเซลล์แรง ชุดจับยึด ข้อต่อ การป้องกัน แอมพลิไฟเออร์ และการสอบเทียบหลังประกอบ กับเซนเซอร์หมุน คัปปลิง และอิเล็กทรอนิกส์ที่เกี่ยวข้อง ส่วนตรวจจับราคาต่ำอาจต้องทำงานกลมาก โดยเฉพาะเมื่อวัดแรงบิดต่ำ การกลับทิศ หรือรูปทรงที่เปลี่ยน
คำถาม 2. คำนวณแรงบิดจากค่าโหลดเซลล์เป็นกิโลกรัมได้หรือไม่
แรงบิดต้องใช้แรง ไม่ใช่มวล หากจอแสดงค่าเทียบเท่ามวล ต้องกำหนดการแปลงเป็นแรงให้สอดคล้องกับการสอบเทียบก่อนใช้แขนโมเมนต์ ควรใช้ค่าแรงหน่วยนิวตันที่มีเอกสารสำหรับคำนวณแรงบิด และตรวจผล N m สุดท้ายด้วยชุดจับยึดครบชุด
คำถาม 3. ควรแนบอะไรเมื่อสอบถาม MV-LC0148 หรือชุดแขนปฏิกิริยา
ให้ตำแหน่งวัด ช่วงแรงบิดและพีก รูปแบบหมุนหรือยึดต้าน ความเร็วและรอบใช้งาน ข้อกำหนดกลับทิศ รูปทรงที่มี สภาพแวดล้อม และเอาต์พุตที่ร้องขอ สำหรับแขนปฏิกิริยา เพิ่มแบบแสดงแกนและแนวแรง สำหรับเซนเซอร์ต่อในแนวเพลา เพิ่มรายละเอียดเพลา คัปปลิง และฐานรอง ขอให้ METRAVON ทบทวนรูปแบบ พร้อมแบบเหล่านี้และความแม่นยำรับมอบที่ต้องการ
สรุป
ใช้ MV-LC0148 เมื่อประเมินการวัดแบบหมุนต่อในแนวเพลา และถือ MV-LC0238 เป็นเพียงส่วนวัดแรงตามแกนเมื่อออกแบบระบบแขนปฏิกิริยา แบบหลังวัดแรงบิดผ่านรูปทรงที่ตรวจสอบและเส้นทางโหลดที่ควบคุม ยืนยันระบบไฟฟ้าทั้งหมดและสอบเทียบชุดที่ประกอบแล้ว ก่อนพึ่งค่าแรงบิดบนจอ
