


 Inglês
 Chinês
 Espanhol
 Russo
 Francês
 Alemão
 Indonésio
 Tailandês
 Vietnamita
 Árabe
 Italiano
 Turco
 Polonês
 Japonês


Em canal aberto, o caudal nunca é medido diretamente no sensor. Uma leitura de altura de água, ou carga, num descarregador ou canal medidor é convertida em caudal por uma curva de vazão em potência, cujo expoente amplifica o erro de carga. Com telemetria a intervalos fixos e memória durante falhas, esse erro também distorce o volume acumulado. Este artigo quantifica ambos os efeitos e define a exatidão e o intervalo de amostragem realmente necessários.
Porque o caudal começa por uma leitura de altura
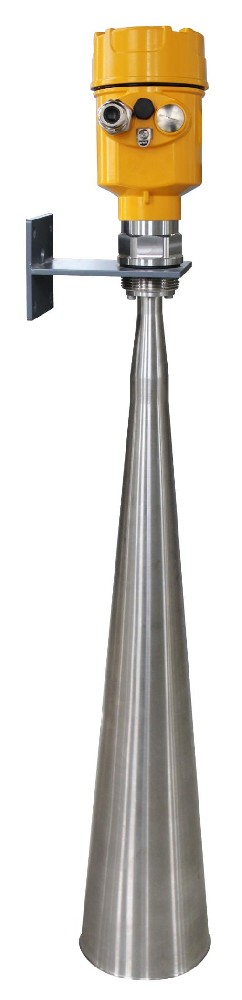
Um descarregador ou canal medidor restringe o canal para que o caudal seja uma função unívoca da carga a montante, medida desde a soleira ou garganta. O sensor indica nível, não caudal; uma equação de vazão separada faz a conversão. O radar é adequado: mede por cima, sem contacto nem poço tranquilizador, com alcance típico até 70 m, sem ser afetado por lamas, plantas e detritos flutuantes que bloqueiam métodos de contacto. Contudo, a curva depende da obra civil: descarregador retangular, entalhe em V e canal Parshall têm coeficientes e expoentes próprios. A exatidão necessária depende da curva, não do catálogo, pois o pequeno erro de carga será multiplicado.
A curva só vale dentro do domínio hidráulico da estrutura. Um canal Parshall deixa de atuar como secção de controlo única acima de cerca de 60 % de submersão; um descarregador de parede delgada exige lâmina ventilada, pelo menos 0.03 m de carga e razão entre carga e altura da soleira inferior a cerca de 0.4. Fora desses limites, o coeficiente tabelado não se aplica e o caudal pode errar 10–30 %, mesmo com nível perfeito. Uma aproximação assoreada também desvia a carga.
O expoente que transforma erro de carga em erro de caudal
Num descarregador retangular de parede delgada, Q = C · L · H^1.5, sendo H a carga sobre a soleira, L o seu comprimento e C um coeficiente próximo de 1.84 em SI. O expoente 1.5 transforma um erro relativo de H num erro 1.5 vezes maior em Q; os canais medidores usam expoentes de cerca de 1.6 a 2.0, amplificando ainda mais. A tabela é um exemplo calculado com dimensões assumidas para um local, não uma curva calibrada no campo.
| Carga H (m) | Q = 1.84 × 1.0 × H^1.5 (m³/s), L = 1.0 m | Nota |
|---|---|---|
| 0.100 | 0.0582 | caudal baixo |
| 0.200 | 0.1646 | caudal intermédio |
| 0.300 | 0.3023 | |
| 0.400 | 0.4655 | caudal elevado |
| 0.500 | 0.6505 | perto da capacidade máxima |
A curva é acentuada: entre 0.20 m e 0.50 m, o caudal quase quadruplica (3.95×) para uma carga multiplicada por 2.5. Por isso, a exatidão da carga domina toda a medição.
Exemplo de amplificação do erro de carga
Considere H = 0.200 m, onde Q = 0.1646 m³/s. Assuma incerteza de carga ±0.005 m, ou 2.5 % de H. A 0.205 m, Q = 1.84 · 0.205^1.5 = 0.1709 m³/s, aumento de +3.8 %. A 0.195 m, Q = 0.1584 m³/s, redução de −3.8 %. Entrada (±0.005 m de carga) → conversão (lei de potência, n = 1.5) → resultado (±3.8 % de caudal). Limite: os mesmos ±0.005 m a H = 0.100 m são ±5.0 % de carga e cerca de ±7.5 % de caudal. O erro prejudica mais a caudais baixos, com o expoente aplicado a um número menor. Para exigir ±5 % de caudal a 0.2 m, permite-se cerca de ±0.007 m de incerteza de carga (±0.003 m se a mesma exigência se estender a 0.1 m). A resolução sozinha não comprova essa exatidão.
Erros independentes de carga combinam-se quadraticamente. A H = 0.200 m, sensor ±3 mm, referencial ±2 mm e ondulação ±2 mm dão raiz da soma dos quadrados de 4.1 mm, ou 2.1 % da carga, que se torna 3.1 % do caudal com n = 1.5. Entrada (três termos ±mm) → conversão (soma quadrática, depois lei de potência) → resultado (±3.1 % de caudal). Limite: um referencial 10 mm baixo domina os outros termos e deve ser corrigido por levantamento topográfico.
Intervalo de amostragem e o pico que pode perder
O sensor amostra a intervalos fixos e uma subida rápida pode passar entre amostras. Assuma uma tempestade que eleva linearmente a carga de 0.20 m para 0.55 m em 12 minutos, com pico em t = 12 min. A cada 5 minutos, a grelha capta 0.20 m em t = 0, 0.346 m em t = 5 e 0.492 m em t = 10; nenhuma amostra coincide com o pico de 0.55 m, perdido por 0.058 m. O caudal omitido é cerca de 1.84 × 1.0 × (0.55^1.5 − 0.492^1.5) ≈ 0.12 m³/s, subestimando o pico. Entrada (subida ≈ 0.029 m/min) → conversão (intervalo × taxa) → resultado (altura perdida). Limite: para tolerância de 0.005 m, o intervalo deve ficar abaixo de cerca de 0.17 min, ou 10 s, exigindo RTU ou registador rápido. Um varrimento de 1 minuto serve caudal de rega lentamente variável, não cheias repentinas.
Erro de totalização por amostras ausentes ou tardias
O volume acumulado é a integral do caudal no tempo; qualquer lacuna ou valor mantido errado desvia o total. Considere uma hora com Q médio real de 0.150 m³/s, dando 540 m³. Os 50 min fora da lacuna tiveram média de 0.155 m³/s, mantendo a média horária de 0.150. Se houver falha de telemetria de 10 minutos e o registador mantiver 0.120 m³/s, o último valor válido, o volume indicado é (3000 s · 0.155) + (600 s · 0.120) = 537 m³, erro de −0.6 %. Se indicar zero, o total cai para 465 m³, erro de −13.9 %. Entrada (duração e comportamento de retenção) → conversão (soma de Q · Δt) → resultado (desvio de volume). Limite: o erro depende da duração e da diferença entre o valor mantido e o caudal real. Especifique no ensaio de aceitação armazenamento e reencaminhamento com memória, bem como retenção ou extrapolação linear adequadas.
Falhas de telemetria, memória e ordem temporal na recuperação
Um RTU de nível de água recolhe a carga e envia-a ao centro por 4G, LoRa ou satélite. Na falha da rede, deve guardar amostras localmente com marcas temporais corretas. Evite que cheguem fora de ordem após recuperação, corrompendo a totalização central. Um bom RTU marca cada amostra na aquisição, guarda para a falha máxima prevista, talvez 24 h com registo a cada 1 min, e reenvia por ordem. Dimensione a bateria para três dias sem sol, evitando alongar o intervalo para poupar energia, o que reintroduz o erro de pico. A aceitação deve simular falha com perfil de altura conhecido e confirmar a reconstrução do volume dentro da tolerância. Se a obra civil estiver errada — soleira não calibrada, garganta suja ou canal irregular sem secção única de controlo — nenhuma exatidão nem frequência salva o caudal. Rejeite o método até corrigir a estrutura e redefinir a curva.
Perguntas frequentes
Q1. Porque importa tanto um pequeno erro de carga?
Porque o caudal segue uma lei de potência da carga, tipicamente Q proporcional a H^1.5 num descarregador. O erro relativo é multiplicado por 1.5: ±2.5 % de carga num descarregador retangular dá cerca de ±3.8 % de caudal. A cargas baixas, o mesmo erro absoluto representa uma fração maior, prejudicando mais perto da soleira.
Q2. Que exatidão de sensor preciso para canal aberto?
Defina a exatidão pela tolerância de caudal e pelo expoente, não pelo catálogo. Para ±5 % de caudal a meio da gama com n = 1.5, a exatidão de carga deve ser perto de ±0.007 m a 0.2 m, ou ±0.003 m se a mesma exigência valer até 0.1 m. Um radar com resolução muito inferior, afastado do jato a jusante, é uma escolha comum.
Q3. Como afeta o intervalo o pico medido?
Uma subida rápida pode ocorrer entre amostras. Um intervalo de 5 minutos pode perder um pico de cheia repentina que um registador a 1 minuto ou mais rápido captaria. Se taxa de subida × intervalo exceder a tolerância de carga, encurte o intervalo ou aceite a subestimação do pico, documentando-a nas notas de qualidade dos dados.
Q4. O que acontece ao volume totalizado numa falha de telemetria?
Mantendo o último valor válido, o erro de volume é pequeno e cresce com a duração da lacuna; indicando zero, pode ultrapassar 10 %. A solução é guardar e reencaminhar com marcas temporais corretas e comportamento de retenção ou extrapolação definido, a verificar na aceitação.
Q5. Deve o descarregador ou o sensor definir a exatidão?
A curva da obra civil decide. Coeficiente e expoente definem como o erro de carga se transforma em erro de caudal. Uma estrutura mal dimensionada ou suja domina a incerteza. Verifique as dimensões e mantenha a soleira sem detritos antes de culpar o sensor pela dispersão.
Q6. A energia solar é fiável numa estação sem pessoal?
Sim, se dimensionada para o pior caso: preveja três dias nublados consecutivos à latitude local, dimensione painel e bateria para registador e modem e confirme que o controlador de carga mantém o RTU durante o maior período sem sol previsto. Uma bateria pequena é a causa habitual de lacunas em tempestades de vários dias.
RESUMO
O caudal em canal aberto resulta da conversão da carga por lei de potência. No exemplo, ±0.005 m a meio da gama deram ±3.8 % de caudal, e uma falha de 10 minutos com zero reduziu o volume horário em 13.9 %. Envie tipo de estrutura, dimensões da soleira e tolerância; os nossos engenheiros definirão a exatidão da carga e o intervalo do RTU para o local.
Fale com um engenheiro METRAVON sobre esta aplicação
Para especificar uma estação de descarregador ou canal medidor, envie o desenho, a gama de carga prevista e a tolerância de caudal exigida no relatório. Os nossos engenheiros calcularão a exatidão do sensor e o intervalo de registo que mantêm caudal e volume acumulado dentro dos limites.
