


 angielski
 chiński
 hiszpański
 rosyjski
 portugalski
 francuski
 niemiecki
 indonezyjski
 tajski
 wietnamski
 arabski
 włoski
 turecki
 japoński


Zasady działania czujników poziomu rzek i niepewność pomiaru: radar, ultradźwięk i hydrostatyka
Czujniki poziomu rzek nie mierzą wszystkie tej samej wielkości fizycznej. Przyrządy radarowe i ultradźwiękowe mierzą najpierw odległość; zanurzony przetwornik hydrostatyczny wykrywa ciśnienie cieczy. Bez spójnych odniesień wysokościowych i przeliczeń ich wartości wyświetlane nie mogą być porównywane bezpośrednio.
Przy zakupie i odbiorze na obiekcie należy odróżniać błąd pomiaru odległości lub ciśnienia czujnika od błędów odniesienia geodezyjnego, montażu i przeliczenia na poziom wody.
Rzędna zwierciadła, poziom lokalny i głębokość są różne
Radar zamontowany na moście podaje odległość D. Przy pomierzonej wysokości odniesienia czujnika Z_sensor rzędna zwierciadła wynosi Z_water = Z_sensor − D. Głębokość wody wymaga dodatkowo określonego poziomu dna, który może się zmieniać przez erozję lub odkładanie osadów.
Z_water = Z_sensor − D
Przykład: wysokość odniesienia 105,00 m minus 8,20 m odległości daje 96,80 m rzędnej zwierciadła.
Przesunięcie punktu odniesienia montażu o 0,10 m może, bez korekty, wytworzyć odpowiadający błąd systematyczny.
Radarowy pomiar odległości i niepewność
Radar impulsowy wyznacza odległość z opóźnienia propagacji; radar FMCW wykorzystuje częstotliwość dudnienia między sygnałem chirp a opóźnionym odbiciem. W monitorowaniu rzek celem musi być powierzchnia wody, a nie filar mostu, brzeg lub odsłonięte dno przy niskim stanie.
Korzyść: pomiar bezdotykowy bez trwale zanurzonej głowicy; temperatura powietrza nie wpływa na radar przez zmiany prędkości dźwięku.
Ograniczenia: echa strukturalne, ślad wiązki, rozpryski, kondensacja, lód i pływające odpadki mogą zakłócać śledzenie celu.
Wyższa częstotliwość nośna nie jest dowodem mniejszego błędu pomiaru; liczą się efektywna szerokość pasma, antena i przetwarzanie.
Porównajgrupę radarowych mierników poziomu wody METRAVON i potwierdź dla konkretnego modelu szerokość wiązki oraz prześwit strefy bliskiej.
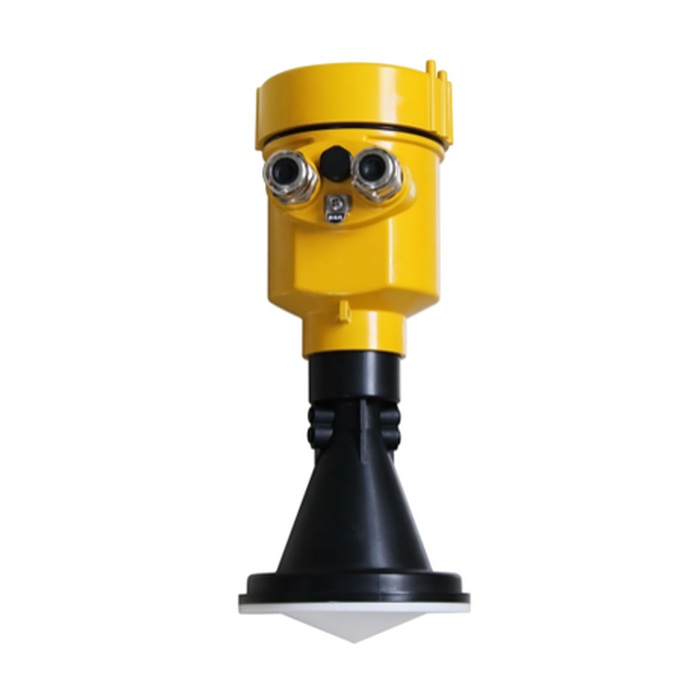
Dlaczego pomiar odległości ultradźwiękami wymaga korekty drogi gazu
Skierowany w dół czujnik ultradźwiękowy mierzy akustyczny czas przejścia w obie strony przez gaz. Temperatura, skład gazu i gradienty zmieniają prędkość dźwięku; pojedynczy czujnik temperatury może nie w pełni skorygować silnego gradientu pionowego.
D = c_gas × t / 2
t to czas przejścia w obie strony, a c_gas to efektywna prędkość dźwięku wzdłuż drogi.
Przeszkody wiązki, gęsta piana, gęsta para i blokowanie strefy bliskiej przy maksymalnym stanie dodają kolejne błędy.
Ultradźwięki mogą działać w odpowiednich kanałach o stabilnych warunkach gazowych i drożności wiązki. Czysta woda nie jest ich jedynym zastosowaniem, ale atmosfera i powierzchnia muszą być odpowiednie.
Przeliczenie hydrostatyczne, gęstość i kompensacja barometryczna
Przetwornik hydrostatyczny oblicza wysokość słupa wody z ciśnienia nad swoim punktem pomiarowym. Wersje manometryczne wentylowane zwykle kompensują ciśnienie atmosferyczne przez kabel odpowietrzający; wersje ciśnienia bezwzględnego mogą wymagać osobnej korekty barometrycznej. Zmiany gęstości pod wpływem temperatury, zasolenia i zawiesin mogą wpływać na przeliczenie.
h = P / (ρg)
P to odpowiednio skompensowane ciśnienie słupa cieczy, ρ gęstość wody, a g przyspieszenie grawitacyjne.
To słup nad czujnikiem; dodaj wysokość odniesienia zanurzonego czujnika, aby uzyskać rzędną zwierciadła.
Umieść i zabezpiecz sondę z dala od trwałego odkładania osadów; chroń kabel i rurkę odpowietrzającą.
Mętna woda nie uniemożliwia automatycznie pomiaru, ale zasypanie i uszkodzenie fizyczne mają znaczenie.
Rozdzielczość, powtarzalność i dokładność zainstalowana
| Termin | Znaczenie |
|---|---|
| Rozdzielczość | Najmniejszy wyświetlany lub rozróżnialny przyrost; to nie jest dokładność |
| Powtarzalność | Spójność w powtarzalnych warunkach; może pozostać błąd systematyczny |
| Błąd punktu odniesienia | Niepewność wysokości czujnika, montażu lub zdefiniowanego zera lokalnego |
| Błąd systemu zainstalowanego | Połączone efekty czujnika, montażu, otoczenia, przeliczenia i łańcucha danych |
Przyrost wyświetlania o jeden milimetr nie jest dowodem dokładności ±1 mm. Zweryfikuj cały system względem specyfikacji właściwej dla modelu i odniesienia terenowego.
Weryfikacja terenowa i FAQ zamówień
Zapisz identyfikator stacji (ID), odniesienie czujnika, wspólne odniesienie wysokościowe i zaobserwowany stan wody.
Bezpiecznie porównaj lokalne odczyty czujnika z niezawodną łatą wodowskazową lub innym odniesieniem.
Gdzie to praktyczne, porównaj kilka reprezentatywnych stanów, nie pojedynczy punkt.
Sprawdź jednostki, przesunięcia zera, skalowanie wyjścia i znaczniki czasu.
Zachowaj protokoły odbioru jako punkt odniesienia dla przyszłych przesunięć lub rekonfiguracji.
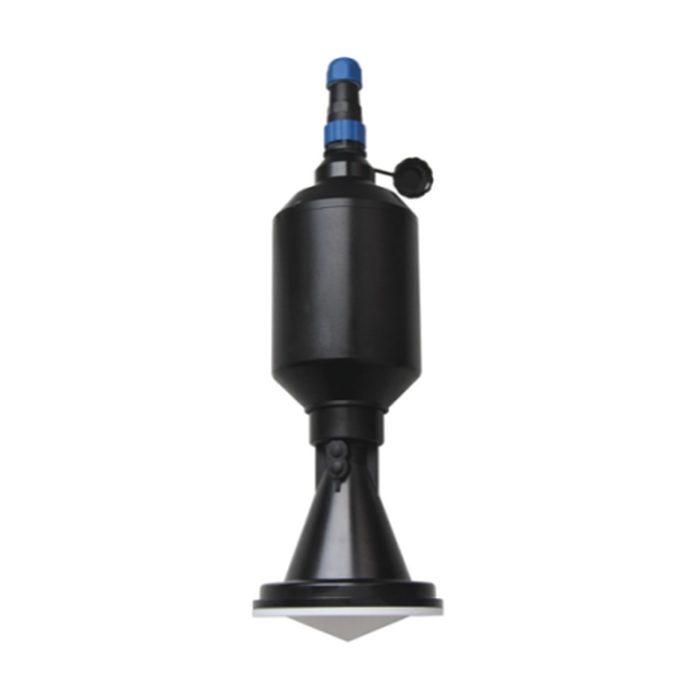
Czy radar jest zawsze dokładniejszy od łaty wodowskazowej?
Uniwersalny ranking nie jest użyteczny. Obie obserwacje należy porównywać w tym samym czasie i odniesieniu wysokościowym, uwzględniając ruch powierzchni oraz niepewność odczytu odniesienia. Przy rozbieżności trzeba sprawdzić pomierzone odniesienie czujnika i cel, zanim przesunięcie radaru zostanie dopasowane do jednej obserwacji.
Czy sam stan daje przepływ?
Nie. Rzędna wody nie określa natężenia przepływu bez ważnej zależności wodowskazowej lub dodatkowych pomiarów hydraulicznych. Zmiany koryta mogą wpływać na tę zależność mimo stabilnego czujnika stanu. Weryfikacja poziomu i walidacja przepływu powinny być oddzielnymi zadaniami odbiorowymi.
Czy 80 GHz jest koniecznie dokładniejsze niż 26 GHz?
Sama częstotliwość nośna nie jest specyfikacją dokładności. Należy porównać dokładność odległości zamówionego modelu, ślad wiązki, ograniczenia strefy bliskiej i warunki montażu. Węższa wiązka może omijać filar, ale nie koryguje błędnej rzędnej montażu ani ruchomej podpory.
Budowanie budżetu błędu pomiaru zainstalowanego
Odbiór nie może po prostu powtórzyć dokładności fabrycznej określonej w warunkach idealnych. Uwzględnij wkłady z odległości lub ciśnienia pomiaru, pomierzonego punktu odniesienia, korekty gazu/gęstości, ruchu montażu oraz kwantyzacji lub skalowania programowego.
| Źródło błędu | Przykład i kontrola |
|---|---|
| Wysokość odniesienia | Ponowny pomiar, gdy wspornik lub podpora mostu się przesunęła |
| Efekt właściwy dla zasady | Strukturalne echa radaru, akustyczne gradienty termiczne lub błąd ciśnienie–gęstość |
| Długotrwałe przesunięcie | Ponowna kontrola względem zaufanych obserwacji w kolejnych porach i stanach |
| Łańcuch danych | Oddziel rozdzielczość, opóźnienie wygładzania i konwersję jednostek platformy |
Przed statystycznym połączeniem wielu niepewności zweryfikuj niezależność i zidentyfikuj błąd systematyczny. Nie ma uniwersalnego wzoru na sumowanie każdej maksymalnej wartości błędu.
Poproś o dobór inżynierski i wycenę od METRAVON
Określ, czy potrzebujesz bezwzględnej rzędnej zwierciadła czy głębokości nad zerem lokalnym, zakres historyczny, pomiar punktu odniesienia, geometrię rzeki i tolerancję odbioru. Możemy ocenić odpowiednie opcje pomiaru poziomu METRAVON.
E-mail inżynierski:Arvin@metravon.com
Telefon / WhatsApp / WeChat:+86 153 6781 2163
