


 angielski
 chiński
 hiszpański
 rosyjski
 portugalski
 francuski
 niemiecki
 indonezyjski
 tajski
 wietnamski
 arabski
 włoski
 turecki
 japoński


Radarowe czujniki poziomu wody fal milimetrowych METRAVON: zasada FMCW, cechy 80 GHz i zastosowania hydrologiczne
Radarowy czujnik poziomu wody fal milimetrowych to bezstykowy przyrząd pomiaru odległości instalowany nad powierzchnią wody. Mierzy on odległość od punktu odniesienia radaru do wody, a następnie przelicza tę odległość na poziom lub rzędną przy użyciu zdefiniowanego poziomu odniesienia inżynierskiego.
W stacji wodowskazowej FMCW opisuje sposób wyznaczania odległości, a nie niepewność końcowego zapisu stanu wody. Weryfikacji wymagają echo wody, geodezyjnie wyznaczone odniesienie anteny, przeliczenie na rzędną i przesyłana wartość. Kompaktowa antena o wąskiej wiązce pomaga omijać konstrukcje, ale o użytecznym obszarze celu decydują rzeczywista charakterystyka anteny i geometria stanowiska.
1. Radar bezpośrednio mierzy odległość
Radar najpierw mierzy odległość D od swojej płaszczyzny odniesienia do powierzchni wody.
Aby przeliczyć tę odległość na rzeczywisty poziom wody, system musi również znać zależność między punktem montażu a projektowym poziomem odniesienia wody.
Radar może więc mierzyć odległość poprawnie, a mimo to ostateczny wyświetlany poziom wody będzie błędny, jeśli wysokość montażu lub konfiguracja odniesienia jest nieprawidłowa.
2. Jak FMCW wyznacza odległość do powierzchni wody?
Radar FMCW nadaje w sposób ciągły sygnały chirp, których częstotliwość zmienia się w czasie.
Echo odbite od powierzchni wody dociera z opóźnieniem. Tworzy to częstotliwość dudnienia między opóźnionym echem a aktualnie nadawanym sygnałem.
Dla idealnego liniowego chirpa i nieruchomego celu uproszczona zależność ma postać D = c * f_b / (2 * S), gdzie D to odległość, c prędkość propagacji, f_b częstotliwość dudnienia, a S nachylenie chirpa. Wzór wyjaśnia zasadę pomiaru; nie jest procedurą kalibracji ani deklaracją szerokości pasma konkretnego modelu METRAVON.
Przetwarzanie pozwala rozdzielać odbicia z różnych odległości, o ile umożliwiają to echa i rozdzielczość systemu. Stacja musi jednak rozpoznać echo wody wśród odbić od stałych konstrukcji i zmiennych celów. Należy potwierdzić dostęp diagnostyczny wybranej wersji; szeregowa transmisja wartości poziomu nie oznacza dostępu do pełnego widma lub krzywej echa.
3. Dlaczego 80 GHz jest przydatne do monitorowania mostów i rzek?
Radar o częstotliwości około 80 GHz może generować wąską wiązkę przy użyciu stosunkowo kompaktowej anteny.
Typowe obiekty hydrologiczne mogą zawierać:
- Filary mostu;
- Belki konstrukcyjne;
- Brzegi rzek;
- Odsłonięte koryto rzeki;
- Zasuwy;
- Roślinność i pływające zanieczyszczenia.
Węższa wiązka zmniejsza prawdopodobieństwo wejścia tych obiektów w główny obszar pomiarowy.
4. Dlaczego wyższa pozycja montażu nie zawsze jest lepsza?
Wiązka radaru ma określoną rozbieżność kątową. Wraz ze wzrostem odległości do wody jej ślad na powierzchni zwykle się powiększa.
W przypadku czujnika zamontowanego wysoko na moście warunki niskiej wody mogą zatem wprowadzić nowe cele, takie jak brzegi, płycizny lub odsłonięte koryto.
Zakres pomiarowy należy ustalić dla projektowych najwyższego i najniższego stanu wody, uwzględniając obserwacje historyczne. Oględziny przy normalnym stanie nie potwierdzają prześwitu względem brzegów przy niskiej wodzie ani minimalnej odległości przy wysokiej wodzie. W konfiguracji stacji należy zachować orientację anteny i jej geodezyjnie wyznaczoną rzędną.
5. Czy „fala milimetrowa” oznacza dokładność 1 mm?
Nie.
Fala milimetrowa opisuje zakres długości fali elektromagnetycznej. Nie określa bezpośrednio błędu pomiaru przyrządu.
Ostateczna wydajność zależy od efektywnej szerokości pasma, przetwarzania sygnału, konstrukcji anteny, stosunku sygnału do szumu, kalibracji i środowiska instalacji.
Dokładność należy zatem potwierdzić na podstawie karty katalogowej rzeczywistego modelu radaru.
6. Czy ruch powierzchni wody wpływa na radar?
Tak.
Ruch powierzchni zmienia cel odbijający. Dopuszczalna reakcja zależy od wymaganego zapisu stacji; filtrowanie może ograniczać krótkie wahania, ale dodaje opóźnienie i nie dowodzi wyboru prawidłowego celu. Należy unikać wodospadów, silnych rozprysków i trwałej recyrkulacji przy wyborze reprezentatywnego punktu pomiaru.
Stacje monitoringu hydrologicznego należy zatem instalować, o ile to możliwe, nad reprezentatywnym i w miarę stabilnym odcinkiem powierzchni wody.
7. Jak rozumieć wilgotność, mgłę i kondensację?
Radar nie zależy od prędkości dźwięku, więc normalna wilgotność i zmiany temperatury powietrza zwykle nie są głównym źródłem błędu pomiaru.
Jednak warstwy wody, oblodzenie i silna kondensacja bezpośrednio na antenie mogą zmieniać pole elektromagnetyczne bliskiego pola.
Powierzchnię anteny należy sprawdzać pod kątem warstwy wody, lodu i osadów zgodnie z procedurą bezpiecznego dostępu. Obudowa odporna na warunki atmosferyczne ani dopuszczalna wilgotność nie potwierdzają, że mokra lub zanurzona antena nadal wskazuje prawidłową odległość do powierzchni.
8. Czy osad pod wodą wpływa na radar?
Radar zwykle mierzy powierzchnię wody, a nie nadaje przez wodę, by mierzyć dno, więc zanurzony osad nie pokrywa bezpośrednio czujnika radaru.
Duże pływające zanieczyszczenia, roślinność wodna, lód lub pływająca piana mogą nadal generować dodatkowe odbicia, jeśli wejdą w wiązkę główną.
9. Które dane lokalizacyjne mają największe znaczenie przy doborze hydrologicznym?
| Dane lokalizacyjne | Dlaczego mają znaczenie |
|---|---|
| Wysokość montażu | Określa maksymalną odległość i ślad wiązki |
| Historyczny maksymalny poziom wody | Sprawdza minimalną odległość pomiaru |
| Historyczny minimalny poziom wody | Sprawdza zasięg i interferencję koryta |
| Szerokość rzeki i brzegi | Ocenia dostępny otwarty obszar celu wodnego |
| Konstrukcje mostu | Identyfikuje stałe reflektory |
Sprawdź cały łańcuch pomiaru, nie tylko częstotliwość
| Kontrola | Dane do zachowania |
|---|---|
| Surowa odległość | Płaszczyzna odniesienia, jednostki i niezależne porównanie |
| Obliczony stan wody | Pomierzona rzędna odniesienia i znak przeliczenia |
| Geometria celu | Przekrój przy projektowym najwyższym i najniższym stanie |
| Ważność lokalna | Status i zachowanie przy braku prawidłowego echa |
| Odebrany zapis | Czas pomiaru, skalowanie rejestratora i obsługa nieaktualnych danych |
10. Typowe zastosowania
- Monitorowanie poziomu rzek;
- Monitorowanie poziomu zbiorników i jezior;
- Stacje hydrologiczne montowane na mostach;
- Kanały irygacyjne;
- Miejski monitoring powodzi;
- Systemy ostrzegania powodziowego;
- Otwarte przemysłowe zbiorniki wodne.
11. Podsumowanie
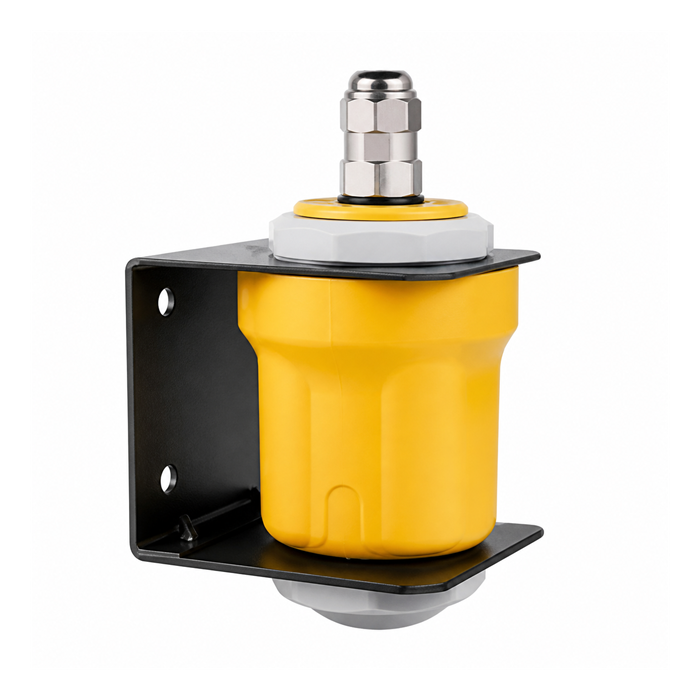
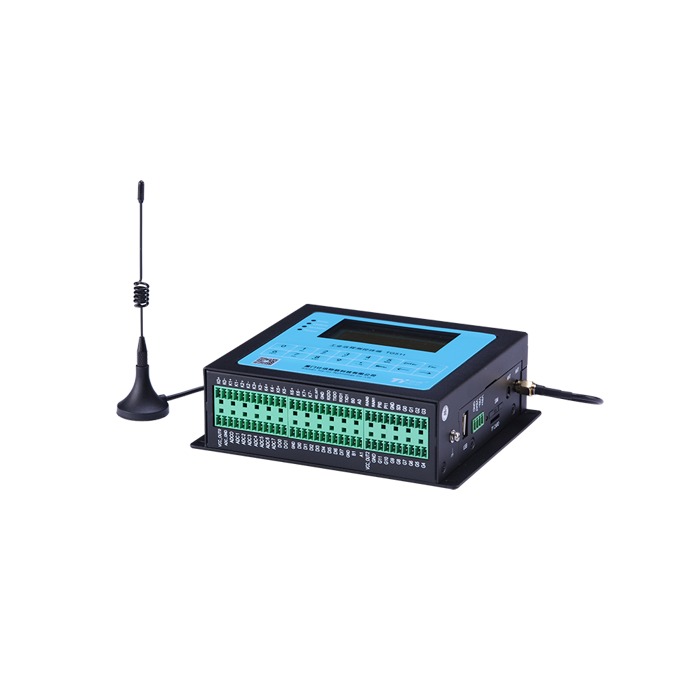
MV-RD12T dostarcza wybrany sygnał odległości lub poziomu; TG511 jest RTU do akwizycji danych, a nie układem radarowego pomiaru odległości. Należy potwierdzić zamówione wersje elektryczne, protokół czujnika, skalowanie wejścia, czas pomiaru i obsługę danych. Komunikacja komórkowa i serwerowa wynika z udokumentowanej konfiguracji stacji, nie z oznaczenia FMCW.
Wiarygodny zapis łączy echo wody z udokumentowanym odniesieniem i ważną wartością nadrzędną ze znacznikiem czasu. Niespójność trzeba wyjaśnić w miejscu jej powstania: w odległości, przeliczeniu rzędnej lub transmisji. Sama korekta przesunięcia wyświetlanej wartości może ukryć przyczynę. Należy zachować historię zmian montażu i konfiguracji, ponownie sprawdzić odniesienie po przemieszczeniu lub wymianie wspornika oraz zapisywać obserwacje istotnych stanów sezonowych i powierzchni. Dane niedostępne lub podejrzane trzeba jawnie oznaczać, zamiast przedstawiać zachowaną wartość jako nowy pomiar. Do oceny należy przekazać przekrój stanowiska, projektowy zakres stanów wody, odniesienie geodezyjne, zsynchronizowane odczyty lokalne i nadrzędne, wyjście czujnika, wejście rejestratora, interwał raportowania oraz wymagania obsługi nieważnych danych.
P1. Czy przetwarzanie FMCW eliminuje potrzebę odniesienia geodezyjnego?
Nie. Metoda wyznacza odległość antena–cel, a odniesienie stacji określa raportowaną rzędną. Trzeba zachować oba zapisy i sprawdzić przeliczenie w rejestratorze. Jeżeli podpora się przemieści, przed korektą należy ponownie sprawdzić jej odniesienie geodezyjne; poprawne wyznaczenie częstotliwości nie naprawi błędnej wysokości montażu.
P2. Czy stabilny odczyt radaru dowodzi stabilnego stanu rzeki?
Sam w sobie nie. Należy sprawdzić, czy celem jest woda, stała konstrukcja czy zachowana ostatnia wartość, i porównać wynik ze zsynchronizowaną niezależną obserwacją. Zapis wymaga czasu pomiaru i statusu ważności. Gładka krzywa może wynikać z tłumienia lub podtrzymania danych, dlatego poza zgodnością liczbową trzeba sprawdzić reakcję i obsługę nieważnych odczytów.
P3. Jakie dowody są potrzebne do odbioru zdalnych danych poziomu wody?
Należy jednocześnie porównać obserwację odniesienia, lokalną odległość, obliczony stan wody i odebraną wartość rejestratora. Zachować jednostki, rzędną odniesienia, konfigurację i warunki procesu. Zgodnie z procedurą stacji sprawdzić utratę i przywrócenie komunikacji, w tym oznaczanie spóźnionych lub nieważnych zapisów. Udokumentować niesprawdzone stany sezonowe i warunki powierzchni.
