


 英語
 中国語
 スペイン語
 ロシア語
 ポルトガル語
 フランス語
 ドイツ語
 インドネシア語
 タイ語
 ベトナム語
 アラビア語
 イタリア語
 トルコ語
 ポーランド語


かくはん槽のレーダー液位測定には、別々の2つの難しさがあります。誤った反射体をレーダーが選ぶ場合と、正しく測った液面が必要なタンク液位を代表しなくなっている場合です。ダンピングを増やしても、この違いは解消できません。
プロセスが必要とする運転値を決める
混合制御では、かくはん機の運転中に応答する指示が必要な場合があります。バッチ収支の照合では、静止した液面の方が意味のある基準になる場合があります。取付位置の選定や誤差限界の合意前に、用途を特定してください。局所的な渦の深さが、タンク体積計算に使う平均液位と自動的に一致するわけではありません。
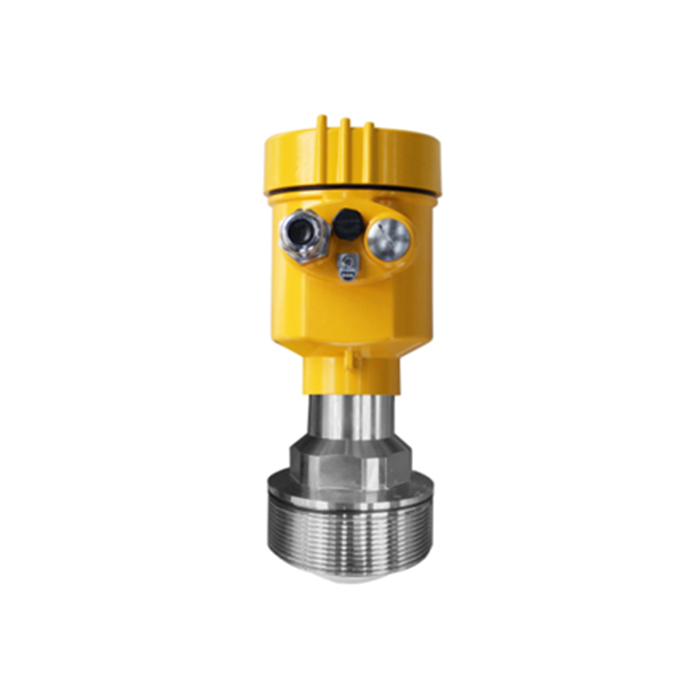
機器のMV-RD13には、76 mm PTFEアンテナと3度のビームが記載されています。プロセス接続部と使える位置がアンテナに適していれば、内部構造と液面を区別する助けになります。ただし、すべての泡層を通した測定や、あらゆるミキサー速度での測定を保証するものではありません。
運転状態ごとにかくはん槽のレーダー測定を計画する
| 状態 | 観察内容 | 意味 |
|---|---|---|
| 停止 | 静止した基準液位と固定内部エコー。 | 動く外乱を評価する前に形状を確定します。 |
| 運転 | 選択エコー、速度、渦、出力応答。 | 羽根の選択と、局所液面高さの実変化を区別します。 |
| 充填 | 流入、飛沫、泡、同時かくはん。 | 個別に試すだけでなく、外乱の組合せを確認します。 |
| 排液 | 羽根の露出と低液位エコーの挙動。 | 有用な液面エコーを区別しにくくなる領域を特定します。 |
停止写真ではなく羽根の全通過範囲を使う
平面図と立面図に、軸、羽根の全移動範囲、バッフル、流入口を示してください。停止中に空いて見えても、羽根が測定経路を周期的に横切る場合があります。羽根高さと最低測定液面でビームの照射範囲を確認します。
充填物の直撃を避け、付着物を点検できる作業空間を確保してください。壁側へ移すと軸を避けても、バッフル、壁反射、液面の盛り上がる領域に入る場合があります。タンク半径の万能な比率を指定せず、実際の容器形状から位置を選んでください。
対象選択が正しくなってから応答を調整する
ミキサー停止時と必要な運転速度で診断カーブを比較してください。機器が羽根を追う場合は、平均化を増やす前に位置とエコー選択を調べます。広い領域の偽エコーマッピングは、同じ距離を通る実際の液面を抑制する場合があります。
対象が妥当になったら、許容されるプロセス応答遅延からダンピングを選んでください。その設定を有効にした状態で充填警報を検証します。表示が見やすくても、急上昇を見逃す滑らかな傾向は、その用途に不適切です。
混合用途に関する質問
Q1. 測定のたびにかくはん機を止める必要がありますか?
必ずしもありません。必要な速度と液位での動作を実証してください。静止後の測定だけが在庫要件を満たす場合は、その制限を明示し、定義した静置手順を使います。
Q2. 空容器のエコーマップで羽根干渉を除去できますか?
回転し、一部が液中にある羽根の挙動まで記述できるとは限りません。両方の状態の診断証拠を保存し、断続的な反射をすべて固定障害物として扱わないでください。
まとめ
観測した液面の意味を確認し、実際の混合条件下でエコー選択を検証してください。かくはん槽の設置検討をご依頼ください。羽根寸法、運転速度、想定する制御または在庫用途を添えてください。
