


 英語
 中国語
 スペイン語
 ロシア語
 ポルトガル語
 フランス語
 ドイツ語
 インドネシア語
 タイ語
 ベトナム語
 アラビア語
 イタリア語
 トルコ語
 ポーランド語


引張・圧縮ロードセルの選定では、力の向きが変わるときの挙動を考慮する必要があります。一定の引張力では正しく測れても、押した後は、アダプターの移動、継手の隙間による遊び、電子回路による負の値の切り捨てによって結果が変わる場合があります。センサーと読み取り機器を選ぶ前に、力が変化する全サイクルと符号の取り決めを定義してください。
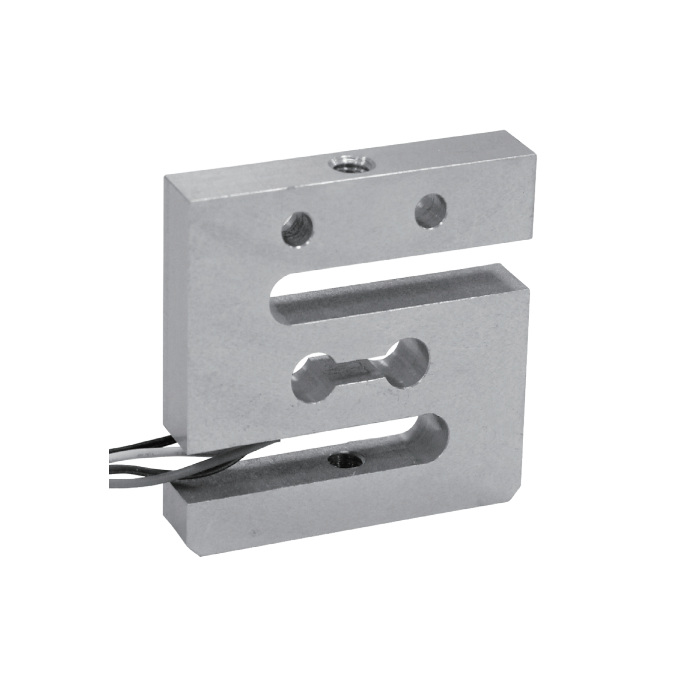
引張・圧縮ロードセルの選定には符号付きの力仕様が必要
治具の重量と意図的な予荷重を含め、想定する引張力と圧縮力を別々に記載します。計器と受信側PLCで、どちらの方向を正とするかを明記してください。反転頻度、保持時間、機械が判定する時点の力も含めます。
METRAVON MV-LC0190の定格荷重は1、5、20、50 kgです。仕様を特定するときはカタログの単位を保持し、機械に必要な力は合意した明確な単位で指定します。試験でニュートンを使う場合は、質量のキログラムと力のニュートンを同じ量として扱わず、校正に用いた換算方法を記録してください。
製品の測定範囲だけでは、接続金具の使用可否や反転を繰り返す条件での耐久性は確認できません。提案された機器の許容使用条件、接続部の詳細、校正の範囲を確認します。片方向だけを検証した組立体について、その結果を両方向の試験結果として示してはいけません。
反転しても力の伝達経路が変わらない治具を設計する
接続部にはセンサー図面で指定された形状を使います。開始位置だけでなく全移動範囲で、力を検出軸に沿って加えてください。アクチュエーターの移動やフレームのたわみにより、サイクル中に変化する軸外荷重が生じる場合があります。
ねじ式アダプターは、ねじのかみ合い長さ、緩み止め、組立時の締付けトルクを部品資料に基づいて確認します。指定された方法で締付けトルクを受け、検出素子に伝えないでください。想定していない内部面にアダプターを底付きさせて、確実に固定できたように見せてはいけません。
力がゼロを通過するときの動きを確認します。ロッドエンドやカップリングの隙間によって、反対側の面が荷重を受けるまで移動し、衝撃や信号の不連続が生じる場合があります。予荷重は設計上の対策になり得ますが、機械的な許容荷重の一部を消費し、ゼロの条件も変えます。ソフトウェアで風袋引きしても、その力はなくなりません。
通常の測定中に並列の荷重経路を作らず、両方向の保護を指定します。圧縮側のストッパーで引張側の接続部も保護できるとは限りません。拘束部と支持部は、荷重を無支持にすることなくセンサーを取り外せる構成にする必要もあります。
ブリッジからコントローラーまで正負両極性の測定を確認する
| MV-LC0190の定格荷重 | 公称感度 | 入力設定 |
|---|---|---|
| 1 kg | 0.5 mV/V | 励起電圧と定格荷重に対する負荷の割合が同じ場合、公称信号は大きい定格荷重の仕様の半分です。 |
| 5 / 20 / 50 kg | 1.0 mV/V | 1 kg仕様の設定を流用せず、選定した定格荷重と納入品の校正値を使います。 |
感度の公差は1 kg仕様で+/-0.1 mV/V、その他の仕様で+/-0.2 mV/Vです。これは感度のばらつきであり、完成した力試験の不確かさではありません。基準となる励起電圧範囲は4-12 VDCです。記載された最大値15 VDCは通常の推奨電源電圧ではありません。
例として励起電圧を5 Vとすると、定格荷重までの公称信号変化はそれぞれ2.5 mVと5 mVです。設置状態のゼロを基準として、必要な正負両方のブリッジ信号をコンディショナーが受けられるか確認してください。正方向の負荷試験では使える入力でも、反対方向では飽和したり信号を抑制したりする場合があります。
標準ケーブルの参考仕様は4線式、0.2 mです。近くの接続端末を計画し、許容される延長方法を確認します。センサー単体から4-20 mAやModbus RTUは出力されません。これらのインターフェースには、仕様を定めたコンディショナーまたは計器が必要です。
電流ループ式変換器を使う場合は、引張力、力がゼロの状態、圧縮力を出力範囲にどう対応させるか記録します。力がゼロなら4 mAになるとは限りません。正常な負の力、ケーブル故障、範囲外の値をPLCがどう区別するか確認してください。PLC配線ガイドでは、ブリッジ入力とコントローラー側インターフェースの役割の違いを説明しています。
別々の2点の読み値ではなく反転の全サイクルを受入試験する
通常の開始条件、力の増加、除荷、ゼロ通過、反対方向への負荷を含む試験順序を合意します。最終的に使用するアダプターと適切な基準を使ってください。取得可能な生信号、力の表示値、PLC値を同じ試験点で記録します。
繰り返しサイクルとゼロ復帰を比較します。反転時に値が跳ぶ場合は、スケール係数を変える前に継手の動きと信号処理を点検してください。各方向で一貫して応答が異なる場合は、芯合わせ、摩擦、センサーの挙動、校正方法を条件を管理して調べる必要があります。
フィルターとサンプリングの設定を結果とともに保存します。低速の静的試験では、同じシステムが高速の生産サイクルでピークを捉えられるとは証明できません。必要な動作速度と力・時間の波形を受入計画と問い合わせに含めてください。
治具図面、正負両方向の力の限界、予荷重、サイクル頻度、読み取り要件をMETRAVONの問い合わせページから送ってください。見積もりには定格荷重、接続構成、ケーブル、コンディショナー、各方向で必要な検証を明記するよう依頼します。センサーを先に注文してから、計器では測定サイクルの半分を表現できないと判明する事態を避けられます。
双方向測定に関する質問
Q1. ソフトウェアで符号を変えれば、圧縮専用ロードセルを引張センサーにできますか?
できません。符号の変更で変わるのは表示上の取り決めであり、機械的な荷重経路ではありません。引張用途には、明示的に適合する検出構造と接続部品が必要です。電子的な符号や校正を検討する前に、両方を確認してください。
Q2. アクチュエーターの反転中もゼロトラッキングを有効にできますか?
その動作状態が承認された基準条件である場合に限ります。そうでなければ、信号の安定を待つ間にコントローラーが実際の残留力や予荷重を消してしまう可能性があります。ゼロ調整を許す条件を定義し、部品が完全に解放されていない状態も含めて、実際の順序で試験してください。
Q3. 工場の校正証明書は新しいアダプター一式にも適用できますか?
証明書が対象とするのは、特定された校正条件です。新しいアダプターでは芯合わせ、隙間、力の加わり方が変わる場合があります。センサーの製造番号が同じというだけで以前の結果を適用せず、証明書の範囲を確認し、変更後の組立体を検証してください。
まとめ
両方向の力と符号を定義し、機械的な接続を確実にして、反転の全順序を検証します。MV-LC0190では、定格荷重ごとの感度と短い標準ケーブルが具体的な購入時の確認事項です。別の試験台上のセンサー応答だけでなく、コントローラーが受け取る力も受入試験の対象にしてください。
