


 英語
 中国語
 スペイン語
 ロシア語
 ポルトガル語
 フランス語
 ドイツ語
 インドネシア語
 タイ語
 ベトナム語
 アラビア語
 イタリア語
 トルコ語
 ポーランド語


河川水位センサーの原理と測定不確かさ:レーダー、超音波、水圧式
河川水位センサーがすべて同じ物理量を測るわけではありません。レーダーと超音波機器はまず離隔距離を測定し、水没型の水圧式伝送器は液体の圧力を検知します。一貫した標高基準と換算がなければ、表示値は直接比較できません。
調達と現地受入れでは、センサーの距離・圧力誤差と、測量基準、取付、水位換算による誤差を区別してください。
水位標高、局所水位、水深は異なる
橋に取り付けたレーダーは距離Dを報告します。測量したセンサー基準標高Z_sensorを用いると、水位標高は Z_water = Z_sensor − D です。水深にはさらに規定の河床高が必要で、これは洗掘や堆砂によって変化し得ます。
Z_water = Z_sensor − D
例:基準標高105.00mから距離8.20mを引くと、水位標高は96.80mです。
取付基準面の0.10mのずれは、補正しなければ対応する系統誤差を生じ得ます。
レーダー距離計測と不確かさ
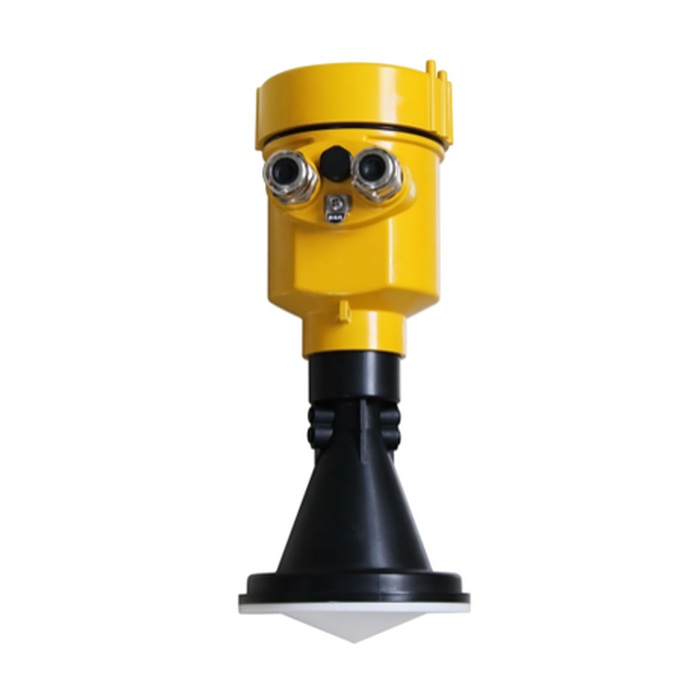
パルスレーダーは伝搬遅延から距離を推定し、FMCWレーダーはチャープと遅延反射の間のビート周波数を用います。河川監視では、追尾する目標は水面でなければなりません。橋脚、堤防、低水位時の露出河床ではありません。
利点:常時水没する検出ヘッドを持たない非接触計測。気温は音速変化を通じてレーダーに影響しません。
制約:構造物エコー、ビームフットプリント、飛沫、結露、氷、浮遊ごみが目標追尾を乱し得ます。
搬送周波数が高いことは測定誤差が小さい証拠ではなく、実効帯域幅、アンテナ、処理が重要です。
METRAVONのレーダー水位計の製品群を比較し、機種ごとにビーム幅と近距離の離隔を確認してください。
超音波測距が気体経路補正を必要とする理由
下向きの超音波センサーは、気体中の音響往復時間を計測します。温度、気体組成、勾配が音速を変化させ、単一の温度センサーでは強い鉛直勾配を完全に補正できない場合があります。
D = c_gas × t / 2
tは往復時間、c_gasは経路上の実効音速です。
ビーム障害物、濃い泡、濃い蒸気、最高水位時の近距離帯ブロックがさらに誤差を加えます。
超音波は、気体条件が安定しビームクリアランスのある適切な水路で機能します。きれいな水だけが用途ではなく、大気と水面が適切である必要があります。
水圧換算、密度、気圧補正
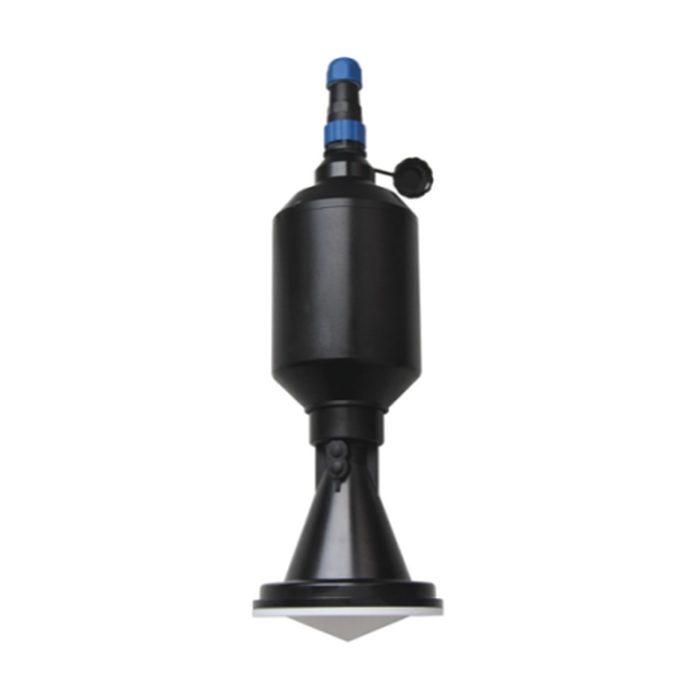
水圧式伝送器は、検知点より上の圧力から水柱高を計算します。ベント付きゲージ圧型は通常、ベントケーブルで大気圧を補正し、絶対圧型は別途気圧補正が必要な場合があります。温度、塩分、浮遊物質による密度変化が換算に影響し得ます。
h = P / (ρg)
Pは適切に補正された液柱圧、ρは水の密度、gは重力加速度です。
これはセンサーより上の水柱です。水没センサーの基準標高を加えると水位標高が得られます。
プローブを継続的な堆砂から離して設置・固定し、ケーブルとベント管を保護してください。
濁水が自動的に測定を妨げるわけではありませんが、埋没や物理的損傷は重要です。
分解能、繰返し性、設置後の精度
| 用語 | 意味 |
|---|---|
| 分解能 | 表示または識別できる最小増分。精度ではありません |
| 繰返し性 | 繰り返し条件下での一貫性。系統バイアスが残り得ます |
| 基準面誤差 | センサー標高、取付、定義された局所ゼロの不確かさ |
| 設置システム誤差 | センサー、取付、環境、換算、データチェーンの複合効果 |
1mmの表示増分は±1mm精度の証拠ではありません。モデル固有の仕様と現場基準に対してシステム全体を検証してください。
現場検証と調達のFAQ
観測所ID、センサー基準、共通標高基準、観測した基準水位を記録してください。
センサーの局所読み取り値を信頼できる量水標や他の基準と安全に比較してください。
実用的なら単一点ではなく複数の代表的水位を比較してください。
単位、ゼロオフセット、出力スケーリング、タイムスタンプを確認してください。
将来のずれや再設定の基準として、受け入れ記録を保管してください。
レーダーは常に量水標より正確ですか?
一律に優劣は決められません。時刻と標高基準を合わせ、水面の動きと基準値の読み取り不確かさを考慮して比較します。不一致がある場合は、1回の観測に合わせてレーダーのオフセットを変える前に、測量したセンサー基準と選択目標を確認してください。
水位だけで流量が得られますか?
いいえ。水面標高だけでは、有効な水位–流量関係や追加の水理計測なしに流量は決まりません。水位センサーが安定していても、河道変化でその関係が変わる場合があります。水位検証と流量検証を別々の受入項目としてください。
80GHzは必ず26GHzより正確ですか?
搬送周波数だけでは精度は分かりません。発注機種の距離精度、ビーム範囲、最小測定距離、設置条件を比較します。狭いビームは橋脚の回避に役立ちますが、取付標高の誤りや支持部の移動は補正しません。
設置後の測定誤差の内訳を評価する
受入れでは、理想条件での工場精度をそのまま設置後の精度とみなせません。距離・圧力測定、測量基準、気相・密度補正、取付移動、量子化やソフトウェアのスケーリングの寄与を含めて評価してください。
| 誤差源 | 例と管理 |
|---|---|
| 基準標高 | 橋のブラケットや支持が動いたら再測量 |
| 原理固有の効果 | レーダーの構造物エコー、音響熱勾配、圧力-密度誤差 |
| 長期的なずれ | 季節と水位にわたって信頼できる観測と再照合 |
| データチェーン | 分解能、平滑化遅延、プラットフォーム単位換算を分離 |
複数の不確かさを統計的に合成する前に、独立性を確認し系統バイアスを特定してください。すべての最大誤差値を加算する普遍的な式はありません。
METRAVONに技術選定と見積もりを依頼する
絶対水位標高が必要か、局所ゼロ上の水深が必要か、履歴範囲、基準面測量、河川形状、受け入れ許容差を指定してください。適切なMETRAVON水位計測オプションを評価できます。
技術メール:Arvin@metravon.com
電話 / WhatsApp / WeChat:+86 153 6781 2163
