


 英語
 中国語
 スペイン語
 ロシア語
 ポルトガル語
 フランス語
 ドイツ語
 インドネシア語
 タイ語
 ベトナム語
 アラビア語
 イタリア語
 トルコ語
 ポーランド語


産業用タンク液位の遠隔監視:センサー、RTU、警報、オフラインデータ保全
産業用タンク、分散したポンプ場、遠隔の貯水池、水文観測地点は、単なる現場の液位読み取り以上のものを必要とします。データはトレンド分析、低液位アラート、溢水警告、保守計画のために運用室やプラットフォームへ届けられなければなりません。長期的な信頼性は、センシング、取得、接続、タイムスタンプ、警報という一連のチェーン全体に依存し、単に「IoT対応」とラベル付けされたセンサーだけでは不十分です。
液位センサー、4–20mAまたはRS485インターフェース、RTU、通信ネットワークを選定する前に、測定量、警報の目的、通信断・停電時の挙動を定義してください。オフラインバッファ、停電時の保持、後日のバックフィルは、それぞれ別々に仕様化しテストする必要があります。
1. システム全体で責任を分担する
| 構成要素 | 主な機能 | 検証すべき境界 |
|---|---|---|
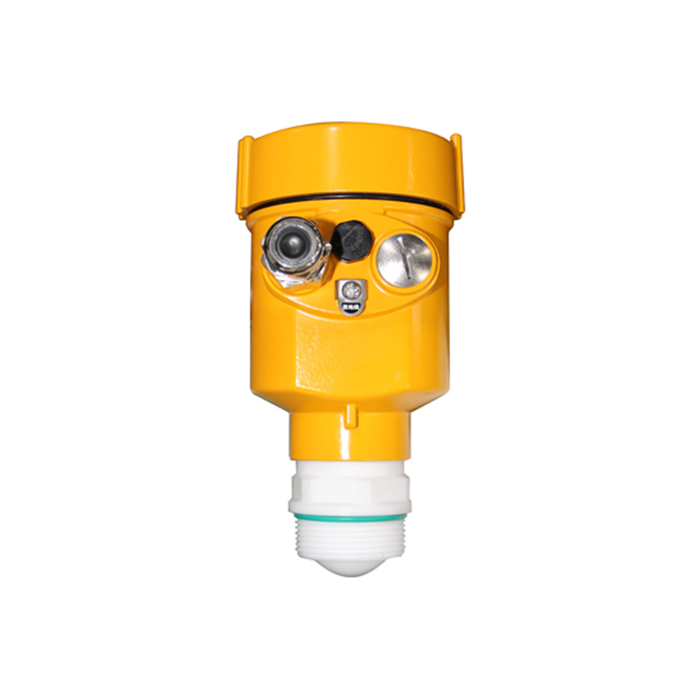
| 液位センサー | 距離、液位、または圧力を測定 | 基準面、有効レンジ、精度、故障状態 |
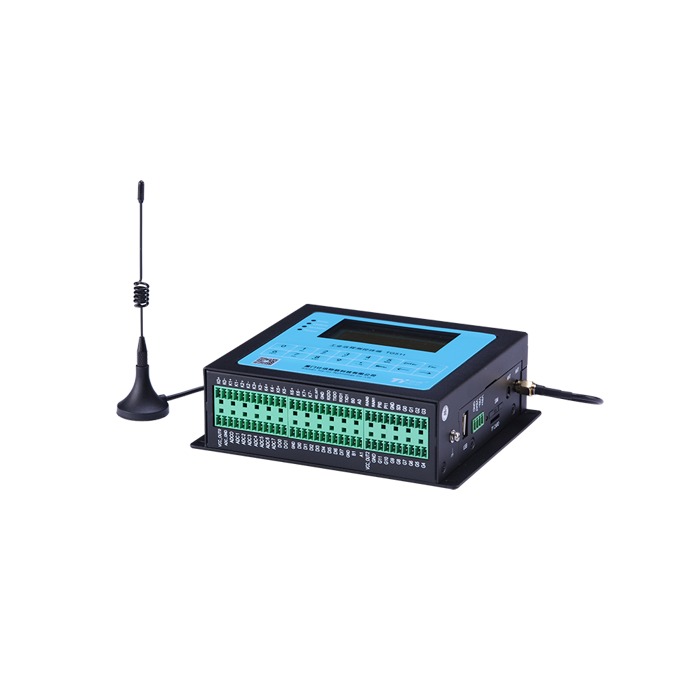
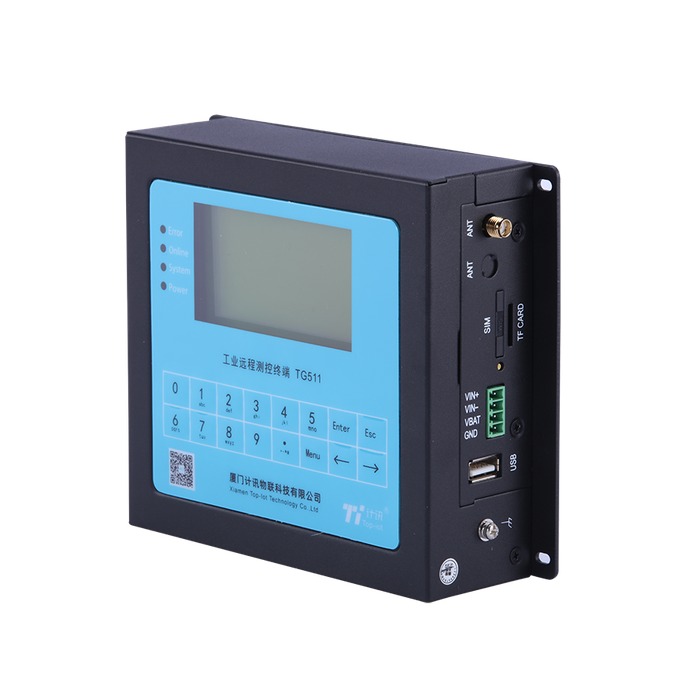
| RTU/ロガー | サンプリング、スケーリング、タイムスタンプ、保存 | 入力種別、保存、停電時の挙動 |
| ネットワーク | データをサーバーへ配信 | 圏内、SIM/アンテナ、再接続方針 |
| SCADA/クラウド | 表示、トレンド、アラート | 鮮度、単位、警報、履歴 |
RS485出力があるからといって、センサーに4G、GPS、クラウド連携、履歴保存が含まれるわけではありません。見積依頼では各機能を明確な構成要素に割り当てるべきです。
2. 4–20mAとRS485/Modbusを正しく設定する
4–20mAは従来型のPLCアナログ入力チャネルに適しますが、2線式/4線式の構成、供給電圧、ループ負荷、スパン方向、故障電流の解釈を確認する必要があります。RS485/Modbus RTUはデジタル計器や共有バスのポーリングに適しますが、アドレス、ボーレート、パリティ、レジスタのデータ型、スケーリング、配線を定義しておく必要があります。
例えば、タンク伝送器が0–6mの液位を4–20mAにマッピングする場合、受信側コントローラはH=(I−4)/16×6で計算できます。12mAではマッピングされる液位は3mです。これはこの正の液位スパンにのみ当てはまり、距離出力や逆マッピングには適用されません。
複数のModbus機器では、一意のスレーブアドレス、レジスタ位置、数値型、バイト順、単位を含むタグ一覧を保持してください。終端およびバイアスの設定は、実際のバストポロジと機器要件に合わせる必要があります。
3. 低液位、高液位、機器故障を区別する
液面が低いことはセンサー故障ではなく、通信断はゼロ液位の読み取りではありません。プラットフォームは、有効なプロセス読み取り値、低/高警報、通信タイムアウト、センサー診断状態を区別しなければなりません。
しきい値付近での警報の繰り返しを避けるため、承認された範囲でヒステリシスと遅延を使用します。例示的な制御ルールとして、高液位警報は4.5mで作動し、4.3m未満でのみ解除される、という場合があります。実際のしきい値はプロセス担当者の承認が必要です。
消防用水システム、危険化学品の過充填、ポンプ保護、安全計装機能については、通常のクラウド警報が承認済みの独立した安全制御を代替することはありません。
4. ネットワーク断、停電、バックフィルは別物である
ネットワーク断:RTUに電源が残りローカル保存がある場合、サンプルの記録を継続できることがあります。再接続後、モデルの対応と保持容量に応じて、元のタイムスタンプ付きで保存レコードを送信できる場合があります。
停電:バックアップ電源がない場合、新たな測定は一般に停止します。以前保存したデータの保持は、不揮発性メモリと書き込み・復旧動作の実装に依存します。
バックフィルは、元の測定時刻と機器識別を保持し、シーケンス番号や一意のレコードキーを使って重複レコードを防ぐ必要があります。サーバーは受信時刻とデータ鮮度を分けて表示し、昨日の遅延レコードが最新のライブ液位として表示されないようにしなければなりません。
5. 実際の現場に合わせて通信と電源を選定する
| 現場 | 一般的な手法 | 主なリスク |
|---|---|---|
| プラントのタンク | 既存のPLC/DCSとEthernet | スケーリングと産業ネットワーク境界 |
| 遠隔の貯水池 | 太陽光・バッテリー・セルラーRTU | モデムのピーク負荷と無充電での運転可能時間 |
| 多点ポンプ場 | RS485バスポーリング | アドレス競合と配線 |
| 河川観測所 | 低頻度サンプリングと適応報告 | 時刻の整合性、欠落、洪水期の電源 |
太陽光のサイジングには、モデムの送信・再接続ピーク、サンプリング周期、予備日数、使用可能なバッテリー容量、充電器効率を含める必要があります。センサーの定格消費だけでは不十分です。
6. 現場の読み取りは正しいのに、クラウド液位が誤るのはなぜか?
一般的な原因として、距離と液位の混同、工学単位の不整合、4–20mAマッピングの反転、Modbusバイト順の誤り、レジスタスケーリングの誤り、設置基準面の不一致などがあります。
適切なループテスト記録には5つの点が含まれます:独立した現場液位、伝送器の表示、実際のmAまたは生のModbusレジスタ、RTUによるスケーリング値、元のタイムスタンプ付きの最終サーバー値。単一の画面ではなく、チェーン全体が受け入れを満たす必要があります。
7. 2地点の例:タンクとポンプ場
4–20mA液位伝送器とローカル低液位警報を備えたプロセスタンクと、RS485/Modbusセンサーを使用する遠隔ポンプ場を考えます。互換性のあるRTUは各信号を取得して1つのダッシュボードへ送信できますが、各ステーションには別々のI/O定義と警報ルールが必要です。
タンクは正しい液位スケーリング、ヒステリシス、故障挙動を維持しなければなりません。ポンプ場には検証済みのModbusアドレス/レジスタと、ポンプ制御に関する明確な責任が必要です。両地点とも、オフラインのステーションが変化のない液位と誤認されないよう、元のタイムスタンプとリンク状態監視を必要とします。
8. パイロットから引き渡しまでのテスト計画
- センサーのレンジ、基準面、媒質、設置を確認する
- 有効、低/高、故障の各信号状態を検証する
- RTUの単位、型、スケーリングを受信側システムと比較する
- ネットワーク断後のバッファ、バックフィル、重複排除をテストする
- 再起動後のパラメータ保持とデータ欠落を検証する
- 警報ヒステリシス、古いデータ表示、通知権限を確認する
- 配線、タグ/I/Oスケジュール、レジスタマップ、テスト証跡をアーカイブする
9. プロジェクト見積依頼に必要な情報
地点数、地点あたりの機器数、媒質とレンジ、利用可能な4–20mA/RS485計器、PLC/RTUモデル、電源、ネットワーク圏内、警報ロジック、アップロード間隔、許容停止時間、保持目標、MQTT/HTTP/クラウド要件を提供してください。バッファ、TLS、GPS、プロトコル対応はモデルと設定に依存します。
10. よくある質問
RS485センサーはクラウドへ直接アップロードできますか?
RS485という電気的インターフェースだけでは、携帯通信やクラウドプロトコルは提供されません。センサー自体に機能が文書化されている場合を除き、通常は互換RTUやゲートウェイが必要です。取得と送信の役割を割り当てる前に、シリアルプロトコル、レジスタマップ、サーバーインターフェースを個別に確認してください。
ネットワーク復旧後にデータは自動でアップロードされますか?
選定したロガーとサーバーが必要な保存・再送動作に対応する場合に限ります。元の測定時刻を保持した状態で通信断、制御された再起動、再接続を試験してください。欠落と重複を確認し、遅れて届いた履歴が最新の現在値として表示されないことを検証します。
1台のRTUで4–20mAとRS485の両方を扱えますか?
両方に対応する仕様もありますが、発注機種のチャネル数、入力絶縁、センサー給電、シリアル処理能力、必要なプロトコルを確認してください。有効値と故障状態を最終表示まで試験します。インターフェースの一覧だけでは、あらゆる組合せが必要な速度で同時に動作することは確認できません。
多地点監視の構成と見積もりを依頼する
計器一覧、地点数、レンジ、設置済み信号インターフェース、電源、ネットワーク、警報、保存の要件を共有してください。METRAVONは、検証済みのモデル能力に照らしてセンシングおよびRTU取得の選択肢を評価するお手伝いができます。
