


 英語
 中国語
 スペイン語
 ロシア語
 ポルトガル語
 フランス語
 ドイツ語
 インドネシア語
 タイ語
 ベトナム語
 アラビア語
 イタリア語
 トルコ語
 ポーランド語


専用機のロードセル選定は、フレーム内に残った空間ではなく、測定ステーションの要件から始めます。プレス治具ではストロークの特定位置での軸方向力が必要な一方、計量ステーションでは容器の安定した質量値が必要な場合があります。同じPLCへ値を送る場合でも、必要な取付構成、定格容量、計器の動作は異なり得ます。
専用機のロードセル選定はサイクルの定義から
運転サイクル全体を説明し、測定値を使う時点を示します。載荷、接近、接触、測定、解放、復帰を含めてください。安定値、サイクルの一部の平均値、短時間のピーク値のどれをコントローラーが必要とするか明記します。機械停止中に正しく読めるセンサーでも、動作中の必要な事象を捉えられると実証したことにはなりません。
有効測定範囲の最小・最大力、治具の予荷重、想定される異常荷重を記録します。詰まり、アクチュエーターのオーバーシュート、作業者が治具を押すことでも、通常の生産サイクル外の荷重がセンサーに加わる可能性があります。定格容量や過負荷保護の選定前にこれらの条件を定義してください。治具重量を風袋引きしても、機械的な荷重からは除かれません。
測定値の欠落や不合理な測定値がもたらす影響も定義します。品質監視と機械の保護機能では要件が異なります。測定レンジが想定力を上回るというだけで、通常のセンサーに安全上の役割を割り当ててはいけません。保護設計全体として別途評価が必要です。
目的の量を測れる構成を選ぶ
| 機械ステーション | METRAVONの候補 | 最初に解決する条件 |
|---|---|---|
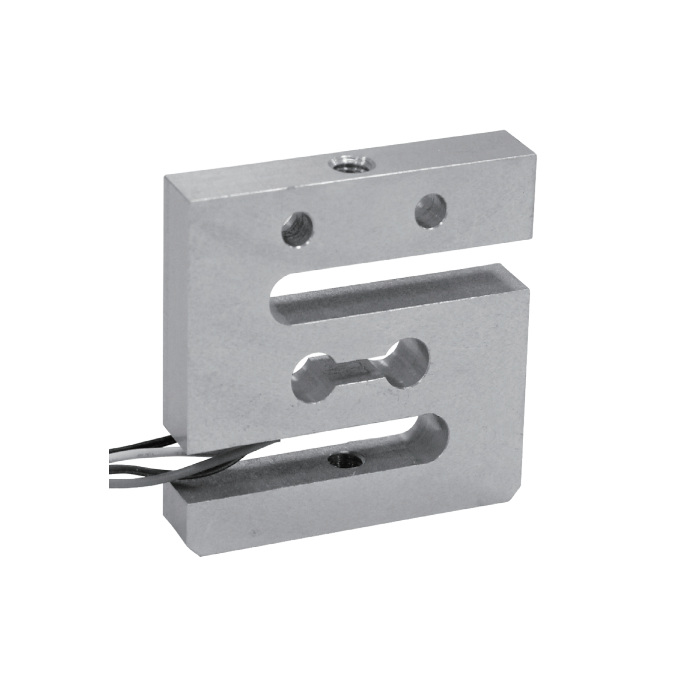
| 小さい力の引張・押込み治具 | MV-LC0190引張・圧縮ロードセル | 取付部は、管理されていない曲げ荷重を生じさせずに、必要な軸方向力を伝える必要がある。 |
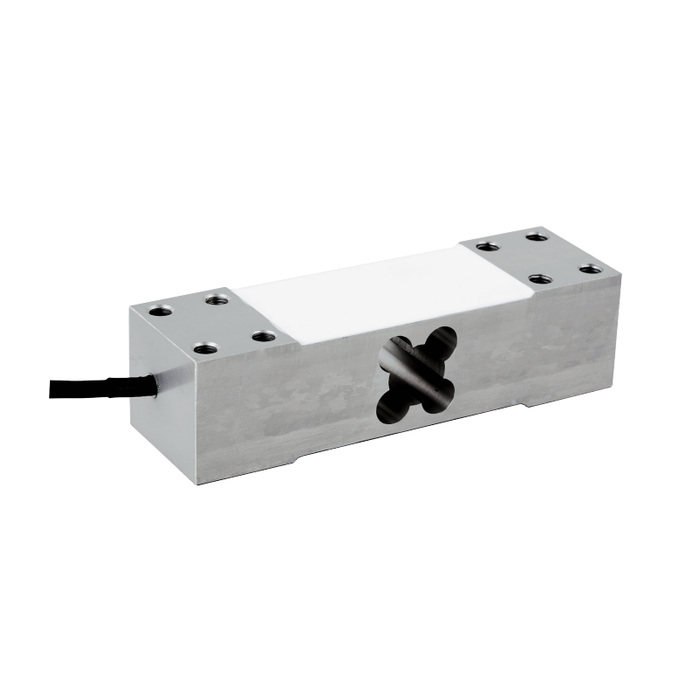
| コンパクトな容器計量プラットフォーム | MV-LC0211シングルポイント型ロードセル | デッキ全体、定格容量、偏心載荷の構成について、選択仕様に対する承認が必要。 |
製品資料では、MV-LC0190の定格荷重は1、5、20、50 kgです。一方、MV-LC0211は、異なる機械的用途に対して50から500 kgの定格容量を備えます。外形が似ていたり定格容量が重なったりしていても、両構成に互換性があるわけではありません。
力の入力点だけでなく、反力の経路も図示します。ガイド、軸受、ストッパー、隣接部品は、センサーを迂回して力を支えることがあります。軸方向治具では芯のずれた取付部がモーメントを加え、計量ステーションではコンベヤーの乗継ぎ部やホースがプラットフォームに予荷重を加える場合があります。各機械状態で測定対象の組立体に何が接触するかを特定します。
機械図と電気図を一緒に確定する
機械図には、取付面、締結部品、意図する力の方向、サイクル全体での隙間、取り外しに必要なアクセスを明記します。治具の加工前に、定格容量に対応したセンサー図面を入手してください。センサーの変位や治具のたわみやすさがプロセスに影響する場合は、検出素子を完全な剛体と考えず、必要なデータを依頼します。
過負荷ストッパーは通常測定時の接触部と分けます。その設計には、別の機械から写した任意の隙間ではなく、許容変位と荷重条件が必要です。測定中に接触するストッパーは荷重の一部を迂回させ、作動が遅すぎるストッパーは有効な保護になりません。
電気図にはブリッジの励起と入力、センサーケーブルの端末接続、最終インターフェースを明記します。MV-LC0190の1 kg仕様は、より大きな定格容量の仕様と公称mV/V感度が異なります。この違いを計器設定と交換用資料にも残してください。
判断が行われる地点で応答のタイミングを試験する
PLCのスキャンが速いだけでは、測定系全体の応答は確定しません。コントローラーが読み取る前に、増幅器、変換、フィルター、通信によって結果が遅れる場合があります。該当する応答情報を依頼し、機械がプロセスを合格、不合格、停止と判断する地点で信号を試験してください。
静的な定格容量から帯域幅や疲労寿命を推定してはいけません。ここで用いる製品データは、設置されたどちらのステーションについても、動的性能の限界全体を定めるものではありません。高速動作や繰り返し荷重の用途では、想定される力と時間のプロファイル、サイクル条件を提示して評価を依頼します。
センサーの生出力自体は4-20 mAやModbus RTUではありません。必要なコントローラーインターフェースを提供する計器を指定し、通常時のスケーリングと異常表示の両方を検証します。PLC信号系ガイドでは、共通のレジスターマップを前提とせずに、その接続を説明しています。
試作試験で仕様を確定する
組み立てた治具やプラットフォームを通して基準荷重を加え、予定する運転条件で繰り返しサイクルを比較します。載荷・除荷、ゼロへの戻り、関係する位置、コントローラーの最終値も含めます。機械的問題と計器調整を区別できるように、校正変更前の読み値を保存してください。
問い合わせでは、METRAVONの問い合わせページから、ステーション図面、サイクルの説明、力の範囲、識別する必要がある最小変化、環境、利用できるブリッジ入力を送ってください。固定済みの寸法と、まだ変更可能な寸法を明示します。これにより、機械設計が固まって別構成への変更費用が大きくなる前に、センサーと計器を評価できます。
機械開発中の質問
Q1. 自動ゼロ調整で治具荷重の変化を補償できますか?
ゼロ調整は、確認済みの基準条件でのみ行ってください。部品が接触したまま自動ゼロ調整すると、実際のプロセス力や詰まりを隠す可能性があります。許容される機械状態、調整限度、診断時の動作を定義し、その条件を試験します。ドリフトへの万能対策としてゼロトラッキングを有効にしないでください。
Q2. 試作機の校正をすべての量産機へコピーできますか?
手順作成の参考にはなりますが、個々の組立済み機械の検証にはなりません。治具の公差、センサー感度、電子回路には違いがあり得ます。部品表が同じでも、量産時の受入試験を定め、各機械に結果と設定をひも付けて保存してください。
まとめ
機械が測定すべき量と時点を基にセンサーを選びます。治具、信号系、受入試験を一体として承認してください。そうすることで、型番は定義された測定ステーションの一部となり、組立後に制御担当者が何とか使えるようにしなければならない部品になるのを防げます。
