


 Anglais
 Chinois
 Espagnol
 Russe
 Portugais
 Allemand
 Indonésien
 Thaï
 Vietnamien
 Arabe
 Italien
 Turc
 Polonais
 Japonais


Mise en service de niveau ultrasonore et SAT : zone aveugle, dégagement du faisceau et vérification 4–20 mA
Lorsqu'un instrument de niveau ultrasonore perd sa cible près d'un réservoir plein, fluctue ou diverge du PLC, la cause peut être la géométrie du faisceau, le blocage de la zone proche, la correction de gaz, l'élévation de référence ou la mise à l'échelle analogique — pas nécessairement un transducteur défectueux.
La réception exige des preuves concernant le montage, la détection, la transmission du signal et l’affichage de l’API.Une lecture locale correcte ou une simulation de courant réussie ne prouve qu’une partie de cette chaîne ; consignez les limites de chaque essai.
Le faisceau acoustique a une empreinte
Les transducteurs ultrasonores rayonnent un faisceau acoustique divergent. À l'aide d'un cône simplifié et de l'angle de faisceau total θ défini par le fabricant, le diamètre d'empreinte W peut être estimé à la distance D. Les lobes latéraux et les limites effectives varient selon le modèle.
W ≈ 2D × tan(θ/2)
Exemple : angle total de 10°, distance de 5 m donne W ≈ 0,875 m et rayon ≈ 0,44 m.
Si une paroi, un doigt de gant ou une arrivée entre dans l’empreinte, évaluez le risque qu’un écho plus proche domine.
N'imposez pas une seule dimension de dégagement mural à chaque appareil. Utilisez la géométrie de pleine étendue et le guide d'installation spécifique.
Le niveau maximal doit dégager la distance de blocage
Les oscillations résiduelles du transducteur et le rétablissement du récepteur créent une distance de blocage près du capteur. Utilisez la limite spécifiée pour le modèle et ses conditions de fonctionnement, sans attribuer une zone aveugle générique.
D_au_niveau_max ≥ B + M
B est la distance minimale spécifiée par le modèle et M une marge justifiée pour les tolérances d'installation et les états de surface.
Exemple : B = 0,30 m, distance de haut de plage = 0,45 m donne 0,15 m de jeu géométrique ; l'adéquation dépend du service.
Ne positionnez pas une alarme haute-haute critique dans la zone aveugle en supposant qu'elle fonctionnera. Utilisez la conception de sécurité approuvée.
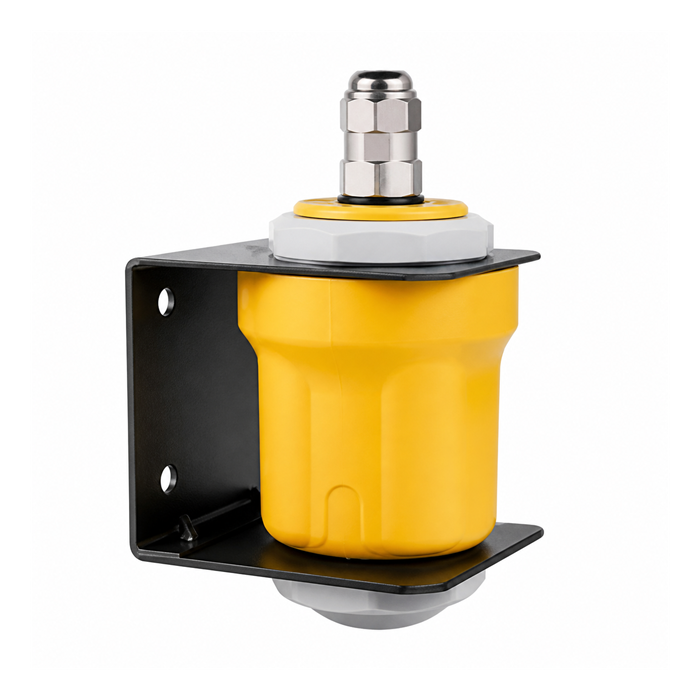
Géométrie du piquage, visée et conditions du gaz
Un piquage trop long ou étroit, des changements de section et des soudures peuvent créer des échos proches ; vérifiez la position de la face par rapport à son débouché.
Visez le transducteur vers une surface de liquide représentative comme spécifié, en évitant les éclaboussures, les jets de remplissage et les agitateurs.
Les tas de solides sont inclinés et irréguliers ; il n'existe pas de règle universelle de montage à demi-rayon ou deux tiers de rayon.
La vapeur chaude, les forts gradients de température ou une composition de gaz inhabituelle peuvent invalider une correction simple à un point ; l'ultrason en trajectoire gazeuse ne fonctionne pas à travers le vide.
La condensation, l'accumulation huileuse et la glace sur la face de détection peuvent modifier les retours.
Ne présumez pas que tout modèle ultrasonore offre des graphiques d'écho complets, une cartographie des faux échos ou une mise en service au clavier ; confirmez dans le manuel.
Vérifiez distance, niveau et 4–20 mA de bout en bout
H = E − D
E est la distance référence de sonde à zéro, D la distance de surface mesurée.
Exemple : E = 6,00 m et D = 3,20 m donnent un niveau H = 2,80 m.
H = H_low + (I−4)/16 × (H_high−H_low)
Si 4 mA correspond à 0 m et 20 mA à 5 m, 12 mA correspond à 2,5 m.
Une sortie de distance ou une étendue inversée exige la correspondance adaptée.
Si la distance locale est correcte mais que le niveau du PLC est faux, inspectez la variable de sortie, l'alimentation de boucle, la configuration d'entrée, la mise à l'échelle et le courant de défaut avant de modifier les réglages de traitement de cible acoustique.
Essai d'acceptation sur site et matrice de défauts
| Élément SAT | Preuve d'acceptation |
|---|---|
| Montage / faisceau | Position du transducteur, faisceau, dimensions du piquage et photos |
| Étendue / blocage | Niveaux maximal et minimal dans la plage valide |
| Référence | Vérifier distance et niveau par rapport à des références indépendantes |
| Stabilité d'écho | Suivre la cible dans des conditions représentatives et des niveaux accessibles |
| Sortie / alarmes | Vérifier valeurs analogiques et numériques, correspondance dans l’API, état de défaut et essais d’alarme approuvés |
| Enregistrements conformes à l'exécution | Enregistrer réglages, câblage, points de référence et résultats signés |
| Symptôme | Premier contrôle |
|---|---|
| Perte à réservoir plein | Blocage de zone proche, condensation, obstruction de champ proche |
| Valeur fixe permanente | Faux écho du piquage ou d’un équipement interne, ou ancienne valeur maintenue |
| Biais jour/nuit | Correction liée au gaz, gradient thermique et variation réelle du procédé |
| Sauts pendant le remplissage | Éclaboussures, jet descendant, blocage acoustique |
| Lecture PLC inversée | Confusion entre distance et niveau ou inversion de la correspondance analogique |
Si les conditions acoustiques ne peuvent pas être corrigées, examinez une autre méthode. METRAVON répertorie des transmetteurs de niveau radar; ceci n'affirme pas qu'un modèle ultrasonore standard spécifique soit disponible publiquement.
FAQ de mise en service
Un réservoir doit-il être vide et plein pendant la mise en service ?
Pas nécessairement. Utilisez la géométrie documentée et le point de référence de l’instrument, puis comparez aux niveaux disponibles en sécurité. Consignez les parties réellement testées. Une configuration ou une simulation de courant vérifie la mise à l’échelle, sans prouver le suivi d’écho à un niveau maximal non testé.
Davantage d'amortissement corrigera-t-il une erreur d'installation ?
Non. L’amortissement peut lisser des valeurs valides, mais ne retire pas un obstacle dans le piquage, ne rétablit pas une cible dans la zone de blocage et ne corrige pas une mauvaise référence. Identifiez d’abord la cause. Après réglage, testez le temps de réponse exigé par la commande et les alarmes.
Tout mesureur ultrasonore peut-il traiter des solides poussiéreux ?
Non. Confirmez que l’instrument est prévu pour la concentration de poussière, la distance, la géométrie du tas et le montage. Testez pendant le remplissage et sur le produit reposé. Une lecture stable dans un silo calme ne prouve pas la performance à travers le nuage de remplissage.
Quand le radar doit-il être évalué ?
Évaluez le radar lorsque le trajet acoustique est peu fiable à cause du gaz, d’une atténuation persistante ou d’obstacles inévitables. Il ne corrige pas automatiquement la mousse ou un mauvais montage. Comparez le modèle proposé, son antenne et son piquage au procédé réel avant de changer de technologie.
Trois exercices de cas de mise en service
Cas A : fonctionne à faible remplissage, perd la cible près de plein
Mesurez la distance de surface réelle au niveau maximal et comparez avec la distance de blocage du modèle. Une fois dans la zone proche, l'amortissement ne peut restaurer une mesure valide ; révisez la hauteur de montage ou le modèle.
Cas B : distance locale 3,20 m, le PLC signale 3,20 m de niveau
Avec référence à zéro E = 6,00 m, le niveau réel doit être 2,80 m. Corrigez la sémantique distance/niveau, pas le traitement d'écho.
Cas C : stable le jour, biaisé après le coucher du soleil
Enregistrez le niveau réel, la température du transducteur, les gradients verticaux de gaz et la condensation. Modifier un décalage de zéro fixe peut aggraver l'autre période de fonctionnement.
Demandez la sélection d'ingénierie et un devis à METRAVON
Envoyez les dimensions de la cuve, les niveaux minimal et maximal, la hauteur du transducteur, l’angle de faisceau, la distance de blocage, le plan du piquage, les conditions du gaz, l’interface du contrôleur et les symptômes. Nous pouvons examiner le problème de mise en service ou d’autres technologies de mesure.
E-mail d'ingénierie : Arvin@metravon.com
Téléphone / WhatsApp / WeChat : +86 153 6781 2163
