


 Anglais
 Chinois
 Espagnol
 Russe
 Portugais
 Allemand
 Indonésien
 Thaï
 Vietnamien
 Arabe
 Italien
 Turc
 Polonais
 Japonais


Un capteur au poignet du robot mesure plus que le contact avec la pièce. Poids et décalage de l’outil, accélération et forces des câbles atteignent aussi l’élément sensible. Séparez ces contributions et définissez comment le contrôleur exploite le résultat. Une bride compatible et six signaux variables ne prouvent pas une installation de régulation de force utilisable.
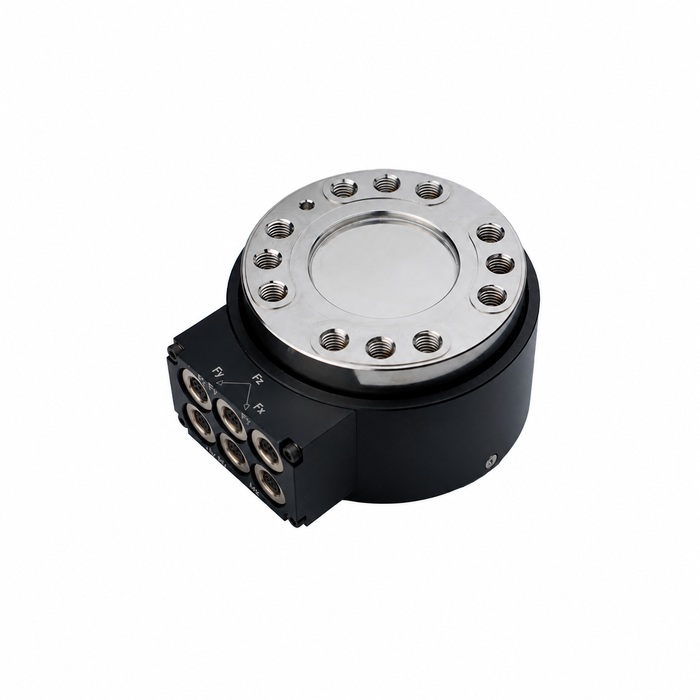
Le choix du capteur force-couple pour robot commence par la définition de la tâche
Indiquez si le système enregistre les forces du procédé, ajuste le mouvement au contact, détecte un contact anormal ou assure une protection. Ces exigences diffèrent. Un capteur adapté à l’enregistrement peut ne pas avoir le comportement temporel confirmé et l’intégration nécessaires à une régulation de force en boucle fermée.
Décrivez approche, contact, travail et retrait. Identifiez force ou moment de chaque décision et durée attendue de l’événement. Incluez changements d’outil, variations de pièce et poses pertinentes du robot. Cela permet de choisir la plage et de tester toute la tâche, pas de juger sur une seule poussée statique.
Évaluez les charges au poignet, avec le décalage de l’outil
Incluez capteur, adaptateurs, outil et pièce transportée dans l’évaluation de charge utile du robot. Pour calculer la charge du capteur, identifiez les pièces du côté outil de l’élément sensible. Leur poids et leur accélération peuvent ajouter forces et moments avant tout contact.
Une force perpendiculaire illustrative de 100 N à 0.20 m de l’origine du capteur crée 20 N m. C’est force multipliée par bras perpendiculaire, pas une charge de procédé recommandée. Un long adaptateur peut rendre la capacité en moment limitante malgré une force modérée.
Évaluez poses et mouvements pertinents selon les limites du poignet du robot. Surcharge du capteur et charge utile du robot sont deux questions distinctes. Le capteur ajouté modifie la hauteur d’empilage et peut affecter portée, mouvement des câbles et jeux avec le dispositif. Ne supposez aucune protection anticollision par le capteur ou l’adaptateur.
Lisez les plages MV-LC0241 comme des ensembles de plages associés
La documentation de METRAVON MV-LC0241 présente trois ensembles de plages. Le plus petit figure ci-dessous comme groupe complet ; il ne garantit pas des performances de mesure à faibles forces.
| Composante | Plus petit ensemble de plages publié | Vérifiez l’outil proposé |
|---|---|---|
| Fx / Fy | 2 kN | Incluez les charges latérales de contact et de mouvement, puis vérifiez le plus petit incrément latéral utile. |
| Fz | 10 kN | Incluez précharge axiale et charge de contact pertinentes sans supposer une résolution élevée des faibles forces. |
| Mx / My | 150 N m | Calculez les moments de flexion à partir du centre de masse de l’outil et du décalage de contact. |
| Mz | 150 N m | Incluez les sollicitations en torsion au contact et le sens du moment requis. |
Ne combinez pas plage axiale d’un ensemble et plage de moments d’un autre. Obtenez charges combinées autorisées, montage et étalonnage de la configuration exacte. Le tableau public ne démontre pas que tous les canaux peuvent atteindre leur limite simultanément.
Les sensibilités nominales de référence diffèrent : 1.5 mV/V pour Fx/Fy, 1.3 pour Fz, 1.4 pour Mx/My et 1.2 pour Mz. L’excitation documentée est 10 V AC/DC, avec un maximum de 15 V AC/DC. Spécifiez un conditionnement compatible avec la configuration réellement fournie. N’appliquez pas un gain unique aux six canaux.
Vérifiez coordonnées et gravité avant la régulation au contact
Marquez les axes du capteur, identifiez le repère outil et l’origine des résultats. Vérifiez les signes avec des charges connues en poses contrôlées. Rotation des coordonnées et déplacement de l’origine des moments sont distincts ; les deux doivent correspondre à la tâche.
La mise à zéro dans une pose soustrait le relevé de cette pose. Elle ne compense pas seule la gravité de l’outil quand le poignet tourne. Déterminez masse et centre de masse requis par la compensation choisie, puis vérifiez les relevés sans contact dans les orientations autorisées.
Conservez les valeurs rapportées à l’origine du capteur pour évaluer les surcharges, à côté des résultats au point outil. Un moment transformé peut être faible au contact alors que le capteur supporte encore un moment important dû au décalage. La compensation modifie les données, pas la charge mécanique.
Vérifiez le chemin des données vers le contrôleur robot
Les sorties documentées de MV-LC0241 sont des signaux de pont de faible niveau. La documentation ne confirme ni pilote logiciel prêt pour le robot, ni interface EtherCAT, fréquence de mise à jour du contrôleur ou latence de communication. Demandez ces détails pour l’acquisition et le contrôleur proposés avant de vous engager dans l’intégration d’une régulation de force.
Spécifiez la synchronisation des canaux, le filtrage, les unités de sortie, le statut de validité et la réponse aux données obsolètes ou manquantes. Vérifiez-les au point où le robot utilise la mesure. Une fréquence nominale d’échantillonnage élevée ne suffit pas si la communication ou le filtrage ajoute un délai inacceptable.
Mettez en service selon la procédure d’essai approuvée : vérifiez références et signes, examinez la compensation sans contact, puis testez la tâche en conditions contrôlées. Consignez plans d’adaptateur, identification d’étalonnage, propriétés d’outil et réglages du contrôleur. Répétez les essais concernés après modification d’outil, faisceau de câbles et tuyaux, adaptateurs ou logiciel.
Questions issues de projets d’intégration robotique
Q1. Mesurer six composantes suffit-il pour un assemblage délicat ?
Non. Définissez les incréments de force requis et comparez-les à la plage réelle, au bruit et aux performances étalonnées de toute la chaîne. Le plus petit ensemble publié reste conséquent. Demandez des preuves aux charges de travail de la tâche sans assimiler six axes à une sensibilité aux faibles forces.
Q2. Sa sortie peut-elle être utilisée comme signal de collision présentant le niveau de sécurité requis ?
Pas uniquement sur la base des spécifications de mesure. Une fonction protectrice a besoin de sa propre architecture documentée, d’une évaluation et d’une validation. Gardez la surveillance des processus ordinaires séparée à moins que le système complet n’ait été approuvé pour le rôle de protection prévu.
Q3. Quelles informations fournir pour une demande de faisabilité ?
Envoyez identification du robot et du contrôleur, masse et centre de masse de l’outil, plan d’adaptateur, séquence, charges par axe, incréments et délais requis. Ajoutez l’acquisition proposée via le service de demandes METRAVON. Le guide de sélection multiaxe fournit les contrôles de canal et d’étalonnage à effectuer avant l’intégration.
Résumé
Évaluez ensemble charges au poignet, qualité du signal et compatibilité du contrôleur. MV-LC0241 documente six composantes sans établir l’aptitude à toute tâche robotique ou de contact. Une offre utile définit l’ensemble de plages et l’acquisition exacte et explicite avant achat les exigences temporelles, de montage et de validation non résolues.
