


 Anglais
 Chinois
 Espagnol
 Russe
 Portugais
 Allemand
 Indonésien
 Thaï
 Vietnamien
 Arabe
 Italien
 Turc
 Polonais
 Japonais


Principes des capteurs de niveau de rivière et incertitude de mesure : radar, ultrasons et hydrostatique
Les capteurs de niveau de rivière ne mesurent pas tous la même grandeur physique. Les instruments radar et ultrasoniques mesurent d'abord la distance de séparation ; un transmetteur hydrostatique immergé détecte la pression du liquide. Sans références d'élévation et conversions cohérentes, leurs valeurs affichées ne peuvent pas être comparées directement.
Pour l’achat et la réception sur site, distinguez l’erreur de distance ou de pression du capteur des erreurs dues au repère altimétrique relevé, au montage et à la conversion en niveau d’eau.
Cote de surface, niveau local et profondeur : trois grandeurs distinctes
Un radar monté sur un pont mesure la distance D. Avec la cote de référence du capteur Z_sensor relevée, la cote de l’eau vaut Z_water = Z_sensor − D. La profondeur exige aussi une cote de fond définie, susceptible de varier par affouillement ou sédimentation.
Z_water = Z_sensor − D
Exemple : une cote de référence de 105,00 m moins une distance de 8,20 m donne une cote d’eau de 96,80 m.
Un décalage de 0,10 m du datum de montage peut créer une erreur systématique correspondante s'il n'est pas corrigé.
Mesure de distance par radar et incertitude
Le radar à impulsions estime la distance par retard de propagation ; le FMCW exploite le battement entre sa rampe et l’écho retardé. En rivière, la cible doit être l’eau, et non une pile, la berge ou le lit exposé à l’étiage.
Avantage : mesure sans contact sans tête de détection immergée en permanence ; la température de l'air n'influence pas le radar par des changements de vitesse du son.
Limites : les échos structurels, l'empreinte du faisceau, les embruns, la condensation, la glace et les débris flottants peuvent perturber le suivi de la cible.
Une fréquence porteuse plus élevée n'est pas une preuve d'erreur de mesure plus faible ; la largeur de bande effective, l'antenne et le traitement comptent.
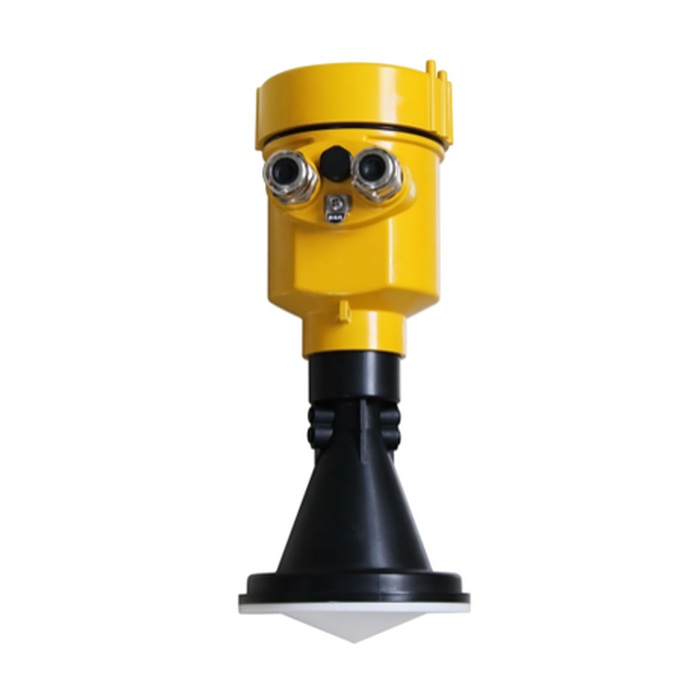
Comparez la gamme radar de niveau d’eau METRAVON et confirmez l’angle et le dégagement à courte distance propres au modèle.
Pourquoi la mesure ultrasonore exige une correction du trajet dans le gaz
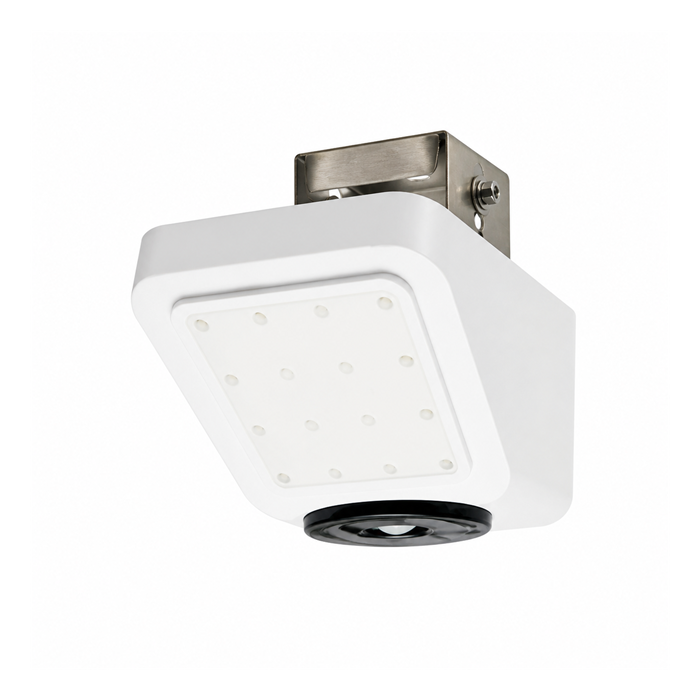
Un capteur ultrasonique orienté vers le bas chronomètre l'aller-retour acoustique dans le gaz. La température, la composition du gaz et les gradients modifient la vitesse du son ; un seul capteur de température peut ne pas corriger entièrement un fort gradient vertical.
D = c_gas × t / 2
t est le temps d'aller-retour et c_gas la vitesse effective du son le long du chemin.
Les obstructions du faisceau, la mousse dense, la vapeur dense et le blocage de zone proche à la cote maximale ajoutent d'autres erreurs.
Les ultrasons peuvent fonctionner dans des canaux adaptés avec des conditions de gaz stables et un dégagement du faisceau. L'eau propre n'est pas leur seule application, mais l'atmosphère et la surface doivent être appropriées.
Conversion hydrostatique, densité et compensation barométrique
Un transmetteur hydrostatique calcule la hauteur de colonne d'eau à partir de la pression au-dessus de son point de détection. Les versions manométriques ventilées compensent généralement la pression atmosphérique par un câble ventilé ; les versions à pression absolue peuvent nécessiter une correction barométrique séparée. Les changements de densité dus à la température, à la salinité et aux solides en suspension peuvent affecter la conversion.
h = P / (ρg)
P est la pression de la colonne liquide correctement compensée, ρ la masse volumique de l’eau et g l’accélération gravitationnelle.
Cette hauteur correspond à la colonne au-dessus du capteur ; ajoutez la cote de référence du capteur immergé pour obtenir la cote de l’eau.
Placez et fixez la sonde à l'écart du dépôt persistant de sédiments ; protégez le câble et le tube d'évent.
L'eau trouble n'empêche pas automatiquement la mesure, mais l'ensevelissement et les dommages physiques comptent.
Résolution, répétabilité et précision installée
| Terme | Signification |
|---|---|
| Résolution | Plus petit incrément affiché ou distinguable ; ce n'est pas la précision |
| Répétabilité | Cohérence dans des conditions répétées ; un biais systématique peut subsister |
| Erreur de datum | Incertitude sur l'élévation du capteur, le montage ou le zéro local défini |
| Erreur du système installé | Effets combinés du capteur, du montage, de l'environnement, de la conversion et de la chaîne de données |
Un incrément d'affichage d'un millimètre n'est pas une preuve de précision de ±1 mm. Validez le système complet par rapport à sa spécification propre au modèle et à la référence de terrain.
Vérification sur le terrain et FAQ d'approvisionnement
Enregistrez l'ID de station, la référence du capteur, le datum d'élévation commun et la cote de référence observée.
Comparez en toute sécurité les lectures locales du capteur avec une échelle limnimétrique fiable ou une autre référence.
Lorsque c'est pratique, comparez plusieurs cotes représentatives, pas un seul point.
Vérifiez les unités, les décalages de zéro, l'échelle de sortie et les horodatages.
Conservez les enregistrements de réception comme base pour les futurs décalages ou reconfigurations.
Le radar est-il toujours plus précis qu'une échelle limnimétrique ?
Aucun classement universel n’est utile. Comparez les observations au même instant et dans le même référentiel altimétrique, en tenant compte du mouvement de surface et de l’incertitude de lecture de la référence. En cas d’écart, contrôlez la cote du capteur et la cible avant d’ajuster le décalage radar sur une seule observation.
La cote seule donne-t-elle le débit ?
Non. Une cote de surface ne donne pas le débit sans relation de tarage valide ou mesures hydrauliques complémentaires. Des changements du chenal peuvent modifier cette relation même si le capteur reste stable. Distinguez la vérification du niveau et la validation du débit dans la réception.
80 GHz est-il nécessairement plus précis que 26 GHz ?
La fréquence porteuse seule n’est pas une spécification de précision. Comparez la précision de distance du modèle commandé, l’empreinte du faisceau, les limites de zone proche et le montage. Un faisceau plus étroit peut éviter une pile, sans corriger une mauvaise cote de montage ni un support mobile.
Construire un budget d'erreur de mesure installé
La réception ne peut pas simplement répéter la précision d'usine spécifiée en conditions idéales. Incluez les contributions de la distance ou pression de détection, du datum mesuré, de la correction gaz/densité, du mouvement de montage et de la quantification ou de l'échelle logicielle.
| Source d'erreur | Exemple et contrôle |
|---|---|
| Élévation de référence | Refaire le levé si la console du pont ou le support s’est déplacé |
| Effet propre au principe | Échos radar structurels, gradients thermiques acoustiques ou erreur pression-densité |
| Dérive à long terme | Re-vérifier contre des observations fiables au fil des saisons et des cotes |
| Chaîne de données | Séparer résolution, retard de lissage et conversion d'unités de la plateforme |
Avant de combiner statistiquement plusieurs incertitudes, vérifiez l'indépendance et identifiez le biais systématique. Il n'existe pas de formule universelle pour additionner chaque chiffre d'erreur maximal.
Demandez la sélection d'ingénierie et un devis à METRAVON
Indiquez si vous avez besoin d'une élévation de cote absolue ou d'une profondeur au-dessus d'un zéro local, la plage historique, le levé du datum, la géométrie de la rivière et la tolérance de réception. Nous pouvons évaluer des options de mesure de niveau METRAVON adaptées.
E-mail d'ingénierie :Arvin@metravon.com
Téléphone / WhatsApp / WeChat :+86 153 6781 2163
