


 Inglés
 Chino
 Ruso
 Portugués
 Francés
 Alemán
 Indonesio
 Tailandés
 Vietnamita
 Árabe
 Italiano
 Turco
 Polaco
 Japonés


El sensor no mide directamente el caudal del canal abierto. La lectura de nivel o carga en un vertedero o canal aforador se convierte mediante una ley potencial cuyo exponente amplifica el error de carga. Si se añade telemetría con muestreo fijo y almacenamiento durante interrupciones, el mismo error también distorsiona el volumen acumulado. Este artículo cuantifica ambos efectos y define la precisión y el intervalo realmente necesarios.
Por qué la medición empieza por el nivel
El vertedero o canal aforador restringe el paso para que el caudal sea función unívoca de la carga aguas arriba, referida a la cresta o garganta. El sensor informa de nivel; una ecuación separada calcula caudal. El radar resulta adecuado porque mide desde arriba sin contacto ni pozo tranquilizador, con alcance típico de hasta 70 m, y no se ve afectado por lodos, vegetación y flotantes que bloquean métodos de contacto. La relación depende de la obra: vertedero rectangular, escotadura en V y canal Parshall tienen coeficientes y exponentes propios. Esa relación, no el catálogo del sensor, determina la precisión necesaria, pues amplifica los pequeños errores de carga.
La relación solo vale dentro de los límites hidráulicos de la obra. Por encima de aproximadamente el 60 % de sumergencia, un canal Parshall deja de actuar como sección única de control. Un vertedero de pared delgada requiere lámina ventilada, al menos 0.03 m de carga y relación carga/altura de cresta inferior a aproximadamente 0.4. Fuera de esos límites, el coeficiente tabulado no vale y el caudal puede errar un 10–30 % aun con nivel perfecto. La sedimentación en el tramo de aproximación también sesga la carga.
El exponente que convierte error de carga en error de caudal
En un vertedero rectangular de pared delgada, Q = C · L · H^1.5, con H carga sobre cresta, L longitud de cresta y C cercano a 1.84 en unidades SI. El exponente 1.5 multiplica por 1.5 el error relativo de H al convertirlo en error de Q. Los canales aforadores tienen exponentes de aproximadamente 1.6 a 2.0 y amplifican más. La tabla es un cálculo con dimensiones y valores de instalación supuestos, no una curva de campo calibrada.
| Carga H (m) | Q = 1.84 × 1.0 × H^1.5 (m³/s), L = 1.0 m | Nota |
|---|---|---|
| 0.100 | 0.0582 | Caudal bajo |
| 0.200 | 0.1646 | Caudal medio |
| 0.300 | 0.3023 | |
| 0.400 | 0.4655 | Caudal alto |
| 0.500 | 0.6505 | Cerca de la capacidad |
La curva es pronunciada: entre 0.20 m y 0.50 m, el caudal aumenta casi cuatro veces (3.95×) con una carga 2.5 veces mayor. Por eso la precisión de carga domina la medición.
Ejemplo de amplificación del error de carga
En H = 0.200 m, Q = 0.1646 m³/s. Suponga incertidumbre de carga ±0.005 m, un 2.5 % de H. A 0.205 m, Q = 1.84 · 0.205^1.5 = 0.1709 m³/s, aumento de +3.8 %. A 0.195 m, Q = 0.1584 m³/s, reducción de −3.8 %. Entrada (±0.005 m de carga) → conversión (ley potencial, n = 1.5) → resultado (±3.8 % de caudal). Condición límite: los mismos ±0.005 m con H = 0.100 m son ±5.0 % de carga y unos ±7.5 % de caudal. El mismo error absoluto perjudica más a bajo caudal. Exigir ±5 % de caudal con carga de 0.2 m permite unos ±0.007 m de incertidumbre; si debe mantenerse hasta 0.1 m, permite ±0.003 m. La resolución por sí sola no demuestra esa precisión.
Los errores de carga independientes se combinan en cuadratura. Con H = 0.200 m, sensor ±3 mm, referencia ±2 mm y ondulación ±2 mm dan raíz de suma de cuadrados de 4.1 mm, el 2.1 % de carga y el 3.1 % de caudal para n = 1.5. Entrada (tres términos ±mm) → conversión (raíz de suma de cuadrados y ley potencial) → resultado (±3.1 % de caudal). Límite: una referencia 10 mm demasiado baja domina los demás términos y debe corregirse mediante levantamiento topográfico.
Intervalo de muestreo y pico que puede perderse
Un sensor toma muestras a intervalos fijos y una subida rápida puede pasar entre dos lecturas. Suponga una tormenta que eleva linealmente la carga de 0.20 m a 0.55 m en 12 minutos, con pico en t = 12 min. El intervalo de 5 minutos registra 0.20 m en t = 0, 0.346 m en t = 5 y 0.492 m en t = 10. No coincide con el pico de 0.55 m y lo subestima en 0.058 m. El caudal máximo omitido es aproximadamente 1.84 × 1.0 × (0.55^1.5 − 0.492^1.5) ≈ 0.12 m³/s. Entrada (subida ≈ 0.029 m/min) → conversión (intervalo × velocidad de subida) → resultado (carga omitida). Con tolerancia 0.005 m, el intervalo debe ser inferior a unos 0.17 min, aproximadamente 10 s: exige una RTU o registrador rápido. Un intervalo de 1 minuto sirve para riego de variación lenta, no para avenidas repentinas.
Error de totalización por muestras ausentes o tardías
El volumen es la integral temporal del caudal: los huecos o valores retenidos erróneos sesgan el total. Una hora con Q medio real 0.150 m³/s suma 540 m³. Los 50 min fuera del hueco promedian 0.155 m³/s, manteniendo 0.150 de media horaria. Si en una interrupción de 10 minutos se retiene el último valor válido 0.120 m³/s, se informa (3000 s · 0.155) + (600 s · 0.120) = 537 m³, error −0.6 %. Si se informa cero, baja a 465 m³, error −13.9 %. Entrada (duración y comportamiento de retención) → conversión (suma Q · Δt) → resultado (sesgo volumétrico). El error depende de duración y diferencia entre caudal retenido y real. Especifique en la aceptación almacenamiento y reenvío, y una retención o extrapolación lineal razonable.
Huecos de telemetría, almacenamiento y orden temporal
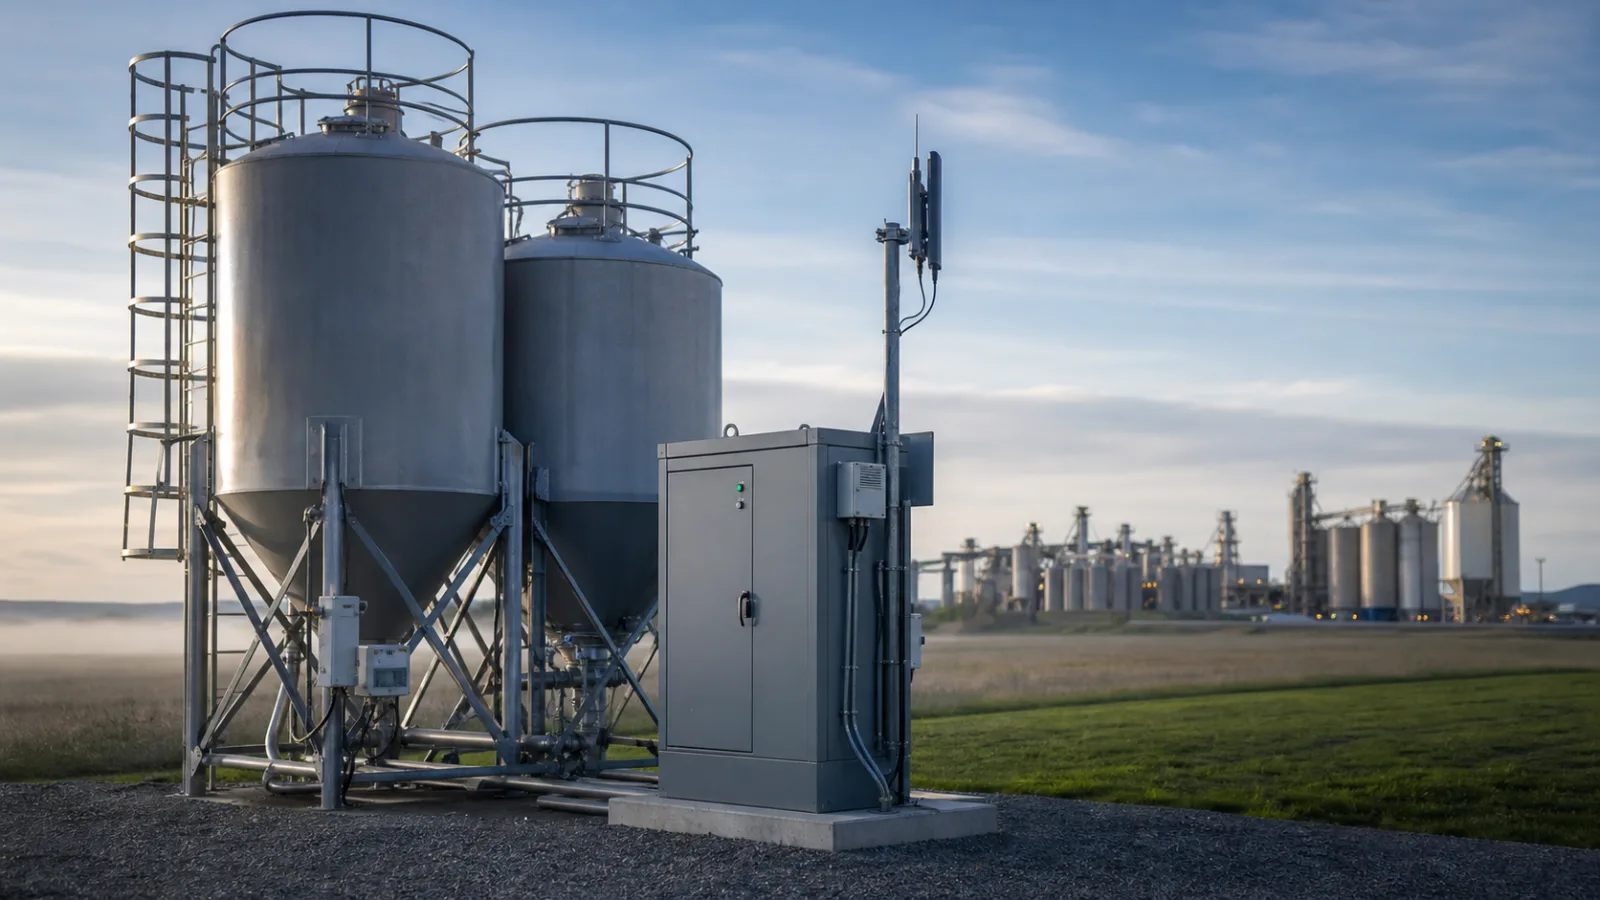
La RTU recoge la carga y la transmite por 4G, LoRa o satélite. Durante cortes debe guardar localmente muestras con hora correcta. Evite su llegada desordenada tras recuperarse la red, pues corrompe la totalización central. La RTU debe fechar cada adquisición, almacenar para el máximo corte previsto, quizá 24 h con registro cada 1 minuto, y reenviar en orden al reconectar. Dimensione la batería para tres días sin sol para no alargar el muestreo por ahorro: reaparecería el error de pico. La aceptación debe simular una interrupción con perfil de nivel conocido y confirmar que los registros reenviados reconstruyen el volumen dentro de tolerancia. Si falla la obra —cresta sin calibrar, garganta obstruida o canal irregular sin control único— ninguna precisión ni frecuencia de registro salvará el caudal. Rechace el método hasta corregir la obra y recalcular su relación de aforo.
Preguntas frecuentes
P1. ¿Por qué importa tanto un pequeño error de carga?
Porque el caudal sigue una ley potencial, normalmente Q proporcional a H^1.5 en un vertedero. El error relativo de carga se multiplica por 1.5: ±2.5 % se convierte en unos ±3.8 % de caudal. A poca carga, el mismo error absoluto representa una fracción mayor y perjudica más cerca de la cresta.
P2. ¿Qué precisión de sensor necesito?
Derívela de tolerancia de caudal y exponente. Para ±5 % de caudal en el intervalo medio con n = 1.5, se necesitan unos ±0.007 m a 0.2 m de carga o ±0.003 m si debe cumplirse hasta 0.1 m. Un radar con resolución bastante menor y montaje fuera del chorro aguas abajo es habitual para el nivel.
P3. ¿Cómo afecta el intervalo al pico medido?
Una subida rápida puede pasar entre muestras. Un intervalo de 5 minutos puede perder un pico de avenida que captaría un registrador de 1 minuto o más rápido. Si velocidad de subida por intervalo supera la tolerancia, reduzca el intervalo o acepte la subestimación y documéntela en las notas de calidad de datos.
P4. ¿Qué pasa con el volumen en un corte de telemetría?
Retener el último valor válido genera un error pequeño que crece con la duración; informar cero puede superar el 10 %. La solución es almacenar y reenviar con horas correctas y retención o extrapolación definidas, verificadas durante la aceptación.
P5. ¿Decide la precisión el vertedero o el sensor?
La relación de aforo de la obra. Coeficiente y exponente determinan la amplificación; una obra mal dimensionada o sucia domina la incertidumbre. Verifique dimensiones y mantenga la cresta libre de residuos antes de atribuir la dispersión al sensor.
P6. ¿Es fiable la energía solar en una estación desatendida?
Sí, dimensionada para el peor caso: tres días nublados consecutivos a la latitud del sitio, panel y batería para registrador y módem, y controlador capaz de mantener la RTU durante el periodo sin sol más largo previsto. La batería insuficiente suele causar huecos durante tormentas de varios días.
RESUMEN
En canal abierto, una ley potencial convierte carga en caudal. En el ejemplo, ±0.005 m de carga media producen ±3.8 % de caudal; un corte de 10 minutos informado como cero reduce el volumen horario un 13.9 %. Envíenos tipo de obra, dimensiones de cresta y tolerancia. Calcularemos precisión de nivel e intervalo de RTU para el sitio.
Consulte esta aplicación con un ingeniero de METRAVON
Para una estación de vertedero o canal aforador, envíenos plano, intervalo esperado de carga y tolerancia del informe. Calcularemos precisión del sensor e intervalo de registro para mantener caudal y volumen total dentro de sus límites.
