


 Inglés
 Chino
 Ruso
 Portugués
 Francés
 Alemán
 Indonesio
 Tailandés
 Vietnamita
 Árabe
 Italiano
 Turco
 Polaco
 Japonés


La selección del sensor multieje comienza con las magnitudes que debe informar la prueba. Tres componentes describen Fx, Fy y Fz; no resuelven independientemente los momentos Mx, My y Mz. Antes de comparar capacidad o diámetro exterior, decide si necesitas solo fuerza direccional o una medida completa de fuerzas y momentos.
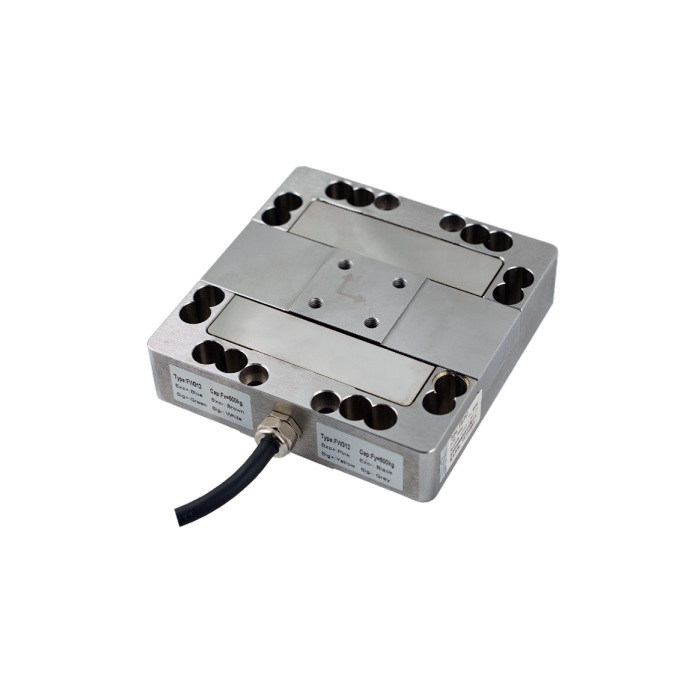
Selección del sensor de fuerza multieje: contar primero los componentes medidos
| Modelo METRAVON | Ejes medidos | Qué comprobar |
|---|---|---|
| MV-LC0240 | Fx, Fy y Fz; capacidad de referencia de 500 kg en cada eje | ¿Necesita la tarea tres componentes de fuerza dentro de este rango, con los momentos tratados como límites de carga externa? |
| MV-LC0242 | Fx y Fy: 1 t; Fz: 3 t | ¿Necesita el dispositivo un rango axial mayor mientras mantiene una medición de fuerza lateral separada? |
| MV-LC0241 | Fx, Fy, Fz, Mx, My y Mz | ¿Deben medirse los momentos de forma independiente al igual que las fuerzas? |
Las capacidades de tres ejes anteriores conservan las unidades kg y t del catálogo. Registra las unidades físicas acordadas en la configuración de calibración y adquisición. Llamar a un sensor miniatura o multidimensional no determina qué componentes entrega; consulta la documentación real de canales y ejes.
Una lectura de fuerza y un brazo de palanca conocido permiten calcular un momento solo con la geometría de carga supuesta. No convierten un dispositivo de tres canales en una medida independiente de seis componentes. Si pueden actuar otras fuerzas o pares de fuerzas sobre el dispositivo, utiliza una disposición capaz de distinguirlos.
Selecciona según las cargas simultáneas, no por el mayor valor de una tabla
Enumera el componente máximo esperado en cada eje para cada caso operativo, incluyendo el peso del dispositivo y la aplicación de la fuerza descentrada. El momento producido por una carga desplazada sigue actuando mecánicamente sobre un sensor de tres ejes incluso cuando el instrumento no lo reporta.
No supongas que todos los ejes pueden cargarse a la vez hasta su máximo individual. Obtén los límites de carga combinada y momentos permitidos del sensor exacto. Si no están publicados, siguen siendo un requisito por resolver, no permiso para utilizar simultáneamente todas las capacidades del catálogo.
Considera también la mínima señal útil al elegir capacidad. Una gran precarga axial y una fuerza lateral pequeña pueden requerir ganancias distintas. Especifica incremento y rango útil para cada componente, sin copiar un único objetivo de precisión o resolución para todos los ejes.
La sensibilidad del canal forma parte de la configuración
La documentación de MV-LC0242 indica sensibilidad nominal de 2.0 mV/V para Fx y Fy y 1.2 mV/V para Fz. Con excitación ilustrativa de 5 V corresponden a variaciones nominales a fondo de escala de 10 mV y 6 mV. Un factor de escala común sería incorrecto incluso sin considerar las capacidades diferentes de cada eje.
La documentación de MV-LC0240 indica 1 mV/V nominal en sus tres canales de fuerza. La referencia publicada de diafonía es 2% F.S.; no demuestra que se puedan ignorar los efectos entre ejes en cualquier dispositivo. Confirma los datos de calibración aplicables y cómo gestiona el equipo de lectura la interacción de canales.
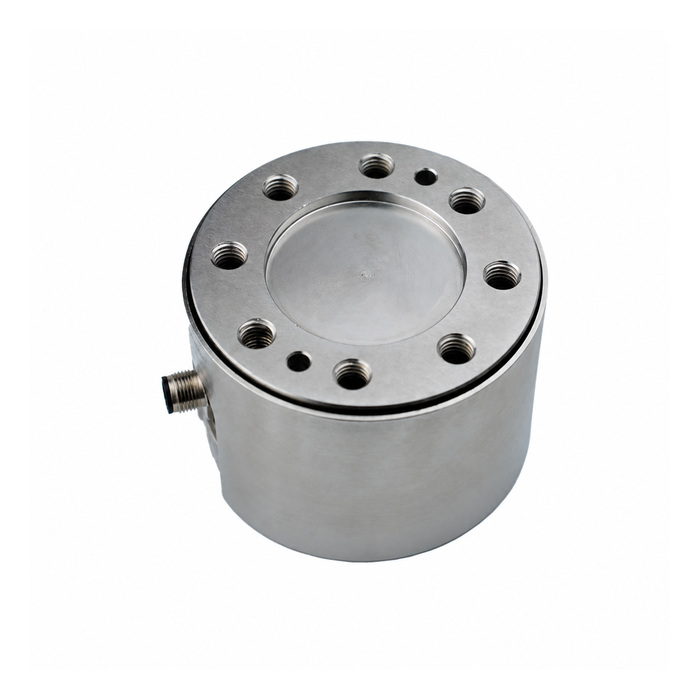
Obtén identificación de canales, requisitos de excitación, coeficientes de calibración y matriz de compensación, si se suministra. Determina si ya compensa el acondicionador o debe hacerlo el software. Aplicar dos veces la compensación, omitirla o usar coeficientes de otro número de serie puede producir datos plausibles pero incorrectos.
Comprueba coordenadas con cargas físicas
Define los ejes del sensor en el plano del dispositivo y registra su relación con las coordenadas de la máquina o de la prueba. La orientación del conector por sí sola no basta para definir la convención de ejes. Aplica una fuerza conocida en una dirección identificada y comprueba el signo y la distribución de componentes antes de realizar la prueba normal.
En la medida de seis componentes importan la orientación de coordenadas y el punto de referencia de los momentos. Mover ese punto cambia los momentos aun sin cambiar la carga física. Conserva las cargas referidas al origen del sensor para comprobar límites mecánicos; cambiar el origen por software no elimina la carga del sensor.
Valida canales individuales y casos representativos de cargas combinadas mediante una referencia acordada. Registra las respuestas no deseadas en los demás canales, no solo la del eje previsto. Calibrar un eje no demuestra que toda la medida multidireccional sea correcta.
Preguntas al especificar una prueba direccional
Q1. ¿Son aceptables amplificadores separados para los diferentes ejes?
Pueden serlo si excitación, ganancia y tiempos se adaptan al sensor y a la prueba. Con cargas variables, verifica que los valores combinados en un vector correspondan al mismo intervalo temporal. Canales filtrados o retardados de forma independiente pueden distorsionar la dirección aparente durante un transitorio.
Q2. ¿Qué se debe enviar con la consulta sobre el modelo?
Proporciona componentes requeridos, cargas por eje, casos simultáneos, plano del dispositivo, punto de aplicación de carga, incrementos necesarios y frecuencia de registro. Incluye el equipo de adquisición propuesto mediante el servicio de consultas de METRAVON. Para una muñeca robótica, usa también la guía de integración robótica para evaluar los desplazamientos geométricos de las herramientas y los requisitos del controlador.
Resumen
Elige los componentes medidos antes de la capacidad. Mantén rango, sensibilidad y calibración de cada eje asociados al canal correcto y verifica cargas combinadas y coordenadas en el dispositivo montado. Así distingues datos direccionales útiles de varios números que simplemente cambian al aplicar carga.
