


 Inglés
 Chino
 Ruso
 Portugués
 Francés
 Alemán
 Indonesio
 Tailandés
 Vietnamita
 Árabe
 Italiano
 Turco
 Polaco
 Japonés


Un sensor en la muñeca del robot mide más que el contacto con la pieza. El peso y el desplazamiento geométrico de la herramienta respecto al sensor, la aceleración y las fuerzas de los cables también llegan al elemento sensor. Su selección debe separar esas contribuciones y establecer cómo utiliza el resultado el controlador. Una brida compatible y seis señales variables no demuestran una instalación de control de fuerza útil.
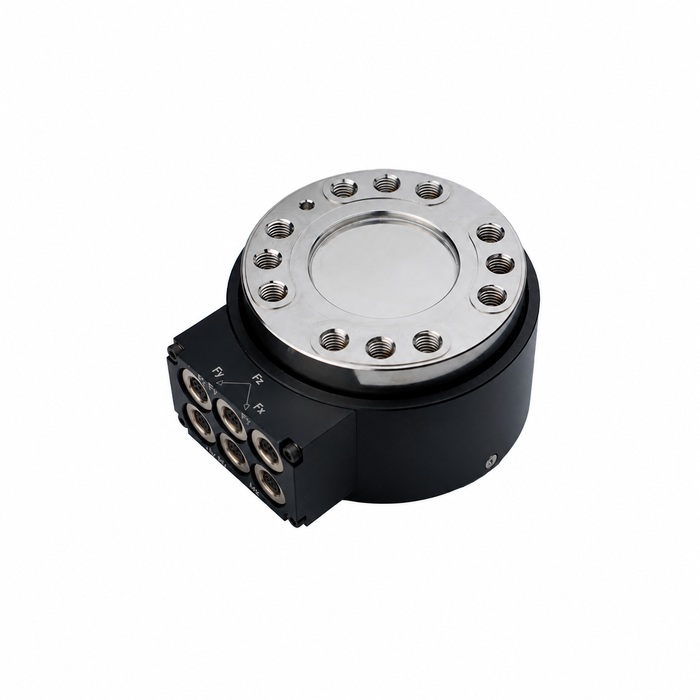
La selección del sensor fuerza-par del robot comienza con la tarea
Indica si el sistema registra fuerzas de proceso, ajusta el movimiento durante el contacto, detecta contactos anormales o ejerce una función protectora. Son requisitos distintos. Un sensor apto para registrar datos puede carecer de los tiempos confirmados y de la integración con el controlador necesarios para controlar fuerza en lazo cerrado.
Describe aproximación, contacto, movimiento de trabajo y retirada. Identifica la fuerza o el momento que determina cada decisión y la duración esperada del evento. Incluye cambios de herramienta, variaciones de piezas y poses relevantes del robot. Así eliges el rango y pruebas la tarea completa, sin juzgar el sensor por un único empuje estático.
Revisa la carga en la muñeca, incluido el desplazamiento geométrico de la herramienta respecto al sensor
Enumera el sensor, adaptadores, herramienta y pieza de trabajo transportada en la evaluación de la carga útil del robot. Para el cálculo de la carga del sensor, identifica qué componentes están en el lado de la herramienta del elemento sensor. Su peso y aceleración pueden añadir fuerza y momento antes de que comience el contacto.
Una fuerza perpendicular ilustrativa de 100 N aplicada a 0.20 m del origen del sensor crea un momento de 20 N m. Resulta de fuerza por brazo perpendicular; no es una carga de proceso recomendada. Un adaptador largo puede hacer que el límite de momento sea decisivo incluso con fuerzas moderadas.
Revisa poses y movimientos relevantes con los límites de la muñeca del robot. Sobrecarga del sensor y carga útil del robot son límites distintos. Añadir un sensor cambia la altura del conjunto y puede afectar al alcance, movimiento de cables y holguras con el dispositivo. No supongas que sensor o adaptador proporcionan protección contra colisiones.
Lee los rangos de MV-LC0241 como configuraciones emparejadas
La documentación de METRAVON MV-LC0241 ofrece tres conjuntos de rangos. El menor se muestra completo a continuación; no garantiza prestaciones para fuerzas bajas.
| Componente | Conjunto de rangos más pequeño listado | Comprobación para la herramienta propuesta |
|---|---|---|
| Fx / Fy | 2 kN | Incluye cargas laterales de contacto y movimiento, luego revisa el incremento lateral útil más pequeño. |
| Fz | 10 kN | Incluye la precarga axial y la carga de contacto relevantes sin asumir una resolución adecuada para distinguir fuerzas pequeñas. |
| Mx / My | 150 N m | Calcula los momentos flectores a partir del centro de masa de la herramienta y del desplazamiento geométrico del punto de contacto respecto al origen del sensor. |
| Mz | 150 N m | Incluye el contacto de torsión y la dirección de momento requerida. |
No mezcles el rango axial de un conjunto con el de momentos de otro al pedirlo. Obtén cargas combinadas admisibles, requisitos de montaje y calibración para la configuración exacta. La tabla pública no demuestra que todos los canales puedan llegar a su límite simultáneamente.
Las sensibilidades de referencia varían por componente: nominalmente 1.5 mV/V para Fx/Fy, 1.3 para Fz, 1.4 para Mx/My y 1.2 para Mz. La excitación documentada es 10 V AC/DC y el máximo 15 V AC/DC. Especifica acondicionamiento compatible con la configuración realmente suministrada. No apliques una misma ganancia a los seis canales.
Verifica coordenadas y gravedad antes de controlar el contacto
Marca los ejes del sensor e identifica el sistema de coordenadas de la herramienta y el origen de los valores informados. Comprueba los signos con cargas conocidas en poses controladas. Girar coordenadas y desplazar el origen de momentos son operaciones distintas; ambas deben corresponder a la tarea robótica.
Poner a cero en una pose resta la lectura de esa pose. Por sí solo no compensa la gravedad de la herramienta al girar la muñeca. Determina masa y centro de masa necesarios para el método de compensación elegido y verifica después las lecturas sin contacto en todas las orientaciones permitidas.
Conserva los valores referidos al origen del sensor para evaluar sobrecarga junto con los resultados en el punto de herramienta. Un momento transformado puede ser pequeño en el contacto mientras el sensor soporta un momento importante debido al desplazamiento geométrico respecto a su origen. La compensación cambia los datos informados, no la carga mecánica.
Revisa la ruta de datos hasta el controlador robot
Las salidas documentadas de MV-LC0241 son señales de puente de bajo nivel. La documentación disponible no confirma software controlador listo para integrarse con el robot, interfaz EtherCAT, frecuencia de actualización del controlador ni latencia de comunicación. Solicita estos detalles del sistema de adquisición y controlador robótico propuestos antes de comprometer la integración del control de fuerza.
Especifica sincronización de canales, filtrado, unidades de salida, estado de validez y respuesta a datos antiguos o ausentes. Verifica todo en el punto de uso de la medida por el robot. Una frecuencia nominal de muestreo alta no basta si comunicación o filtrado añaden retardos inaceptables.
Pon en servicio conforme al procedimiento aprobado: verifica cargas de referencia y signos, comprueba compensación sin contacto y prueba la tarea en condiciones controladas. Registra planos de adaptadores, identificación de calibración, propiedades de herramienta y ajustes del controlador. Repite las pruebas afectadas al cambiar herramienta, paquete de cables y mangueras, adaptadores o software de procesamiento.
Preguntas de proyectos de integración robótica
Q1. ¿Medir seis componentes hace que el sensor sea automáticamente adecuado para operaciones de montaje con fuerzas bajas?
No. Establece los incrementos de fuerza requeridos y compáralos con rango real, ruido y prestaciones calibradas de toda la cadena. El menor conjunto publicado sigue siendo considerable. Pide pruebas con las cargas de trabajo de la tarea, sin interpretar seis ejes como sensibilidad a fuerzas pequeñas.
Q2. ¿Puede su salida usarse como una señal de colisión con clasificación de seguridad?
No solo por las especificaciones de medición. Una función protectora necesita su propia arquitectura documentada, evaluación y validación. Mantén la monitorización ordinaria de procesos separada a menos que el sistema completo haya sido aprobado para el papel protector previsto.
Q3. ¿Qué información debe proporcionarse para una consulta de viabilidad?
Envía identificación de robot y controlador, masa y centro de masa de herramienta, plano del adaptador, secuencia de tarea, cargas por eje, incrementos requeridos y tiempos. Incluye la propuesta de adquisición mediante el servicio de consultas de METRAVON. La guía de selección multieje proporciona las comprobaciones de canal y calibración que deben completarse antes de la integración.
Resumen
Evalúa conjuntamente cargas de muñeca, calidad de señal y compatibilidad del controlador. MV-LC0241 documenta seis componentes medidos, sin demostrar aptitud para todo robot o tarea de contacto. Una oferta útil identifica el conjunto exacto de rangos y la configuración de adquisición y aclara antes de comprar los requisitos pendientes de tiempos, montaje y validación.
