


 Englisch
 Chinesisch
 Spanisch
 Russisch
 Portugiesisch
 Französisch
 Indonesisch
 Thailändisch
 Vietnamesisch
 Arabisch
 Italienisch
 Türkisch
 Polnisch
 Japanisch


METRAVON Millimeterwellen-Radarchips: Funktionsprinzip, Architektur und technische Merkmale
Millimeterwellen-Radarchips erzeugen und empfangen die Hochfrequenzsignale bestimmter Entfernungsmessgeräte. Bei der Beschaffung eines Füllstandmessgeräts ist zwischen HF-Bauelement und vollständigem Messumformer zu unterscheiden: Bauteileigenschaften belegen weder den Messbereich im eingebauten Zustand noch die Prozessverträglichkeit oder die Füllstandmessgenauigkeit.
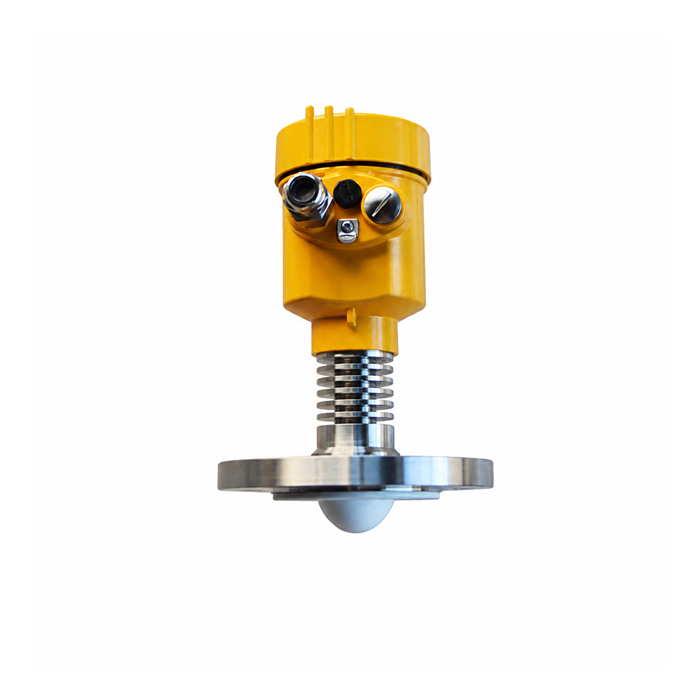
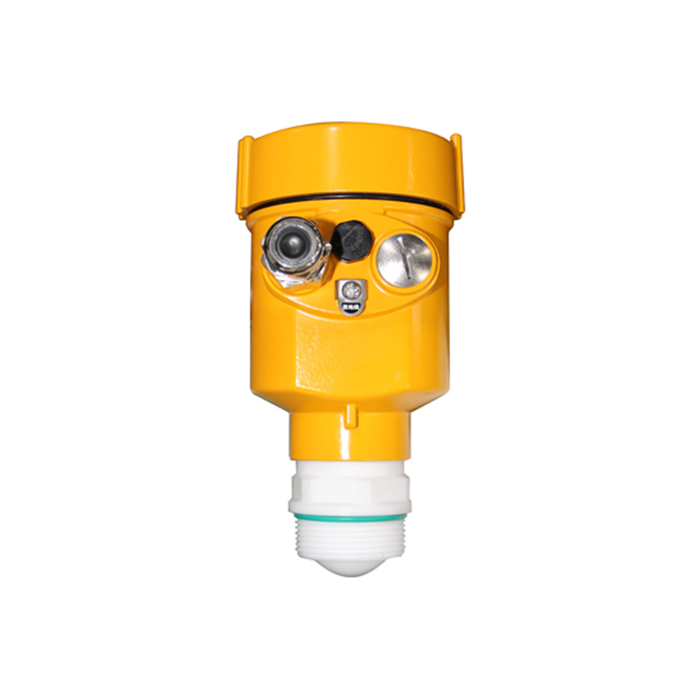
Eine Konstruktion kann HF-Frontend, ADC, Prozessor und Teile der Erkennungssoftware integrieren oder diese Funktionen auf mehrere Bauelemente verteilen. METRAVON MV-RD11 und MV-RD14 sind vollständige Flüssigkeits-Füllstandmessgeräte. Aus Produktnamen und Betriebsfrequenz lassen sich weder die interne Chip-Teilenummer noch ein Zugriff auf Rohabtastdaten ableiten.
Was ist Millimeterwellen-Radar?
Millimeterwellen bezeichnen im Allgemeinen elektromagnetische Wellen im Frequenzbereich von etwa 30 GHz bis 300 GHz, was Wellenlängen von rund 1 mm bis 10 mm entspricht.
Praktische Radarsysteme nutzen nur ausgewählte Teile dieses Spektrums. Gängige Beispiele sind 60 GHz, 77 GHz, 79 GHz und das in der industriellen Füllstandmessung weit verbreitete Band um 80 GHz.
Zwei Begriffe sind klar zu trennen: Die Mittenfrequenz definiert das Radarband, während die effektive Modulationsbandbreite einer der entscheidenden Faktoren für die FMCW-Entfernungsauflösung ist.
Millimeterwellen-Radar ist eine aktive Sensortechnik
Radar sendet aktiv elektromagnetische Energie aus und analysiert das von einem Ziel reflektierte Signal.
Das Ziel muss keinen Sender mitführen. Solange es genügend elektromagnetische Energie zum Radar zurückreflektiert, kann das System es erfassen.
Wie misst FMCW-Radar Entfernungen?
Viele moderne Millimeterwellen-Radare nutzen FMCW, also frequenzmodulierte Dauerstrichsignale.
Das Radar sendet kontinuierlich einen Chirp, dessen Frequenz sich mit der Zeit ändert. Nachdem das Signal vom Ziel reflektiert wurde und zum Empfänger zurückkehrt, erzeugt die Laufzeit einen Frequenzunterschied zwischen dem verzögerten Echo und dem aktuell gesendeten Signal.
Ein Mischer kombiniert das empfangene Echo mit einer Sendereferenz zu einem Schwebungssignal. Bei einem idealen ruhenden Ziel und einem linearen Chirp ist dessen Frequenz proportional zum Produkt aus Chirp-Steigung und Hin- und Rücklaufzeit. Bewegung, Übersprechen, Rauschen und mehrere Reflektoren erschweren die reale Schätzung. Das fertige Gerät muss die gewünschte Oberfläche auswählen und darf nicht nur eine Spektralspitze erkennen.
FMCW-Radar nutzt die Laufzeit also indirekt über den Frequenzvergleich, statt sich nur auf einen direkten Hochgeschwindigkeits-Laufzeitzähler zu verlassen.
Welche Funktionsblöcke sind typischerweise in einem Millimeterwellen-Radarchip integriert?
Erzeugt stabile und steuerbare Millimeterwellen-Frequenzen und Chirp-Signale.
Verstärkt das HF-Signal, bevor es an die Sendeantenne abgegeben wird.
Verstärkt schwache Reflexionssignale und minimiert zugleich zusätzliches Empfängerrauschen.
Kombiniert das empfangene Echo mit einem Referenzsignal, um Basisband- oder Zwischenfrequenzinformationen zu erzeugen.
Wandelt analoge Basisbandsignale in digitale Abtastwerte für die weitere Verarbeitung um.
Führt FFT-Verarbeitung, Filterung, Zielerkennung, Verfolgung und Datenausgabe durch.
Warum ermöglicht eine höhere Frequenz kompaktere Antennen?
Bei vergleichbarer Antennenapertur kann eine kürzere Wellenlänge den Strahlwinkel verringern. Alternativ kann eine kleinere Apertur bei höherer Frequenz einen ähnlichen Strahlwinkel erreichen. Für die erforderlichen Freiräume sind weiterhin das tatsächliche Antennendiagramm und die Montagezeichnung maßgebend; die Frequenz allein ist keine Strahlwinkelspezifikation.
Im industriellen Füllstandradar bedeutet dies, dass relativ kleine Prozessanschlüsse dennoch gebündelte Messstrahlen ermöglichen können, die sich leichter von Behälterwänden, Rührwerken, Rohren und anderen Einbauten fernhalten lassen.
Bedeutet eine höhere Radarfrequenz automatisch höhere Genauigkeit?
Die tatsächliche Entfernungsmessleistung hängt von mehreren Faktoren ab, darunter:
- effektive Modulationsbandbreite;
- Signal-Rausch-Verhältnis;
- HF-Frontend-Rauschen;
- Antennenkonstruktion;
- ADC-Leistung;
- Systemkalibrierung;
- Zielerkennungsalgorithmen.
Ein bei 80 GHz arbeitendes Radar ist nicht automatisch genauer als jede 60 GHz- oder niederfrequentere Ausführung.
Wie misst Radar Geschwindigkeit und Winkel?
Bewegte Ziele erzeugen einen Dopplereffekt. Durch den Vergleich von Phasen- und Frequenzänderungen über mehrere Chirps hinweg kann das Radar die Radialgeschwindigkeit schätzen.
Die Winkelmessung erfordert üblicherweise mehrere als Array angeordnete Empfangsantennen. Durch den Vergleich der Phasenunterschiede zwischen den Kanälen kann das System die Einfallsrichtung schätzen.
Die Winkelauflösung hängt von Array-Apertur, Kanalanordnung, Kalibrierung und Verarbeitung ab. Ein einzelner Füllstandswert belegt nicht, dass das Gerät Winkel, Radialgeschwindigkeit oder eine dreidimensionale Oberfläche misst. Bestätigen Sie diese Funktionen ausdrücklich, falls das Projekt sie benötigt.
Halbleiterplattform und Bauteilverfügbarkeit
Wenn Halbleiterprozess, Chipidentität oder langfristige Bauteilverfügbarkeit Vertragsbestandteil sind, benötigen sie Lieferantennachweise. Aus einem Gerätefoto oder dessen Frequenzband lassen sie sich nicht bestimmen. Bewahren Sie für die übliche Ersatzteilplanung das vollständige Modell, den Hardware- oder Firmwarestand, die freigegebene Konfiguration und die Servicedokumentation auf.
Warum entspricht Chipleistung nicht der Leistung des vollständigen Radars?
Der Radarchip ist nur ein Teil des Messsystems.
Die endgültige Leistung hängt außerdem ab von:
- Antennenkonstruktion;
- PCB-HF-Layout;
- Stromversorgungs- und EMV-Auslegung (EMC);
- Gehäuse- und Radomkonstruktion;
- Signalverarbeitungsalgorithmen;
- Systemkalibrierung;
- Installationsumgebung.
Zwei Radarprodukte auf Basis ähnlicher HF-Chips können im praktischen Einsatz daher sehr unterschiedliche Leistungen erzielen.
Warum Millimeterwellen-Chips im industriellen Füllstandradar wichtig sind
In einem FMCW-Füllstandmessgerät ermöglicht die HF-Schaltung die Chirp-Erzeugung und den Echoempfang. Die Gerätespezifikation muss das Zusammenspiel von Schaltung, Antenne, Verarbeitung und Kalibrierung belegen. Leiten Sie Chirp-Bandbreite oder Halbleiterarchitektur eines METRAVON-Modells nicht aus einer allgemeinen Beschreibung einer 80 GHz-Ausführung ab.
Die Feldleistung hängt jedoch von der vollständigen Kombination aus HF-Frontend, Antenne, Dynamikbereich und Füllstandecho-Verarbeitung ab.
Für die Integration sind folgende Nachweise nützlich: nutzbare Messspanne, Ansprech- und Fehlerverhalten, unterstützter Ausgang, Diagnosezugriff und Bedingungen des angegebenen Messfehlers. Damit lässt sich ein prüfbarer Lieferumfang festlegen; eine Liste interner Verarbeitungsblöcke genügt dafür nicht.
Von der HF-Architektur zur Messumformerspezifikation
| Begriff | Bedeutung | Prüfung beim Kauf |
|---|---|---|
| Trägerfrequenz | Lage des Betriebsbands | Tatsächliche Antennen- und Modelldaten anfordern |
| Chirp-Bandbreite | Trägt zur idealen Zieltrennung bei | Ersetzt keine Genauigkeitsspezifikation |
| HF- und ADC-Leistung | Beeinflusst nutzbare Echoinformationen | Vollständiges Gerät unter erforderlichen Bedingungen prüfen |
| Anzeigeschritt | Kleinste angezeigte Zahlenstufe | Zusätzliche Stellen nicht als geringeren Messfehler werten |
| Verarbeiteter Ausgang | An das übergeordnete System gesendeter Wert und Status | Einheiten, Zeitverhalten, Gültigkeit und dokumentierte Schnittstelle bestätigen |
Entfernungsauflösung bezeichnet die Fähigkeit, nahe beieinanderliegende Ziele in der Entfernung zu unterscheiden. Messgenauigkeit betrifft die Übereinstimmung mit einer Referenz unter angegebenen Bedingungen, Wiederholbarkeit dagegen wiederholte Messungen unter gleichen Bedingungen. Dies sind unterschiedliche Eigenschaften; ein feiner Anzeigeschritt belegt keine davon.
Bewerten Sie die Oberflächenerkennung des fertigen Geräts, bevor Sie Filterung ändern oder Ersatzelektronik anfordern. Prüfungen zur Radarzuverlässigkeit am Behälter
Fragen zu Bauteilen und Gerätedaten
Frage 1. Belegt ein namentlich genannter Radarchip die Genauigkeit eines Füllstandmessumformers?
Nein. Die Chipidentität belegt weder Antennendiagramm, Prozesstrennung und Kalibrierung noch die Zielauswahl des fertigen Geräts. Vergleichen Sie die vollständige Messumformerspezifikation und prüfen Sie das Gerät in den erforderlichen Betriebszuständen. Ist die Bauteilidentität vertraglich vorgeschrieben, fordern Sie eine ausdrückliche Lieferantenbestätigung an, statt sie aus Frequenz oder Gehäuse abzuleiten.
Frage 2. Sollte ein Integrator ADC-Abtastdaten oder einen verarbeiteten Füllstandswert anfordern?
Fordern Sie die Daten an, die das Empfangssystem tatsächlich benötigt. Ein PLC-Regelkreis braucht normalerweise einen dokumentierten Wert in technischen Einheiten samt Status. Die Algorithmenentwicklung kann Roh- oder Zwischendaten erfordern, die ein Prozessmessumformer nicht bereitstellt. Bestätigen Sie Zugriff, Format, Zeitverhalten und Unterstützung vor dem Kauf. Ein RS485-Ausgang allein stellt keine HF- oder ADC-Rohdaten bereit.
Gelieferte Daten und Dokumentation festlegen
Unterscheiden Sie bei einer Gerätebestellung drei Lieferbestandteile: Messwert und Status, die für Anwender verfügbare Diagnose sowie vertraglich geforderte Bauteil- oder Firmwareinformationen. Klären Sie fehlende Unterlagen, bevor Sie Empfangshardware auswählen oder ein Ersatzgerät akzeptieren.
Geben Sie für ein vollständiges Füllstandmessgerät Behälter, Medium, nächste und entfernteste Oberfläche, Stutzen und Prozessgrenzen an. Ergänzen Sie Schnittstelle zum Empfangssystem und benötigten Diagnosezugriff. Führen Sie vertraglich geforderte Chipidentität, Rohabtastdaten oder Firmwareunterstützung separat zur schriftlichen Bestätigung auf. Anforderungen an das vollständige Radarmessgerät besprechen
