


 英文
 西班牙语
 俄语
 葡萄牙语
 法语
 德语
 印尼语
 泰语
 越南语
 阿拉伯语
 意大利语
 土耳其语
 波兰语
 日语


真空塔液位测量:塔底集液区与导波雷达
降低压力会改变沸腾条件,可能使塔底集液区沸腾、起泡,表观液位随负荷变化。差压系统还取决于工艺介质密度、参考液柱状态及压力补偿。应按实际控制目标、压力范围与液面状态选择仪表。
决定仪表选择的物理因素
较低压力可能使介质在运行温度下沸腾、闪蒸。湿泡沫与干泡沫可能产生不同的雷达反射;蒸气流速和夹带也会影响安装。在DP系统中,蒸气密度与充液参考管的静液压头是两项独立因素。蒸气密度修正很小,并不意味着湿腿压头或其温度敏感性会减小。
塔底导波雷达:常用方案,但有适用条件
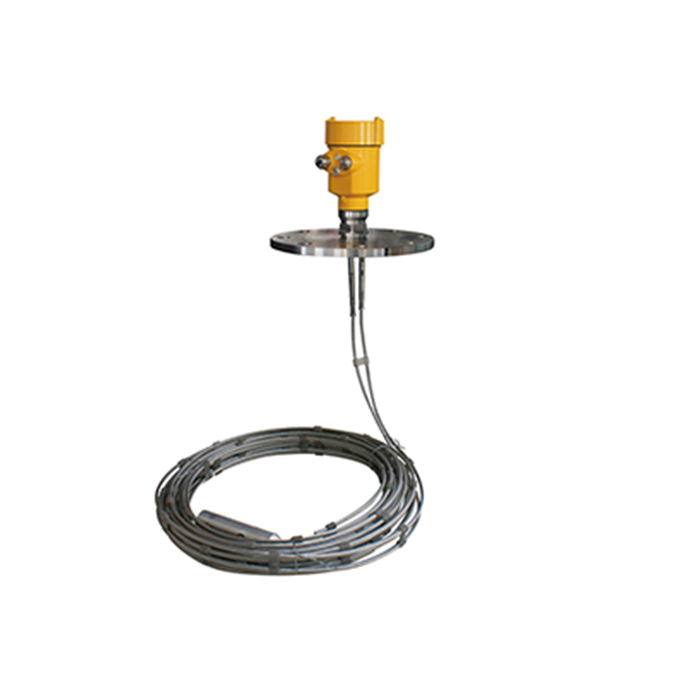
导波雷达无需DP参考液柱,可为某些真空塔底集液区提供适用的短量程测量。但其电磁场仍会与探头周围介质相互作用,泡沫和蒸气的影响并不会消失。应依据实际泡沫、沸腾、沉积物、容器内件及压力温度额定条件,评估导波雷达和自由空间雷达。
以下条件必须检查,不能想当然:
| 条件 | 需回答的问题 | 忽略后的后果 |
|---|---|---|
| 探头机械条件 | 液泛时,探头能否承受蒸气流速及夹带液滴的作用? | 探头偏转、虚假回波或机械失效 |
| 泡沫特性 | 泡沫是湿的(呈导电特性)还是干的? | 选错表面;出现类似界面反射的双回波 |
| 探头表面沸腾 | 深度真空下,混合物是否沿探头闪蒸? | 真实液位上方出现虚假反射 |
| 最小距离 | 所需低液位是否位于探头底部盲区以上? | 恰好在控制需要测量的位置失去读数 |
探头长度必须覆盖完整控制量程及底部盲区,支撑方式也必须能承受振动。深度真空下,应与工艺设计人员认真讨论闪蒸检查,因为某些真空系统会在探头表面持续沸腾。
差压测量:方案可行,但必须如实计入误差
当介质清洁且引压管能保持充满时,DP仍是真空塔液位测量的可行方法。误差分析如下:
工艺介质密度随温度与组分变化;液位由ΔP/(ρ·g)推算,因此实际密度与设定密度之比出现2%的小偏差,会使当前液柱高度的测量误差约为2%,而非必然等于量程的2%。
湿腿密度可能因温度、组分或充液部分损失而变化。应采用经批准的参考液柱设计及经验证的介质物性;单靠保温不能保持恒温,循环方式也并非适用于所有安装。
蒸气密度较低时,DP气相空间修正很小,往往可忽略,但必须记录“小”的量值,不能自行假定。
塔底计算示例。假设介质密度为950 kg/m³,1.0 m量程对应约9.32 kPa。假设3 m参考液柱内介质经确认的密度由1050变为1044.75 kg/m³,压头变化为5.25 × 9.81 × 3,约154.5 Pa,即量程的约1.66%。此例直接假设密度变化,并未为二醇类混合物指定通用热膨胀系数。应根据实际压力、温度与组分,单独评估蒸气影响。

在哪里测量:塔底液位是手段,而非目的
塔底液位控制用于保护泵并维持塔的质量平衡。若实际目标是保护泵,位置合适的低低液位开关,可能比读数无人信任的连续变送器更有安全价值。若目标是质量平衡,就必须在正常运行时用流量核实连续测量;随塔负荷漂移的沸腾液位读数,会不易察觉地破坏平衡计算。
先明确目标;它同时决定仪表选择和维护安排。
真空工况常见问题
问1. 为什么不在塔顶安装自由空间雷达?
泡沫、内部喷淋和除雾元件会阻断传播路径,真空塔底上方的蒸气通常也不洁净。自由空间雷达适用于某些再沸器容器;但对于塔底集液区,通常优先考虑导波雷达(GWR)。
问2. 探头需要静液井吗?
探头导引雷达信号,并非静液元件,不能抑制沸腾或晃荡。可以为具体仪表考虑测量室或静液井,但必须保证充分连通、可用探头量程、净空与机械支撑。
问3. DP湿腿应多久检查一次?
应根据充液介质稳定性制定周期,并在任何可能使其沸腾或稀释的异常工况后检查。湿腿一旦因闪蒸干涸,就必然会给出看似合理却错误的读数。
